디퍼렌셜은 코너에서 힘을 어떻게 배분할까?
이 페이지 공유하기
디퍼렌셜은 엔진이 발생시킨 토크를 동일 액슬의 두 바퀴에 분배하여 전달하고, 바퀴들이 서로 다른 속도로 회전하는 것을 허용하는 기어 장치입니다. 코너에 진입하는 차량의 바깥쪽 바퀴는 안쪽 바퀴보다 더 긴 거리를 주행하기 때문에 더 빠르게 회전해야 합니다. 디퍼렌셜은 이 속도 차이를 기계적으로 관리합니다. 이를 수행하면서도 하나의 기본 규칙을 따릅니다. 크라운 기어의 회전 속도는 두 바퀴 회전 속도의 정확한 평균입니다.
핵심 요약
- 디퍼렌셜은 변속기 샤프트에서 들어온 동력을 좌우 바퀴 쌍에 분배하고 속도 차이를 허용합니다.
- 속도 방정식은 명확합니다. 액슬 속도는 두 바퀴 회전 속도의 평균과 같습니다.
- 오픈 디퍼렌셜에서는 토크가 두 바퀴에 항상 동일하게 전달되며, 그 한계는 가장 약한 구동력을 가진 바퀴가 결정합니다.
- 기어 시스템은 세 개의 맞물림으로 작동하며 일반적으로 94-97% 의 효율을 제공합니다.
- 자동차용 디퍼렌셜의 특허는 1827년 Onésiphore Pecqueur가 취득했습니다.
디퍼렌셜은 왜 반드시 존재해야 할까?
간단한 기하학 실험으로 이 문제를 해결할 수 있습니다. 차량이 좁은 코너에 진입한다고 상상해 보세요. 바깥쪽 바퀴는 더 큰 원 위를 이동하고, 안쪽 바퀴는 작은 원을 따라갑니다. 같은 시간에 더 긴 거리를 주행해야 하는 바깥쪽 바퀴는 안쪽 바퀴보다 빠르게 회전해야 합니다. 이 차이는 생각보다 큽니다. 코너 반경이 작아질수록 속도 차이가 벌어집니다.
두 바퀴가 동일한 축에 강체로 연결되어 있다고 상상해 보세요. 이 경우 안쪽 바퀴는 자신의 경로보다 빠르게 회전하려다 억지로 미끄러지고, 바깥쪽 바퀴는 충분히 빠르게 회전하지 못해 끌립니다. 이 상황은 타이어 밑바닥을 마모시킬 뿐만 아니라, 액슬 샤프트와 모든 구동계에 지속적인 응력을 축적시킵니다. 카트 차량과 일부 트램은 디퍼렌셜 없이 작동하지만, 이들은 코너에서 바퀴의 미끄러짐을 의도적으로 감수하는 설계입니다. 자동차에서 이러한 해결책은 지속 가능하지 않습니다.
그렇기 때문에 디퍼렌셜에는 네 가지 별개의 임무가 있습니다. 피니언과 링 기어 쌍을 통해 동력의 방향을 약 90도로 바꾸고, 동일 액슬의 두 바퀴 사이에 동력을 분배하며, 기어 감속으로 토크를 증가시키고, 두 바퀴가 서로 다른 속도로 회전하는 것을 허용하는 것입니다. 이 네 가지는 모두 하나의 컴팩트한 하우징 안에서 해결됩니다.
디퍼렌셜은 코너에서 동력을 어떻게 분배할까?
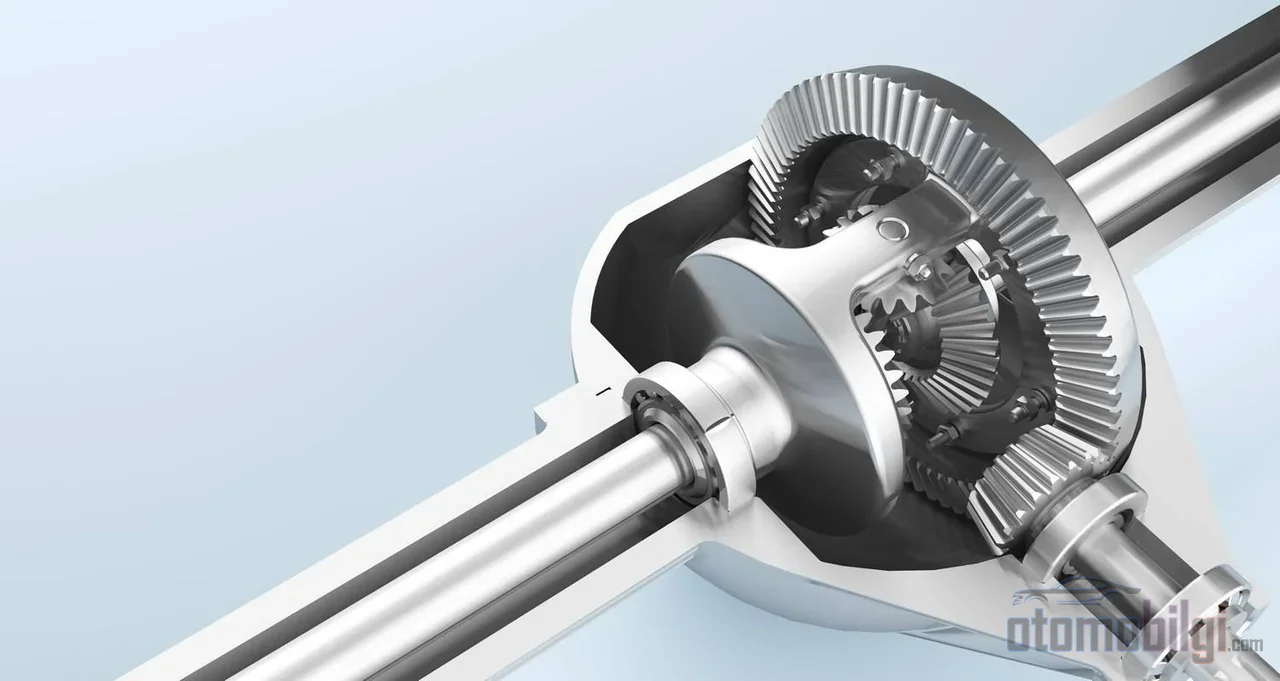
답은 내부 구조에 숨어 있습니다. 변속기에서 들어온 회전은 피니언 기어에서 링 기어로 전달되며, 링 기어는 디퍼렌셜 케이지(carrier)를 운반합니다. 케이지 안에 있는 작은 플래닛 기어(스파이더 기어)가 두 사이드 기어(선 기어)를 서로 연결하고, 사이드 기어는 액슬 샤프트로 토크를 전달합니다. 즉, 동력의 이동 경로는 다음과 같습니다. 피니언에서 링 기어로, 링 기어에서 케이지로, 케이지에서 플래닛 기어로, 플래닛 기어에서 두 액슐로.
직진할 때와 코너에서 무엇이 달라질까요?
직진 도로에서는 두 바퀴가 동일한 저항에 마주치므로 플래닛 기어는 자신의 축을 중심으로 회전하지 않습니다. 시스템은 하나의 질량처럼 작동하며, 두 바퀴 모두 링 기어 속도로 회전합니다. 좌회전 시에는 안쪽 왼쪽 선 기어가 더 큰 저항을 나타냅니다. 이 저항 차이가 플래닛 기어를 자기 축을 중심으로 회전시키며, 바로 이 추가 회전이 안쪽 바퀴를 늦추고 바깥쪽 바퀴를 같은 비율로 빠르게 만듭니다. 이 메커니즘은 저항 차이를 즉시 속도 차이로 변환합니다.
이 모든 것의 수학적 요약은 한 줄입니다: 액슬의 회전 속도는 두 바퀴 속도의 평균과 같습니다. 바깥쪽 바퀴가 얼마나 빨라지면 안쪽 바퀴는 정확히 그만큼 느려지며, 전체는 보존됩니다. 이 대칭성이 디퍼렌셜을 이해하기 쉽게 만드는 기본 논리입니다.
효율 측면에서도 상황은 좋습니다: 각 기어 맞물림은 약 1-2% 의 손실을 발생시킵니다. 변속기에서 반축까지 세 접점을 거치는 이 시스템은 일반적으로 94-97% 의 효율로 작동합니다.
오픈 디퍼렌셜의 약점: 바퀴는 왜 헛돌까?
오픈 디퍼렌셜의 가장 중요한 특징은 토크를 양쪽 바퀴에 동일하게 전달하는 구조라는 점입니다. 이것은 코너에서는 무해해 보이지만 구동력 상실 시 심각한 결과를 낳습니다: 양쪽 바퀴로 가는 토크는 구동력이 가장 약한 바퀴가 버틸 수 있는 수준까지 떨어집니다. 요컨대 가장 약한 바퀴가 전체 액슬을 제한하는 것입니다.
구체화해 봅시다. 차량의 한 바퀴는 얼음이나 진흙 위에, 다른 바퀴는 마른 아스팔트 위에 있다고 해 봅시다. 얼음 위의 바퀴는 접지력을 잃습니다; 오픈 디퍼렌셜은 힘을 이 헛도는 바퀴로 보내고, 마른 지면에서 실제로 구동력을 낼 수 있는 바퀴는 거의 제로에 가까운 동력을 받게 됩니다. 차량은 제자리를 벗어날 수 없습니다. 흔한 오해와 달리, 동력이 반대편 바퀴로 흐르지 않습니다; 정반대로 미끄러지는 바퀴에 축적됩니다.
코너를 빠져나올 때도 같은 물리 법칙이 작용합니다. 강한 가속으로 코너를 빠져나갈 때 차량 무게는 바깥쪽으로 쏠립니다; 이것은 안쪽 바퀴에 가해지는 하중, 즉 구동력을 감소시킵니다. 오픈 디퍼렌셜은 이 가벼워진 안쪽 바퀴를 회전시키기 시작하고, 가속이 끊기며 동력 손실을 경험하게 됩니다. 주행에서의 결과는 익숙합니다: 코너 안에서 가속을 하면 앞의 가속이 순간적으로 끊기고, 토크가 헛돕니다.
유한 미끄럼(LSD) 디퍼렌셜은 무엇이 다를까?
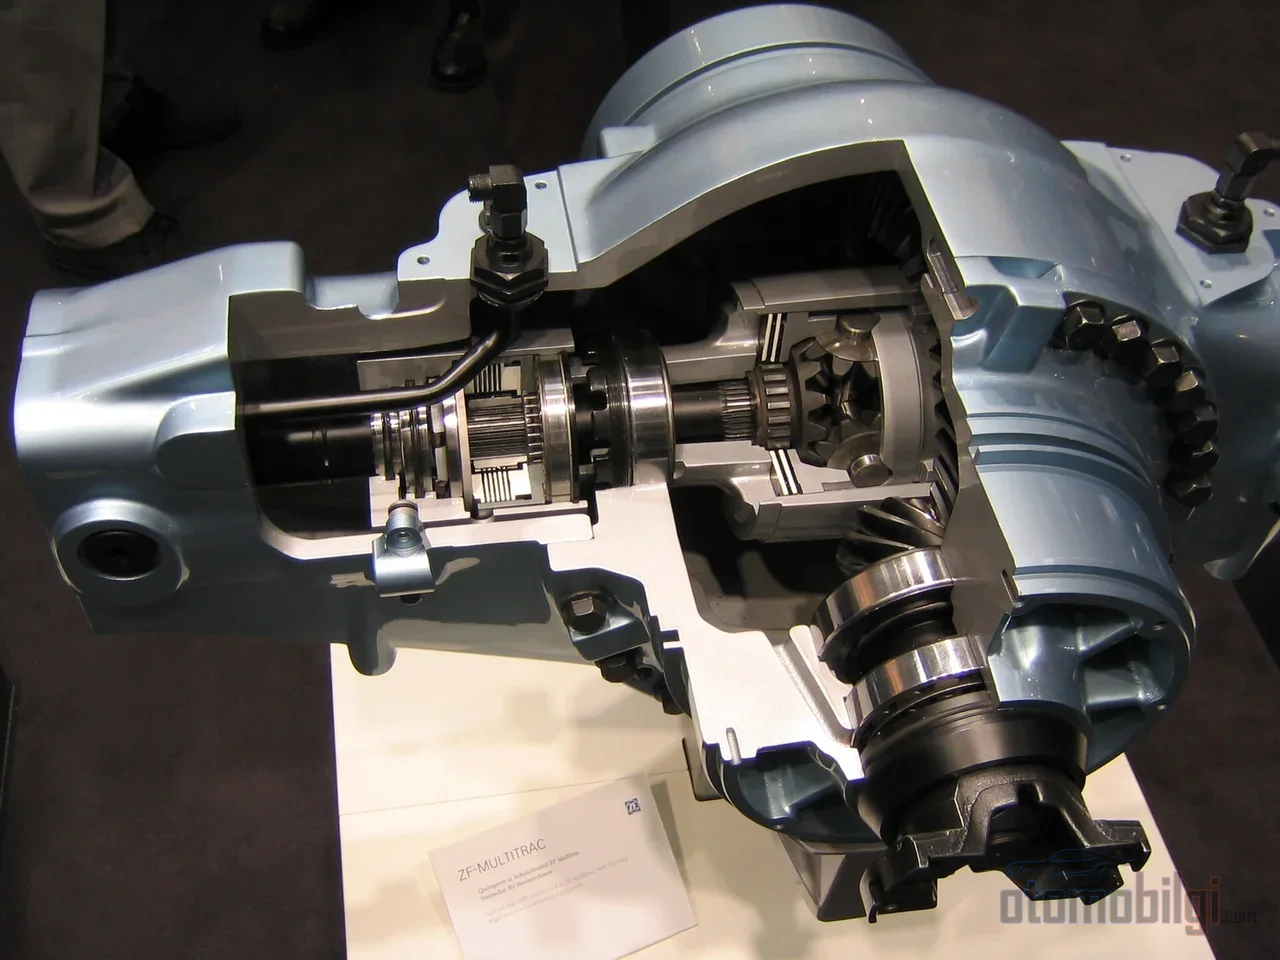
유한 미끄럼 디퍼렌셜은 오픈 디퍼렌셜과 록 디퍼렌셜 사이의 합리적인 절충안입니다: 정상 조건에서는 오픈처럼 작동하다가, 바퀴 간 속도 차이가 일정 임계값을 넘으면 잠긴 것처럼 작동하기 시작합니다. 이 전환은 일반적으로 클러치 팩 또는 비스커스 커플링(viscous coupling) 시스템으로 이루어집니다.
앞서 언급한 얼음 예시로 돌아가 보면: 한 바퀴가 미끄러지기 시작하면 LSD는 미끄러지는 바퀴가 자유롭게 과회전하는 것을 막고, 토크가 마른 지면의 바퀴에도 전달되도록 합니다. 코너 예시에서의 결과는 다음과 같습니다: 안쪽 바퀴가 헛돌려고 할 때, 클러치 시스템이 액슬 양쪽에 마찰을 가해 토크를 바깥쪽 바퀴로 보냅니다. 가속이 끊기는 일 없이, 탈출 가속도가 유지됩니다. 이러한 예측 가능한 접지력이 LSD가 고성능 차량에서 선호되는 주된 이유입니다.
LSD에는 알려진 역사도 있습니다: 토르센 방식의 한계 미끄럼 차동장치는 1958 년에 Vernon Gleasman에 의해 특허를 받았습니다. 구매 가격 외에도, LSD가 장착된 액슬이 오픈 차동장치보다 더 많은 정비를 필요로 할 수 있다는 점도 고려해야 합니다; 클러치 플레이트나 비코스 소자는 시간이 지나면 서비스를 받아야 합니다.
락드 차동장치와 토크 벡터링: 스펙트럼의 끝에서의 해결책
락드 차동장치는 더 급진적인 접근 방식입니다: 두 바퀴를 구동 상태와 관계없이 하나의 샤프트처럼 함께 회전시킵니다. 진흙, 눈 또는 바위 지형에서 한 바퀴가 헛돌아 진행을 막는 상황을 완전히 방지합니다; 그래서 가장 흔히 오프로드 차량에서 만날 수 있습니다. 대가도 분명합니다: 포장도로 코너에서 두 바퀴가 억지로 같은 속도로 회전하면 타이어와 동력 전달 계통에 원치 않는 부하가 발생합니다.
스펙트럼의 전자식 끝에는 토크 벡터링이 있습니다. 이 기술은 각 반(半) 샤프트에 가변적인 양의 토크를 보낼 수 있으며, 코너 안에서 내측-외측 토크 배분을 실시간으로 구성합니다. 그 결과는 더 높은 안정성과 더 나은 코너링 능력입니다; 차동장치의 기계적 하이브에 소프트웨어라는 층이 더해진 것으로 생각하시면 됩니다.
디퍼렌셜 종류 비교
| 종류 | 작동 원리 | 주요 특징 |
|---|---|---|
| 오픈 | 토크를 두 바퀴에 균등하게 나누고, 속도 차이에 자유롭게 허용합니다 | 일반 주행에는 충분합니다; 구동력 상실 시 미끄러지는 바퀴로 힘을 보냅니다 |
| 한계 미끄럼(LSD) | 평소에는 오픈처럼 작동하지만, 속도 차이가 한계를 넘으면 락드처럼 동작합니다 | 클러치나 비코스 커플링으로 토크를 접지력이 있는 바퀴에 전달합니다 |
| 락드 | 두 바퀴를 하나의 샤프트처럼 함께 회전시킵니다 | 오프로드 조건에서 가장 강력한 구동력 솔루션 |
| 토크 벡터링 | 전자 제어로 각 반 샤프트에 가변 토크를 보냅니다 | 안정성과 코너링 능력을 향상시킵니다 |
놀랍도록 오래된 역사
이 개념의 뿌리는 자동차보다 훨씬 거슬러 올라갑니다. 안티키테라 기계(약 기원전 100년)에 차동 기어가 포함되었을 것으로 추정되지만, 이는 확실하지 않습니다. 최초로 확인된 차동장치 사용은 1720 년 Joseph Williamson의 시계에 관한 것입니다. 자동차 분야로의 도입은 1827 년의 발명입니다: Onésiphore Pecqueur는 증기 마차용 차동장치의 특허를 받았고, 오늘날 우리 바퀴에 있는 기본 솔루션을 정의했습니다. 일부 자료에서는 이 기계가 서기 3 세기에 중국에서도 등장했다고 주장합니다; 이 연대는 확실하게 검증되지 않았습니다.
차량의 차동장치를 이해하는 실용적인 방법
운전자들이 가장 자주 묻는 질문 중 하나는 자신의 차량에 오픈 차동장치가 있는지 아니면 LSD가 있는지 어떻게 구별하느냐는 것입니다. 실용적인 신호가 있습니다: 마른 노면에서 풀 액셀로 출발할 때 한 바퀴만 도는지, 아니면 두 바퀴가 함께 작동하는지 살펴보세요. 한 바퀴가 헛도는 것은 오픈 차동장치의 전형적인 특징입니다. LSD가 장착된 차량에서는 코너 출구와 젖은 노면에서 더 예측 가능한 구동력을 느끼게 됩니다; 타이어 마모도 공격적인 주행에서 더 고르게 분배됩니다.
일상 주행에서 LSD가 정말로 필요한지에 대해서는 운전자 커뮤니티 안에서 의견이 둘로 나뉘는 논쟁입니다. 한쪽은 스포츠 주행에서 견인력과 안전성을 얻을 수 있다고 말하는 반면, 다른 쪽은 일반 주행에서 개방형 디퍼렌셜이 미끄러지는 뒷바퀴와 함께 미끄러짐을 자유롭게 내버려두는 것이 어떤 조건에서는 더 방어 가능하다고 주장합니다. 공학적인 관점에서 정직한 요약은 다음과 같습니다: 개방형 디퍼렌셜은 편안하고, 효율적이며, 저렴합니다; 반면 LSD는 토크가 어디로 갈지 알 수 없는 노면에서 효과를 발휘합니다. 노면과 여러분의 주행 스타일이 어느 쪽이 여러분에게 맞는지 결정합니다.
결론: 평균을 내는 단순한 지능
디퍼렌셜을 이토록 우아하게 만드는 것은 복잡한 제어 장치 없이도 두 가지 필수 과제를 동시에 해결한다는 점입니다: 토크를 분배하고 속도 차이를 허용하는 것. 속도 평균 법칙은 저항 차이의 자연스러운 결과로서 코너를 조용히 처리합니다. 개방형 방식의 견인력 상실이라는 약점은 바로 LSD와 록킹 방식이 해결하기 위해 존재하는 문제입니다. 코너에서 뒤에서 느껴지는 그 매끄러운 견인력 뒤에는 한 줄의 수학으로 요약할 수 있는, 약 2세대에 걸친 공학적 지혜가 있습니다.
출처
- Differential (mechanical device) - Wikipedia
- 2.972 How A Differential Works - MIT
- How Does a Differential Work | Diagram, Animation, and Images - H&R Parts
- How Does A Differential Work? - MAT Foundry Group
- How does a differential gear work? - tec-science
- Limited-slip differential - Wikipedia
- Understanding the Differences: Open, Locking, Limited Slip - AZ Backroads