맹점 레이더는 무엇을 보고, 무엇을 놓치는가?
이 페이지 공유하기
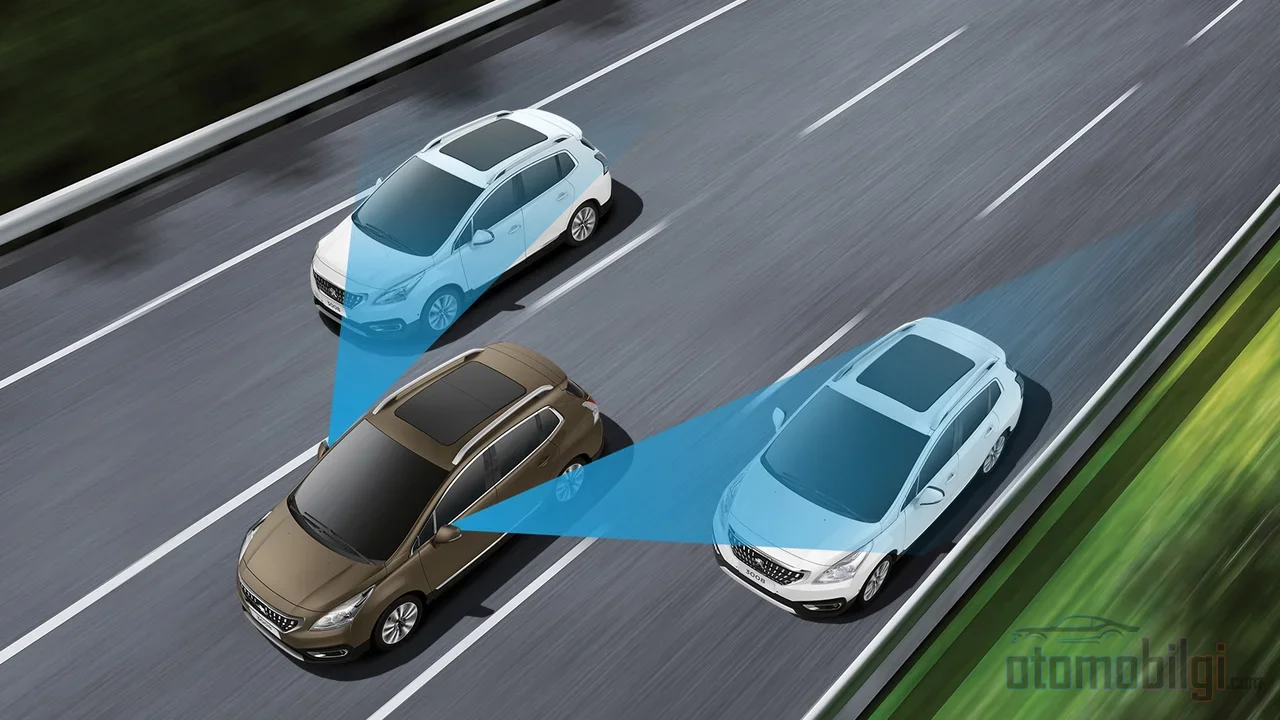
사각지대 레이더는 차량 뒷쪽 모서리에 숨겨진 77 GHz 레이더 센서로 옆 차선의 차량을 감시하지만 모든 것을 보지는 못하는 능동 안전 시스템입니다: 보행자나 자전거 탑승자처럼 레이더 반사 단면이 작은 표적을 항상 감지하지 못하고, 빠르게 접근하는 차량에는 경고가 늦게 올 수 있으며, 대부분의 시스템은 특정 속도 임계값 이하에서는 완전히 작동하지 않습니다.
주요 특징
- 현대의 사각지대 레이더는 76–81 GHz 대역에서 작동하며, 업계에 최대 4 GHz의 스캔 대역폭을 제공합니다.
- 77 GHz 레이더는 24 GHz에 비해 약 20배 더 나은 거리 분해능을 제공합니다 (약 75 cm 대비 약 4 cm).
- 대부분의 시스템은 약 32–56 km/h 를 넘어설 때까지 작동하지 않습니다.
- 빠르게 접근하는 차량을 감지할 때 경고가 종종 너무 늦게 옵니다.
- 보행자, 자전거 탑승자, 반려동물은 모든 사각지대 시스템에서 인식되지 않습니다.
레이더 센서는 어디에 숨어 있고 무엇을 할까요?
사이드 미러의 작은 아이콘을 보면 대부분의 사람은 시스템의 두뇌가 거기 있다고 생각합니다. 하지만 진짜 주인공은 차량 뒤 범퍼 뒤쪽, 모서리에 가까운 지점에 숨어 있습니다. 우리는 이것을 "코너 레이더"라고 부르며, 사각지대 감지(BSD), 차선 변경 보조, 후측방 횡단 교통 경고(RCTA) 같은 기능이 모두 이 센서들에서 데이터를 받습니다. 이 단거리 레이더는 일반적으로 20–50 m 범위에서 30–60도에 걸쳐 퍼지는 넓은 빔으로 작동합니다.
시스템은 빛을 내고 돌아온 반사파를 "핑퐁"처럼 읽지 않습니다. FMCW라고 하는 주파수 연속 변조 레이더는 지속적으로 주파수가 상승하는 "처프"를 보내고, 돌아오는 신호와 보낸 신호 사이의 차이를 지속적으로 측정합니다. 이 차이에는 표적의 거리, 속도(도플러 효과로), 각도가 담겨 있습니다. 거의 영화 필름 한 컷처럼, 매초 수십 번 갱신되는 포인트 클라우드가 얻어집니다. 각도를 측정하기 위해 센서 내부에는 공간적으로 분리된 여러 수신 안테나가 있습니다.
실용적인 장점도 있습니다: 77 GHz 의 파장은 24 GHz의 3분의 1이므로 동일한 성능을 내는 안테나는 모든 치수에서 약 3분의 1, 면적으로는 9분의 1 크기로 만들 수 있습니다. 그 결과가 범퍼 뒤에 전혀 보이지 않게 숨어 있는 컴팩트한 센서입니다. 대량 생산 시 단일 칩 레이더 센서의 비용이 5–15달러 범위에 이르는 것도 이 시스템이 이제 거의 모든 차급에서 만나볼 수 있게 만들었습니다.
77 GHz는 왜 24 GHz를 제쳤을까요?
기술적 요약은 다음과 같습니다: 레이더가 가까운 두 물체를 구분하는 능력, 즉 거리 분해능은 스캔 대역폭에 반비례하며, 반송 주파수와는 무관합니다. 24 GHz ISM 대역은 약 200–250 MHz의 대역폭을 제공하는 반면, 77–81 GHz 대역은 최대 4 GHz의 폭을 제공합니다. Texas Instruments가 제공하는 수치로 말하면: 24 GHz에서 분해능은 약 75 cm, 77 GHz에서는 약 4 cm 입니다. 즉 20배의 차이입니다.
이 차이가 사각지대에서 갖는 구체적인 의미는 무엇일까? 저해상도 센서는 차선의 자동차와 그 옆을 빠르게 지나가는 오토바이를 하나의 객체로 인식할 수 있다. 반면 고해상도 센서는 둘을 별개의 지점으로 구분하며, 심지어 자동차 옆에 서 있는 자전거 탄 사람도 식별할 수 있다. 속도 측정에서도 상황은 비슷하다: 속도 분해능은 RF 주파수에 반비례하기 때문에 77 GHz는 약 3배 더 나은 속도 정확도를 제공한다. 높은 분해능은 또한 조밀한 포인트 클라우드를 생성하며, 이 클라우드는 머신러닝 기반의 표적 분류에 데이터를 공급한다.
왜 전환이 그렇게 오래 걸렸는지 궁금할 수 있다. 한동안 두 대역이 함께 혼용되었지만, 24 GHz UWB 대역은 유럽과 미국에서 규제 결정에 따라 2022년 1월 1일 부터 자동차 용도로 사용이 금지되었다. 협대역 24 GHz는 여전히 합법적인 선택지이지만, 이제 어떤 주요 Tier-1 공급업체도 새로운 24 GHz 레이더를 개발하지 않는다. 모든 신규 ADAS 설계는 76-81 GHz를 목표로 하고 있다.
"77 GHz"라는 라벨이 보장하지 않는 것?
여기서부터 마케팅과 엔지니어링 사이의 미묘한 경계선이 시작된다. "77 GHz"는 하나의 대역 이름일 뿐, 센서가 그 4 GHz 중 얼마나 실제로 탐색하는지는 말해주지 않는다. 같은 대역에서 작동하는 두 제품은 완전히 다른 탐지 거리를 가질 수 있다: 오토바이용 어라운드 뷰 레이더 중 일부는 0.2-50 m 범위에서 작동하는 반면, 다른 제품들은 70 m 까지 탐지할 수 있다. 대역은 상한선일 뿐, 센서의 사양이 아니다. 광고에 "77 GHz"라고 적혀 있다고 해서 두 시스템이 동일한 성능을 갖는다는 의미는 아니다.
따라서 차를 구매하거나 액세서리 레이더를 검토할 때 확인해야 할 것은 주파수가 아니라, 탐지 거리, 분해능, 그리고 어떤 속도 범위에서 작동하는지이다. 똑같이 77 GHz라는 이름을 달고 있는 두 제품 간의 실제 차이는 이 세 가지 항목에 담겨 있다.
레이더는 무엇을 보고, 무엇을 놓치는가? 표적 구분의 물리학
레이더에게 모든 물체가 동일하게 반사되지는 않는다. 여기서 핵심 개념은 RCS, 즉 레이더 반사 단면적이다: 표적이 레이더 신호를 얼마나 강하게 반사하는지를 나타내는 척도이다. 자동차의 RCS는 10-100 m² 정도이지만, 보행자는 77 GHz에서 겨우 0.5-2 m² 에 불과하다. 그 차이는 10-50배에 달한다. 구체적인 예로, 200 m에서 자동차를 감지하는 레이더는 같은 보행자를 겨우 약 112 m 에서야 인식할 수 있다. "보행자 감지가 가능한가"라는 질문에 대한 답은: 그렇다, 하지만 어려움이 따른다 - 낮은 RCS와 분류의 어려움은 언제나 상존한다.
한편 희망적인 전망도 있다. 77 GHz의 센티미터 수준의 분해능이 도플러 정보와 결합하면, 레이더는 걸음 걸이와 팔 움직임을 읽어낼 수 있고 머신러닝을 통해 표적을 95%를 넘는 정확도로 분류할 수 있다. 4D 레이더라고 불리는 신세대 레이더는 방위각과 거리에 더해 고도까지 측정한다. 즉, 교량 위의 차량과 도로 위의 차량을 구분할 수 있다. 반면 사각지대의 고전적인 질문인 "그 영역에 무언가가 있는가, 그리고 나에게 다가오고 있는가"는 센티미터 단위의 구분이 필요하지 않기 때문에, 협대역 24 GHz 센서들은 오랫동안 이 역할을 수행해 왔다 - 이는 과거의 시스템들이 여전히 합리적으로 작동하는 이유를 설명해 준다.
경고는 왜 늦게 오거나 아예 오지 않는가?
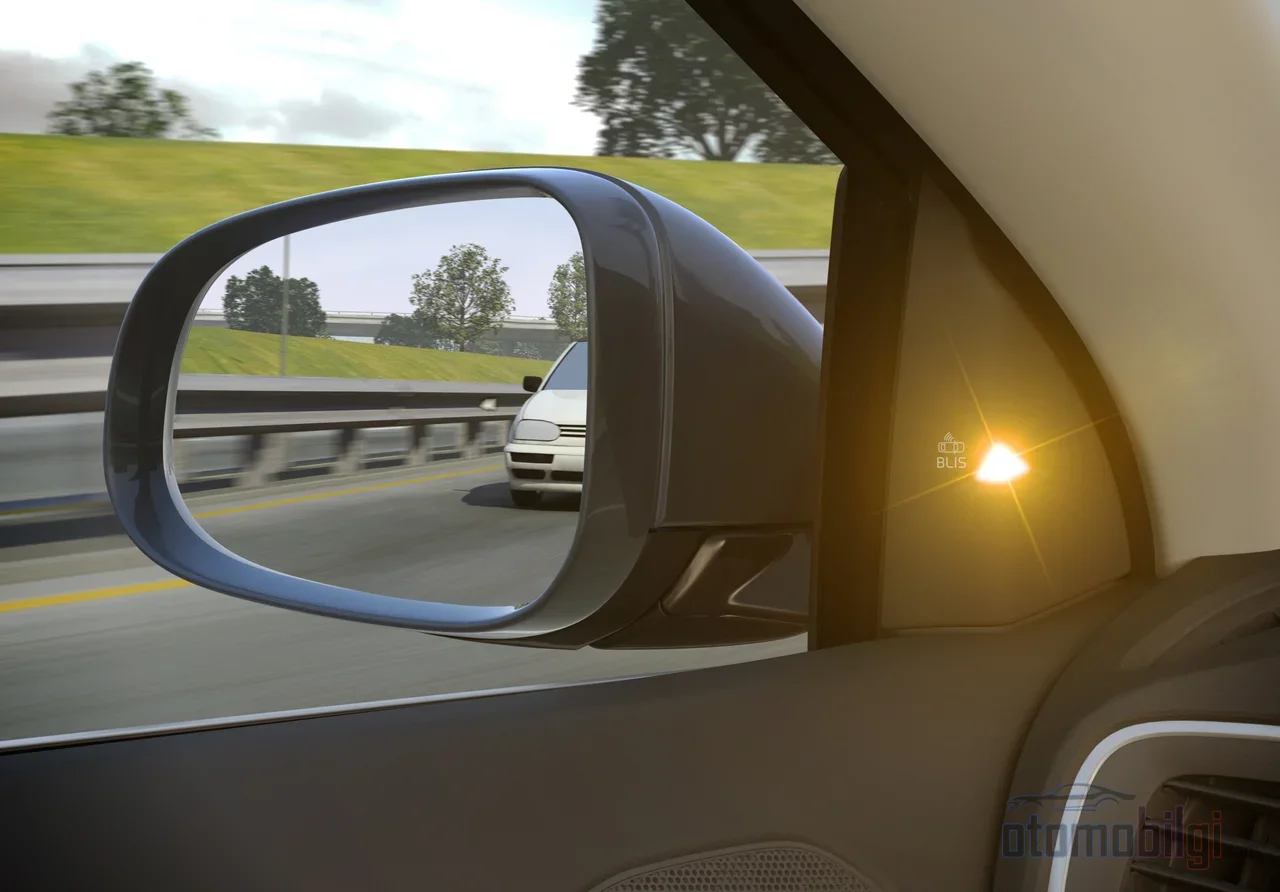
사각지대 시스템의 가장 아픈 한계는 빠르게 접근하는 차량입니다. 독립적인 테스트 결과에 따르면, 혼잡한 고속도로에 진입할 때 뒤에서 번개같이 달려오는 차량을 시스템이 탐지하기 어려워하며, 경고는 보통 차량이 이미 옆에 와서야 켜집니다. 그 시점에는 경고가 도움이 되느냐는 이미 차선 변경을 취소했느냐에 달려 있습니다. 레이더의 차폐 범위는 유한하기 때문에 매우 높은 상대 속도로 다가오는 목표물은 센서가 "접근 중이며 위험하다"고 판단할 수 있는 시간적 여유를 물리적으로 좁게 만듭니다.
두 번째 한계는 속도 임계값입니다. 대부분의 시스템은 약 32-56 km/s 이상의 속도에서 작동합니다. 이유는 합리적입니다. 주차장에서 모든 보행자와 고정 기둥마다 아이콘이 깜빡이면 운전자가 경고에 둔감해지기 때문입니다. 하지만 대가가 있습니다. 시내 저속 조작 중에는 사각지대가 실제로 조용해집니다.
세 번째이자 가장 덜 언급되는 한계는 시스템이 무엇을 감시하는가입니다. 모든 사각지대 모니터링 시스템이 보행자, 자전거 탑승자, 반려동물을 인식하는 것은 아니며, 제조사들도 이를 명확히 밝히고 있습니다. 시스템마다 범위와 조건이 다르므로 자신의 차량에 장착된 시스템이 무엇을 하는지 사용 설명서를 통해 확인하는 것은 기술을 신뢰하는 것만큼 중요합니다. 아무리 똑똑한 레이더라도 운전자가 경고에 어떻게 반응할지는 보장할 수 없으며, 결정은 항상 운전대에 있는 사람의 몫입니다.
오감지 문제: 레이더는 왜 헛거에서 울릴까?
레이더가 가장 싫어하는 것은 물리 법칙이 장난을 치는 상황입니다. 주차장이나 골목에서 후진하며 나올 때 울리는 무의미한 경고는 사용자들 사이에서 널리 알려진 불만 사항입니다. 도로 중앙 분리대, 방지턱, 벽은 레이더 눈에 반사체입니다. 센서는 "무언가 있다"고 말하지만 그것이 당신을 칠 가능성은 전혀 없습니다. 또한 센서의 잘못된 위치 선정이나 불량한 설치는 경고 지연을 초래할 수 있으며, 범퍼 교체나 충돌 후에는 센서 정렬을 진지하게 점검해야 합니다.
RCTA 측면에서는 범위가 더욱 명확하게 그려집니다. 후측방 교차 교통 경고는 사각지대 시스템과 동일한 센서를 사용하지만 후진 기어에서만 그리고 약 8 km/s 미만의 속도에서만 활성화되며, 접근하는 차량 역시 8-29 km/s 속도로 접근하는 차량을 위해 설계되었습니다. 즉, 전진할 때 뒷공간을 감시하는 시스템과 주차장에서 후진할 때 작동하는 Cross Traffic Monitor는 동일한 센서를 공유하지만 서로 다른 시나리오에서 작동하는 두 가지 별개의 기능입니다. 시스템이 당신이 위험하다고 판단한 모든 것을 위험으로 표시하지 않을 수 있는데, 이는 오류가 아니라 소프트웨어의 정의된 임무 영역입니다.
규제는 어디에 있나: 2026 테스트는 사각지대를 어떻게 볼까?
안전 자동 비상 제동 시스템은 테스트 프로토콜과 함께 기술 발전을 이끌고 있습니다. Euro NCAP의 2026 프로토콜 변경 사항은 "Four Stages of Safety"라는 새로운 구조로 전환되며 주의 분산, 피로 감지와 같은 새로운 영역을 포괄합니다. 사각지대와 관련하여 흥미로운 세부 사항은 차선 이탈 충돌 프로토콜의 평가가 사각지대 모니터링 테스트에서 시각적 사각지대 정보의 이를 기준으로 삼습니다. 즉 단순히 "시스템이 경고를 준다"가 아니라, 운전자가 그 사각지대를 시각적으로도 볼 수 있는지를 평가합니다. ASEAN NCAP의 2026-2030 로드맵에서는 BSD와 Blind Spot Visualization(BSV)이 보상 대상 기술에 포함되어 있습니다.
요컨대 업계는 이제 사각지대를 "깜빡이는 아이콘"이 아니라, 운전자가 상황에 대해 완전한 정보를 갖추는 과정의 일부로 평가하고 있습니다. 차량당 레이더 센서가 4-8개로 늘어나고 L3+ 자율주행에서는 12개를 넘어서는 것도 이를 뒷받침하는 물리적 증거입니다.
우리는 사각지대 레이더를 믿어야 할까?
이 질문에 한 가지 사실로 시작해 보겠습니다: 시스템들은 서로 동등하지 않으며, 일부는 조건에 따라 매우 제한적으로 작동합니다. 포럼에는 "안전 기능조차 아니다"라고 말하는 사람도 있고, "차량 선택의 결정적 요소"라고 말하는 사람도 있습니다. 진실은 두 견해의 중간에 있습니다. 잘 보정되고 충분한 해상도를 갖춘 77 GHz 센서는 차선 변경 시 훌륭한 두 번째 눈이 되어주지만, 빠르게 접근하는 오토바이를 막아주는 보호장치도 아니고, 낮은 속도에서 대신 살펴주는 조수도 아닙니다.
제 공식은 이렇습니다: 레이더는 보조 수단으로 활용하고, 확신이 서지 않을 때는 어깨 너머 확인을 절대 건너뛰지 마세요. 사이드미러, 어깨, 방향지시등, 그리고 레이더 - 이 넷이 함께할 때 안전한 차선 변경이 가능합니다. 레이더만으로는 절반의 효과도 없습니다. 그런데 마지막 차선 변경에서 여러분은 미러를 믿었나요, 아니면 아이콘을 믿었나요? 댓글에서 만나요.
출처
- 기존 24 GHz에서 최신 77 GHz 레이더로의 전환 - Texas Instruments
- 24 GHz 대 77 GHz 자동차 레이더 비교
- 77 GHz 대 24 GHz 오토바이 레이더: 무엇이 달라지는가
- 사각지대 모니터링 및 차선 이탈 경고 - AAA
- 사각지대 모니터: 알아야 할 모든 것 - KBB
- 사각지대 모니터링의 작동 원리 - CNET Roadshow
- 경차량의 사각지대 모니터링 - 시스템 성능 (NHTSA)
- 후측방 교차 경고 기능이 있는 사각지대 모니터 - Toyota 지원
- 후측방 교차 경고
- 자율주행을 위한 사각지대 감지 - IOP
- FMCW 레이더 기술의 이해
- Euro NCAP, 2026 프로토콜 변경 사항 발표
- Euro NCAP 충돌 회피 차선 이탈 충돌 프로토콜
- 평등 설명 (2026-2030) - ASEAN NCAP
- 차량용 밀리미터파 레이더 센서 - ZLY TECH