死角を映さないミラーは、見えていない車をどうやって知るのか?
このページを共有する
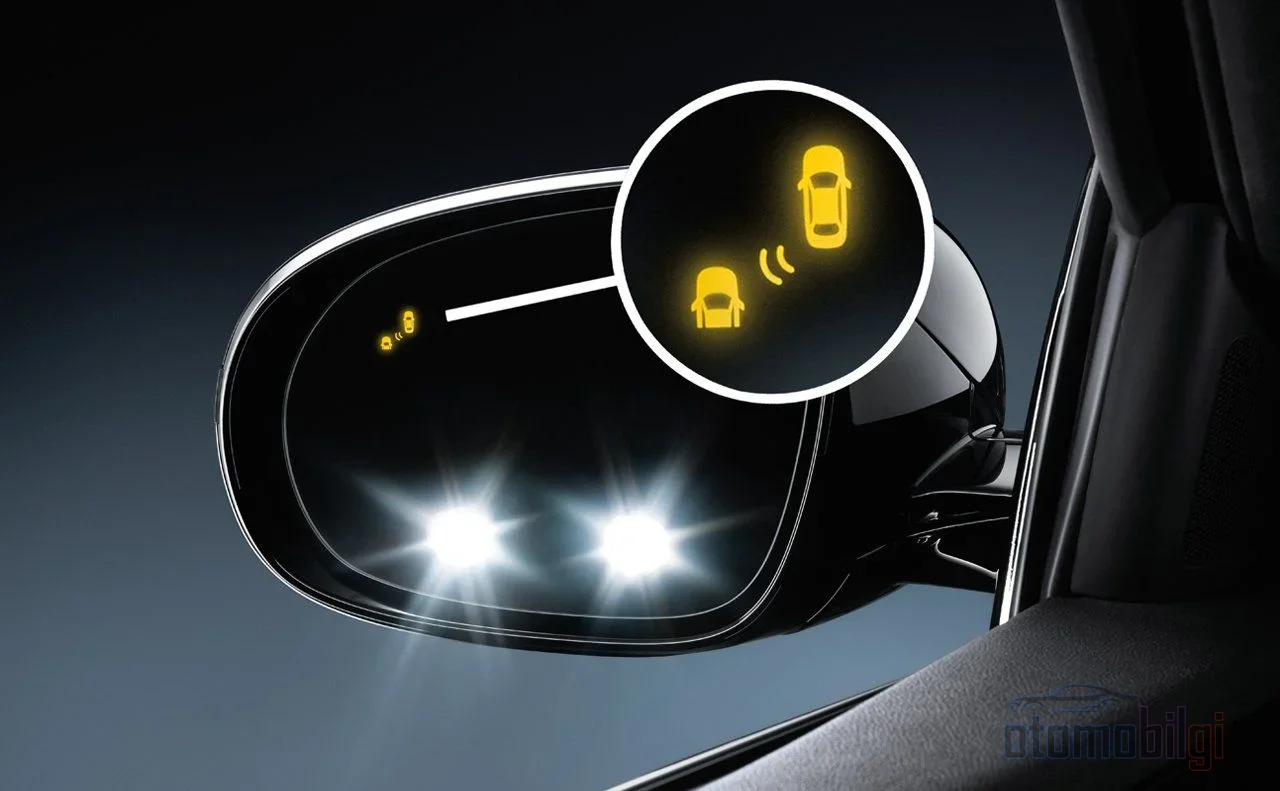
後側方車両警報(死角警報)は、リアバンパーに隠された2つのコーナーレーダーセンサーによって、隣や後ろの車両を検知し、検知するとドアミラーのライトを点灯させます.つまりシステムは実際には「見て」いるのではなく、周囲に電波を送り、その反射を測定しているのです.このページでは、レーダーがどのように動作するのか、ライトがいつ点灯するのか、そしてシステムがどのような状況で誤作動するのかを解説します.
注目ポイント
- センサーはリアバンパーのコーナーに隠されており、検知エリアはどの方向も幅約 1車線分です.
- 初の量産システムは 2003年式ボルボXC90で、ドアミラーに取り付けられたカメラとレーダーによって登場しました.
- ほとんどのシステムは、速度差 30mph(約48km/h) までの車両しか検知できません.
- 自転車やオートバイはほとんどのシステムの設計対象ではなく、肩越しの確認(目視)が不可欠です.
- ミラーを正しく調整するだけでも、側方の死角を大幅に解消できることが分かっています.
レーダーセンサーはどうやってクルマの位置を知るのか?
こう喩えるのが好きなのですが、レーダーセンサーは、暗い部屋で懐中電灯ではなく音の反響を使うコウモリのように動作します.システムは電波を発し、その電波は周囲の物に当たってセンサーに戻り、戻ってきた信号の特性から物体の存在、距離、速度が計算されます.違いは? 反響が音ではなく電波で返ってくる点で、雨の中でも、昼でも夜でも同じ原理で動作します.
位置としては通常リアバンパーの内側か下に取り付けられており、メーカーによってはセンサーをサイドミラーに、あるいはドアミラーボディに取り付けているところもあります.検知エリアは左右それぞれ幅約1車線分で、サイドミラーからリアバンパーの約 3メートル 先まで広がっています.つまりシステムは隣の車線だけを走査し、2車線先までは見ません.ボッシュの高度なソリューションは、高速で接近する車両も死角で捉えることができ、高速道路で前車との速度差が広がったときに命を救うディテールです.
興味のある方のためのちょっとした歴史メモ: このアイデアは2001年にボルボのコンセプトで初めて登場し、初の量産適用は 2003年式ボルボXC90 でした.マツダも2008年に CX-9 でこの機能を提供した最初の日本メーカーの称号を獲得しました.今日ではほぼすべてのブランドが独自の名称で販売する死角警報システムが存在します.
ミラーのライトはいつ点灯するのか?
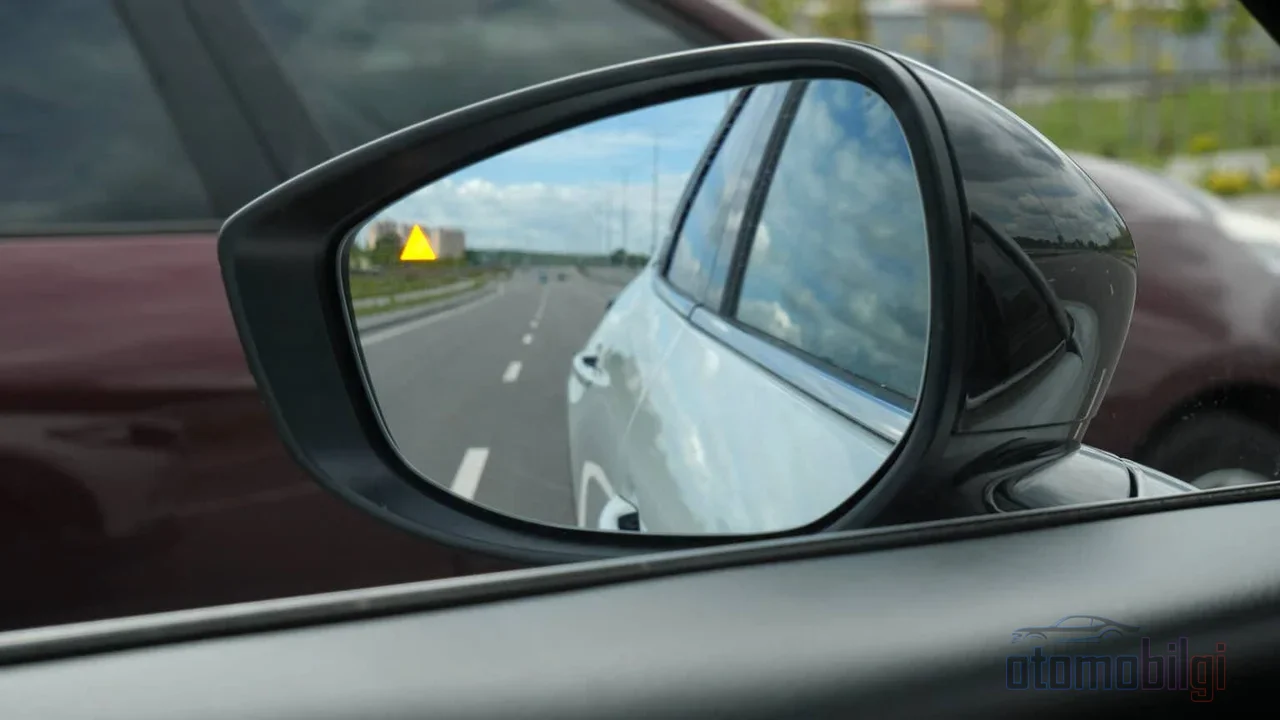
死角や側面に車両が入ると、該当する側のサイドミラーまたはウィンドウフレームに黄色または赤のライトが点灯します.システムによってはこの時点で音声警報も発するものがあり、多くは一定速度を超えると自動的に作動します.フォードの BLIS システムなどは「ドライブ」と「ニュートラル」のギア位置でのみ動作し、後退時やパーキング時にはオフになります.パーキング状態ではクルマが動いていないため、警報は必要ないからです.
車線変更時に鳴るビープ音は何のため?
ここがシステムの本当に重要な瞬間です.ウインカーを上げたとき、死角に車両がいる場合、一部のシステムはライトを素早く点滅させ、鋭い警告音(チャイム)を鳴らします.車によっては、ハンドルが短時間振動することもあります.より大胆なシステムは、「インテリジェント・ブラインド・スポット・インターベンション」のような追加の介入を提供します.車線変更を続けると、システムは車を自車線内に留めようとします.ユーザーの体験談では、この介入が実際に感じられると語られています.ハンドルがまるで自分と綱引きしているかのようなあの感覚こそ、システムが衝突を防ごうとしている瞬間なのです.注意してください.すべての車に音声警告があるわけではありません.一部の人気モデルのオーナーはライト警告のみだと不満を漏らしており、そのためお車のマニュアルを確認する価値があります.
システムが誤作動する場面に注意
ここまではすべて非常にうまくいっているように見えますよね.しかし、ブラインドスポットモニタリングは完璧な魔法使いではなく、状況によっては完全に沈黙してしまうことがあります.特に以下のシナリオでは、システムを信じてミラー確認を省略するのは重大なリスクです:
- 自転車とオートバイ: システムは主に車両を検知するように設計されているため、自転車やオートバイが死角にいてもライトが点灯しない場合があります.金属製の小さな反射面は、まるでレーダーのブラックリストに入っているかのように振る舞います.
- 速度差: ほとんどのシステムの検知範囲は、約 30 mph までの速度差に対して定義されています.速度差がそれを超えると、例えば高速道路であなたが非常にゆっくり走行しているときに車両が急速に接近すると、システムはその車両を見逃す可能性があります.
- 通常と異なる車線幅: 検知エリアは標準的な高速道路の車線に基づいて調整されています.狭い車線の道路では、隣車線の車を2車線先の車と誤認することがあり、広い道路では、検知エリアが車を捉えられないことがあります.
- トレーラー: 検知エリアはトレーラーを牽引しても変化しないため、トレーラー自身の死角はカバーされません.トレーラーで車線変更する際は、自分自身で安全確認を行う必要があります.
- 静止物体: 横を通過するガードレール、木々、駐車中の車両は意図的に除外され、横に並んで移動しているもののみが検知されます.
- 悪天候: 激しい雨、雪、氷結の状況では、安全システムが期待どおりに作動しない可能性があります.レーダー波でさえ気象条件の影響を受けるのです.
誤作動の面もあります.センサーの故障が発生する可能性があり、特に安価な後付けシステムでは、片側をほとんど検知しないという事例が報告されています.つまり、システムが警告しないからといって「そこに誰もいない」のではなく、「システムが何も見えていない」のです.この2つは同じではありません.
誤警報:システムはなぜ無駄に鳴るのか?
並列駐車をしているときや狭い道をゆっくり進んでいるときに、警告灯がふと点灯したことはありませんか?おそらくシステムの検知エリアに、横を通る壁、フェンス、あるいは車線が非常に狭いことで2車線先の車両が入り込んだのでしょう.これは故障というより、システムの設計ロジックの自然な帰結です.レーダーは車線1本分の幅にあるすべてをスキャンしますが、それがどの車線にあるのかを常に100%正確に把握できるわけではありません.車線が狭くなるほど誤差の範囲は広がります.ここでの黄金律はこうです.誤警報は迷惑で済みますが、見逃した警告は高くつきます.ライトが点滅したら、まず確認してから判断しましょう.
警告するだけで十分か、それともシステム自身がブレーキをかけるべきか?
後側方警報(ブラインドスポットモニタリング)には、より野心的な親戚もあります.警告を発するだけのシステムではなく、ドライバーに代わって行動するシステム、例えば自動ブレーキです.事故データを分析する調査機関の研究によれば、警告だけのシステムは介入するシステムほど効果的ではないことが示されています.理屈は単純です.ビープ音を聞き逃してウインカーを出したまま車線変更を続けることはいつでも可能ですが、システムにブレーキを踏ませないことはできません.もちろん、介入するシステムもドライバーの代わりにはなりません.あくまで最後の瞬間にもう一枚の安全網を張るだけです.
幸いなことに、この技術はもはや贅沢な特権ではなくなりました.2026年以降、後側方警報は新型車の安全評価プロトコルに組み込まれ、この機能がはるかに幅広い車種で提供されることが期待されています.しかし逆の事実もあります.この機能を選択すると、一部の車両では 1,000ドル以上 の追加費用になることがあります.つまり、まだ交渉の余地があるハードウェアなのです.
ミラーの確認は今でも必須なのか?
短い答えは、はい、絶対に必要です.長い答えは、実はこのページ全体がそれです.後側方警報は、車線保持や衝突回避といったドライバーの課題を支援するために設計されたアシスタントであり、課題を引き継ぐシステムではありません.法的責任はいかなる場合もドライバーに留まり、現代の車の多くは今なお、ドライバーが常に完全な注意を払って運転するSAEレベル2のレベルで動作しています.何より重要なのは、過信のリスクが現実に存在することです.ライトとビープ音を過度に信用するドライバーは、システムが見ていない自転車走行者を見逃してしまうのです.
車線変更前の古典的なルーティンは、なぜ今でも有効なのでしょうか?システムは自転車やオートバイをしばしば見逃し、速度差の限界範囲外の車両を検知できず、トレーラーの死角をカバーできず、悪天候では性能を落とすからです.ミラーを見る、ウインカーを出す、肩越しに確認する.この3つのステップは依然として残っています.
さらに聞く価値のある興味深い反対意見もあります.サイドミラーを正しい角度に調整すれば、実際には死角がなくなることがあるというのです.この方法は1995年にSAEの論文で初めて文書化されましたが、残念ながらドライバー教育ではしばしば省略されています.つまり、何千円も使う前に、ミラーを正しく調整するだけでも大きな違いが生まれるのです.私の見解は?正しく調整されたミラーとレーダー支援の警告は、互いのライバルではなく、互いの補完物です.
結論:アシスタントとしてはイエス、運転手としてはノー
後側方警報は、ミラーの中のあの小さな光で「そこに何かがあるよ」とささやいてくれる、なんと賢いテクノロジーでしょう.レーダーセンサーは実際に、ミラーで見えない車を知っています.見ているのではなく、測っているからです.しかし測定には限界があります.バイク、大きな速度差、トレーラー、狭い車線、悪天候は、いつもその限界の内側か外側で待ち構えています.私が考える最良の運転の公式はこうです.レーダーの警告を聞きつつ、車線変更の前にミラーと肩越しの目視も確認する.システムはドライバーの代わりにはなりません.あなたをより安全なドライバーにするのは、この両方を組み合わせて使うことなのです.