어댑티브 크루즈 컨트롤이 도시 주행 중 불필요한 브레이킹을 하는 이유는?
이 페이지 공유하기
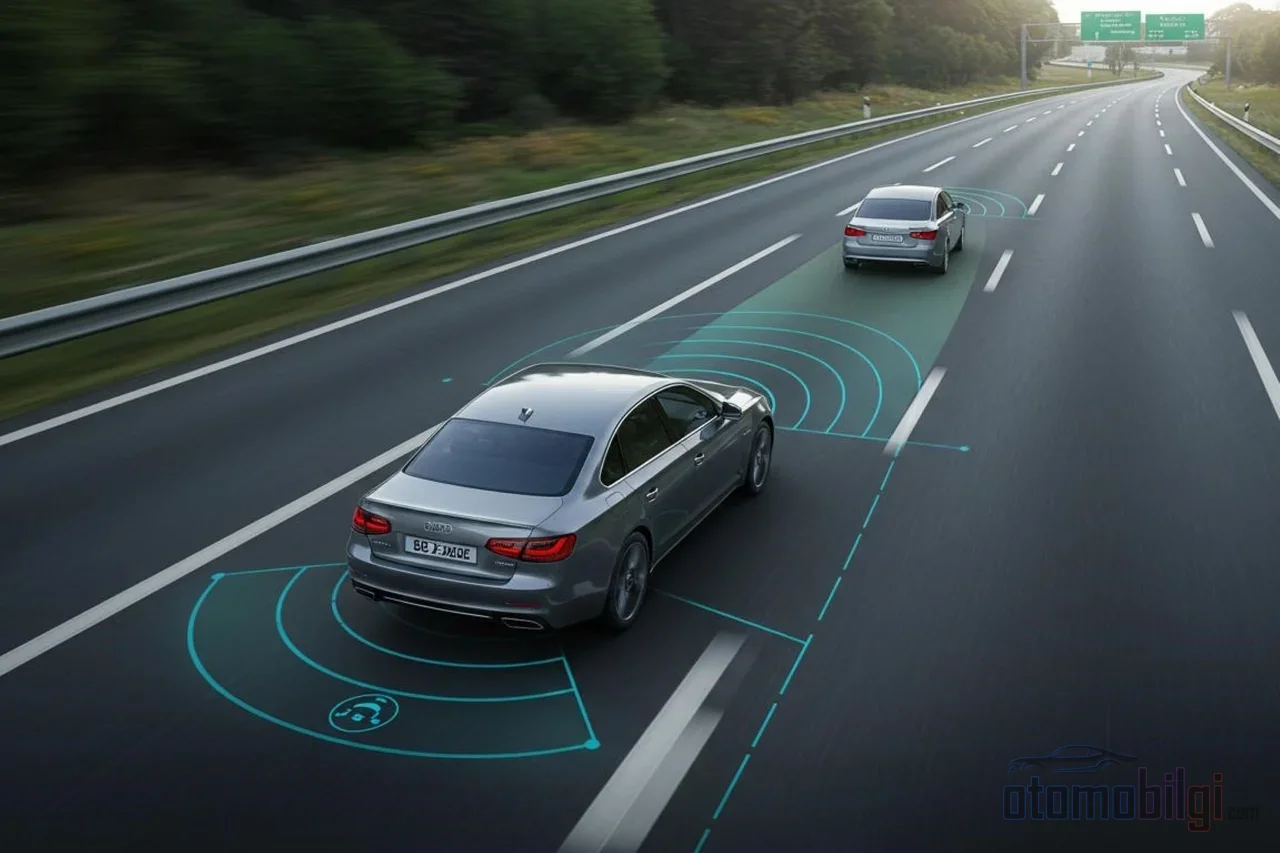
적응형 순항 제어(어댑티브 크루즈 컨트롤)가 불필요하게 브레이크를 밟는 가장 흔한 원인은 레이더와 카메라가 모든 조건에서 교통 상황을 정확하게 볼 수 없다는 점입니다: 옆 차선으로 갑자기 끼어드는 차량을 늦게 인식하거나, 커브에서 앞차를 놓치거나, 때로는 존재하지도 않는 장애물 때문에 감속하기도 합니다. 그래서 이 시스템은 대신 속도와 거리를 유지하려고 노력하는 조수일 뿐이며, 판단과 책임은 항상 운전자에게 남아 있습니다.
주요 내용
- 레이더 센서 160미터 이상의 측정 범위로 측정하며, 초당 10-20회 데이터를 처리합니다
- 추적 거리는 차량 간격이 아니라 시간 간격 으로 설정됩니다 (약 1.5-3초)
- 커브, 언덕, 터널 입구와 차선을 변경하는 차량은 시스템의 가장 약한 부분입니다
- 일부 시스템은 앞의 정지한 차량에 대해 감속할 수 있지만 정지하지는 않을 수 있습니다
- 시스템은 사람과 동물에게 브레이크를 밟지 않으며, 책임은 항상 운전자에게 있습니다
고속도로에 편안히 앉아 있고, 음악이 흐르고, 액셀러레이터를 전혀 밟지 않는데도 차가 스스로 앞차에 맞춰 주행하고 있습니다. 그러다 갑자기, 이유 없어 보이는 브레이크... 심장 박동이 빨라지고, 뒤에 있던 운전자는 경적을 울리고, 당신은 "야, 뭐 하는 거야?"라고 외칩니다. 낯익은 상황인가요? 당신만 그런 것이 아닙니다. 이 현상은 영어 자료에서 phantom braking, 즉 고스트 브레이킹이라 불리며, 적응형 순항 제어(ACC)의 가장 많이 논의되는 약점입니다.
적응형 순항 제어는 앞차를 어떻게 인식할까요?
먼저 기계를 자세히 살펴봅시다. 환상을 포착하는 것도 바로 이 눈이기 때문입니다. ACC는 앞쪽 상황을 파악하기 위해 레이더, 라이다 또는 카메라를 사용합니다. 레이더 센서는 24GHz 또는 77GHz 주파수의 전파를 보내고, 파동이 돌아오는 시간으로 거리를 계산합니다. 측정 범위는 놀랍도록 뛰어납니다: 160미터 이상 측정이 가능하며, 시스템은 이 데이터를 초당 10-20회 처리합니다. 즉, 게으른 시스템이 아니라 오히려 매우 부지런합니다. 하지만 부지런하다는 것이 항상 정확하다는 의미는 아닙니다.
일부 차량은 대신 카메라로 작동합니다. 예를 들어 스테레오 카메라를 사용하는 시스템은 물체의 크기와 움직임 단서로부터 거리를 추정합니다. 사람의 눈이 하는 일을 소프트웨어로 모방하려는 것이라고 생각하면 됩니다: 인식하기는 쉽지만 일부 상황에서는 오류가 발생하기 쉽습니다. 가장 신뢰할 수 있는 방식은 레이더와 카메라를 함께 사용하는 하이브리드 시스템으로, 한쪽이 의심하면 다른 쪽이 확인해 줍니다.
여기서 중요한 세부 사항은 다음과 같습니다. ACC는 SAE 레벨 1 운전자 보조 시스템입니다. 핸들도 잡는 차선 중앙 유지 기능과 결합되면 레벨 2로 넘어가지만, 등급이 올라가도 개념은 달라지지 않습니다. 이 시스템들은 당신을 대신해 운전을 하지 않으며, 단지 속도와 추적 거리 관리에서 당신을 도울 뿐입니다.
옆 차선으로 끼어드는 차량은 왜 늦게 인식될까요?
가장 전형적인 시나리오는 이렇습니다: 오른쪽 차선을 주행 중인데 한 차량이 방향지시등도 켜지 않거나(혹은 켜더라도 너무 빠르게) 갑자기 내 차선으로 끼어드는 경우입니다. 시스템이 인식하는 데 몇 초가 걸리는데, 레이더는 좁은 각도로 정면만 바라보고 있어서 그 차량이 차선에 완전히 자리 잡을 때까지 다른 차선의 물체로 분류하기 때문입니다. 이 짧은 순간 동안 접근 속도가 빨라지고 시스템은 패닉 모드에 들어가 강한 제동을 합니다. 제조사들도 이 점을 인지하고 있어서, 사용 설명서에는 운전자가 안전한 차간 거리를 유지해야 한다고 명확히 명시하고 있습니다.
반대의 경우도 생깁니다: 레이더가 아직 내 차선에 있는 것처럼 보이지만 실제로는 옆 차선으로 빠져나가 멀어지는 차량에 고정되는 경우입니다. 그 차량이 차선을 벗어났음에도 센서는 한동안 그것을 "앞 차량"으로 인식하고 차가 불필요하게 감속합니다. 운전자들이 바로 이런 이유로 설명서의 경고를 진지하게 받아들이라고 말합니다: 갑자기 차선을 변경하는 차량의 경우 먼저 시스템이 감속하고, 접근 속도가 크게 증가하면 자동 긴급 제동이 작동합니다.
커브, 언덕, 터널에서 ACC가 왜 이상하게 작동할까?
센서의 가장 큰 적은 기하학적 구조입니다. 레이더는 정면을 바라보기 때문에 급커브에 진입하면 앞 차량이 시야각에서 벗어나게 됩니다. 시스템은 "앞 차량이 사라졌다"고 판단해 가속을 시작하고, 커브를 벗어나면서 차량이 다시 시야에 들어오면 이번에는 접근 속도가 갑자기 높아지므로 강한 제동이 발생합니다. 커브를 벗어날 때 앞 차량 감지가 지연될 수 있고 시스템이 부적절한 제동이나 경고를 생성할 수 있다는 점은 제조사들의 설명서에도 명확히 기재되어 있습니다. Ford의 설명서는 커브와 언덕에서 교통 상황이 가려지면 예상치 못한 가속과 제동이 발생할 수 있다고 말합니다.
같은 이야기의 언덕 버전은 더 짜증스럽습니다: 언덕 뒤편의 교통 상황은 센서에서 완전히 가려지다가 정상에 오르는 순간 갑자기 나타납니다. 터널 입구도 마찬가지로 인식을 뒤틀 수 있습니다. 빛 조건이 갑자기 변하면 카메라 기반 시스템이 어려움을 겪습니다.
또한 손상과 정렬 문제도 있습니다. 전면 범퍼에 받은 작은 충격만으로도 레이더의 시야 영역이 바뀔 수 있습니다. 센서가 몇 도 옆으로 밀리면 시스템은 차량을 너무 이르거나 늦게 감지하고, 제동 경고가 지나치게 이르거나 늦게 옵니다. 범퍼 사고 후 ACC가 이상하게 작동한다면 원인은 대부분 정렬이 어긋난 레이더이며, 서비스센터에서 캘리브레이션을 받아야 합니다.
Stop & Go 정체 구간에서 ACC를 신뢰할 수 있을까?
Stop & go 정체는 ACC가 빛을 발하는 곳처럼 보입니다: 가속, 제동, 정지, 출발... 시스템이 이 루틴을 대신 수행하며 장거리 운전 피로를 실제로 줄여줍니다. 하지만 함정이 하나 있습니다. 연구와 사용자 경험은 다음을 보여줍니다: 감속하는 차량을 따라가는 것은 시스템이 잘하는 일입니다. 반면 앞 차량이 이미 완전히 멈춰 있다면 일부 시스템은 충분히 감속하지 못하고 정지하지 못할 수 있으며, 이는 모델에 따라 크게 달라집니다. 즉 "앞을 보는 눈이 있으니 사고가 안 난다"고 말하는 것은 잘못된 안심을 만들 수 있습니다.
추가로 이 시스템의 제동 능력은 제한적입니다: 어떤 시스템은 완전 정지까지 감속하고, 대부분은 특정 속도 아래로 내려가면 제어를 운전자에게 넘기거나 정지합니다. 교차로, 신호등, 반대 방향에서 지나가는 차량은 시스템의 적용 범위에서 완전히 벗어납니다. 레이더에게 "정지 신호가 빨간불입니다"라고 말해줄 사람은 없습니다.
차간 거리 설정은 어떤 역할을 할까, 언제 어떤 것이 합리적일까?
이제 핵심 포인트 중 하나로 넘어가겠습니다. ACC에서 차간 거리는 미터로 측정되지 않습니다; 시간 간격 으로 정의됩니다. 시스템이 2초 간격을 원한다면, 이는 시속 50km에서는 짧은 거리이지만 시속 110km에서는 전혀 다른, 훨씬 긴 거리를 의미합니다. 속도가 빨라질수록 차량 사이의 실제 간격은 자동으로 커집니다. 많은 사람이 간격을 "몇 대 분량"으로 생각하는 것이 바로 이 때문에 오해를 부릅니다.
대부분의 시스템은 3~4단계를 제공합니다; 매뉴얼에서 가까운 설정은 약 1.5초, 먼 설정은 약 3초 로 정의되어 있습니다. 어떤 단계가 언제 합리적일까요? 실용적인 기준표입니다:
| 상황 | 권장 설정 | 이유 |
|---|---|---|
| 원활한 고속도로 주행 | 먼 (~3초) | 급제동 시 추가 반응 시간을 확보해 줍니다 |
| 스톱 앤 고 도시 주행 | 중간 | 잦은 정지-출발에서 합리적인 균형을 제공합니다 |
| 폭우, 폭설, 짙은 안개 | 먼 | 센서가 어려움을 겪고; 제동 거리도 길어집니다 |
| 급커브가 많은 도로 | 먼 | 커브에서 인식 지연에 대비한 여유를 남겨둡니다 |
| 뒤에서 밀어붙이는 차량 | 가까운 | 교통 흐름을 방해하지 않기 위해 선호될 수 있습니다; 주의가 필요합니다 |
악천후에 대해 특별히 강조하겠습니다: 폭우, 폭설, 안개는 센서를 눈멓게 할 수 있습니다. 특히 레이저 기반 시스템은 물 입자 때문에 빛을 잃고 더러운 앞차를 따라가는 데 어려움을 겪습니다. 맑은 날씨에 아주 잘 작동하던 시스템이 폭우 속에서 갑자기 혼란스러워집니다.
운전자는 언제 개입해야 할까?
이것이 바로 이 글의 핵심입니다: ACC의 유일한 목적은 당신을 운전대에서 멀어지게 하는 것이 아니라, 도로 위에 안전하게 유지하는 것입니다. 제조사의 공식 매뉴얼은 이를 냉정할 만큼 명확하게 말합니다: 시스템이 앞차를 인식하지 못하는 경우 항상 운전자가 책임을 지며 개입해야 합니다. 더구나 시스템은 사람이나 동물에게 제동하지 않습니다; 보행자 센서로 판매되는 ACC는 존재하지 않습니다.
실용적인 규칙은 다음과 같습니다: 시스템이 긴급 상황을 혼자 감당할 수 없다고 판단하면 청각 및 시각 경고를 보냅니다. 그 신호는 "조심하면 좋겠다"가 아니라 "즉시 인수하라"는 요구입니다. 손은 운전대에, 발은 브레이크 위에 있는 자세는 경고와 반응 사이의 그 한두 초를 생명을 구하는 시간으로 만듭니다.
또 하나 위험한 심리가 있습니다. 이 시스템을 사용하는 운전자가 더 빠르게 주행한다는 연구 결과가 있습니다; 한 연구에서는 ACC가 켜져 있을 때 운전자가 24% 더 많이 속도를 냈다는 것을 보여주었습니다. 시스템을 과신하는 운전자는 덜 주의하게 되고 갑작스러운 상황에 더 늦게 반응합니다. 즉, 위험은 대부분 차의 소프트웨어가 아니라 운전자의 머릿속에 있습니다.
한편 공정하게 말하자면: ACC가 완전히 불필요한 기술인 것은 아니다. 장거리 주행에서 피로를 줄여주고 일정한 차간 거리를 유지해 일부 상황에서 추돌 사고를 감소시킨다는 연구 결과와 수천 명의 만족한 사용자가 있다. 연비에 기여하는 것은 덤이다. 문제는 기술 자체가 아니라, 마치 운전을 위임한 것처럼 행동하는 데 있다.
불필요한 제동을 줄이기 위한 실용적인 체크리스트
- 교통량이 늘어나면 차간 거리를 한 단계 늘려 시스템에 여유를 주어라.
- 급커브에 진입하기 전 ACC를 일시적으로 해제하는 것을 고려하라. 커브를 빠져나올 때 갑작스러운 제동에 놀라지 않도록 하기 위해서다.
- 옆 차량이 차선으로 들어올 가능성이 있다면 발을 브레이크 위에 올려놓고 대기하라.
- 소나기, 눈 오는 날씨, 짙은 안개 속에서는 시스템에 대한 신뢰를 낮추고 차간 거리를 늘려라.
- 앞 범퍼에 충격을 받았다면 레이더 캘리브레이션을 점검하라. 오감지의 원인은 센서 정렬 상태일 수 있다.
- 앞차가 이미 멈춰 있다고 해서 차가 멈출 것이라고 가정하지 마라. 스스로의 책임으로 조기 제동할 준비를 하라.
결론은 이렇다: ACC는 훌륭한 조력자이지만, 핸들에 있는 어른은 여전히 당신이다. 시스템이 당신에게 운전을 넘기는 것이 아니라, 단지 몇 가지 페달 작업을 나눠서 하는 것뿐이다. 그 시스템의 사각지대를 아는 것이 팬텀 브레이킹과 불필요한 두려움 모두에서 벗어나는 가장 빠른 길이다. 자동차가 무엇을 볼 수 있고 없는지 아는 것이 그 차를 운전하는 가장 멋진 방법이 아니라고 생각하나?
참고 자료
- Adaptive cruise control - Wikipedia
- Adaptive Cruise Control: What It Is, How It Works, and Cost - iDriveCertified
- Using Adaptive Cruise Control - Ford Owner Manual
- Stop and Go adaptive cruise control - Renault user manual
- 어댑티브 크루즈 컨트롤의 한계 - Polestar 매뉴얼
- 어댑티브 크루즈 컨트롤 차간 거리 설정 - Ford
- 어댑티브 크루즈 컨트롤 - MyCarDoesWhat
- 어댑티브 크루즈 컨트롤에 대한 운전자의 사용 및 이해 - Larsson 2012, ScienceDirect
- ACC가 과속을 증가시킨다는 연구 결과 - Salvi, Maher
- 크루즈 컨트롤 사용의 장단점 - NPHM
- 어댑티브 크루즈 컨트롤로 정지한 차량에 접근하기 - Lucid Owners Forum