چرا کروز کنترل تطبیقی در ترافیک ترمزهای غیرضروری میزند؟
این صفحه را به اشتراک بگذارید
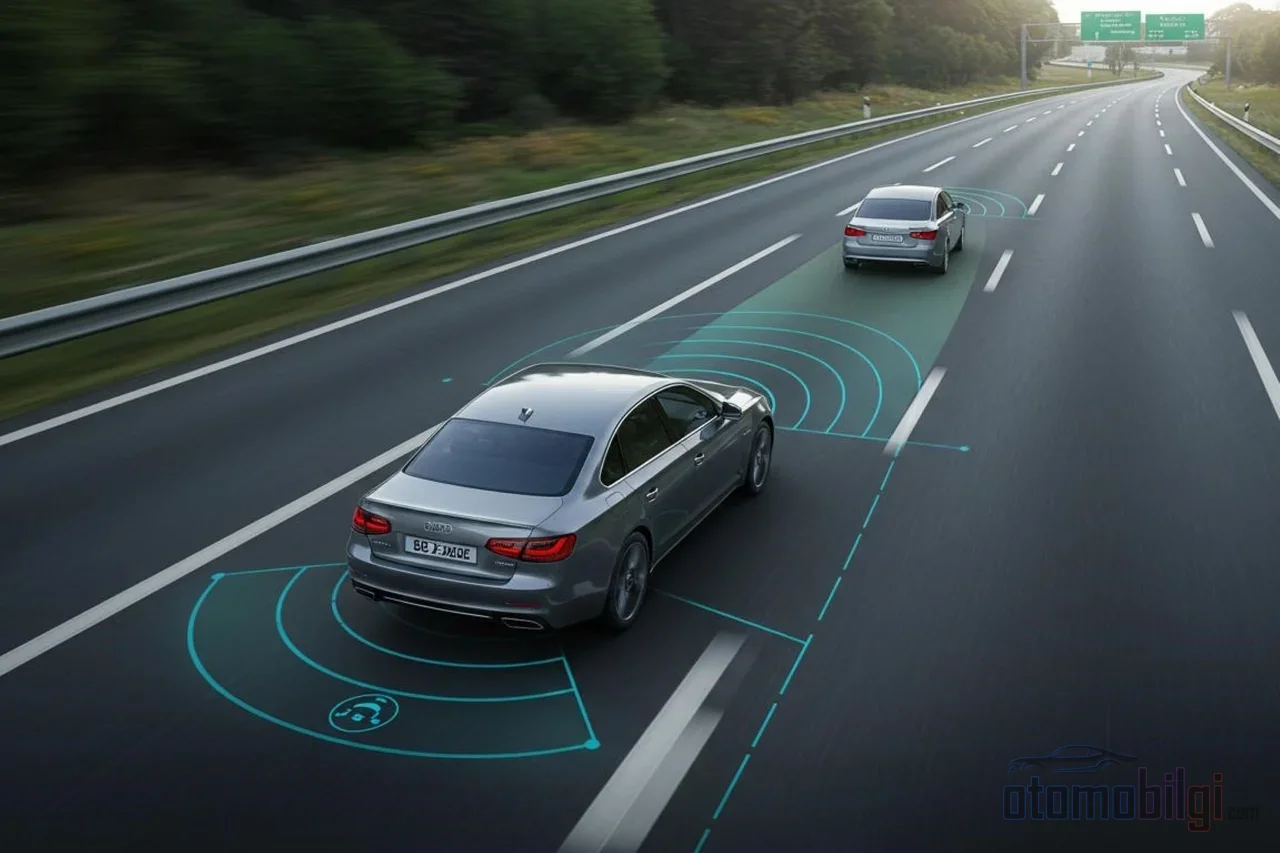
رایجترین دلیل ترمز بیمورد کروز کنترل تطبیقی این است که رادار و دوربین در هر شرایطی نمیتوانند ترافیک را درست ببینند: دیر متوجه خودروهایی میشود که ناگهان به خط کناری وارد میشوند، در پیچها خودروی جلویی را گم میکنند و گاهی برای مانعی که اصلاً وجود ندارد کند میشود. به همین دلیل این سیستم یک دستیار است که تلاش میکند سرعت و فاصله را به جای شما حفظ کند؛ تصمیم و مسئولیت همیشه با راننده باقی میماند.
نکات برجسته
- سنسورهای رادار با برد بیش از 160 متر اندازهگیری انجام میدهند و در هر ثانیه 10 تا 20 بار داده پردازش میکنند
- فاصله تعقیب بر حسب فاصله خودرویی نیست، بلکه بر حسب فاصله زمانی تنظیم میشود (تقریباً 1.5 تا 3 ثانیه)
- پیچها، تپهها، ورودی تونلها و خودروهای خطعوضکن ضعیفترین نقاط سیستم هستند
- برخی سیستمها ممکن است مقابل خودروی متوقف جلویی کند کنند اما الزاماً نایستند
- سیستم برای انسان و حیوان ترمز نمیکند؛ مسئولیت همیشه با راننده است
روی بزرگراه راحت نشستهای، موسیقی پخش میشود، هیچ پایی روی گاز نداری و خودرو خودبهخود با خودروی جلویی هماهنگ میشود. بعد یکدفعه، ترمزی که بهظاهر بیدلیل است... ضربان قلبت تند میشود، راننده پشت سر بوق میزند و تو میگویی «آقا، چه کار کردی؟». آشنا به نظر میرسد؟ تنها نیستی؛ در منابع انگلیسی به این وضعیت phantom brakingیعنی ترمز شبحمانند میگویند که رایجترین نقطه ضعف کروز کنترل تطبیقی (ACC) است.
کروز کنترل تطبیقی چگونه خودروی جلویی را میبیند؟
اول خوب به ماشین نگاه کنیم، چون این همان چشمهایی است که به دام خیال میافتد. ACC برای فهمیدن اینکه در جلویش چه میگذرد از رادار، لیدار یا دوربین استفاده میکند. سنسور رادار با فرکانس 24 گیگاهرتز یا 77 گیگاهرتز امواج رادیویی میفرستد و از زمان بازگشت موج، فاصله را محاسبه میکند. برد آن شگفتآور خوب است: میتواند بیش از 160 متر اندازهگیری کند و سیستم این داده را 10 تا 20 بار در ثانیه پردازش میکند. یعنی سیستمی تنبل نیست، بلکه برعکس خیلی سختکوش است. اما سختکوش بودن همیشه به معنای دقیق بودن نیست.
برخی خودروها به جای این، با دوربین کار میکنند. مثلاً سیستمهایی که از دوربین استریو استفاده میکنند فاصله را از اندازه جسم و سرنخهای حرکتی تخمین میزنند. مثل این است که بخواهید کاری که چشم انسان میکند را با نرمافزار شبیهسازی کنید: تشخیصش آسان است اما در برخی موارد مستعد خطاست. قابلاعتمادترین رویکرد، سیستمهای هیبریدی هستند که رادار و دوربین را با هم به کار میگیرند؛ وقتی یکی شک میکند، دیگری تأیید میکند.
نکته کلیدی اینجاست: ACC یک سیستم کمکراننده در سطح 1 SAE است. با ترکیب با کمک تنظیم مرکز خط که فرمان را هم در دست میگیرد به سطح 2 ارتقا مییابد، اما حتی با بالا رفتن سطح، مفهوم تغییر نمیکند. این سیستمها به جای شما رانندگی نمیکنند؛ فقط در مدیریت سرعت و فاصله تعقیب به شما کمک میکنند.
چرا خودرویی که به خط کناری وارد میشود دیر دیده میشود؟
کلاسیکترین سناریو این است: در لاین راست حرکت میکنی و یک خودرو بدون راهنما زدن (یا با زدن راهنما اما خیلی سریع) وارد لاین تو میشود. تشخیص سیستم چند ثانیه طول میکشد، چون رادار با زاویه باریکی مستقیم به جلو نگاه میکند و تا زمانی که خودرو کاملاً در لاین جا بگیرد، آن را بهعنوان شیء لاین دیگر طبقهبندی میکند. در همان بازه کوتاه، سرعت نزدیک شدن افزایش مییابد و سیستم وارد حالت هراس شده و ترمز شدیدی انجام میدهد. تولیدکنندگان هم از این موضوع آگاهند؛ دفترچههای راهنمای استفاده صراحتاً میگویند راننده باید فاصله امن تعقیب را حفظ کند.
برعکسش هم اتفاق میافتد: رادار روی خودرویی قفل میکند که هنوز در لاین تو به نظر میرسد اما در واقع به لاین کناری رفته و دور شده است. با اینکه آن خودرو از لاین خارج شده، حسگر مدتی بیشتر آن را «خودروی جلویی» فرض میکند و ماشین بیدلیل کند میشود. رانندگان دقیقاً به همین دلیل میگویند باید هشدارهای دفترچه را جدی بگیریم: در خودروهایی که ناگهانی لاین عوض میکنند ابتدا سیستم کند میشود و اگر سرعت نزدیک شدن زیاد شود، ترمز اضطراری خودکار فعال میگردد.
چرا ACC در پیچ، سرپشی و تونل رفتار عجیبی دارد؟
بزرگترین دشمن حسگرها هندسه است. چون رادار مستقیم به جلو نگاه میکند، وقتی وارد پیچ تندی میشوی، خودروی جلویی از زاویه دید خارج میشود. سیستم فکر میکند «خودروی جلویی رفته» و شروع به شتابگیری میکند؛ وقتی از پیچ خارج میشوی خودرو دوباره وارد میدان دید میشود و این بار چون سرعت نزدیک شدن ناگهان بالا میرود، ترمز سختی انجام میشود. تولیدکنندگان حتی در دفترچههای خودشان صراحتاً نوشتهاند که تشخیص خودروی جلویی هنگام خروج از پیچ ممکن است با تأخیر انجام شود و سیستم ممکن است ترمز یا هشدار نامناسب تولید کند. دفترچه فورد میگوید پنهان شدن ترافیک در پیچها و سرپشیها میتواند به شتابگیری و ترمزهای غیرمنتظره منجر شود.
نسخه سرپشی همین داستان آزاردهندهتر است: ترافیک پشت سرپشی کاملاً از دید حسگر پنهان است و هنگام خروج ناگهان ظاهر میشود. ورودیهای تونل هم به همین شکل میتوانند تشخیص را مختل کنند؛ وقتی شرایط نور ناگهانی تغییر میکند، سیستمهای دوربینی دچار مشکل میشوند.
یک بحث آسیب و تنظیم هم وجود دارد. حتی ضربه کوچکی که به سپر جلو وارد میکنی میتواند منطقه دید رادار را تغییر دهد. اگر حسگر چند درجه به سمت راست یا چپ جابهجا شده باشد، سیستم خودروها را زودتر یا دیرتر تشخیص میدهد و هشدارهای ترمز خیلی زود یا خیلی دیر میرسند. اگر بعد از ضربه به سپر، ACC رفتار عجیبی پیدا کرده، علت به احتمال زیاد راداری است که از تنظیم خارج شده؛ باید به سرویس بروی و کالیبراسیون انجام دهی.
آیا میتوان به ACC در ترافیک توقف و حرکت اعتماد کرد؟
ترافیک توقف و حرکت جایی به نظر میرسد که ACC میدرخشد: گاز بده، ترمز کن، بایست، حرکت کن... سیستم این روتین را برایت انجام میدهد و خستگی مسیرهای طولانی را واقعاً کاهش میدهد. اما در آن یک دام وجود دارد. پژوهشها و تجربه کاربران این را نشان میدهند: تعقیب خودرویی که در حال کند شدن است کاری است که سیستمها خوب بلدند. در مقابل اگر خودروی جلویی از قبل توقف کرده باشد برخی سیستمها ممکن است بهاندازه کافی کند نشوند یا نایستند؛ این بسته به مدل بهشدت متفاوت است. یعنی گفتن «یک چشم رو به جلو وجود دارد، پس تصادف رخ نمیدهد» میتواند اعتماد کاذبی ایجاد کند.
علاوه بر این، توان ترمز سیستم محدود است: بعضی تا توقف کامل کند میشوند، بیشترشان وقتی سرعت از حد مشخصی پایینتر بیاید کنترل را به تو واگذار میکنند یا میایستند. تقاطعها، چراغهای راهنمایی و خودروهای عبوری از جهت مخفی کاملاً خارج از محدوده سیستم هستند. هیچ راداری نمیگوید «بایست، چراغ قرمز است».
تنظیم فاصله تعقیب چه کاری میکند و کدامیک کی منطقی است؟
حالا به یکی از نکات کلیدی رسیدیم. در ACC فاصله تعقیب با متر اندازهگیری نمیشود؛ به صورت فاصله زمانی تعریف میشود. اگر سیستم فاصله ۲ ثانیهای بخواهد، در 50 کیلومتر بر ساعت یعنی فاصلهای کوتاه و در 110 کیلومتر بر ساعت یعنی فاصلهای کاملاً متفاوت و بسیار طولانیتر. با افزایش سرعت، فاصله واقعی بین خودروها بهطور خودکار بزرگتر میشود. همین است که فکر کردن بسیاری از ما به فاصله به صورت «چند طول خودرو» را گمراهکننده میکند.
بیشتر سیستمها 3 تا 4 سطح ارائه میدهند؛ در دفترچههای راهنما تنظیم نزدیک حدوداً 1.5 ثانیهو تنظیم دور حدوداً 3 ثانیه تعریف شده است. کدام سطح کی منطقی است؟ این هم یک خطکش عملی:
| وضعیت | تنظیم پیشنهادی | دلیل |
|---|---|---|
| ترافیک روان بزرگراه | دور (حدود 3 ثانیه) | در نیاز به ترمز ناگهانی زمان واکنش اضافی میدهد |
| ترافیک شهری توقف و حرکت | متوسط | در ترمز و گازهای مکرر تعادل مناسبی فراهم میکند |
| باران شدید، برف، مه | دور | حسگرها دچار مشکل میشوند و مسافت ترمز هم طولانیتر است |
| جاده با پیچهای تند | دور | در برابر تأخیر تشخیص در پیچ حاشیه اطمینان میگذارد |
| ترافیک فشرده پشت سر | نزدیک | برای برهم نزدن جریان ترافیک قابل انتخاب است؛ نیاز به دقت دارد |
موضوع هوای بد را جداگانه تأکید کنیم: باران شدید، برف و مه میتوانند حسگرها را کور کنند. بهویژه سیستمهای مبتنی بر لیزر به دلیل ذرات آب نور را از دست میدهند و در تعقیب خودروی جلویی کثیف دچار مشکل میشوند. سیستمی که در هوای باز کاملاً درست کار میکند، در رگبار ناگهان سردرگم میشود.
راننده کی باید وارد عمل شود؟
این ستون فقرات همین مقاله است: هدف تنها ACC دور کردن تو از فرمان نیست، بلکه حفظ تو در جاده است. دفترچههای رسمی سازندگان این را با شفافیت بیرحمانهای میگویند: اگر سیستم خودروی جلویی را تشخیص ندهد، همیشه راننده مسئول است و باید مداخله کند. گذشته از این، سیستم به انسانها یا حیوانات ترمز نمیزند؛ هیچ ACCای که به عنوان حسگر عابر پیاده فروخته شود وجود ندارد.
قاعده عملی این است: وقتی سیستم متوجه میشود که نمیتواند یک وضعیت اضطراری را بهتنهایی مدیریت کند، هشدار صوتی و تصویری به تو میدهد. آن سیگنال یک «بهتر است مراقب باشی» نیست، بلکه فراخوان «فوراً کنترل را در دست بگیر» است. وضعیتی که دستهایت روی فرمان و پای تو روی ترمز باشد، همان یکیدو ثانیه بین هشدار و واکنش را جانسوز میکند.
یک روانشناسی خطرناک هم وجود دارد. شواهدی هست که رانندگان استفادهکننده از این سیستمها سریعتر رانندگی میکنند؛ یک مطالعه نشان داد در حالی که ACC فعال است رانندگان 24 درصد بیشتر سرعت میگیرند. رانندهای که بیش از حد به سیستم اعتماد میکند کمتر دقت میکند و دیرتر به وضعیتهای ناگهانی واکنش نشان میدهد. یعنی خطر اغلب اوقات در نرمافزار ماشین نیست، در ذهن راننده است.
از سوی دیگر، انصاف را رعایت کنیم: ACC فناوری کاملا بیفایدهای هم نیست. در جادههای طولانی خستگی را کاهش میدهد، فاصله ثابت با خودروی جلویی را حفظ میکند و مطالعاتی وجود دارند که نشان میدهد در برخی موارد تصادفات از پشت را کاهش میدهد، بهعلاوه هزاران کاربر راضی نیز دارد. سهم آن در مصرف سوخت هم به این موارد اضافه میشود. مشکل از خود فناوری نیست، بلکه رفتار کردن با آن گویی فرمان رانندگی را واگذار کردهای است.
چکلیست عملی برای کاهش ترمزهای غیرضروری
- هنگامی که ترافیک سنگین میشود، فاصله با خودروی جلویی را یک پله افزایش بده؛ به سیستم فضای تنفس بده.
- پیش از ورود به پیچهای تند، غیرفعال کردن موقت ACC را در نظر بگیر؛ تا در خروج از پیچ با ترمز ناگهانی غافلگیر نشوی.
- اگر احتمال دارد خودرویی از کنارت به خط تو وارد شود، پایت را روی ترمز بگذار و آماده باش.
- در بارش رگباری، برف و مه غلیظ، اعتمادت به سیستم را کمتر کن و فاصله را بیشتر کن.
- اگر سپر جلویی ضربهای خورده است، کالیبراسیون رادار را بررسی کن؛ دلیل تشخیصهای نادرست ممکن است تراز نبودن سنسور باشد.
- اگر خودروی جلویی مدتها پیش متوقف شده است، فرض نکن که خودروی تو هم متوقف خواهد شد؛ بهعنوان مسئولیت خودت برای ترمز زودهنگام آماده باش.
حرف آخر این باشد: ACC یک دستیار عالی است، اما بزرگسالِ پشت فرمان همچنان تو هستی. سیستم رانندگی را به تو واگذار نمیکند، فقط کار چند پدال را تقسیم میکند. دانستن نقاط کور آن، سریعترین راه نجات از ترمزهای شبحوار و ترسهای غیرضروری است. مگر نه اینکه دانستن اینکه خودروی تو چه چیزی را میبیند و چه چیزی را نمیبیند، باحالترین حالت استفاده از آن است؟
منابع
- کنترل خودکار سرعت تطبیقی - Wikipedia
- کنترل خودکار سرعت تطبیقی: چیست، چگونه کار میکند و هزینه آن - iDriveCertified
- استفاده از کنترل خودکار سرعت تطبیقی - دفترچه راهنمای Ford
- کنترل خودکار سرعت تطبیقی توقف و حرکت - دفترچه راهنمای کاربر Renault
- محدودیتهای کروز کنترل تطبیقی - دفترچه راهنمای پولستار
- تنظیم فاصله کروز کنترل تطبیقی - فورد
- کروز کنترل تطبیقی - MyCarDoesWhat
- استفاده و درک رانندگان از کروز کنترل تطبیقی - لارسون 2012، ScienceDirect
- مطالعهای نشان میدهد ACC سرعت غیرمجاز را افزایش میدهد - سالوی، ماهر
- مزایا و معایب استفاده از کروز کنترل - NPHM
- نزدیک شدن به ترافیک متوقفشده با کروز کنترل تطبیقی - انجمن مالکان لوسید