自适应巡航定速为什么在交通中会进行不必要的刹车?
分享此页面
自适应巡航控制系统做出不必要制动的最常见原因,是雷达和摄像头无法在所有条件下都准确识别交通状况:对突然并入旁边车道的车辆发现过晚,在弯道中丢失前车,有时甚至为了一个根本不存在的障碍物而减速.因此,这个系统是一个替你保持车速和车距的辅助助手;决策和责任始终在驾驶员身上.
亮点
- 雷达传感器 以超过 160米的 量程进行测量,每秒处理数据 10-20次
- 跟车距离不是以车距设定的, 而是以时间间隔 设定(约1.5-3秒)
- 弯道、坡顶、隧道入口和变道车辆是系统的最薄弱环节
- 某些系统面对前方静止车辆可能会减速但不一定会刹停
- 系统不会对行人和动物制动;责任始终在驾驶员
你坐在高速公路上,惬意地听着音乐,油门一点没踩,汽车自动跟随前车行驶.然后突然间,一次看似毫无缘由的刹车……你心跳加速,后面的司机狂按喇叭,你说:"哥们儿,你干嘛呢?"听起来耳熟吗?你并不孤单;这种情况在英文资料中被称为 phantom braking,即"幽灵刹车",这是自适应巡航控制系统(ACC)最受热议的缺陷.
自适应巡航控制系统是如何识别前车的?
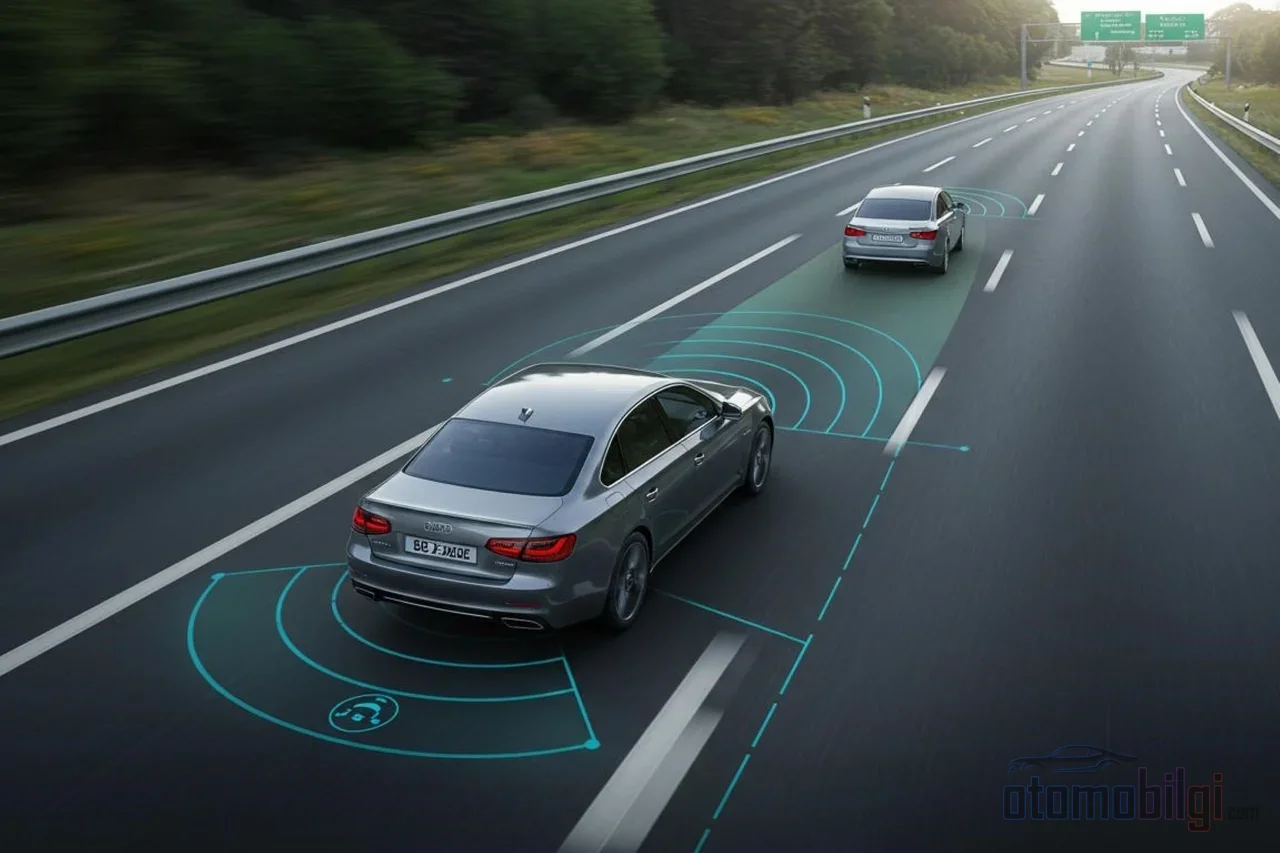
先仔细看看这台机器,因为被"幽灵"骗到的正是这双眼睛.ACC使用雷达、激光雷达或摄像头来识别前方的情况.雷达传感器以24 GHz或77 GHz的频率发射无线电波,通过波的返回时间计算距离.量程令人惊讶地出色: 可以测量160米以上 的距离,系统每秒处理这些数据10-20次.所以这并不是一个懒惰的系统,相反它非常勤奋.但勤奋并不总是等于准确.
有些车辆则改用摄像头工作.例如,使用立体摄像头的系统根据物体的尺寸和运动线索来估算距离.可以把它想象成用软件模仿人眼的工作:容易识别,但在某些情况下也容易出错.最可靠的方法是同时使用雷达和摄像头的混合系统;当一个起疑时,另一个进行确认.
这里的关键细节是:ACC是一个 SAE Level 1 驾驶辅助系统.当它与同时控制方向盘的车道居中功能结合时,就升级为Level 2,但即使级别提高了,概念也没有改变.这些系统并不替你开车;只是在车速和跟车距离管理方面为你提供帮助.
为什么旁边车道并入的车辆会被过晚发现?
最经典的场景是这样的:你正在右侧车道行驶,一辆车不打转向灯(或者打了但动作太快)突然切入你的车道.系统需要几秒钟才能识别,因为雷达以很窄的角度直视前方,在该车完全进入你的车道之前,它一直被归类为另一车道的物体.在这个短暂的窗口期内,接近速度不断增大,系统进入紧急模式并进行猛烈制动.制造商也意识到了这一点;使用手册明确指出驾驶员必须保持安全跟车距离.
反过来也会发生:雷达锁定了看似还在你车道内、但实际上已经驶出并远离你所在车道的车辆.尽管那辆车已经离开车道,传感器在一段时间内仍把它当作“前车”,车辆于是不必要地减速.正因如此,驾驶员们提醒我们要认真对待手册中的警告:对于突然变道的车辆,系统会先减速,如果接近速度进一步增大,自动紧急制动就会介入.
为什么ACC在弯道、坡顶和隧道中表现异常?
传感器最大的敌人是几何形状.由于雷达直视前方,进入急弯后,前车就会脱离雷达的视线范围.系统认为"前车已离开"便开始加速;当你驶出弯道时,车辆重新进入视野,而这一次接近速度会突然升高,于是又是一次猛烈制动.制造商甚至在自己的手册中明确写道:驶出弯道时对前车的检测可能会延迟,系统可能产生不当的制动或警告.福特的手册指出,在弯道和坡道上,交通被遮挡可能导致意料之外的加速和制动.
同样的情况在坡顶版本中更令人恼火:坡后的交通完全隐藏在传感器视野之外,驶出坡顶时突然出现.隧道入口同样会扰乱感知;光照条件突变时,基于摄像头的系统会陷入困境.
还有损坏和校准的问题.即使是前保险杠受到的一次轻微碰撞,也可能改变雷达的视野区域.如果传感器偏移了几度,系统会过早或过晚地识别车辆,制动警告也会来得过快或过慢.如果碰撞后ACC变得行为异常,原因很可能是雷达偏离了校准位置;需要到服务中心进行校准.
在Stop & Go走走停停的交通中能信任ACC吗?
走走停停的交通似乎是ACC大放异彩的场景:踩油门,刹车,停车,起步……系统替你完成这套日常操作,确实能减轻长途驾驶的疲劳.但其中有一个陷阱.研究和用户经验表明:跟随一辆正在减速的车辆是系统最擅长的事情.与此相反, 如果前车早已停住 某些系统可能无法充分减速并停下;这一点因车型不同而有很大差异.也就是说,"有一双向前看的眼睛,所以不会出事故"这种想法会造成错误的安全感.
此外,系统的制动能力有限:有些会一直减速直到完全停下,大多数在降到某一速度以下后就把控制权交还给你或者干脆停下.路口、红绿灯、对向来车则完全不在系统的覆盖范围内.没有人会对雷达说"停车灯是红的".
跟车距离调节有什么用,哪种什么时候才合理?
现在我们来到一个关键点.ACC 的跟车距离不是用米来衡量的; 而是以时间间隔 来定义的.如果你要求系统保持 2 秒的间隔,那么在 50 公里/小时时是一段很短的距离,而在 110 公里/小时时则是完全不同、长得多的一段距离.随着速度增加,车辆之间的实际间距会自动变大.正因如此,我们很多人用"几个车身长度"来考虑间距的想法是误导性的.
大多数系统提供 3-4 个档位;说明书中近档约为 1.5 秒,远档约为 3 秒 .哪个档位什么时候合理?下面是一把实用的标尺:
| 情况 | 建议设置 | 原因 |
|---|---|---|
| 顺畅的高速公路交通 | 远档(约 3 秒) | 需要紧急刹车时提供额外的反应时间 |
| 走走停停的城市交通 | 中档 | 在频繁启停时提供合理的平衡 |
| 大雨、大雪、大雾 | 远档 | 传感器负担加重;制动距离也会变长 |
| 急弯多的道路 | 远档 | 为弯道中的感知延迟留出余量 |
| 后方交通拥堵 | 近档 | 可以选择以避免破坏车流;但需要多加注意 |
关于恶劣天气还要特别强调一下:大雨、大雪和大雾会使传感器失明.尤其是基于激光的系统会因水颗粒而损失光信号,难以跟随一辆脏污的前车.在晴朗天气下运行完全正常的系统,在暴雨中会突然变得茫然失措.
驾驶员什么时候应该介入?
这正是本文的核心: ACC 的唯一目的不是让你脱离方向盘,而是让你保持在车道上. 各制造商的官方说明书以毫不留情的清晰度说明了这一点:如果系统无法识别前车,驾驶员始终负有责任并必须干预.而且,系统不会对行人或动物进行制动;没有任何 ACC 是作为行人传感器销售的.
实际规则是这样的:当系统意识到自己无法独自处理紧急情况时,会向你发出声音和视觉警告.那个信号不是"你最好注意一下",而是"立即接管"的呼唤.双手握住方向盘、脚放在刹车踏板上的状态,能把警告与反应之间的那一两秒钟变成救命的时间.
还有一种危险的心理.有研究结果表明,使用这些系统的驾驶员会开得更快;一项研究显示,在 ACC 开启时驾驶员的 速度高出 24% .过度信任系统的驾驶员注意力会下降,对突发情况的反应也会更迟缓.所以,危险往往不在汽车的软件里,而在驾驶者的脑子里.
另一方面,我们也得说句公道话:ACC并非完全多余的技术.有研究表明,它在长途驾驶中能减轻疲劳、保持固定的跟车距离,在某些情况下还能减少追尾事故,此外还有成千上万满意的用户.它对燃油经济性的贡献更是锦上添花.问题不在于技术本身,而在于把它当成可以完全把驾驶交给系统来对待.
减少不必要刹车的实用检查清单
- 交通变得拥堵时,把跟车距离调高一档,给系统留出喘息的空间.
- 进入急弯前,考虑暂时关闭ACC,以免在出弯时因急刹车而措手不及.
- 如果旁边的车辆很可能会切入你的车道,把脚放在刹车踏板上,随时待命.
- 在暴雨、下雪和大雾天气中,要降低对系统的信任,加大跟车距离.
- 如果前保险杠受过碰撞,请检查雷达校准;传感器错位可能是误检的原因.
- 如果前车早就停下来了,不要想当然认为你的车会自动停下;作为驾驶者,你有责任提前准备刹车.
最后总结一句:ACC是一个出色的辅助工具,但方向盘前的成年人仍然是你.系统并没有把驾驶权交给你之外的任何人,它只是分担了几项踏板操作.了解它的盲区,是既避免幽灵刹车又避免不必要恐慌的最快途径.你说,了解你的车能看到什么、看不到什么,难道不正是使用它最酷的方式吗?
参考资料
- 自适应巡航控制 - Wikipedia
- Adaptive Cruise Control: What It Is, How It Works, and Cost - iDriveCertified
- Using Adaptive Cruise Control - Ford车主手册
- Stop and Go adaptive cruise control - Renault用户手册
- 自适应巡航控制局限性 - Polestar手册
- 设置自适应巡航控制车距 - Ford
- 自适应巡航控制 - MyCarDoesWhat
- 驾驶员对自适应巡航控制的使用与理解 - Larsson 2012, ScienceDirect
- 研究表明ACC导致超速增加 - Salvi, Maher
- 使用定速巡航的利与弊 - NPHM
- 使用自适应巡航控制接近停驶车流 - Lucid车主论坛