自适应巡航控制系统如何知道在进入弯道前减速?
分享此页面
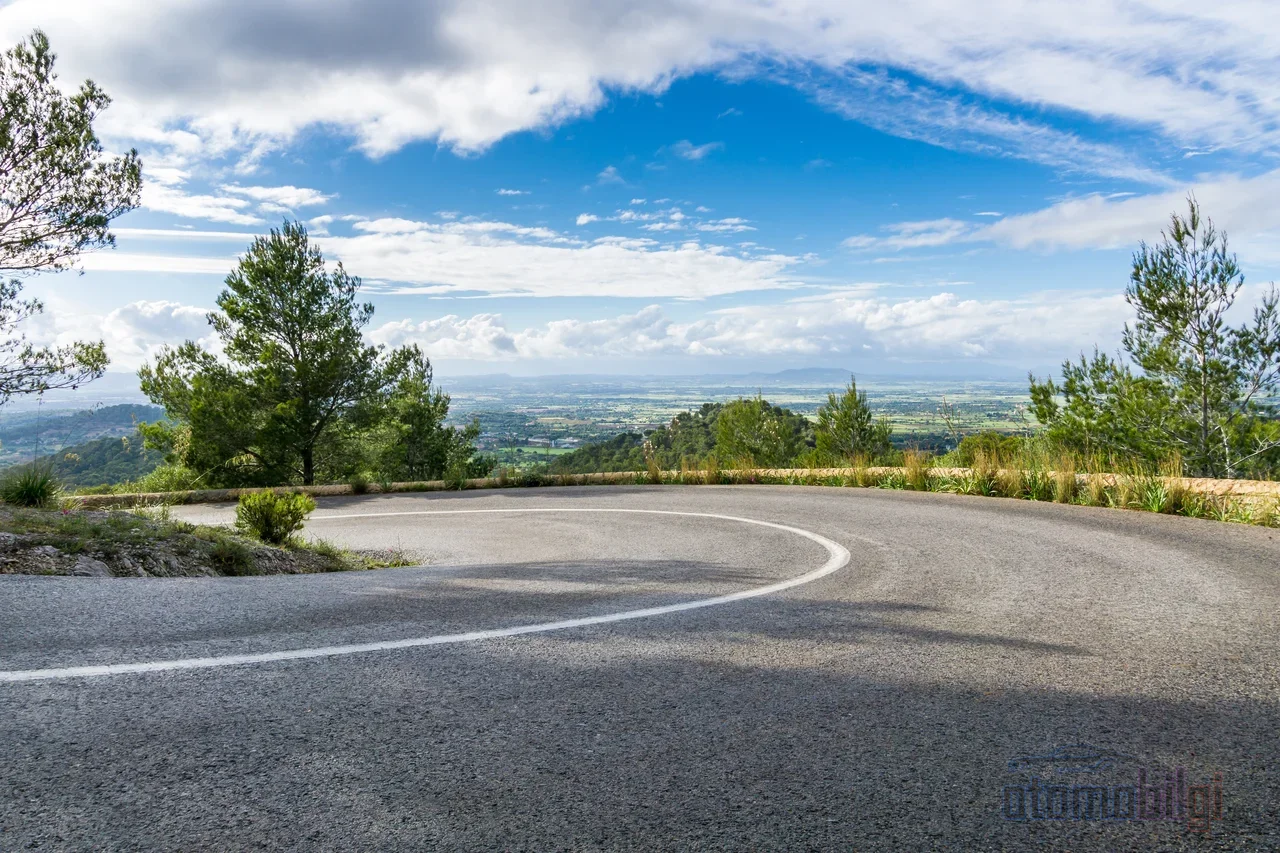
自适应巡航在进入弯道前就知道要减速;因为有些系统将前摄像头和交通标志识别与车辆导航地图中的道路曲率数据结合使用.系统在道路尚未弯曲之前就提前读取弯道,在几何形状改变之前降低车速,然后再重新加速.那么摄像头究竟是什么时候看到弯道的,地图系统是如何提供数据的,汽车为什么有时会不必要地减速?让我按顺序讲来,因为这背后的预测逻辑着实令人兴奋!
要点
- Predictive Speed Assist 能在道路几何形状改变之前检测到弯道和高速公路出口,并暂时降低车速
- ADAS地图包含道路的 曲率和坡度 等详细信息;这是弯道前减速的大脑
- 限速调节基于标志识别摄像头,而弯道前减速则基于地图和摄像头感知
- 系统仅提供有限的制动;必要时 驾驶员必须进行干预
- IIHS发现在急弯处ACC和Level 2系统会自动停用
系统究竟是如何提前知道弯道的?
大多数人认为自适应巡航(ACC)只是一个通过雷达锁定前车并保持车距的系统.但近年来情况变得更加有趣了.ACC如今除了传统的雷达传感器外,还能使用前视摄像头、激光雷达和双目计算机视觉等工具.也就是说,车前仿佛有两只眼睛:一只测量距离的雷达,和一只读取道路的摄像头.
而弯道前减速的秘密与其说在摄像头,不如说藏在地图里.预测性速度辅助,即 Predictive Speed Assist,与ACC协同工作,使车速适应道路几何形状和标志识别系统读取的限速.当系统检测到弯道和高速公路出口时,会在道路实际开始弯曲之前暂时降低车速.通过弯道后,则恢复到设定速度.当然这并非什么预言;而是基于计算机掌握数据的预测.就像出行前先看地图,提前知道该在哪个弯道减速一样.
导航地图系统是如何提供数据的?
这正是我最喜欢的部分!一些ACC系统与GPS地图配合工作,提前预测弯道.现代ADAS地图比普通导航地图详细得多:其中包含道路前方路段经过验证的 曲率和坡度 信息、车道结构、交通标志和限速.借助这些数据,车辆可以计算出在道路弯曲之前完成制动和速度控制.
让我们用一个简单的类比来想一想:摄像头就像拍下一张即时照片,告诉你现在看到的东西;而地图则提前握有整条路线的电影胶片.学术界也在认真研究这一逻辑.2017年的Dynamic Speed Adaptation研究显示,利用GPS信息感知速度限制和弯道的系统能在当前速度与理想速度之间实现平缓过渡.2020年的一篇查尔姆斯理工大学(Chalmers)论文则研究了弯道速度自适应(Curve Speed Adaption)如何成为ACC的一部分,并评估不同驾驶员如何通过弯道.甚至地图供应商也在向软件开发者提供道路曲率和坡度信息,作为安全关键地图属性.也就是说,在你转动方向盘之前几分钟,弯道已经在系统的记忆之中了.
摄像头还是地图?它们各自负责什么?
把两者混淆很容易,所以让我们厘清一下.弯道前的减速基于道路几何形状,也就是地图数据和摄像头感知.而设定速度的更新则基于交通标志识别系统:当通过新标志时,系统会相应更新速度.这个区别很重要,因为链条中最薄弱的一环会影响整个系统.如果标志识别出错,速度设定也会错误;如果地图数据过时,弯道前的减速可能会变得多余或不足.
汽车为什么有时会不必要地减速?
现在让我们看看问题的另一面,因为基于预测的系统并不总是准确的.驾驶员论坛上最常见的抱怨之一是:车辆其实在不需要减速的地方减速.这有几个原因:
- 错误的标志识别: 速度限制的自动识别经常出错,可能会让车辆减速到实际限速以下.在某些车型上,影响这一行为的容差设置可能正是问题的根源.
- 出口匝道误判: 在高速公路主车道行驶时,系统可能会把出口车道或匝道当作你的行驶路线,从而进行突然的速度调整.可你其实只想继续直行.
- 过于激进的曲率参数: 一些驾驶员反映,每个弯道都会损失多达十五公里的时速,后面的车辆不得不不断超车.这种突然而明显的减速,也与驾驶员们经常提到的phantom braking(幽灵刹车)争论相关.
最令人烦恼的是:在某些车辆上,这一功能可以通过菜单关闭;而在另一些车辆上,用户反映即使关闭了,减速行为仍然持续.也就是说,工程师们将系统设置为安全行事,但在真实交通中,这种态度有时显得过于谨慎.我认为这恰恰说明技术还没有完全把握驾驶员的心跳节奏.你不觉得汽车不征求你的意见就减速,多少有些过于自作主张吗?
系统为什么有时减速过晚或不够充分?
还有一个与预测性减速相反的问题:系统有时减速不够.最清楚的解释藏在系统制造商放在用户手册中的警告里:Predictive Speed Assist 仅提供有限的制动,在没有驾驶员干预的情况下,车辆可能无法减速到足以避免碰撞的速度.也就是说,即使系统看到了弯道,也不能单凭它保证你的安全.
此外,ACC 的通用限制也不容小觑.标识不清晰的道路、弯道、坡道和恶劣天气都会降低系统性能.自动紧急制动系统在高速下也面临类似的挑战;监管文件强调,传感器的局限性和误激活风险在高速时更为明显.另外,某些系统在超过特定减速阈值时,会要求驾驶员接管控制.简而言之,预测性车速控制不是魔法棒,而是一个有局限性的辅助工具.
在急弯中会发生什么?系统为什么会自动退出?
这里有一个细微但非常重要的区别:弯道 之前的 预测性减速与弯道 中的 系统行为并不是一回事.安全研究显示,随着弯道变得更急,ACC 和 Level 2 Pilot Assist 等系统的介入程度会降低.也就是说,恰恰在你最需要帮助的时刻——急弯处,系统往往会自动退出.这不是故障,而是设计使然:摄像头和雷达在非常急的弯道中可能无法可靠地跟踪道路,系统宁可选择把任务交还给驾驶员,也不愿做出错误的行为.
此外还有一个名为 Curve Speed Warning 的独立功能.这个警告系统会在你过快接近弯道时发出提醒,但不会干预你的车速.也就是说,在弯道管理上实际上存在两种不同的方法:一种替你降低车速,另一种只是大声提醒你.了解哪辆车提供哪种功能,我认为是理解系统有多信任你的最好方式.
驾驶员应该在弯道前主动干预吗?
简短的回答:是的,必要时必须干预.ADAS 系统不会从驾驶员手中夺走控制权;即使系统处于激活状态,你也随时可以对油门或方向盘进行干预.这是此类技术的黄金法则.由于系统只提供有限的制动,当你接近弯道时,如果你认为车速根据你的判断过快,不要等待,自己减速.特别是在预测性减速力所不及的急弯和湿滑路面上,责任完全在驾驶员身上.
再补充几点实用说明.由于大多数ACC系统并非为低速工况设计,在非常缓慢的通行车流中可能会失效.建议保持至少三四秒的跟车距离.有些系统在交通完全停止时会让车辆完全停住,但车流重新移动时不会自动加速;您可能需要把脚靠近油门踏板.当ACC与车道居中功能结合时,在低速下就变成了交通拥堵辅助系统,这是一项非常令人印象深刻的技术,但它并不会分散驾驶员的注意力,反而需要更多的专注.目前还有一个研究中的话题:ACC会迫使驾驶员每隔一段时间接管控制;这在安全方面可能是有益的,但也可能让驾驶员认为需要干预的时刻变得更加复杂.
弯道前减速功能可以关闭吗?
这是我从读者那里收到最多的一类问题,答案因车型而异.在某些品牌上,可以通过驾驶员辅助菜单中的定速巡航部分关闭Predictive Speed Assist.但也有一些车型不提供关闭选项,用户们已经把这个问题变成了激烈讨论的话题.而且即使在可以关闭的车型上,也有一些驾驶员反映减速仍在继续.也就是说,并没有一个通用的设置;您要么需要摸索车辆触屏菜单,要么查阅用户手册.
最后我想说:一辆在弯道前减速的车,起初听起来很奇怪,甚至可能让人恼火.但当你理解了它背后的逻辑,也就是地图比摄像头更早看到弯道,而系统在几何形状改变之前就开始刹车,这种行为就变得容易理解多了.不过请记住:这套系统是一个助手,而不是司机.请按照自己的速度、凭借自己的判断进入弯道;系统只需要在旁边待命即可.您有没有注意过您的车是如何应对弯道的?建议您在下次驾驶时观察一下,真的很有趣!