अडैप्टिव क्रूज़ कंट्रोल मोड़ में घुसने से पहले कैसे धीमा होना जानता है?
इस पेज को साझा करें
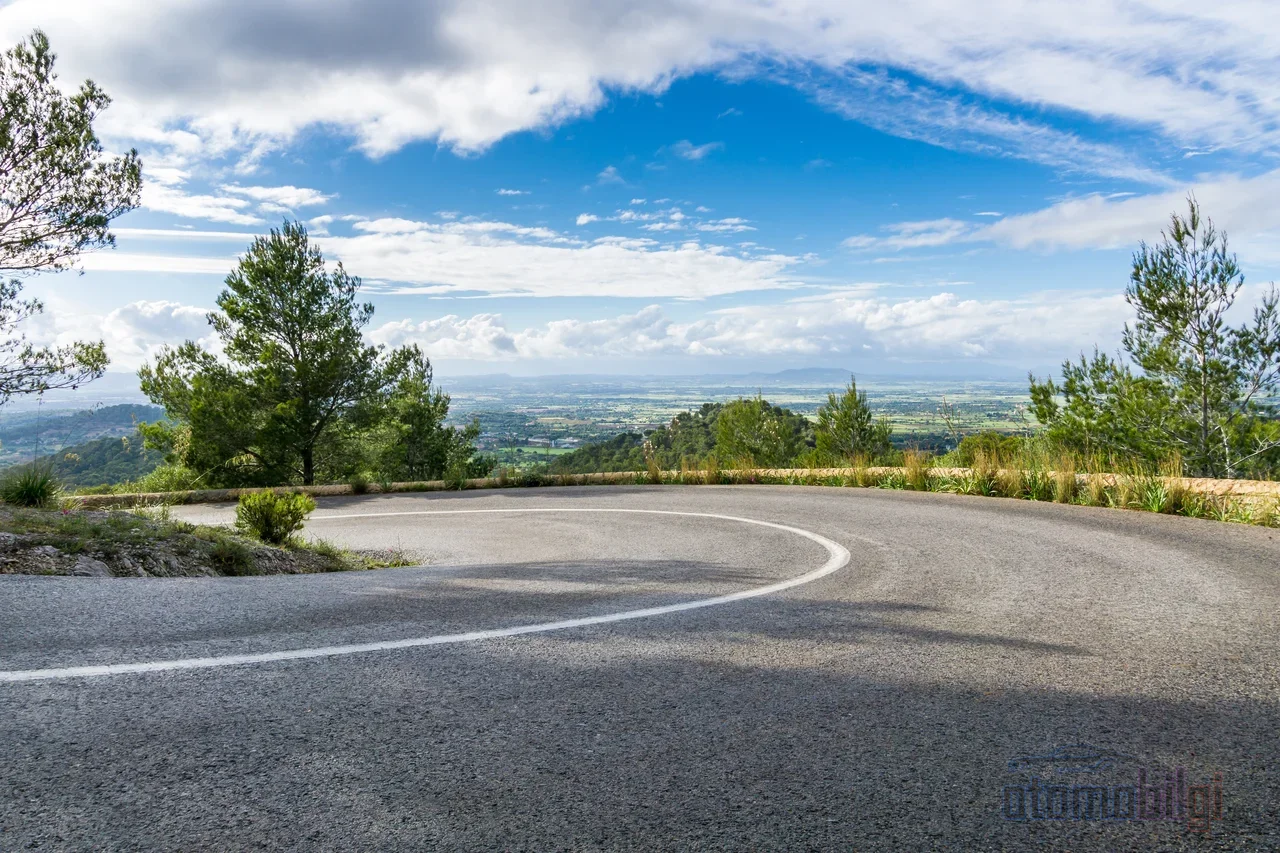
अनुकूली क्रूज़ कंट्रोल मोड़ों में प्रवेश करने से पहले धीमा होना जानता है; क्योंकि कुछ सिस्टम आगे की कैमरा और साइन रिकग्निशन के साथ वाहन के नेविगेशन मानचित्र के सड़क घुमाव डेटा का भी उपयोग करते हैं। सड़क के अभी मुड़ने से पहले ही मोड़ को पहले से पढ़ लेने वाला सिस्टम, भूगोल बदलने से पहले गति घटा देता है, और फिर दोबारा तेज़ हो जाता है। तो कैमरा मोड़ को ठीक कब देखता है, मानचित्र सिस्टम को कैसे खिलाया जाता है और कार कभी-कभी बिना वजह धीमी क्यों हो जाती है? चलिए क्रम से समझाता हूँ, क्योंकि इसके पीछे का पूर्वानुमान-आधारित तर्क सचमुच रोमांचक है!
मुख्य बातें
- Predictive Speed Assist, सड़क के भूगोल बदलने से पहले मोड़ों और हाईवे निकासों का पता लगाकर गति को अस्थायी रूप से घटा देता है
- ADAS मानचित्रों में सड़क की घुमाव और ढाल जैसी विवरण जानकारी होती है; यही मोड़ से पहले धीमा होने का मस्तिष्क है
- गति सीमा सेटिंग साइन रिकग्निशन कैमरे पर आधारित होती है, जबकि मोड़ से पहले धीमा होना मानचित्र और कैमरा पहचान पर आधारित होता है
- सिस्टम केवल सीमित ब्रेकिंग प्रदान करता है; आवश्यकता होने पर ड्राइवर को अवश्य हस्तक्षेप करना चाहिए
- IIHS ने निर्धारित किया कि तीखे मोड़ों में ACC और Level 2 सिस्टम स्वयं ही निष्क्रिय हो जाते हैं
सिस्टम मोड़ को दरअसल पहले से कैसे जानता है?
ज़्यादातर लोग सोचते हैं कि अनुकूली क्रूज़ कंट्रोल (ACC) केवल सामने वाले वाहन पर रडार से लॉक होकर दूरी बनाए रखने वाला सिस्टम है। लेकिन पिछले कुछ वर्षों में यह काम कहीं अधिक रोचक हो गया है। अब ACC पारंपरिक रडार सेंसर के साथ-साथ आगे देखने वाले कैमरे, लेज़र और बाइनोकुलर कंप्यूटर विज़न जैसे साधनों का भी उपयोग कर सकता है। यानी कार के सामने लगभग दो आँखें हैं: एक दूरी मापने वाला रडार, दूसरी सड़क पढ़ने वाला कैमरा।
मोड़ से पहले धीमा होने का राज़ कैमरे से ज़्यादा मानचित्र में छिपा है। पूर्वानुमान-आधारित गति सहायता, यानी Predictive Speed Assist, ACC के साथ मिलकर काम करते हुए वाहन की गति को सड़क के भूगोल और साइन रिकग्निशन सिस्टम द्वारा पढ़ी गई गति सीमा के अनुरूप ढालता है। जब सिस्टम मोड़ों और हाईवे निकासों का पता लगाता है, तो सड़क के वास्तव में मुड़ना शुरू होने से पहले ही गति को अस्थायी रूप से घटा देता है। मोड़ पार करने के बाद वह सेट की गई गति पर वापस आ जाता है। यह बिल्कुल कोई भविष्यवाणी नहीं है ज़ाहिर है; कंप्यूटर के पास मौजूद डेटा पर आधारित पूर्वानुमान है। बिल्कुल वैसे ही जैसे किसी यात्रा से पहले मानचित्र देखकर यह पहले से जान लेना कि किस मोड़ पर आपको धीमा होना चाहिए।
नेविगेशन मानचित्र सिस्टम को कैसे खिलाया जाता है?
यही इस विषय का मेरा सबसे पसंदीदा हिस्सा है! कुछ ACC सिस्टम GPS मैपिंग के साथ मिलकर काम करके मोड़ों का पहले से अनुमान लगाते हैं। आधुनिक ADAS मानचित्र साधारण नेविगेशन मानचित्रों से कहीं अधिक विस्तृत होते हैं: इनमें सड़क के आगे वाले खंड की सत्यापित घुमाव (curvature) और ढाल की जानकारी, लेन संरचना, यातायात संकेत और गति सीमाएँ होती हैं। इस डेटा के कारण वाहन हिसाब लगा सकता है कि वह ब्रेकिंग और गति नियंत्रण सड़क के मुड़ने से पहले ही कर सकता है।
Bunu ek jaisi ek saral tulna se sochiye: kamera turant photo kheench kar abhi jo dikha raha hai woh batata hai, jabki map poori route ke film frames ko pehle se apne paas rakhta hai. Academic taraf par bhi is logic par seriously kaam kiya ja raha hai. 2017 ki Dynamic Speed Adaptation research batati hai ki GPS jankari se speed limits aur curves ko pehchanne wale systems current speed aur ideal speed ke beech smooth transitions provide karte hain. 2020 ki ek Chalmers thesis Curve Speed Adaption ko ACC ka hissa maanti hai aur yeh bhi study karti hai ki alag-alag drivers curve ko kaise lete hain. Map providers bhi road curvature aur gradient ki jankari ko safety-critical map attributes ke roop mein software developers ko dete hain. Yani aap steering ghumane se minutes pehle hi curve system ki memory mein hota hai.
कैमरा या नक्शा, कौन क्या करता है?
दोनों को मिलाना आसान है, इसलिए स्पष्ट कर दें। मोड़ से पहले धीमा होना सड़क की ज्यामिति पर आधारित होता है, यानी नक्शे के डेटा और कैमरे की धारणा पर। सेट की गई गति का अपडेट होना गति-सीमा साइन पहचान प्रणाली पर निर्भर करता है: जब कोई नया साइन पार होता है, तो सिस्टम गति को उसके अनुसार अपडेट करता है। यह अंतर महत्वपूर्ण है, क्योंकि श्रृंखला की सबसे कमजोर कड़ी पूरे सिस्टम को प्रभावित करती है। अगर साइन पहचान गलत होती है तो गति सेटिंग भी गलत होगी; अगर नक्शे का डेटा पुराना है तो मोड़ से पहले धीमा होना या तो अनावश्यक या अपर्याप्त रह सकता है।
कार कभी-कभी अनावश्यक रूप से क्यों धीमी हो जाती है?
अब आइए मुद्दे के दूसरे पहलू पर चलते हैं, क्योंकि अनुमान आधारित सिस्टम हमेशा सटीक नहीं होते। ड्राइवर फोरम में सबसे आम शिकायतों में से एक यह है: वाहन वास्तव में उन जगहों पर भी धीमा हो जाता है जहाँ इसकी आवश्यकता नहीं होती। इसके कुछ कारण हैं:
- गलत साइन पहचान: गति-सीमा की स्वचालित पहचान अक्सर गलत होती है और वाहन को वास्तविक सीमा से नीचे धीमा कर सकती है। कुछ मॉडलों में इस व्यवहार को प्रभावित करने वाली टॉलरेंस सेटिंग समस्या का स्रोत हो सकती है।
- निकास रैंप की भ्रांति: राजमार्ग पर मुख्य लेन में जाते समय सिस्टम, निकास लेन या रैंप को मानो आपका रास्ता समझकर अचानक गति समायोजित कर सकता है। जबकि आप सीधे आगे बढ़ना चाहते हैं।
- आक्रामक वक्रता पैरामीटर: कुछ ड्राइवर बताते हैं कि हर मोड़ पर पंद्रह किलोमीटर तक की गति हानि होती है और पीछे वाले वाहनों को लगातार ओवरटेक करना पड़ता है। ये अचानक और स्पष्ट धीमेपन phantom braking की बहस से भी जुड़े हैं, जिस पर ड्राइवर अक्सर चर्चा करते हैं।
सबसे परेशान करने वाली बात यह है: कुछ वाहनों में यह सुविधा मेनू से बंद की जा सकती है, जबकि कुछ में बंद होने पर भी उपयोगकर्ता बताते हैं कि धीमा होना जारी रहता है। यानी इंजीनियरों ने सिस्टम को सुरक्षित व्यवहार करने के लिए सेट किया है, लेकिन वास्तविक ट्रैफिक में यह दृष्टिकोण कभी-कभी बहुत अधिक सतर्क लगता है। मेरी राय में यह इस बात का एक अच्छा उदाहरण है कि तकनीक अभी तक ड्राइवर की धड़कन को पूरी तरह नहीं पकड़ पाई है। क्या आपको भी नहीं लगता कि बिना आपसे पूछे कार का धीमा होना थोड़ा अधिक उत्साही है?
सिस्टम कभी-कभी देर से या अपर्याप्त रूप से क्यों धीमा होता है?
पूर्वानुमानित मंदी की तुलना में एक उलटी समस्या भी है: सिस्टम कभी-कभी आवश्यकता जितना धीमा नहीं होता। इसकी सबसे स्पष्ट व्याख्या सिस्टम निर्माताओं द्वारा उपयोगकर्ता पुस्तिकाओं में दी गई चेतावनी में छिपी है: Predictive Speed Assist केवल सीमित ब्रेकिंग प्रदान करता है और ड्राइवर के हस्तक्षेप के बिना वाहन टकराव से बचने के लिए पर्याप्त तेजी से धीमा नहीं हो पाता। यानी सिस्टम चाहे मोड़ को देख ले, अकेले यह गारंटी नहीं देता कि आप सुरक्षित हैं।
इसके अलावा ACC की सामान्य सीमाएँ भी हैं। खराब चिह्नित सड़कें, मोड़, पहाड़ियाँ और खराब मौसम की स्थितियाँ सिस्टम के प्रदर्शन को कम कर सकती हैं। उच्च गति पर स्वचालित आपातकालीन ब्रेकिंग सिस्टम भी समान कठिनाइयों का सामना करते हैं; नियामक दस्तावेज़ इस बात पर जोर देते हैं कि सेंसर की सीमाएँ और गलत सक्रियण का जोखिम उच्च गति पर अधिक स्पष्ट होता है। साथ ही कुछ सिस्टमों में, एक निश्चित मंदी सीमा से ऊपर सिस्टम ड्राइवर से नियंत्रण संभालने का अनुरोध करता है। संक्षेप में, पूर्वानुमानित गति नियंत्रण कोई जादुई छड़ी नहीं है; सीमाओं वाला एक सहायक है।
तीखे मोड़ों में क्या होता है? सिस्टम खुद से क्यों बंद हो जाता है?
यहाँ एक सूक्ष्म लेकिन बहुत महत्वपूर्ण अंतर है: मोड़ से पहले की पूर्वानुमानित मंदी और मोड़ के भीतर सिस्टम का व्यवहार एक ही बात नहीं है। सुरक्षा अनुसंधानों के अनुसार, जैसे-जैसे मोड़ तीखे होते जाते हैं, ACC और Level 2 Pilot Assist जैसे सिस्टम कम सक्रिय होते जाते हैं। यानी सिस्टम ठीक उन क्षणों में, तीखे मोड़ों में, जब आपको सबसे अधिक मदद की आवश्यकता होती है, खुद से पीछे हटने की प्रवृत्ति रखता है। यह कोई त्रुटि नहीं, बल्कि डिज़ाइन है: कैमरे और राडार बहुत तंग मोड़ों में सड़क का विश्वसनीय ढंग से पालन नहीं कर पाते और सिस्टम गलत व्यवहार करने के बजाय काम ड्राइवर को सौंप देता है।
इसके अतिरिक्त Curve Speed Warning नामक एक अलग सुविधा भी जोड़ी जाती है। यह चेतावनी सिस्टम जब आप मोड़ के पास बहुत तेज गति से पहुँचते हैं तो आपको चेतावनी देता है लेकिन आपकी गति में हस्तक्षेप नहीं करता। यानी मोड़ प्रबंधन में वास्तव में दो अलग दृष्टिकोण हैं: एक आपकी ओर से गति कम करता है, दूसरा केवल चिल्लाकर स्थिति की सूचना देता है। कौन सा वाहन कौन सी सुविधा देता है, यह जानना मेरी राय में यह समझने का सबसे अच्छा तरीका है कि सिस्टम आप पर कितना भरोसा करता है।
क्या ड्राइवर को मोड़ से पहले हस्तक्षेप करना चाहिए?
छोटा उत्तर: हाँ, आवश्यकता पड़ने पर बिल्कुल। ADAS सिस्टम ड्राइवर से नियंत्रण नहीं लेते; सिस्टम सक्रिय होने पर भी आप हमेशा एक्सिलेरेटर या स्टीयरिंग पर हस्तक्षेप कर सकते हैं। यह इस तरह की तकनीकों का सुनहरा नियम है। चूँकि सिस्टम सीमित ब्रेकिंग प्रदान करता है, जब आप मोड़ के पास पहुँचते हैं और सोचते हैं कि गति आपके मूल्यांकन के अनुसार अधिक है, तो इंतज़ार न करें, स्वयं धीमे हो जाएँ। विशेष रूप से उन तीखे मोड़ों में और गीली सड़कों पर जहाँ पूर्वानुमानित मंदी पर्याप्त नहीं होती, ज़िम्मेदारी पूरी तरह ड्राइवर पर होती है।
Birkaç pratik not daha ekleyne diye eklemek istiyorum. ACC sistemlerinin çoğu düşük hızlar için tasarlanmamıştır, bu nedenle çok yavaş ilerleyen trafikte devre dışı kalabilir. Takip mesafesinin en az üç-dört saniye tutulması önerilir. Bazı sistemler trafik durduğunda aracı tamamen durdurur, ancak trafik yeniden hareket ettiğinde kendiliğinden hızlanmaz; ayağınızı gaza yaklaştırmanız gerekebilir. ACC şerit merkezlemeyle birleştiğinde düşük hızlarda trafik sıkışıklığı asistanına dönüşür; bu oldukça etkileyici bir teknolojidir, ancak sürücünün dikkatini dağıtmaz, aksine daha çok dikkat ister. Üzerinde araştırma yapılan bir nokta da şudur: ACC sürücüyü aralıklarla kontrolü ele almaya zorlar; bu güvenlik açısından yararlı olabileceği gibi, sürücünün müdahale gereği gördüğü anları da karmaşıklaştırabilir.
Viraj Öncesi Yavaşlama Kapatılabilir mi?
Bu, okurlardan en sık aldığım türde bir soru ve cevap modele göre değişiyor. Bazı markalarda Predictive Speed Assist'i sürücü yardımı menüsündeki hız sabitleyici bölümünden kapatmak mümkündür. Ancak kapatma seçeneği sunulmayan modeller de vardır ve kullanıcılar bu durumu ciddi bir tartışma konusu haline getirmiş durumda. Üstelik kapatılabilen modellerde bile bazı sürücüler yavaşlamanın devam ettiğini bildiriyor. Yani tek bir evrensel ayar yok; aracınızın dokunmatik menüsünü kurcalamanız ya da kılavuza bakmanız şarttır.
Son söz olarak şunu söylemek isterim: viraj öncesi yavaşlayan bir araba ilk başta tuhaf gelir, hatta sinir bozucu bile olabilir. Ancak arkasındaki mantığı anladığınızda, yani haritanın virajı kameradan önce gördüğünü ve sistemin geometri değişmeden frenlemeye başladığını bilince, davranış çok daha anlamlı hale gelir. Yine de unutmayın: bu sistem bir asistandır, şoför değil. Viraja kendi hızınızla, kendi kararınızla girin; sistem sadece yanınızda dursun. Arabanızın virajları nasıl yönettiğine hiç dikkat ettiniz mi? Bir sonraki sürüşte gözlemlemenizi tavsiye ederim, gerçekten eğlenceli!
Kaynaklar
- प्रेडिक्टिव स्पीड असिस्ट - प्रेडिक्टिव स्पीड असिस्ट कैसे काम करता है
- प्रेडिक्टिव स्पीड असिस्ट से संबंधित सावधानियां
- ADAS मैप गति सीमाओं के साथ सुरक्षित ड्राइविंग
- वक्रता और काइनेमैटिक बाधाओं के आधार पर पथ अनुसरण के लिए गतिशील गति अनुकूलन
- ACC के भीतर वक्र गति अनुकूलन पैरामीटर निर्दिष्ट करें
- IIHS: तेज वक्रों पर ACC, लेवल 2 पायलट असिस्ट ADAS अक्सर निष्क्रिय रहता है
- अंतिम नियम: स्वचालित आपातकालीन ब्रेकिंग सिस्टम - हल्के वाहन
- अनुकूली क्रूज़ कंट्रोल
- नए फोर्ड वाहनों में अनुकूली क्रूज़ कंट्रोल
- अनुकूली क्रूज़ कंट्रोल क्या है? यह कैसे काम करता है, फायदे और नुकसान
- अनुकूली क्रूज़ कंट्रोल: क्या आपको इसके लिए अतिरिक्त पैसे देने चाहिए?
- वक्र गति चेतावनी: ADAS को समझना
- ADAS SDK