误报还是真危险?ADAS传感器的局限性
分享此页面
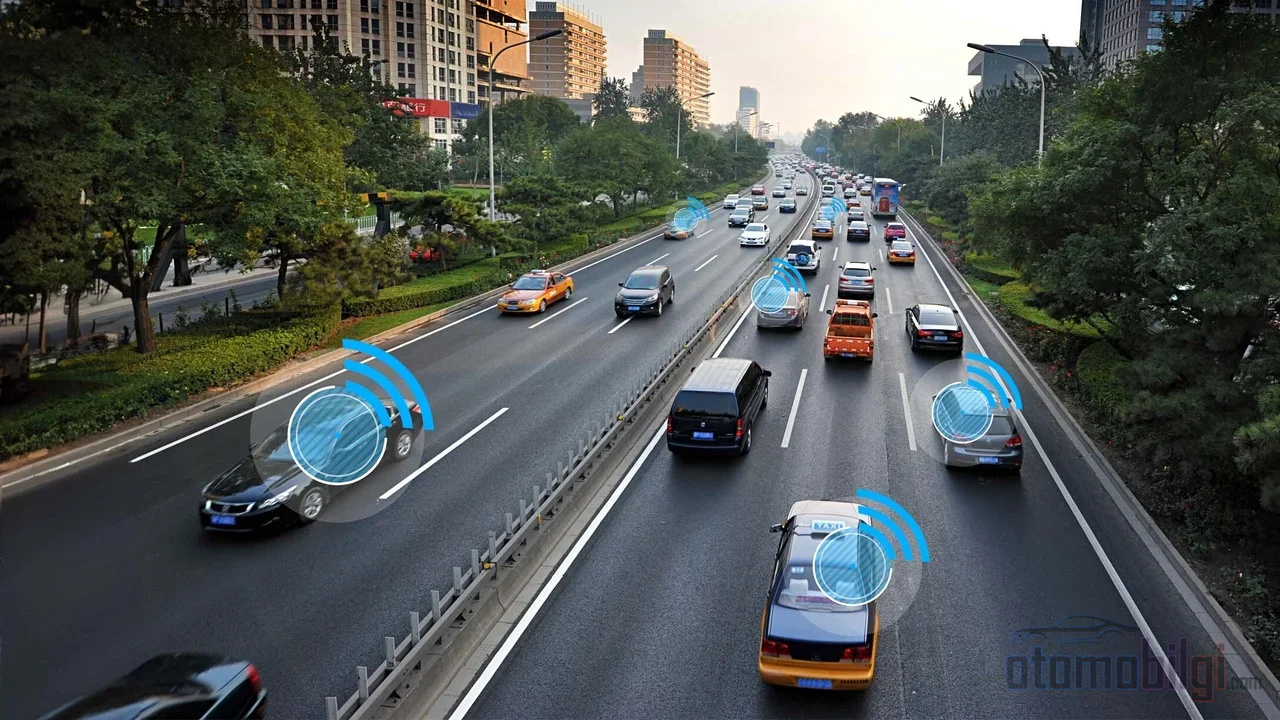
ADAS警告并不总是意味着存在真实的危险;同样,系统保持安静也不意味着一切正常.从雷达、摄像头和超声波传感器收集信息的驾驶辅助系统,在雨天、雪天、传感器污浊以及低角度阳光等条件下可能会延迟、产生误报警,甚至完全失明.因此,这些系统不会取代驾驶员的责任;它们只是辅助驾驶员感知的助手.
要点速览
- 前向雷达的探测距离约为 300米 ,即使在雨天和黑暗中也能工作.
- 超声波传感器 2.5-4.5米 的理想探测范围内,且不用于高速行驶.
- 低角度阳光会使摄像头失明,导致自适应巡航关闭.
- 车道上车辆雷达的瞄准偏差只要超过 几度 ,探测结果就会发生偏移.
- 误激活按照AEB法规被视为制造商责任范围内的缺陷.
ADAS传感器如何"看"世界?雷达、摄像头、超声波与LiDAR
行驶过程中,车辆周围实际上有一支侦探团队在工作.一个用无线电波测量距离,一个拍照并读取线条,还有一个用高频声波监听周围环境.它们共同决定车辆"看到"了什么.妙处在于:没有谁是单打独斗的英雄,这是一场团队协作.
雷达:长距离探测的无声英雄
雷达发射无线电波,通过测量反射波的返回时间来计算物体的大小、距离和相对速度.汽车领域的典型频率约为 76.5 GHz ;信号在车辆前方可达约 300米 .它在黑暗、雨中、雾中和灰尘环境中表现良好;尤其擅长探测金属物体,即轿车、卡车和公共汽车.它是自适应巡航、盲点警告和碰撞警告等系统的骨干.通常安装在前格栅后方或后保险杠内部:前向雷达为AEB和交通拥堵辅助提供数据,后向雷达则用于后方横向交通警告和盲点监测.
摄像头:读取线条与标志的眼睛
摄像头能看到雷达看不到的东西:道路标线、交通标志、行人和颜色.它能区分红灯或前方车辆的刹车灯,这是LiDAR无法做到的.因此,大多数制造商系统中,摄像头是主要的传感组件.在Subaru EyeSight等系统中,使用双前摄像头而非单摄像头来提高前向探测精度.那弱点呢?黑暗、浓雾、雨和雪.当视野受限时,摄像头的"视野"也会受限——而且非常迅速.
超声波与LiDAR:近距离与长距离
超声波传感器通过人类听不到的约 48 kHz 等频率的声波探测近距离物体.其理想探测范围为 2.5-4.5米; 它们无法看到小于3厘米的物体.由于受风噪影响,它们在高速下不起作用——因此它们不是在自适应巡航中,而是在泊车和倒车时被采用.它们不分昼夜,而且经济实惠.
LiDAR则利用激光进行时间往返测量; 300米 的射程内,以约 1厘米 的精度生成三维点云.黑暗、阳光和对向车灯不会影响它,但雾、烟和雨会降低其性能.它无法识别颜色.因此一些制造商解释说,他们更倾向于选择雷达辅助摄像头而非LiDAR,理由是LiDAR会受雨雪影响.还有GNSS:它能提供位置,但在隧道、室内停车场和高楼林立的城市街道中会失效;短期跟踪则由基于陀螺仪的惯性测量单元完成.
雨、雪和雾:为什么ADAS不像你期望的那样工作?
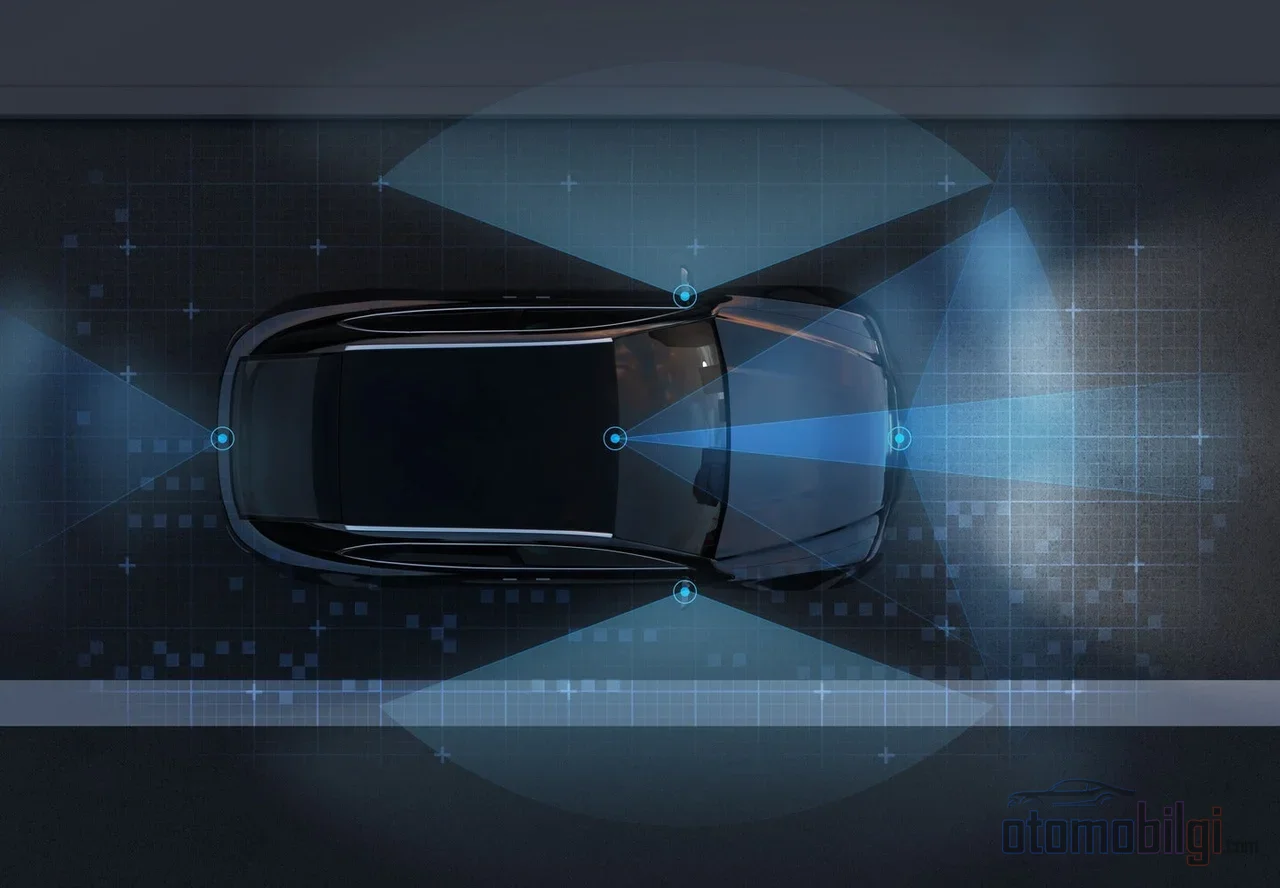
你觉得雷达作为海事技术,不会在乎雪和雾,对吧?你部分说对了:雷达是对天气条件抵抗力最强的传感器.但要完成整个工作,摄像头也必须参与,而摄像头会严重受到雨、雪、雾的影响.而且问题不仅仅是天气.当雨水、雪、灰尘和道路污垢粘附在传感器表面时,传感器功能会被阻碍;即使很少量的污垢也可能降低性能.如果雪、泥或灰尘积聚在传感器或挡风玻璃表面,可能会完全阻挡摄像头和传感器.
冬季条件下传感器功能失灵的具体后果是什么?刹车延迟和漏检.也就是说,系统可能看不到前方的障碍物,或者发现得太晚.也有研究表明天气条件给系统感知带来多大挑战,雨雪作为外部环境因素会直接降低ADAS性能.据一个行业说法,ADAS系统在恶劣天气条件下每8英里就会失效一次——由于这只是某一家公司自己的数据,这个数字需要谨慎看待,但它概括了总体趋势.
实际结论是:在暴雨或雪路上保持3秒跟车距离时,不要想当然地认为系统也会这么做.如果传感器的“眼睛”脏了,你的眼睛就得成为它的眼睛.
低角度阳光、脏污传感器和误报警:让系统措手不及的真实场景
太阳低垂时摄像头为什么会“投降”?
傍晚你迎着阳光行驶,仪表盘上突然出现警告,自适应巡航关闭.听起来熟悉吗?这个场景是真实的:在某款电动车的用户论坛上,多次有人提到迎着低角度阳光行驶时ACC会停止工作并报错,驶离阳光后恢复正常.原因很简单:由于眩光,摄像头无法识别物体,尤其是同一车道上的车辆.湿滑路面的反射让情况更加困难.因此在低角度阳光下,你必须警惕迟缓的检测和突然刹车,并认真对待"sensor blocked"(传感器受阻)之类的警告.
追尾角度误差的代价
前部雷达模块要求精确的角度对准;即使仅有几度的偏差也可能使探测发生偏移.一次轻微碰撞、保险杠上的撞击、未经校准的维修——这些都会改变系统观察世界的视角.而盲点监测则通常因传感器脏污或被遮挡、保险杠或传感器区域受到物理损坏而停止工作;电压过低、潮湿和校准问题也会导致"不可用"警告.盲点系统还有一个局限性:由于声音警报依赖于转向灯的使用,如果你不打转向灯,额外的保护就会被禁用.低速时精度下降就更不用说了.
AEB为什么有时会无故刹车?
自动紧急制动有两种失效模式:错误判断威胁而完全不介入(漏报),以及对不存在的威胁进行不必要的介入(误报).后者,即突然且意外的停车,会打乱驾驶者的行动计划;驾驶者可能不得不做出完全相反的反应.因此,误报警不仅仅是烦人,还会削弱对技术的信任,甚至可能导致一些驾驶者完全关闭该系统.安全法规也认真对待这个问题:产生安全风险的不合理误触发被定义为制造商有责任减少的缺陷.如果是一项影响研究,在计算触发率和三个主要局限性后,结果显示AEB的实际效益约为理论上限的2/5.它仍然是一个有价值的系统,但并非无限的安全保障.
ACC方面也有一个经典缺陷:变道插入前方的车辆.传统的自适应巡航控制无法有效识别这些"切入"场景,也无法提前做出反应.也就是说,误导性的沉默在这里同样可能发生.一个有趣的细节:研究表明,对ACC的信任并未在很大程度上改变故障发生时的反应,但经历过一次故障的驾驶者对该系统的心理模型会变得更加现实.简而言之,人在看到自己错了一次之后会吸取教训——在这方面,它不像机器,反而比机器表现得更好.
车道保持辅助会替你握方向盘吗?
简短的回答:不会.车道保持辅助和车道居中的目的是防止车辆无意中偏离车道;它是为清醒且警觉的驾驶者的安全而设计的,而不是为疏忽大意的驾驶者提供的安全网.系统会进行转向修正,但你保持专注仍然是前提.如果你感觉到它与你的操作发生冲突,就会出现所谓的"系统与驾驶者较劲"的情况——一些驾驶者会完全关闭该系统,而正确的做法是在了解其局限性的前提下使用它.
同样的逻辑也适用于盲点监测系统:它们是补充性的第二双眼睛,绝不能替代后视镜和肩膀观察.法律界人士也强调了这些界限;因为这些系统依赖信号和速度,并不是一个承诺全面保护的神奇盒子.问自己一个问题:当这些系统中某一个保持沉默时,你还能看到那个空隙吗?答案应该是肯定的.
正确应对警告声和仪表灯:迷你使用指南
系统发出声音时需要倾听.爱尔兰道路安全机构传达的逻辑是:当检测到潜在碰撞时,系统会通过视觉、听觉或振动提醒你;AEB也可以利用雷达或摄像头介入.如果认不出警告灯,反应就会延迟,小问题可能演变成严重事故.以下是快速应对指南:
- 红色图标:需要紧急干预的关键问题——立即给予注意.
- 闪烁的符号:可能需要安全停车;不要无视警告.
- ADAS警告灯:某个系统检测到故障或校准问题——检查传感器区域是否有污垢和冰.
- 声音碰撞警告:松开油门,必要时轻踩刹车,小心地将车速降至安全水平.
最后一点很重要:当警告声响起时,关键不是惊慌刹车,而是可控地减速.当然,为了测试系统而在车前放置人或障碍物也是不明智的;但现代测试规程已经从孤立的传感器性能转向整车系统验证和测量驾驶员交互等更现实的方法.例如2024年发布的AEB强制性法规,以及欧洲和澳大利亚安全机构自2026年起采用的真实环境鲁棒性评估循环,都表明这些系统已不再局限于实验室,而是在真实生活中接受测试.这对你意味着:系统正变得越来越可靠,但驾驶员交互——也就是你的角色——将始终是评估的一部分.
误报还是可靠数据?解读信号的艺术
让我们做一个最后的总结.误报警和误沉默都源于传感器逻辑:每种传感器在特定物理条件下表现强大,在另一些条件下则表现薄弱.雷达在测距和测速方面是王者,但在读取颜色和车道线时毫无用处;摄像头能提取语义,但在黑暗中和被污物遮挡时会失明;超声波在泊车时表现出色,在高速公路上却毫无用处;LiDAR精度高,却在浓雾面前败下阵来.收到警告时,问自己三个问题:我的传感器表面干净吗,天气条件是否在干扰感知,以及我能否用自己的眼睛看清前方的空隙?如果这三个问题你都有了答案,你就已经正确解读了这个信号.
永远不要忘记: 没有任何ADAS系统能消除驾驶者的责任. 它们是极好的助手,但方向盘和决策仍然掌握在你手中.了解传感器哪些可信、哪些不可信,比直接关闭它们能带来安全得多的驾驶体验.下次仪表盘上出现警告时,你不会再感到惊讶——你已经知道是什么触发了它.