为什么检测摩托车没有达到发射源一半的容易程度?
分享此页面
汽车的安全系统如今已经能够识别行人、骑行者甚至鹿;可为什么一辆纤细的摩托车仍然是最难识别的目标之一?简短回答:摩托车在摄像头和雷达眼中只是一个 狭窄、单点光源且不断移动的 物体.面对日益加宽的车头宽度,那些习惯了两个前灯加车身的系统,会把摩托车的单点前灯误认成行人的手电筒,把狭窄的轮廓当成难以从背景中分辨的噪点.本页我将逐一讲解AEB和盲点监测系统为什么迟迟才发现摩托车、哪些真实场景让识别变得更加困难,以及作为摩托车手如何让自己更显眼.
要点速览
- 从2026车型年开始,摩托车识别成为获得最高安全评级的强制要求;接受测试的车型中 超过77% 获得了可接受或良好评级.
- 2023年摩托车事故中, 6335人 丧生;摩托车骑手占所有交通事故死亡人数的 15% .
- 道路上车辆的平均车龄为 12.6年;具备摩托车识别能力的AEB目前在车队中的占比约为 4%-5%.
- 新车的AEB强制规定将于 2029年9月生效;这项技术普及到道路上大多数车辆可能要到2040年代.
- 作为摩托车手,宽幅LED照明和高可视度服装能显著帮助系统识别到你.
为什么识别摩托车比识别行人更难?
在行人识别方面,系统最大的助手就是人体熟悉的形状.由头部、躯干、手臂和腿部组成的清晰轮廓,摄像头多年来一直在学习这种特征.而摩托车的情况则完全不同.单个中央前灯在摄像头中只呈现为一个又小又亮的光点;狭窄的车身完全无法提供车辆分类器所熟悉的宽幅车头轮廓.也就是说,对系统而言,摩托车留下的特征远不如一辆真正的车辆那么明显.
如果需要打个比方:这就像一台习惯于人脸识别的安防摄像头,试图去辨认一个只露出侧脸、你只能看到他眼睛的人.信息越少,判断就越模糊.这也是为什么宽幅照明在摩托车识别中如此重要:照明范围越宽,摩托车就越容易被识别为一辆真正的车辆,也越容易从背景中分离出来.
识别是一回事,持续跟踪是另一回事
在ADAS中,第一帧就发现一个物体其实还不算到一半的难度.真正的挑战在于持续、连贯地追踪该物体随时间的变化.雷达看到一个点;它需要判断这个点是否就是一秒钟前看到的那个点所对应的同一辆车.而摩托车在这里的"习性"让问题更加棘手:摩托车会在车道内不断变换位置.要追踪一辆从左侧进入、又滑向右侧、然后再次回到中央的摩托车,比追踪一辆直线行驶的汽车要难上好几倍.一旦追踪中断,系统可能将其当作新物体处理,从而丢失历史速度预测数据.
盲区问题是另一大麻烦.摩托车天生体积小,而其 maneuvers 往往恰好落在其他车辆的盲区.在一辆后视镜调整不当的汽车中,紧随其后的小型摩托车可能在后视镜里完全消失.即使系统介入,驾驶员视线与传感器角度之间的这个空隙,仍然是相当大比例事故的成因.
哪些真实路况场景会让系统出错?
最经典的场景是路口从左侧驶来的摩托车.估算一辆汽车的接近速度很容易;而对于摩托车,由于轮廓狭小,距离和速度的估算变得不确定.此外,摩托车的接近速度,即两车相互靠近的速度,可能远高于行人场景.系统做出决策所剩的时间缩短,警示和制动窗口也随之变窄.
第二个场景更有趣:并排行驶的两辆摩托车.由于轮廓狭小且彼此位置接近,摄像头和雷达有时会把这两辆车 当成一辆车 来识别.如果系统看到的不是两个独立物体而是一个,那么对于正在变道的汽车而言,危险计算就会出现偏差.以为只有一辆摩托车而忽略另一辆,正是事故中不起作用的典型错误类型.
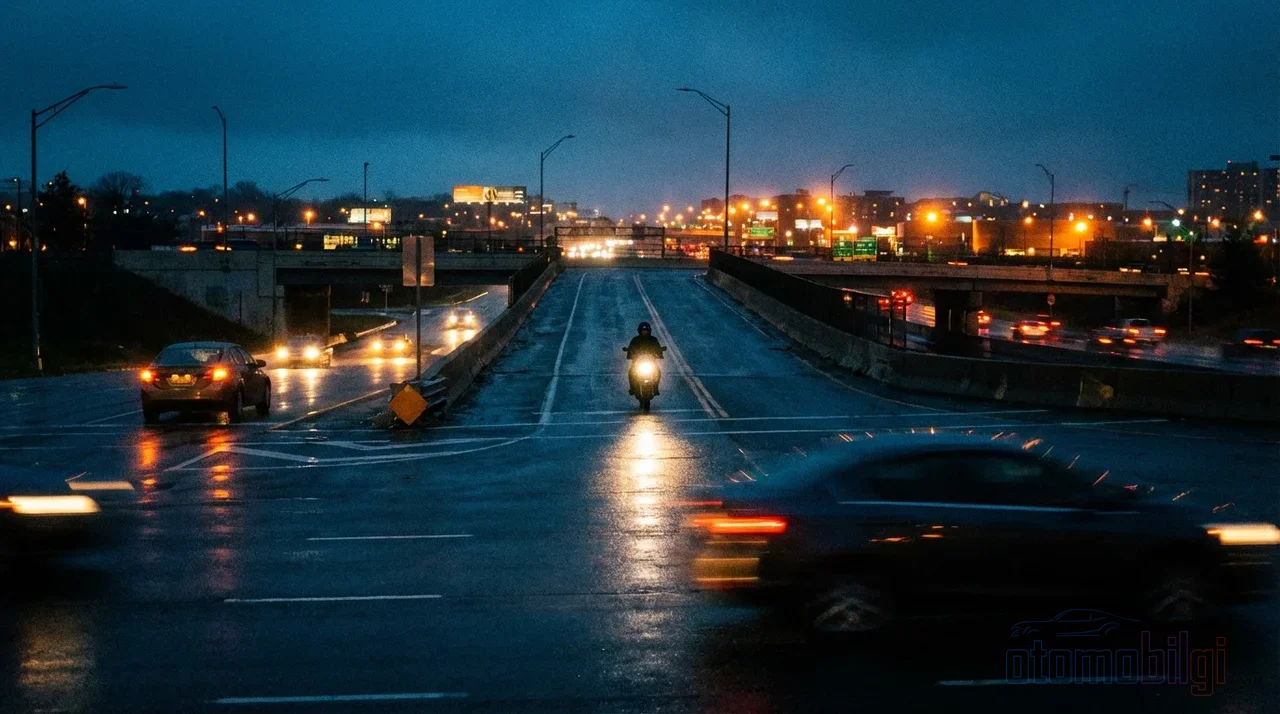
第三种是夜间和单灯情况.前灯故障或调暗的摩托车,对摄像头而言只是一个光点.这个光点可能与行人的手电筒、路灯杆或远处的其他光源呈现相同的影像.如果分类引擎无法确定这个光点就是摩托车,可能会选择不做分类.而当系统保持沉默时,驾驶员就对危险一无所知.
AEB发现摩托车后会做什么,为什么有时会反应迟缓?
好消息是:这个工程问题在很大程度上已被解决.在安全测试中,将摩托车形状的泡沫靶标放置在车前并以高速测试时,大多数车辆都能刹停.真正的问题在于这项能力多快能普及到实际道路.从2026车型年开始,摩托车识别已成为获得最高安全奖项的强制要求,测试以约50、60和69 km/h的速度进行.也就是说,新购买的车辆在这方面会越来越好.
坏消息则是车队保有量的现实.道路上的平均车龄约为 12.6年.目前能够识别摩托车的AEB,仅覆盖大约 其中4-5% 存在.即使强制规定于2029年9月生效,这项技术可能要到2040年代才能覆盖大多数在路上的车辆.对新车型来说是好消息;但对于路上的大多数老旧车辆,目前还没有任何改变.
这项技术有多大效果?坦白说吧
据估计,带行人和自行车检测的AEB能将事故风险降低约 20%(±10%) ;摩托车检测的效果可能低于这一数值,因为转弯冲突和较高的接近速度增加了难度.目前尚无经同行评审的大规模研究来衡量针对摩托车的实际效果;这并不意味着技术无效,只是数据尚未明确.还要补充一点:相当一部分摩托车骑手死亡事故发生在单车事故中,而车辆的AEB天然无法干预这类事故.2023年的死亡人数中 65% 来自与其他至少一辆车辆发生的事故;而这正是AEB试图保护的群体.
还有一个摩托车方面的AEB难题:给摩托车安装自动刹车比给汽车安装难得多.摩托车靠两个车轮保持直立;非预期的猛烈制动可能破坏平衡.因此,为摩托车添加AEB需要一个完整的摩托车动力学模型,涵盖的不仅是制动,还有控制和动态.系统有时不得不选择加速或轻柔减速等更安全的方案.
盲点警示也能惠及摩托车骑手吗?
是的,而且进展很快.汽车的盲点警示通过后保险杠上的雷达或超声波传感器扫描驾驶员看不到的区域.摩托车这边则算是新领域: 77 GHz 基于雷达、可后装的盲点检测、变道辅助和追尾预警系统正在普及.像Kawasaki这样的制造商也为摩托车带来了高级驾驶辅助,检查驾驶员难以看到的区域内的车辆,并在有车时提醒驾驶员.据估计,摩托车盲点检测市场在2025年价值18亿美元,到2033年可能增长至42亿美元.
但系统并非完美无缺.雷达传感器的距离可能较短;雨水、风和道路噪音会产生干扰.污垢、积雪、锈蚀或保险杠损坏,是汽车盲点警示失效最常见的原因.人们还认为,相当一部分传感器故障其实源于线缆或校准问题.所以,在信任你的系统之前,先确保传感器清洁完好——无论你是骑摩托车的还是开汽车的,这都应该是第一件事.
作为摩托车骑手,如何让自己更容易被这些系统看到?
到目前为止我们一直在说让对手方难以发挥作用的原因;现在来谈谈我们自己能掌控的部分.因为提升摩托车骑手被感知度的方法,对摄像头和雷达同时都有效:
- 宽幅LED照明: 相比单点式车灯,更宽泛散开的照明能为摩托车的视觉轮廓增添宽度,使其更容易从背景中分离出来.让刹车灯和转向灯更加醒目,也能让系统和其他驾驶人更早注意到你.
- 高可见度服装: 色彩和灯光同样重要.相比深色夹克,明亮、对比度强的服装无论对人眼还是摄像头来说都更容易被捕捉到.
- 车道内有意识的定位: 由于不断变换位置会增加追踪难度,在交通状况允许的情况下保持可预见的行驶轨迹,可以降低后方系统丢失你行踪的可能性.
- 绝不依赖盲区判断: 由于传感器探测距离短且存在干扰问题,不仅要考虑自己的盲区,也要考虑他人的盲区.从旁边超车时,不要犹豫使用喇叭和车灯等辅助手段.
数字的无情更是雪上加霜:摩托车的每英里死亡率是汽车的数倍.单靠技术恐怕无法弥补这一差距;保险法规、驾照审核和培训也和AEB同样重要.但有一个事实摆在眼前: 最安全的事故是永远不会发生的事故 而对于每一个在错误时间出现在错误地点的摩托车骑手来说,能够正确识别摩托车的车辆都可能挽救生命.
新车在进步,那我们该怎么做?
从2026款车型年开始,摩托车识别已成为获得最高安全评级的强制要求.这意味着未来几年上路的车辆将对摩托车更加留心.但在技术普及的同时,你也需要尽一份力:保持大灯开启,选择醒目的服装,在车道内保持可预见性,不要依赖带传感器车辆的盲区检测.如果你是汽车驾驶人,同样的逻辑也适用:正确调整后视镜,在路口时要把摩托车的接近速度估计得比实际更快,并且别忘了你的车并不会替你看路.系统是极好的助手,但没有任何系统能取代驾驶人.
你不觉得这很有意思吗?汽车如今正在学习辨认摩托车的形态,而摩托车单灯细长的轮廓,依然是工程师们最有趣的难题之一.