Pourquoi détecter une moto n'est-il pas deux fois plus facile que détecter un émetteur ?
Partagez cette page
Les systèmes de sécurité des voitures savent désormais reconnaître les piétons, les cyclistes et même les cerfs ; alors pourquoi une fine moto reste-t-elle l'une des cibles les plus difficiles ? Réponse courte : aux caméras et aux radars, une moto n'apparaît que comme un objet étroit, à lumière unique et constamment en déplacement . La largeur de face accrue, à laquelle les systèmes habitués à deux phares et une carrosserie sont habitués, peut faire confondre le phare unique de la moto avec une lampe de piéton, et sa silhouette étroite avec un bruit difficile à distinguer de l'arrière-plan. Sur cette page, j'explique une par une pourquoi les systèmes AEB et d'alerte d'angle mort détectent les motos trop tard, quels scénarios réels compliquent la tâche, et comment, en tant que motard, se rendre plus visible.
Points clés
- À partir de l'année-modèle 2026, la détection des motos est devenue obligatoire pour la meilleure note de sécurité ; plus de 77 % des modèles testés ont obtenu une note acceptable ou bonne.
- En 2023, 6 335 personnes ont perdu la vie dans des accidents de moto ; les motards représentent 15 % de tous les décès sur la route.
- L'âge moyen des véhicules en circulation est de 12,6 ans; la part des AEB capables de détecter les motos dans le parc automobile est actuellement d'environ 4 à 5 %.
- L'obligation d'AEB dans les véhicules neufs entrera en vigueur en septembre 2029; la diffusion de cette technologie à la majorité des véhicules en circulation pourrait prendre jusqu'aux années 2040.
- En tant que motard, un éclairage LED large et des vêtements à haute visibilité aident considérablement les systèmes à te détecter.
Pourquoi détecter une moto est-il plus difficile que détecter un piéton ?
Le meilleur allié des systèmes pour la détection des piétons, c'est la forme familière du corps humain. Un contour net composé de tête, de torse, de bras et de jambes ; les caméras apprennent cette signature depuis des années. Pour la moto, la situation est complètement différente. Un unique phare central se reflète comme un petit point lumineux sur la caméra ; le corps étroit ne présente jamais la large silhouette de face à laquelle le classificateur de véhicules est habitué. Autrement dit, pour le système, une moto ne laisse pas une signature aussi large qu'un véritable véhicule.
Si tu veux une comparaison : imagine une caméra de surveillance habituée à la reconnaissance faciale qui essaierait de reconnaître quelqu'un dont tu ne vois que les yeux de profil. Moins il y a d'informations, plus l'estimation devient incertaine. C'est aussi pour cela qu'un éclairage large est si important dans la détection des motos ; plus l'éclairage est large, plus la moto est perçue comme un véritable véhicule et plus il est facile de la distinguer de l'arrière-plan.
Détecter est une chose, suivre en est une autre
Dans les systèmes ADAS, détecter un objet dès la première image, ce n'est même pas la moitié du chemin. La vraie difficulté, c'est de suivre de manière cohérente ce que cet objet fait dans le temps. Le radar voit un point ; il doit décider si ce point est le même véhicule que celui observé une seconde plus tôt. C'est là que le comportement typique de la moto complique les choses : les motos changent constamment de position dans leur voie. Suivre une moto qui entre par la gauche, glisse vers la droite puis revient au centre est bien plus difficile que de suivre une voiture qui roule en ligne droite. Si le suivi est perdu, le système peut traiter l'objet comme un nouvel élément et perdre les données historiques de vitesse et de prédiction.
Les angles morts sont un autre problème à part. Les motos sont petites par conception et leurs manoeuvres coïncident souvent précisément avec les angles morts des autres véhicules. Dans une voiture dont les rétroviseurs sont mal réglés, une petite moto juste derrière le conducteur peut devenir invisible même dans les rétroviseurs. Même lorsque les systèmes entrent en action, cet écart entre le regard du conducteur et l'angle du capteur alimente une part importante des accidents.
Quels scénarios réels déroutent les systèmes ?
Le scénario le plus classique, c'est la moto qui arrive par la gauche à une intersection. Il est facile d'estimer la vitesse d'approche d'une voiture ; pour une moto, le profil étroit rend l'estimation de la distance et de la vitesse incertaine. De plus, la vitesse de rapprochement de la moto, c'est-à-dire la vitesse à laquelle les deux véhicules se rapprochent l'un de l'autre, peut être bien plus élevée que dans les scénarios avec des piétons. Le temps dont dispose le système pour décider se raccourcit ; la fenêtre d'alerte et de freinage se resserre.
Le deuxième scénario est encore plus intéressant : deux motos roulant côte à côte. En raison de leurs profils étroits et de leur proximité, la caméra et le radar peuvent parfois percevoir ces deux-là comme un seul véhicule . Si le système voit un seul objet au lieu de deux, le calcul du danger pour une voiture qui change de voie est mal établi. Supposer qu'il n'y a qu'une moto et ignorer l'autre, c'est précisément le type d'erreur qui échoue dans les accidents.
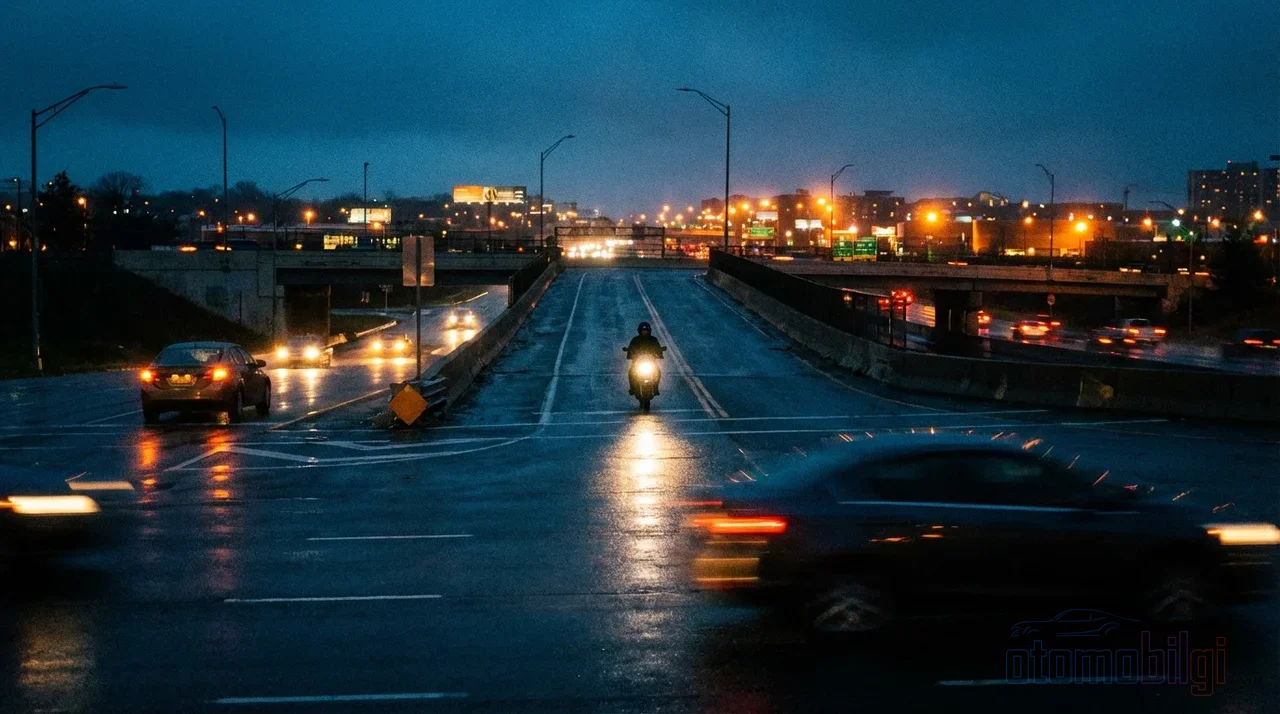
Troisième cas : la nuit et le feu arrière unique. Une moto avec un phare défectueux ou atténué représente pour la caméra un seul point de lumière. Ce point peut coïncider visuellement avec une lampe de piéton, un lampadaire ou une autre source lumineuse au loin. Si le moteur de classification n'est pas certain que ce point de lumière est une moto, il peut choisir de ne pas le classer du tout. Et lorsque le système reste silencieux, le conducteur ignore le danger.
Que fait l'AEB quand il voit une moto, et pourquoi est-il parfois en retard ?
Bonne nouvelle : le problème d'ingénierie est en grande partie résolu. Dans les tests de sécurité, lorsqu'on place des cibles en mousse en forme de moto devant les véhicules à des vitesses élevées, la plupart des véhicules parviennent à s'arrêter. La vraie question, c'est la vitesse à laquelle cette capacité se traduit sur la route. À partir de l'année-modèle 2026, la détection des motos est devenue obligatoire pour qu'un véhicule puisse obtenir la meilleure récompense de sécurité, et les tests sont effectués à environ 50, 60 et 69 km/h. Autrement dit, les véhicules récemment achetés seront de mieux en mieux sur ce point.
La mauvaise nouvelle, c'est la réalité du parc automobile. L'âge moyen des véhicules sur la route est d'environ 12,6 ans. L'AEB capable de détecter les motos ne concerne actuellement que grosso modo dans 4 à 5 % des cas existe. Même si l'obligation entre en vigueur en septembre 2029, il pourrait falloir attendre les années 2040 pour que cette technologie atteigne la majorité des véhicules en circulation. Excellente nouvelle pour les nouveaux modèles ; pour la plupart des anciens véhicules déjà sur la route, rien ne change pour l'instant.
Quelle est l'efficacité réelle ? Parlons franchement
On estime que l'AEB avec détection des piétons et des cyclistes réduit le risque d'accident d'environ 20 % (± 10 %) ; en ce qui concerne la détection des motos, l'efficacité est probablement inférieure à cette valeur, car les collisions en virage et les vitesses de rapprochement élevées compliquent la tâche. Il n'existe pas encore d'étude évaluée par des pairs mesurant à grande échelle l'efficacité spécifique aux motos ; cela ne signifie pas que la technologie ne fonctionne pas, simplement que le chiffre n'est pas encore précis. Ajoutons ceci : une part importante des décès de motards survient dans des accidents à véhicule unique, et l'AEB du véhicule ne peut naturellement pas agir sur ces accidents. En revanche, 65 % des décès en 2023 provenaient d'accidents impliquant au moins un autre véhicule ; voilà précisément le groupe que l'AEB tente de protéger.
Il y a aussi la question de l'AEB côté moto : installer le freinage automatique sur une moto est bien plus difficile que sur une voiture. Une moto tient sur deux roues ; un freinage brusque involontaire peut compromettre l'équilibre. C'est pourquoi ajouter l'AEB à une moto exige un modèle complet de dynamique moto englobant non pas seulement le freinage, mais aussi le contrôle et la dynamique. Le système peut parfois être contraint d'opter pour des solutions plus sûres, comme accélérer ou ralentir doucement.
L'Avertissement d'Angle Mort Atteint-il Aussi les Motards ?
Oui, et rapidement. Sur les automobiles, l'avertissement d'angle mort balaie les zones que le conducteur ne peut pas voir grâce à des radars ou des capteurs à ultrasons dans le pare-chocs arrière. Côté moto, en revanche, tout cela est plutôt récent : les systèmes de détection d'angle mort à radar 77 GHz, installables après l'achat, l'assistant de changement de voie et l'avertissement de collision par l'arrière se généralisent. Des constructeurs comme Kawasaki ont aussi apporté des assistants de conduite avancés aux motos ; ils vérifient les véhicules présents dans les zones difficiles à voir pour le conducteur et l'avertissent le cas échéant. Le marché de la détection d'angle mort pour motos est estimé à 1,8 milliard de dollars en 2025 et pourrait atteindre 4,2 milliards de dollars d'ici 2033.
Mais les systèmes ne sont pas parfaits. La portée des capteurs radar peut être courte ; la pluie, le vent et le bruit de la route peuvent créer des interférences. La saleté, la neige, la corrosion ou un pare-chocs endommagé figurent parmi les causes les plus courantes du dysfonctionnement de l'avertissement d'angle mort sur les voitures. On pense également qu'une part importante des défaillances de capteurs provient en réalité de problèmes de câblage ou de calibrage. Avant de faire confiance à votre système, vous devez donc vous assurer que les capteurs sont propres et en bon état, que vous soyez motard ou automobiliste.
En Tant que Motard, Comment Rendre Ton Véhicule Plus Visible aux Systèmes ?
Jusqu'ici, nous avons parlé des raisons qui compliquent la tâche de l'autre camp ; passons maintenant à la partie qui dépend de nous. Car les moyens d'améliorer la perceptibilité du motard fonctionnent à la fois pour les caméras et pour les radars :
- Éclairage LED étendu : Un éclairage qui s'étend largement, au lieu d'un feu ponctuel, ajoute de la largeur au profil visuel de la moto et facilite son détachement de l'arrière-plan. Mettre en évidence le feu stop et les clignotants permet aussi aux systèmes et aux autres conducteurs de te remarquer plus tôt.
- Vêtements haute visibilité : Autant que la lumière, la couleur est importante. Des vêtements brillants et contrastés, plutôt qu'une veste sombre, sont repérés beaucoup plus facilement par l'oeil humain comme par les caméras.
- Positionnement délibéré dans la voie : Comme changer constamment de position rend le suivi difficile, suivre une trajectoire prévisible lorsque le trafic le permet réduit le risque que les systèmes derrière toi te perdent.
- Ne jamais se fier aux angles morts : En raison de la courte portée des capteurs et des problèmes d'interférence, pense à l'angle mort des autres autant qu'au tien. N'hésite pas à utiliser des moyens intermédiaires comme le klaxon et les phares lorsque tu dépasses.
La cruauté des chiffres est un atout de plus : le taux de mortalité par mile à moto est plusieurs fois supérieur à celui de l'automobile. Il est improbable que la technologie seule comble cet écart ; les lois d'assurance, le contrôle des permis et la formation sont tout aussi importants que l'AEB. Mais il y a une réalité : l'accident le plus sûr est celui qui n'arrive jamais et les véhicules qui détectent correctement les motos peuvent sauver la vie de chaque motard au mauvais endroit au mauvais moment.
Les nouveaux véhicules s'améliorent, mais que devons-nous faire ?
À partir de l'année-modèle 2026, la détection des motos devient obligatoire pour la note de sécurité maximale. Cela signifie que les véhicules qui sortiront sur les routes dans les années à venir seront beaucoup plus attentifs aux motos. Mais pendant que la technologie se répand, ta contribution est nécessaire : garde ton phare allumé, choisis des vêtements brillants, sois prévisible dans la voie et ne te fie pas aux angles morts des véhicules équipés de capteurs. La même logique vaut si tu es automobiliste : règle correctement tes rétroviseurs, aux intersections estime la vitesse de fermeture d'une moto plus rapide qu'elle ne l'est vraiment et n'oublie pas que ton véhicule ne regarde pas à ta place. Les systèmes sont d'excellents assistants mais aucun ne remplace le conducteur.
N'est-ce pas intéressant ? Les voitures apprennent désormais la forme des motos, mais la fine silhouette à phare unique de la moto laisse encore aux ingénieurs l'un de leurs problèmes les plus amusants.
Sources
- 77% des voitures neuves peuvent détecter les motos. Les 270 millions d'autres véhicules n'y parviennent pas.
- Freinage d'urgence automatique - Bosch Mobility
- Freinage automatique pour motos (ABRAM) - CORDIS
- Effets des systèmes de freinage d'urgence automatique pour réduire le risque d'accident - TSR
- La technologie de conduite automatisée commence à apparaître partout où il y a des roues - Vox
- De nouveaux tests montrent que les systèmes de sécurité des voitures ne voient toujours pas les motos - RevZilla Common Tread
- Visibilité des motos à l'ère de l'ADAS : éclairage LED - Eagle Lights
- Comment fonctionne la détection des angles morts pour les motos - Chigee
- Pourquoi ma détection d'angle mort ne fonctionne-t-elle pas ? - CarADAS