چرا تشخیص موتورسیکلت به اندازه نصف خودرو آسان نیست؟
این صفحه را به اشتراک بگذارید
سیستمهای ایمنی خودروها اکنون میتوانند عابران پیاده، دوچرخهسواران و حتی گوزنها را تشخیص دهند؛ اما چرا یک موتورسیکلت باریک همچنان یکی از دشوارترین اهداف است؟ پاسخ کوتاه: موتورسیکلت برای دوربینها و رادارها صرفاً یک جسم باریک، تکنور و دائماً در حال جابهجایی به نظر میرسد. عرض جلوی گستردهای که سیستمها به دو چراغ جلو و یک بدنه عادت دارند، چراغ تکنقطهای موتورسیکلت را به چراغقوه عابر پیاده و سیلوئت باریک آن را به نویزی شبیه میکند که جدا کردنش از پسزمینه دشوار است. در این صفحه توضیح میدهم که چرا سیستمهای AEB و هشدار نقطه کور موتورسیکلت را دیرتر تشخیص میدهند، چه سناریوهای واقعی کار را دشوار میکنند و بهعنوان یک موتورسوار چگونه میتوانی خودت را دیدهتر کنی.
نکات برجسته
- از سال مدل 2026 به بعد، تشخیص موتورسیکلت برای بالاترین جایزه ایمنی الزامی شد؛ بیش از 77 درصد مدلهای آزمایششده نمره قابل قبول یا خوب گرفتند.
- در سال 2023 در تصادفات موتورسیکلت 6,335 نفر جان باختند؛ موتورسواران 15 درصد کل تلفات ترافیک را تشکیل میدهند.
- میانگین عمر خودروهای در حال تردد 12.6 سال است؛ سهم AEB capable of detecting motorcycles از ناوگان در حال حاضر تقریباً 4 تا 5 درصد است.
- الزام AEB در خودروهای جدید از سپتامبر 2029 به اجرا درخواهد آمد؛ رسیدن این فناوری به اکثر خودروهای در حال تردد ممکن است تا دهه 2040 طول بکشد.
- بهعنوان یک موتورسوار، روشنایی گسترده LED و لباسهای با دیدهشدن بالا به تشخیص تو توسط سیستمها کمک جدی میکنند.
چرا تشخیص موتورسیکلت از تشخیص عابر پیاده دشوارتر است؟
بزرگترین کمکی که سیستمها در تشخیص عابر پیاده دارند، شکل آشنای بدن انسان است. یک کانتور واضح شامل سر، تنه، بازو و پاها؛ دوربینها سالهاست که این امضا را یاد گرفتهاند. اما در موتورسیکلت وضعیت کاملاً متفاوت است. یک چراغ مرکزی واحد، بهصورت یک نقطه نوری کوچک و درخشان به دوربین بازمیتابد؛ و بدنه باریک هیچگاه سیلوئت جلوی پهن آشنای طبقهبند خودرو را ارائه نمیدهد. یعنی برای سیستم، موتورسیکلت به اندازه یک خودروی واقعی امضای پهنی از خود به جا نمیگذارد.
اگر مثالی میخواهی: مانند این است که یک دوربین امنیتی عادتکرده به سیستم تشخیص چهره، بخواهد کسی را که از نیمرخ فقط چشمانش را میبینی شناسایی کند. هرچه اطلاعات کمتر، حدس مبهمتر. دلیل اهمیت بالای روشنایی گسترده در تشخیص موتورسیکلت نیز همین است؛ هرچه روشنایی پهنتر باشد، موتورسیکلت بیشتر مانند یک خودروی واقعی درک میشود و راحتتر از پسزمینه جدا میشود.
تشخیص دادن یک کار است، ردگیری کردن کار دیگر
در ADAS، تشخیص یک جسم در فریم اول در واقع حتی نیمی از راه هم نیست. مشکل اصلی، ردیابی سازگارِ رفتار آن جسم در گذر زمان است. رادار یک نقطه میبیند؛ باید تصمیم بگیرد که آیا آن نقطه همان وسیلهای است که یک ثانیه قبل دیده یا نه. اینجاست که خُلقوخوی موتورسیکلت در این موقعیت کار را سخت میکند: موتورسیکلتها مدام در داخل خط موقعیت خود را عوض میکنند. ردیابی موتورسیکلتی که از سمت چپ وارد میشود، به راست سر میخورد و دوباره به وسط برمیگردد، چندین برابر سختتر از دنبال کردن خودرویی است که در مسیری مستقیم حرکت میکند. اگر ردیابی قطع شود، سیستم ممکن است با آن مثل یک جسم جدید رفتار کند و دادههای قبلی سرعت-پیشبینی را از دست بدهد.
موضوع نقطه کور هم دردسر جداگانهای است. موتورسیکلتها بهواسطه طراحیشان کوچکاند و مانورهایشان اغلب دقیقاً با نقاط کور خودروهای دیگر منطبق میشود. در خودرویی که آینههای جانبیاش اشتباه تنظیم شده باشند، موتورسیکلتی کوچک که درست پشت سر راننده قرار گرفته حتی از آینه هم دیده نمیشود. حتی وقتی سیستمها فعال میشوند، همین شکاف میان دید راننده و زاویه حسگر، بخش قابل توجهی از تصادفات را تغذیه میکند.
چه سناریوهایی در جاده واقعی سیستمها را گیج میکنند؟
کلاسیکترین سناریو، موتورسیکلتی است که از سمت چپ در تقاطع میآید. پیشبینی سرعت نزدیکشونده یک خودرو آسان است؛ اما در موتورسیکلت به دلیل پروفایل باریک، تخمین فاصله و سرعت مبهم میشود. همچنین سرعت بستهشدن موتورسیکلت، یعنی سرعت نزدیک شدن دو خودرو به یکدیگر، میتواند بسیار بالاتر از سناریوهای عابر پیاده باشد. زمان باقیمانده برای تصمیمگیری سیستم کوتاه میشود؛ پنجره هشدار و ترمز تنگتر میشود.
سناریوی دوم جالبتر است: دو موتورسیکلتی که کنار هم حرکت میکنند. به دلیل پروفایل باریک و نزدیکی موقعیتشان به یکدیگر، دوربین و رادار گاهی این دو را مثل یک وسیله واحد درک میکنند. اگر سیستم به جای دو جسم مجزا فقط یکی ببیند، محاسبه خطر برای خودرویی که خط عوض میکند اشتباه تنظیم میشود. فرض کردن وجود یک موتورسیکلت و نادیده گرفتن دیگری، دقیقاً همان نوع خطایی است که در تصادفات به درد نمیخورد.
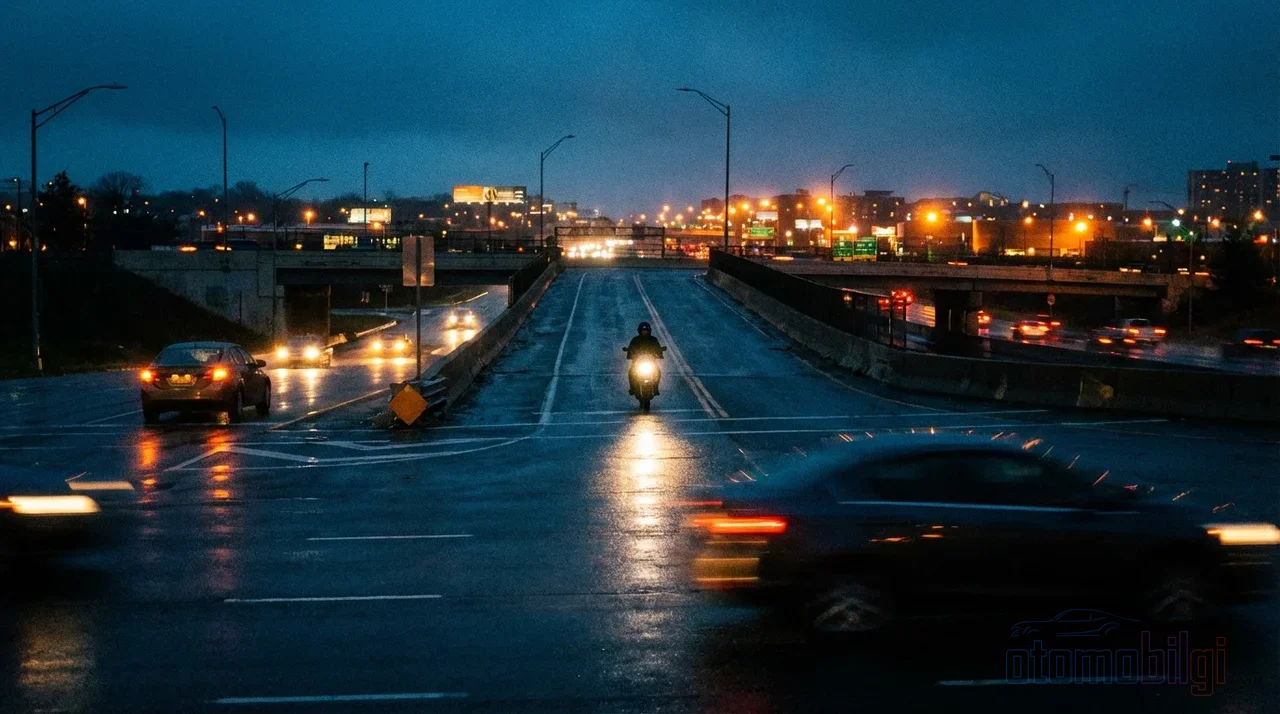
سومی، وضعیت شب و چراغ تکاست. موتورسیکلتی با چراغ معیوب یا کمنور، برای دوربین فقط یک نقطه نور است. این نقطه میتواند با چراغقوه عابر پیاده، پایه چراغ برق یا منبع نور دیگری در دوردست در یک نمای واحد قرار بگیرد. اگر موتور طبقهبندی مطمئن نباشد که این نقطه نور یک موتورسیکلت است، ممکن است اصلاً دست به طبقهبندی نزند. و وقتی سیستم ساکت میماند، راننده از خطر بیخبر میمانَد.
AEB وقتی موتورسیکلت را میبیند چه میکند و چرا گاهی دیر عمل میکند؟
خبر خوب این است: مسئله مهندسی تا حد زیادی حل شده است. در تستهای ایمنی، وقتی اهداف فومی به شکل موتورسیکلت جلوی خودرو قرار میگیرد و با سرعتهای بالا آزمایش میشود، بیشتر خودروها میتوانند توقف کنند. نکته اصلی سرعتِ انتقال این قابلیت به جاده است. از سال مدل 2026 به بعد، تشخیص موتورسیکلت برای دریافت بالاترین جایزه ایمنی خودروها الزامی شده و تستها با سرعتهای حدود 50، 60 و 69 کیلومتر بر ساعت انجام میشود. یعنی خودروهای تازهخریداریشده در این زمینه روز به روز بهتر خواهند شد.
اما خبر بد واقعیت ناوگان است. میانگین سن خودروهای در حال تردد حدود 12,6 سال است. AEBهای قادر به تشخیص موتورسیکلت در حال حاضر تنها حدود %4-5'inde وجود دارد. حتی اگر الزام اجرایی در سپتامبر 2029 لازمالاجرا شود، رسیدن این فناوری به اکثر خودروهای در حال تردد ممکن است تا دهه 2040 طول بکشد. خبری عالی برای مدلهای جدید؛ اما برای اکثر خودروهای قدیمی هنوز چیزی تغییر نمیکند.
اثربخشی این رویداد چقدر است؟ رکبگویم
تخمین زده میشود که AEB با تشخیص عابر پیاده و دوچرخهسوار خطر تصادف را حدود 20 درصد (±10 درصد) کاهش میدهد؛ اثربخشی در تشخیص موتورسیکلت احتمالاً کمتر از این مقدار است، چون برخوردهای هنگام گردش و سرعتهای بستهشدن بالا کار را دشوار میکنند. هنوز مطالعه داوریشدهای وجود ندارد که اثربخشی مخصوص موتورسیکلت را در مقیاس بزرگ اندازهگیری کرده باشد؛ این به معنای بیفایده بودن فناوری نیست، فقط یعنی عدد هنوز مشخص نشده است. این را هم اضافه کنیم: بخش قابل توجهی از مرگهای موتورسواران در تصادفهای تکوسیلهای رخ میدهد و AEB خودرو طبیعتاً به این تصادفها کاری ندارد. اما 65 درصد مرگهای سال 2023 از تصادف با حداقل یک وسیله نقلیه دیگر ناشی میشد؛ و این دقیقاً همان گروهی است که AEB میخواهد از آن محافظت کند. 65 درصد اما از تصادف با حداقل یک وسیله نقلیه دیگر ناشی میشد؛ و این دقیقاً همان گروهی است که AEB میخواهد از آن محافظت کند.
یک مسئله دیگر هم درباره AEB در سمت موتورسیکلت وجود دارد: نصب ترمز خودکار روی موتورسیکلت بسیار سختتر از نصب آن روی خودرو است. موتورسیکلت روی دو چرخ ایستاده است؛ ترمزگیری شدید ناخواسته میتواند تعادل را به هم بزند. به همین دلیل، افزودن AEB به موتورسیکلت نیازمند یک مدل کامل دینامیک موتورسیکلت است که نهفقط ترمز، بلکه کنترل و دینامیک را در بر بگیرد. سیستم ممکن است گاهی ناچار شود گزینههای امنتری مثل شتابگرفتن یا کاهش سرعت ملایم را انتخاب کند.
آیا هشدار نقطه کور به موتورسواران هم میرسد؟
بله، و به سرعت. در خودروها، هشدار نقطه کور با رادار یا حسگرهای فرابنفش سپر عقب، نواحی را که راننده نمیبیند اسکن میکند. در سمت موتورسیکلت اما اوضاع تازه است: 77 گیگاهرتز سیستمهای تشخیص نقطه کور راداری قابل نصب در آینده، دستیار تغییر خط و هشدار برخورد از عقب رواج پیدا میکنند. تولیدکنندگانی مانند Kawasaki هم دستیار پیشرفته راننده را به موتورسیکلتها آوردهاند؛ وسایل نقلیه را در نواحیی که دیدنشان برای راننده دشوار است بررسی میکند و در صورت وجود، راننده را هشدار میدهد. تخمین زده میشود که بازار تشخیص نقطه کور موتورسیکلت در سال 2025 ارزشی معادل 1.8 میلیارد دلار داشته باشد و تا سال 2033 بتواند به 4.2 میلیارد دلار برسد.
اما سیستمها بینقص نیستند. برد حسگرهای راداری میتواند کوتاه باشد؛ باران، باد و صدای جاده میتوانند تداخل ایجاد کنند. کثیفی، برف، زنگزدگی یا آسیب سپر، از رایجترین دلایل کارنکردن هشدار نقطه کور در خودروها هستند. همچنین گمان میشود بخش قابل توجهی از خرابی حسگرها در واقع ناشی از مشکل سیمکشی یا کالیبراسیون است. پس پیش از اعتماد به سیستم، مطمئن شدن از تمیز و سالم بودن حسگرها باید اولین کار شما باشد، چه موتورسوار باشید چه خودروباز.
به عنوان موتورسوار، چطور خودتان را برای سیستمها دیدهتر میکنید؟
تا اینجا همیشه درباره دلایلی که کار طرف مقابل را دشوار میکنند حرف زدیم؛ حالا برویم سراغ بخشی از ماجرا که در دست خود ماست. چون راههای افزایش دیدهشدن موتورسوار همزمان برای هم دوربین و هم رادار کار میکنند:
- آلودگی روشنایی گسترده LED: به جای چراغ تکنقطهای، یک نورافشانی پهنتر به نمای ظاهری موتورسیکلت عریضی میبخشد و متمایز شدن آن از پسزمینه را آسانتر میکند. برجسته کردن چراغ ترمز و راهنما نیز باعث میشود سیستمها و سایر رانندگان شما را زودتر متوجه شوند.
- پوشاک با دید بالا: رنگ به اندازه نور مهم است. به جای یک کت تیره، لباسهای روشن و پرکنتراست هم برای چشم انسان و هم برای دوربین بسیار راحتتر دیده میشوند.
- قرارگیری آگاهانه در داخل خط: از آنجا که تغییر مداوم موقعیت، تعقیب را دشوار میکند، در شرایطی که ترافیک اجازه میدهد، طی کردن یک مسیر قابل پیشبینی احتمال گم کردن شما توسط سیستمهای پشتی را کاهش میدهد.
- هرگز به نقاط کور اعتماد نکنید: به دلیل برد کوتاه حسگرها و مشکلات تداخل، علاوه بر نقطه کور خودتان، نقطه کور دیگران را هم در نظر بگیرید. هنگام سبقت گرفتن از استفاده از ابزارهایی مانند بوق و چراغ خجالت نکشید.
بیرحمی آمار هم مزید بر علت است: نرخ مرگ و میر در هر مایل در موتورسیکلت چندین برابر اتومبیل است. ظاهراً این فاصله را فناوری به تنهایی از بین نخواهد برد؛ قوانین بیمه، نظارت بر گواهینامه رانندگی و آموزش نیز به اندازه AEB اهمیت دارند. اما یک حقیقت وجود دارد: ایمنترین تصادف، تصادفی است که هرگز رخ نمیدهد و وسایل نقلیهای که موتورسیکلت را به درستی تشخیص میدهند، برای هر موتورسواری که در مکان و زمان اشتباه قرار گرفته، میتوانند جان نجات دهند.
وسایل نقلیه جدید بهتر میشوند، پس ما چه باید بکنیم؟
از سال مدل 2026 به بعد، تشخیص موتورسیکلت برای دریافت بالاترین جایزه ایمنی الزامی شده است. این بدان معناست که خودروهایی که در سالهای آینده وارد جادهها میشوند، بسیار محتاطتر نسبت به موتورسیکلتها خواهند بود. اما در حین گسترش فناوری، مشارکت شما هم لازم است: چراغ روشن خود را روشن نگه دارید، لباس روشن انتخاب کنید، در خط قابل پیشبینی باشید و به نقاط کور خودروهای مجهز به حسگر اعتماد نکنید. اگر راننده خودرو هستید نیز همین منطق صدق میکند: آینههای جانبی خود را درست تنظیم کنید، در تقاطعها سرعت بسته شدن موتورسیکلت را سریعتر از واقعیت تخمین نزنید و فراموش نکنید که وسیله نقلیه شما به جای شما نگاه نمیکند. سیستمها کمکهای فوقالعادهای هستند اما هیچکدام جایگزین راننده نمیشوند.
به نظرت جالب نیست؟ خودروها اکنون شکل موتورسیکلتها را یاد میگیرند، اما سیلوئت ظریف تکچراغ موتورسیکلت همچنان یکی از سرگرمکنندهترین مسائل را برای مهندسان باقی میگذارد.
منابع
- 77 درصد خودروهای جدید میتوانند موتورسیکلت را تشخیص دهند. 270 میلیون وسیله نقلیه دیگر نمیتوانند.
- ترمز اضطراری خودکار - Bosch Mobility
- ترمز خودکار برای موتورسیکلت (ABRAM) - CORDIS
- تأثیر سامانههای ترمز اضطراری خودکار بر کاهش خطر تصادف - TSR
- فناوری رانندگی خودکار هر جا چرخی باشد در حال ظاهر شدن است - Vox
- آزمایشهای جدید نشان میدهد سامانههای ایمنی خودرو هنوز نمیتوانند موتورسیکلتها را ببینند - RevZilla Common Tread
- دیدپذیری موتورسیکلت در عصر ADAS: نورپردازی LED - Eagle Lights
- سامانه تشخیص نقطه کور موتورسیکلت چگونه کار میکند؟ - Chigee
- چرا سامانه تشخیص نقطه کور من کار نمیکند؟ - CarADAS