Alarm Palsu atau Bahaya Nyata? Batas-Batas Sensor ADAS
Bagikan Halaman Ini
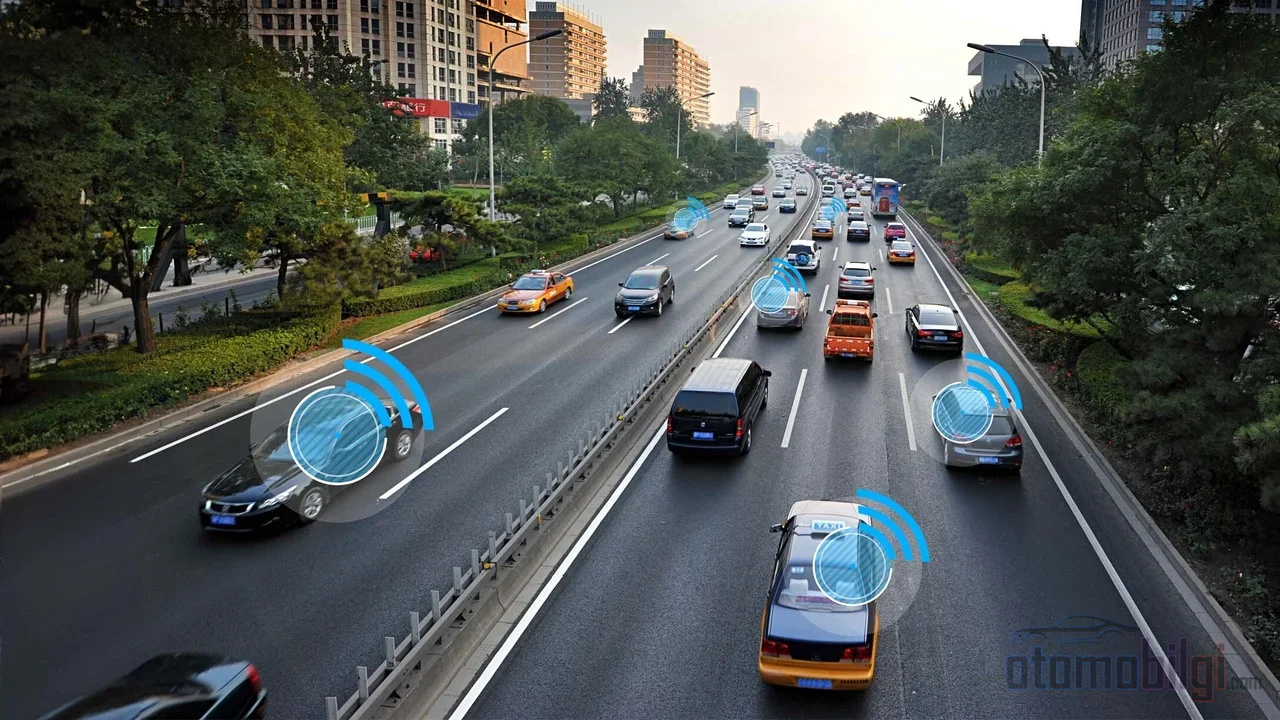
Peringatan ADAS tidak selalu berarti ada bahaya nyata; demikian pula sistem yang diam tidak berarti semuanya dalam keadaan baik. Sistem dukungan pengemudi yang mengumpulkan informasi dari radar, kamera, dan sensor ultrasonik dapat tertunda, menghasilkan alarm palsu, atau sepenuhnya buta dalam kondisi seperti hujan, salju, sensor kotor, dan matahari rendah. Karena itu, sistem-sistem ini tidak mengambil alih tanggung jawab pengemudi; mereka adalah alat bantu yang mendukung persepsi pengemudi.
Sorotan Utama
- Radar depan bekerja bahkan dalam hujan dan kegelapan dengan jangkauan hingga sekitar 300 meter.
- Sensor ultrasonik memiliki jangkauan ideal 2,5-4,5 meter dan tidak digunakan pada kecepatan tinggi.
- Matahari rendah dapat menyilaukan kamera dan menyebabkan cruise control adaptif mati.
- Jika radar sebuah kendaraan di jalur hanya salah sejajar beberapa derajat, deteksinya bisa bergeser.
- Aktivasi yang salah dianggap sebagai cacat yang menjadi tanggung jawab pabrikan sesuai aturan AEB.
Bagaimana Sensor ADAS Melihat? Radar, Kamera, Ultrasonik, dan LiDAR
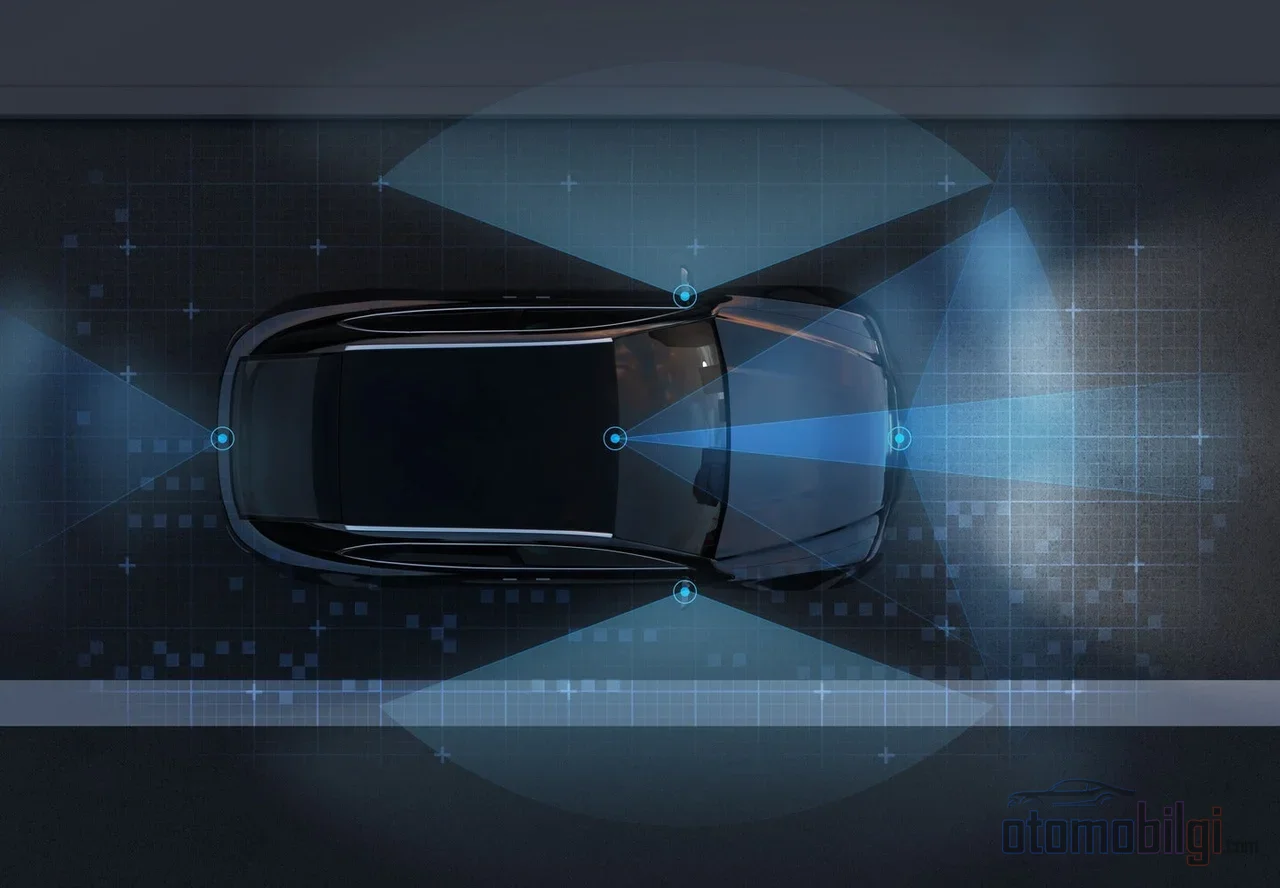
Saat berkendara, sebenarnya ada tim detektif yang bekerja di sekitar kendaraan. Satu mengukur jarak dengan gelombang radio, satu mengambil foto dan membaca garis, dan satu lagi mendengarkan lingkungan sekitar dengan gelombang suara frekuensi tinggi. Bersama-sama, mereka menentukan apa yang dilihat kendaraan. Bagian menariknya adalah: tidak satupun dari mereka yang menjadi pahlawan sendirian, semuanya adalah kerja tim.
Radar: Pahlawan Senyap dari Jangkauan Panjang
Radar memancarkan gelombang radio dan mengukur waktu kembalinya pantulan untuk menghitung ukuran, jarak, dan kecepatan relatif suatu objek. Frekuensi tipikal dalam otomotif sekitar 76,5 GHz; sinyal menjangkau sekitar 300 meter di depan kendaraan. Bekerja dengan baik dalam kegelapan, hujan, kabut, dan debu; sangat berhasil dalam mendeteksi objek metalik, yaitu mobil, truk, dan bus. Merupakan tulang punggung sistem seperti cruise control adaptif, peringatan titik buta, dan peringatan tabrakan. Biasanya dipasang di belakang grille depan atau di dalam bumper belakang: radar depan menginformasikan AEB dan asisten kemacetan lalu lintas, sementara radar belakang berfungsi pada peringatan lalu lintas silang saat mundur dan pemantauan titik buta.
Kamera: Mata yang Membaca Garis dan Rambu
Kamera melihat apa yang tidak dapat dilihat radar: garis jalan, rambu lalu lintas, pejalan kaki, dan warna. Ia dapat membedakan lampu merah atau lampu rem kendaraan di depannya; sesuatu yang tidak dapat dilakukan LiDAR. Itulah sebabnya pada sistem kebanyakan pabrikan, komponen sensor utama adalah kamera. Pada sistem seperti Subaru EyeSight, akurasi deteksi ke depan ditingkatkan dengan menggunakan kamera depan kembar alih-alih satu kamera. Lalu apa kelemahannya? Kegelapan dan kabut tebal, hujan, salju. Saat pandangan terbatas, pandangan kamera juga terbatas - dan sangat cepat.
Ultrasonik dan LiDAR: Lingkungan Sekitar dan Jangkauan Panjang
Sensor ultrasonik mendeteksi objek pada jarak dekat dengan gelombang suara pada frekuensi sekitar 48 kHz yang tidak dapat didengar manusia. Jangkauan idealnya 2,5-4,5 meter; mereka tidak dapat melihat objek yang lebih kecil dari 3 sentimeter. Mereka tidak berguna pada kecepatan tinggi karena terpengaruh oleh kebisingan angin - itulah mengapa mereka dipilih bukan pada cruise control adaptif, melainkan pada parkir dan gigi mundur. Mereka tidak membedakan siang dan malam dan hemat energi.
Adapun LiDAR mengukur waktu perjalanan-pulang laser; Ia menghasilkan awan titik tiga dimensi hingga jarak 300 meter dengan presisi sekitar 1 sentimeter. Kegelapan, matahari, dan lampu kendaraan lain tidak memengaruhinya, tetapi kabut, asap, dan hujan menurunkan performansnya. Ia tidak dapat melihat warna. Karena itu beberapa produsen menyatakan lebih memilih kamera berbantuan radar alih-alih LiDAR, dengan alasan LiDAR terpengaruh oleh hujan dan salju. Ada juga GNSS: menyediakan lokasi tetapi menjadi tidak berfungsi di dalam terowongan, parkir tertutup, dan jalan kota dengan gedung pencakar langit; pelacakan jangka pendek dilakukan dengan unit pengukuran internal berbasis giroskop.
Hujan, Salju, dan Kabut: Mengapa ADAS Tidak Bekerja Sepenuhnya Seperti yang Kamu Harapkan?
Kamu pikir radar teknologi laut tidak peduli pada salju dan kabut, kan? Kamu sebagian benar: radar adalah sensor yang paling tahan terhadap kondisi cuaca. Namun agar tugasnya tuntas, kamera juga harus aktif, dan kamera sangat terpengaruh oleh hujan, salju, dan kabut. Lagi pula masalahnya bukan hanya cuaca. Saat hujan, salju, debu, dan kotoran jalan menempel pada permukaan sensor, fungsi sensor terhambat; bahkan sedikit kotoran saja dapat menurunkan performans. Salju, lumpur, atau debu yang menumpuk di permukaan sensor atau kaca depan dapat memblokir kamera dan sensor sepenuhnya.
Apa dampak nyata dari gangguan fungsi sensor dalam kondisi musim dingin? Pengereman tertunda dan deteksi yang terlewat. Artinya, sistem mungkin tidak melihat rintangan di depannya atau menyadarinya terlambat. Ada juga studi yang menunjukkan seberapa besar kondisi cuaca membebani persepsi sistem, dan bahwa hujan serta salju sebagai faktor lingkungan eksternal menurunkan performans ADAS secara langsung. Menurut klaim sektor industri, sistem ADAS gagal setiap 8 mil dalam kondisi cuaca buruk - angka ini perlu dibaca dengan hati-hati karena berasal dari data internal satu perusahaan saja, tetapi cukup menggambarkan keadaannya.
Kesimpulan praktisnya: saat hujan deras atau di jalan bersalju, jangan berasumsi sistem juga menjaga jarak ikut 3 detik seperti yang kamu lakukan. Jika mata sensor kotor, matamu harus menjadi matanya.
Matahari Rendah, Sensor Kotor, dan Alarm Palsu: Skenario Nyata yang Membingungkan Sistem
Mengapa Kamera Menyerah Saat Matahari Rendah?
Kamu berkendara menghadap matahari sore hari, tiba-tiba muncul peringatan di panel instrumen dan cruise control adaptif mati. Terdengar familiar? Skenario ini nyata: di forum pengguna sebuah kendaraan listrik, berkali-kali diceritakan bahwa ACC berhenti dan menampilkan pesan kesalahan saat berkendara menghadap matahari rendah, lalu kembali normal setelah keluar dari silauan matahari. Penyebabnya sederhana: kamera tidak dapat mendeteksi objek karena silau, terutama kendaraan di lajur yang sama. Pantulan dari permukaan jalan basah membuat semuanya semakin sulit. Karena itu kamu harus waspada terhadap deteksi yang terlambat saat matahari rendah dan pengereman mendadak, serta memperhatikan peringatan seperti "sensor blocked" dengan serius.
Harga dari Berharap Lebih pada Peringkat
Modul radar depan menuntut penyelarasan sudut yang tepat; bahkan penyimpangan hanya beberapa derajat pun bisa menggeser deteksi. Tabrakan kecil, benturan pada bumper, perbaikan tanpa kalibrasi - semuanya menggeser cara pandang sistem terhadap dunia. Pemantauan titik buta biasanya berhenti bekerja karena sensor yang kotor atau terhalang, kerusakan fisik pada area bumper atau sensor; tegangan rendah, kelembapan, dan masalah kalibrasi juga memicu peringatan "tidak tersedia". Sistem titik buta masih punya satu keterbatasan lagi: karena peringatan suara terkait dengan penggunaan lampu sein, jika kamu tidak memberi sein, perlindungan ekstra itu tidak aktif. Belum lagi berkurangnya akurasi pada kecepatan rendah.
Mengapa AEB Kadang Mengerem Tanpa Alasan?
Pengereman darurat otomatis punya dua mode kesalahan: salah menilai ancaman sehingga tidak aktif sama sekali (false negative) dan aktif tanpa perlu untuk ancaman yang tidak nyata (aktivasi keliru). Yang kedua, yaitu pengereman mendadak dan tak terduga, mengacaukan rencana tindakan pengemudi; pengemudi bisa terpaksa memberi reaksi yang justru sebaliknya. Karena itu alarm keliru bukan sekadar mengganggu, tetapi dapat merusak kepercayaan terhadap teknologi hingga membuat sebagian pengemudi mematikan sistem sepenuhnya. Regulasi keselamatan juga menanggapi masalah ini dengan serius: aktivasi keliru yang tidak wajar dan menimbulkan risiko keselamatan didefinisikan sebagai cacat yang wajib dikurangi oleh pabrikan. Jika sebuah studi dampak, dengan memperhitungkan tingkat aktivasi dan tiga keterbatasan dasar, menunjukkan bahwa manfaat riil AEB hanya sekitar 2/5 dari maksimum teoretis. Tetap sistem yang bernilai, tapi bukan jaring pengaman tanpa batas.
Di sisi ACC juga ada kelemahan klasik: kendaraan yang berpindah lajur dan masuk ke depan. Adaptif cruise control konvensional tidak efektif mengenali skenario "cut-in" ini dan tidak bisa bereaksi lebih awal. Artinya, keheningan yang menyesatkan juga mungkin terjadi di sini. Sebuah detail menarik: Terbukti bahwa kepercayaan pada ACC tidak banyak mengubah reaksi saat terjadi kerusakan, tetapi pengemudi yang pernah mengalami kerusakan itu memiliki model mental yang lebih realistis tentang sistem. Singkatnya, manusia belajar dari kesalahan setelah sekali melihat dirinya keliru - bu soal bukan bekerja seperti mesin, justru bekerja lebih baik dari mesin.
Apakah Lane Keeping Assistant Memegang Setir untukmu?
Jawaban singkat: tidak. Lane keeping assistant dan lane centering berfungsi mencegah kendaraan keluar dari lajur secara tidak sengaja; dirancang untuk keselamatan pengemudi yang sadar dan waspada, bukan jaring pengaman bagi pengemudi yang lalai. Sistem melakukan koreksi setir, tetapi kamu tetap wajib berkonsentrasi. Jika kamu merasa bentrok dengan intervensimu sendiri, munculah yang disebut pertarungan sistem dengan pengemudi - sebagian pengemudi mematikan sistem sepenuhnya, padahal pendekatan yang benar adalah menggunakannya dengan menyadari batas-batasnya.
Logika yang sama juga berlaku untuk monitor titik buta: mereka adalah sepasang mata kedua yang melengkapi, dan tidak pernah bisa menggantikan kaca spion serta pengecekan bahu. Lingkungan hukupun juga menekankan batasan-batasan ini; karena sistem bergantung pada sinyal dan kecepatan, ia bukanlah kotak yang menjanjikan perlindungan penuh. Tanyakan pada dirimu sendiri: ketika salah satu dari semua sistem ini diam saja, akankah kamu tetap bisa melihat celah tersebut? Jawabanmu seharusnya ya.
Reaksi yang Tepat terhadap Suara Peringatan dan Lampu Indikator: Panduan Singkat Penggunaan
Ketika sistem berbicara, kamu harus mendengarkannya. Dengan logika yang disampaikan oleh badan keselamatan jalan raya Irlandia, ketika potensi tabrakan terdeteksi, sistem akan memperingatkanmu dengan peringatan visual, audio, atau getaran; AEB juga dapat bekerja menggunakan radar atau kamera. Jika lampu peringatan tidak dikenali, tindakan akan terlambat dan masalah kecil bisa berubah menjadi kecelakaan serius. Berikut panduan respons cepatnya:
- Ikon merah: Masalah kritis yang memerlukan tindakan segera - segera berikan perhatianmu.
- Simbol yang berkedip: Kendaraan mungkin perlu dihentikan dengan aman; jangan abaikan peringatan tersebut.
- Lampu peringatan ADAS: Salah satu sistem mendeteksi kerusakan atau masalah kalibrasi - periksa area sensor dari kotoran dan es.
- Peringatan tabrakan suara: Kurangi gas, dan jika perlu kurangi kecepatan kendaraan dengan hati-hati hingga mencapai kecepatan yang aman dengan mengerem secara ringan.
Poin terakhir ini penting: ketika suara peringatan muncul, yang utama adalah memperlambat secara terkendali, bukan mengerem panik. Menguji sistem dengan menaruh manusia atau rintangan di depanmu tentu saja bukan hal yang masuk akal; namun dalam rejim pengujian modern, kini mulai beralih ke pendekatan yang lebih realistis seperti verifikasi pada tingkat keseluruhan sistem dan pengukuran interaksi pengemudi, alih-alih kinerja sensor yang terisolasi. Sebagai contoh, aturan kewajiban AEB yang diterbitkan pada 2024, serta siklus evaluasi yang mengukur ketahanan dunia nyata oleh badan keselamatan Eropa dan Australia per 2026, menunjukkan bahwa sistem-sistem ini kini sudah keluar dari lingkungan laboratorium dan diuji dalam kehidupan nyata. Ini berarti bagi kamu: sistem-sistem menjadi semakin andal, tetapi interaksi pengemudi, yaitu peranmu, akan selalu menjadi bagian dari pengukuran.
Alarm Palsu atau Data yang Solid? Seni Menafsirkan Sinyal
Mari kita buat sintesis terakhir. Alarm yang salah maupun keheningan yang salah sama-sama berasal dari logika sensor: setiap sensor kuat dalam kondisi fisik tertentu, dan lemah dalam kondisi lainnya. Radar adalah raja dalam hal jarak dan kecepatan, tetapi tidak berfungsi dalam membaca warna dan garis; kamera mengekstrak makna, tetapi buta dalam gelap dan saat kotor; ultrasonik hebat dalam parkir, tetapi tidak berguna di jalan tol; LiDAR presisi tetapi kalah oleh kabut. Saat menerima peringatan, tanyakan tiga hal pada dirimu: apakah permukaan sensorku bersih, apakah kondisi cuaca mempersulit deteksi, dan apakah aku bisa melihat celah di depan dengan mataku sendiri? Jika kamu punya jawaban untuk ketiganya, berarti kamu telah menafsirkan sinyal tersebut dengan benar.
Jangan pernah lupa: tidak ada sistem ADAS yang menghilangkan tanggung jawab pengemudi. Semuanya adalah asisten yang hebat, tetapi kemudi dan keputusan tetap ada di tanganmu. Mengetahui apa yang bisa dan tidak bisa Anda andalkan dari sensor membuat berkendara jauh lebih aman daripada mematikannya. Lain kali saat peringatan muncul di panel, Anda tidak akan terkejut - Anda sudah tahu apa yang memicunya.
Sumber
- Jenis Sensor ADAS yang Digunakan Saat Ini
- Berbagai Sensor yang Digunakan Sistem ADAS
- Analisis Dampak Kondisi Hujan terhadap ADAS
- Apakah Sistem Bantuan Pengemudi Anda Akan Gagal di Hujan atau Salju?
- Aturan Final AEB (NHTSA, 2024)
- Teknologi Bantuan Pengemudi
- Adaptive Cruise Control untuk Skenario Cut-In
- Penilaian Dampak Sistem AEB
- Kegagalan Lane-Keep Assist: Tanggung Jawab Pengemudi dan Produsen
- Advanced Driver Assistance Systems (ADAS)
- Pedoman Pengujian Pengemudi pada Kendaraan dengan ADAS
- Mengapa Euro NCAP Mengubah Aturan Pengujian ADAS