Mengapa Adaptive Cruise Control Mengerem Secara Tidak Perlu di Lalu Lintas?
Bagikan Halaman Ini
Penyebab paling umum rem yang tidak perlu pada cruise control adaptif adalah radar dan kamera tidak selalu dapat melihat lalu lintas dengan benar dalam segala kondisi: terlambat menyadari kendaraan yang tiba-tiba masuk ke lajur samping, kehilangan kendaraan di depan saat di tikungan, dan kadang melambat untuk hambatan yang sama sekali tidak ada. Karena itu sistem ini adalah asisten yang mencoba menjaga kecepatan dan jarak untukmu; keputusan dan tanggung jawab selalu tetap ada pada pengemudi.
Sorotan Utama
- Sensor radar melakukan pengukuran dengan jangkauan lebih dari 160 meter, memproses data 10-20 kali per detik
- Jarak ikutan diatur sebagai selang waktu, bukan jarak kendaraan, yaitu selang waktu (sekitar 1,5-3 detik)
- Tikungan, tanjakan, pintu masuk terowongan, dan kendaraan yang berpindah lajur adalah titik terlemah sistem
- Beberapa sistem dapat melambat menghadapi kendaraan yang berhenti di depan tetapi mungkin tidak berhenti
- Sistem tidak mengerem untuk manusia dan hewan; tanggung jawab selalu ada pada pengemudi
Kamu duduk santai di jalan tol, musik mengalun, kamu sama sekali tidak menekan pedal gas, dan mobil menyesuaikan dirinya dengan kendaraan di depan. Lalu tiba-tiba, sebuah pengereman yang tampak tanpa alasan... Detak jantungmu meningkat, pengemudi di belakang membunyikan klakson, dan kamu berkata "teman, apa yang kamu lakukan?" Terasa familiar? Kamu tidak sendirian; kondisi ini disebut phantom braking dalam sumber berbahasa Inggris, yaitu rem hantu, dan merupakan kelemahan yang paling banyak dibicarakan dari cruise control adaptif (ACC).
Bagaimana Cruise Control Adaptif Melihat Kendaraan di Depan?
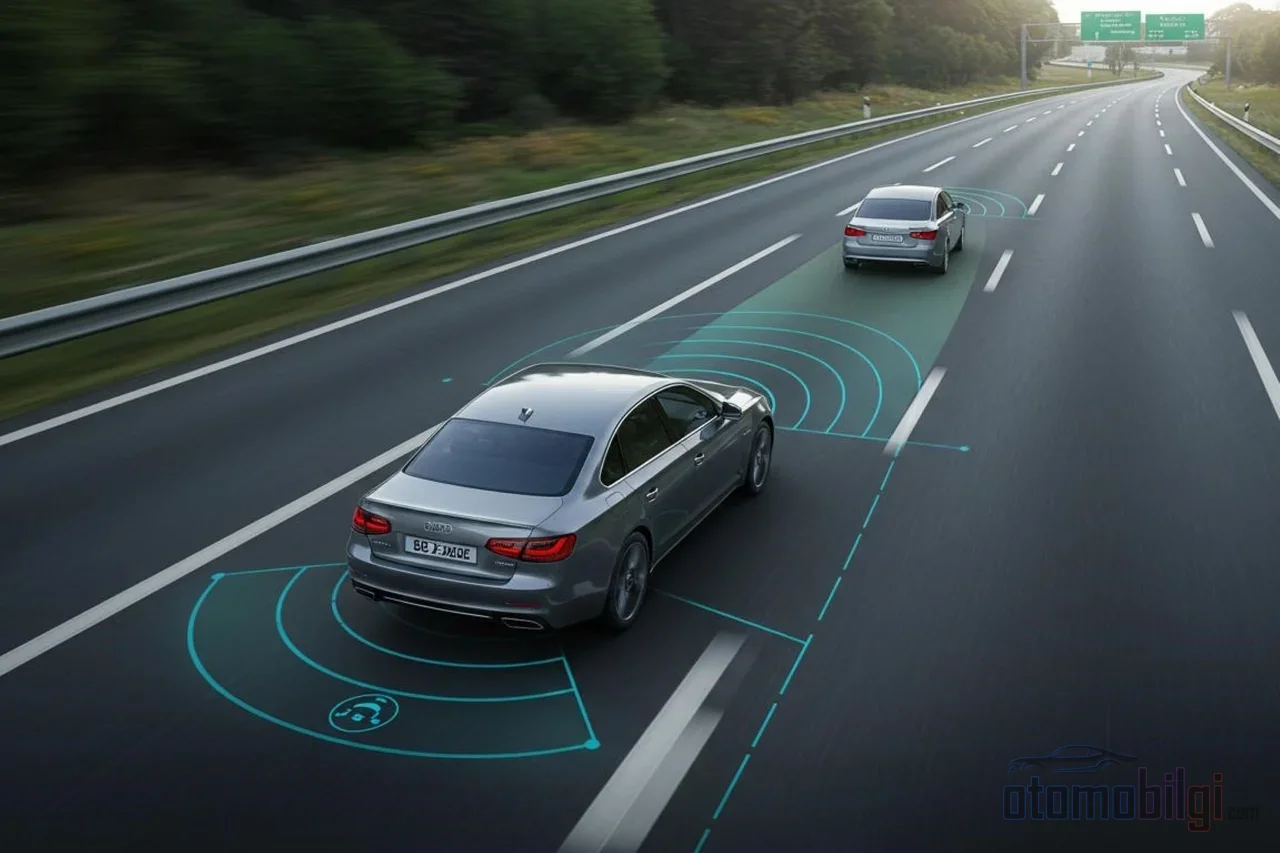
Pertama, mari kita perhatikan baik-baik mesinnya, karena yang terkejut oleh ilusi ini adalah mata tersebut. ACC menggunakan radar, lidar, atau kamera untuk memahami apa yang ada di depannya. Sensor radar mengirimkan gelombang radio pada frekuensi 24 GHz atau 77 GHz; jarak dihitung dari waktu kembalinya gelombang tersebut. Jangkauannya mengesankan: mampu melakukan pengukuran di atas 160 meter dan sistem memproses data ini 10-20 kali per detik. Jadi ini bukan sistem yang malas, justru sangat rajin. Tetapi rajin tidak selalu berarti akurat.
Beberapa kendaraan bekerja dengan kamera sebagai gantinya. Misalnya, sistem yang menggunakan kamera stereo memperkirakan jarak dari ukuran objek dan petunjuk pergerakan. Bayangkan mencoba meniru pekerjaan mata manusia dengan perangkat lunak: mudah dikenali tetapi rentan terhadap kekeliruan dalam beberapa situasi. Pendekatan yang paling andal adalah sistem hibrida yang menggunakan radar dan kamera bersamaan; ketika satu mencurigai, yang lain mengonfirmasi.
Detail krusial di sini adalah: ACC adalah sistem dukungan pengemudi SAE Level 1. Bila digabungkan dengan pelacakan lajur yang juga memegang setir, ia naik ke Level 2, tetapi meskipun tingkatnya naik, konsepnya tidak berubah. Sistem-sistem ini tidak menyetir kendaraan untukmu; hanya membantumu dalam pengelolaan kecepatan dan jarak ikutan.
Mengapa Kendaraan yang Masuk ke Lajur Samping Terlambat Dikenali?
Skenario paling klasik adalah: Kamu melaju di lajur kanan, sebuah kendaraan masuk ke lajirmu tanpa sinyal (atau memberi sinyal tetapi terlalu cepat). Pendeteksian oleh sistem membutuhkan beberapa detik, karena radar melihat lurus ke depan dengan sudut sempit dan mengklasifikasikan kendaraan tersebut sebagai objek lajur lain sampai kendaraan itu sepenuhnya berada di lajirmu. Pada jendela singkat itu, kecepatan menutup jarak meningkat dan sistem masuk ke mode panik lalu melakukan pengereman yang keras. Para produsen juga menyadari hal ini; buku panduan penggunaan secara jelas menyatakan bahwa pengemudi wajib menjaga jarak aman.
Sebaliknya juga bisa terjadi: radar mengunci pada kendaraan yang tampaknya masih di jalurmu padahal sebenarnya sudah keluar ke jalur samping dan menjauh. Meskipun kendaraan itu sudah keluar dari jalur, sensor masih menganggapnya sebagai "kendaraan di depan" selama beberapa waktu dan mobil melambat secara tidak perlu. Para pengemudi justru karena itu menyarankan kita untuk memperhatikan peringatan dalam buku panduan dengan serius: pada kendaraan yang berpindah jalur secara tiba-tiba, sistem melambat lebih dulu, dan jika kecepatan menutup jarak terus meningkat, rem darurat otomatis akan aktif.
Mengapa ACC Berperilaku Aneh di Tikungan, Tanjakan, dan Terowongan?
Musuh terbesar sensor adalah geometri. Karena radar melihat lurus ke depan, saat memasuki tikungan yang tajam kendaraan di depan keluar dari sudut pandang. Sistem menganggap "kendaraan di depan sudah pergi" dan mulai menambah kecepatan; saat kamu keluar dari tikungan, kendaraan kembali masuk ke area penglihatan, dan kali ini karena kecepatan menutup jarak meningkat tiba-tiba, pengereman yang keras terjadi. Bahwa deteksi kendaraan di depan bisa terlambat saat keluar dari tikungan dan sistem dapat menghasilkan pengereman atau peringatan yang tidak sesuai, tertulis secara jelas bahkan dalam panduan para produsen sendiri. Panduan Ford menyatakan bahwa trafik yang tersembunyi di tikungan dan tanjakan dapat menyebabkan akselerasi dan pengereman yang tak terduga.
Versi tanjakan dari kisah yang sama bahkan lebih menyebalkan: Trafik di balik tanjakan sepenuhnya tersembunyi dari sensor dan tiba-tiba muncul saat keluar. Pintu masuk terowongan juga dapat mengacaukan persepsi dengan cara yang serupa; ketika kondisi cahaya berubah tiba-tiba, sistem berbasis kamera kesulitan.
Ada juga masalah kerusakan dan keselarasan. Bahkan benturan kecil pada bumper depan dapat mengubah area pandang radar. Jika sensor bergeser beberapa derajat ke samping, sistem mendeteksi kendaraan terlalu cepat atau terlalu lambat, dan peringatan rem datang terlalu cepat atau terlalu lambat. Jika ACC mulai berperilaku aneh setelah tabrakan pada bumper, penyebabnya kemungkinan besar radar yang bergeser dari posisi seharusnya; perlu membawa ke bengkel resmi untuk kalibrasi.
Apakah ACC Dapat Diandalkan dalam Trafik Stop & Go?
Trafik stop & go tampaknya merupakan tempat di mana ACC bersinar: tekan gas, rem, berhenti, jalan lagi... Sistem melakukan rutinitas ini untukmu dan benar-benar mengurangi kelelahan perjalanan jauh. Namun ada jebakan di dalamnya. Penelitian dan pengalaman pengguna menunjukkan hal ini: mengikuti kendaraan yang melambat adalah pekerjaan yang sudah dikuasai sistem. Sebaliknya, jika kendaraan di depan sudah lama berhenti beberapa sistem mungkin tidak melambat dan berhenti dengan cukup; hal ini sangat bervariasi tergantung pada modelnya. Jadi mengatakan "ada mata yang menghadap ke depan, jadi tidak akan terjadi kecelakaan" dapat menciptakan rasa percaya diri yang keliru.
Selain itu, kemampuan pengereman sistem terbatas: beberapa melambat hingga berhenti sepenuhnya, sebagian besar menyerahkan kendali padamu atau berhenti setelah kecepatan turun di bawah batas tertentu. Sementara persimpangan, lampu lalu lintas, dan kendaraan yang melintas dari arah berlawanan sepenuhnya berada di luar cakupan sistem. Radara "dur ışığı kırmızı" diyecek kimse yok.
Apa Fungsi Pengaturan Jarak Ikut, Mana yang Masuk Akal Kapan?
Sekarang kita masuk ke salah satu poin pentingnya. Pada ACC, jarak ikut tidak diukur dalam meter; melainkan didefinisikan sebagai selang waktu. Jika sistem menginginkan jeda 2 detik, itu berarti jarak pendek pada kecepatan 50 km/jam, tetapi jarak yang sama sekali berbeda dan jauh lebih panjang pada 110 km/jam. Semakin tinggi kecepatan, jarak riil antar kendaraan otomatis bertambah. Banyak dari kita berpikir jarak dalam "berapa panjang kendaraan", dan justru itu yang menyesatkan.
Sebagian besar sistem menawarkan 3-4 tingkat; panduan mendefinisikan pengaturan dekat sekitar 1,5 detik, dan pengaturan jauh sekitar 3 detik. Tingkat mana yang masuk akal kapan? Berikut penggaris praktisnya:
| Situasi | Pengaturan yang disarankan | Alasan |
|---|---|---|
| Lalu lintas tol yang lancar | Jauh (~3 s) | Memberikan waktu reaksi ekstra saat perlu mengerem mendadak |
| Lalu lintas stop & go di kota | Sedang | Memberikan keseimbangan yang wajar saat sering berhenti-jalan |
| Hujan lebat, salju, kabut | Jauh | Sensor bekerja dengan sulit; jarak pengereman juga bertambah |
| Jalan dengan tikungan tajam | Jauh | Menyisakan ruang terhadap keterlambatan deteksi di tikungan |
| Lalu lintas yang menumpuk di belakang | Dekat | Dapat dipilih agar tidak mengganggu aliran; tetap perlu kewaspadaan |
Mari kita tekankan kembali soal cuaca buruk: hujan lebat, salju, dan kabut bisa membutakan sensor. Sistem berbasis laser khususnya kehilangan cahaya karena partikel air dan kesulitan mengikuti kendaraan depan yang kotor. Sistem yang bekerja dengan lancar di cuaca cerah tiba-tiba menjadi kebingungan saat hujan deras.
Kapan Pengemudi Harus Mengambil Alih?
Inilah tulang punggung artikel ini: Tujuan ACC bukan mengeluarkanmu dari kemudi, melainkan menjagamu tetap di jalan. Panduan resmi para produsen menyatakannya dengan ketegasan yang tanpa ampun: Jika sistem tidak dapat mendeteksi kendaraan di depan, pengemudi selalu bertanggung jawab dan harus melakukan intervensi. Lebih dari itu, sistem tidak mengerem untuk manusia atau hewan; tidak ada ACC yang dijual sebagai sensor pejalan kaki.
Aturan praktisnya begini: Ketika sistem menyadari bahwa ia tidak mampu menangani situasi darurat sendirian, ia memberikan peringatan suara dan visual kepadamu. Sinyal itu bukan sekadar "sebaiknya kamu waspada", melainkan seruan "ambil alih sekarang". Posisi tangan di kemudi dan kaki di atas pedal rem memastikan satu-dua detik antara peringatan dan reaksi itu bisa menyelamatkan nyawa.
Ada juga psikologi yang berbahaya. Ada temuan bahwa pengemudi yang menggunakan sistem-sistem ini mengendarai kendaraan lebih cepat; sebuah studi menunjukkan pengemudi melakukan kecepatan 24% lebih tinggi saat ACC aktif. Pengemudi yang terlalu percaya pada sistem menjadi kurang waspada dan lebih lambat bereaksi terhadap situasi mendadak. Artinya, bahaya sering kali bukan berada di perangkat lunak mobil, melainkan di kepala pengemudinya.
Di sisi lain, mari kita berikan keadilan: ACC bukanlah teknologi yang sepenuhnya tidak berguna. Ada studi-studi dan ribuan pengguna yang puas yang menunjukkan bahwa ACC mengurangi kelelahan di perjalanan jauh dan menjaga jarak ikut yang konstan, sehingga dalam beberapa situasi mengurangi tabrakan dari belakang. Kontribusinya terhadap efisiensi bahan bakar pun menjadi nilai tambah. Masalahnya bukan pada teknologinya sendiri, tetapi pada bersikap seolah-olah pengemudian sudah sepenuhnya diserahkan kepadanya.
Daftar Periksa Praktis untuk Mengurangi Pengereman yang Tidak Perlu
- Saat lalu lintas padat, tingkatkan jarak amankan satu tingkat; beri sistem ruang napas.
- Pertimbangkan untuk mematikan ACC sementara sebelum memasuki tikungan tajam; agar tidak terkejut dengan pengereman keras saat keluar tikungan.
- Jika kendaraan di sebelahmu kemungkinan akan berpindah ke lajurmu, letakkan kaki di atas rem dan bersiap menunggu.
- Saat hujan deras, bersalju, dan berkabut tebal, kurangi kepercayaan pada sistem dan perlebar jarak amankan.
- Jika bumper depanmu pernah terbentur, periksa kalibrasi radar; deteksi yang salah bisa jadi karena posisi sensor yang tidak lurus.
- Jika kendaraan di depan sudah lama berhenti, jangan berasumsi mobilmu akan berhenti; sebagai tanggung jawabmu sendiri, bersiap mengerem lebih awal.
Kesimpulannya begini: ACC adalah asisten yang hebat, tapi orang dewasa di kemudi tetaplah kamu. Sistem tidak menyerahkan pengemudian kepadamu, hanya membagi beberapa tugas pedal saja. Mengetahui titik butanya adalah cara tercepat untuk terhindar dari pengereman hantu maupun kekhawatiran yang tidak perlu. Bukankah mengetahui apa yang bisa dan tidak bisa dilihat oleh mobilmu adalah cara terkeren untuk menggunakannya?
Sumber
- Adaptive cruise control - Wikipedia
- Adaptive Cruise Control: What It Is, How It Works, and Cost - iDriveCertified
- Using Adaptive Cruise Control - Ford Owner Manual
- Stop and Go adaptive cruise control - Renault user manual
- Adaptive Cruise Control limitations - Polestar manual
- Setting the Adaptive Cruise Control Gap - Ford
- Adaptive Cruise Control - MyCarDoesWhat
- Driver usage and understanding of adaptive cruise control - Larsson 2012, ScienceDirect
- Study Shows ACC Increases Speeding - Salvi, Maher
- Pros and Cons of Using Cruise Control - NPHM
- Approaching stopped traffic with Adaptive Cruise Control - Lucid Owners Forum