Adaptiv Sürət Stabilizatoru Trafikdə Niyə Lazımsız Fın Edir?
Bu Səhifəni Paylaşın
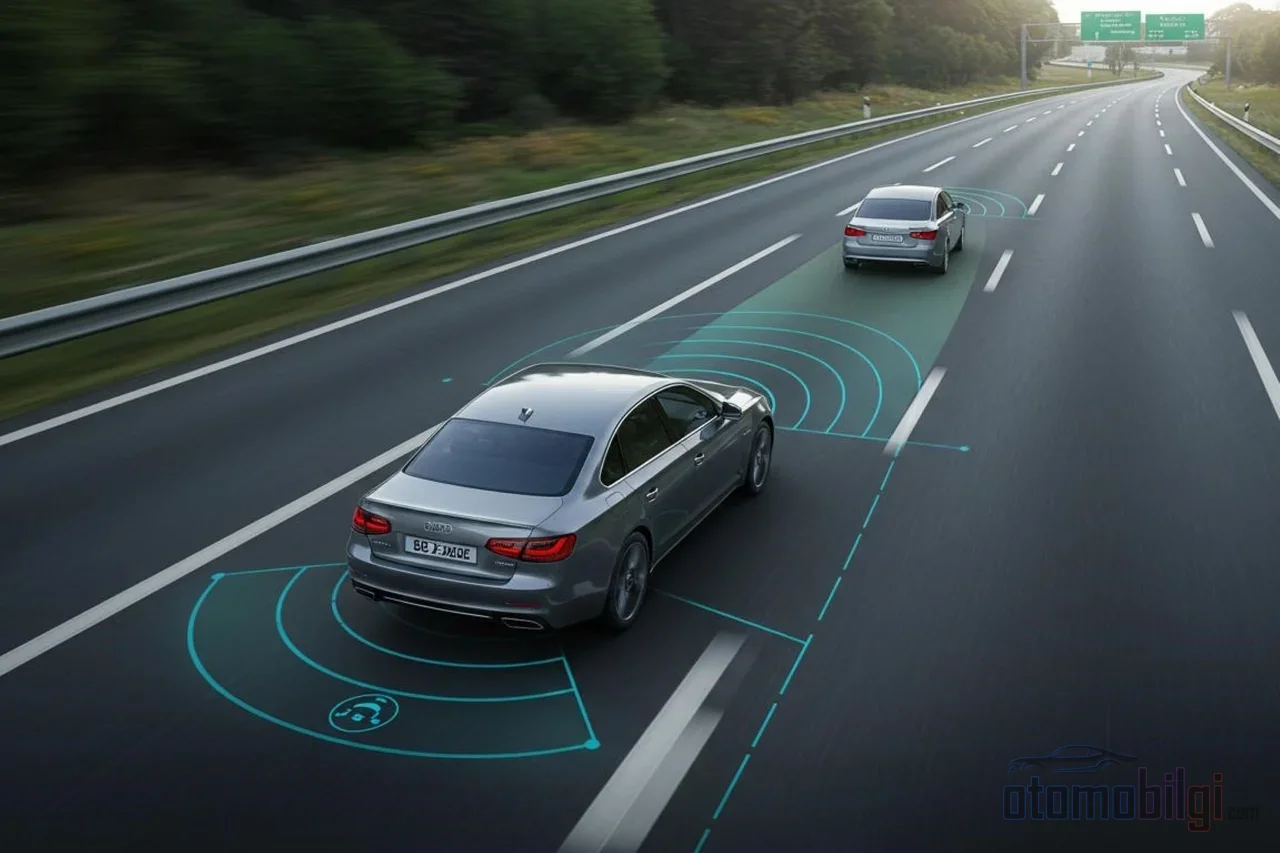
Adaptiv sürət sabitləyicisinin əsassız əyləc etməsinin ən yayğın səbəbi radar və kameranın hər şəraitdə trafiki düzgün görməməsidir: yan zolağa qəfildən girən maşınları gec fərq etməsi, döngələrdə qabaqdakı maşını itirməsi və bəzən heç olmayan maneə üçün yavaşlaması. Buna görə sistem sürəti və məsafəni sənin yerinə saxlamağa çalışan bir köməkçidir; qərar və məsuliyyət həmişə sürücüdə qalır.
Diqqət çəkənlər
- Radar sensorları 160 metrdən çox məsafə ilə ölçmə aparır, saniyədə 10-20 dəfə məlumat emal edir
- İzləmə məsafəsi maşın boşluğu deyil, zaman boşluğu kimi təyin olunur (təxminən 1,5-3 saniyə)
- Döngələr, təpələr, tunel girişləri və zolaq dəyişən maşınlar sistemin ən zəif nöqtələridir
- Bəzi sistemlər qabaqdakı dayanmış maşına qarşı yavaşlaya bilər, amma dayanmaya bilər
- Sistem insanlara və heyvanlara əyləc etmir; məsuliyyət həmişə sürücüyündür
Avtobahn-da rahat oturmusan, musiqi çalır, qaz pedalına heç basmırsan və maşın öz-özünə qabağındakı maşına uyğunlaşır. Sonra birdən, səbəbsiz görünən bir əyləc... Ürək döyüntün sürətlənir, arxandakı sürücü siqnal verir və sən "dostum, nə etdin?" deyirsən. Tanış gəldimi? Tək deyilsən; bu vəziyyətə ingiliscə mənbələrdə phantom brakingdeyilir, yəni "haya əyləc" və adaptiv sürət sabitləyicisinin (ACC) ən çox müzakirə olunan zəifliyidir.
Adaptiv Sürət Sabitləyicisi Qabaqdakı Maşını Necə Görür?
Əvvəlcə maşına yaxından baxaq, çünki xəyalı yaxalayan da bu gözlərdir. ACC qabağında nə olduğunu anlamaq üçün radar, lidar və ya kamera istifadə edir. Radar sensoru 24 GHz və ya 77 GHz tezliyində radio dalğa göndərir; dalğanın geri qayıtma müddətindən məsafəni hesablayır. Məsafə təəccüblü dərəcədə yaxşıdır: 160 metrdən çox ölçmə apara bilir və sistem bu məlumatı saniyədə 10-20 dəfə emal edir. Yəni tənbəl bir sistem deyil, əksinə çox çalışqandır. Amma çalışqan olmaq həmişə dəqiq olmaq demək deyil.
Bəzi maşınlar bunun əvəzinə kamerayla işləyir. Məsələn, stereo kameradan istifadə edən sistemlər məsafəni obyektin ölçüsündən və hərəkət ipuçlarından təxmin edir. İnsan gözünün gördüyü işi proqramla təqlid etməyə çalışmaq kimi düşün: fərq etmək asandır, amma bəzi hallarda səhvə açıqdır. Ən etibarlı yanaşma radar və kameranı birlikdə işlədən hibrid sistemlərdir; biri şübhələnəndə o biri təsdiqləyir.
Buradakı kritik detal budur: ACC bir SAE Level 1 sürücü dəstək sistemidir. Sükanı da idarə edən zolaq mərkəzləməsi ilə birləşəndə Level 2-yə keçir, amma səviyyə artsada konsept dəyişmir. Bu sistemlər sənin yerinə maşın sürmür; sadəcə sürət və izləmə məsafəsi idarəsində sənə kömək edir.
Yan Zolağa Girən Maşın Niyə Gec Fərq Edilir?
Ən klassik ssenari budur: Sağ zolaqda irəliləyirsən, bir avtomobil siqnal vermədən (ya da verib də çox sürətlə) sənin zolağına daxil olur. Sistemin qavraması bir neçə saniyə çəkir, çünki radar dar bir bucaqla düz irəliyə baxır və avtomobili zolağına tam oturana qədər başqa zolağın obyekti kimi təsnif edir. O qısa pəncərədə yaxınlaşma sürəti artır və sistem panika rejiminə keçib sərt əyləncə edir. İstehsalçılar da bunun fərndadır; istifadə təlimatları sürücünün təhlükəsiz izləmə məsafəsini qorumaq məcburiyyətində olduğunu açıq şəkildə deyir.
Əksi də olur: radar, hələ də sənin zolağında olan kimi görünən, amma əslində yan zolağa çıxıb uzaqlaşan bir avtomobilə kilidlənir. O avtomobil zolağından çıxmış olmasına baxmayaraq sensor bir müddət daha onu "qarşıdakı avtomobil" hesab edir və maşın lazımsız yerə yavaşılayır. Sürücülər məhz buna görə təlimatdakı xəbərdarlıqları ciddiycə qəbul etməyimizi deyirlər: qəfil zolaq dəyişən avtomobillərdə əvvəlcə sistem yavaşılayır, yaxınlaşma sürəti tam artarsa avtomatik təcili əyləncə işə düşür.
Dönüş, Təpə və Tünneldə ACC Niyə Qəribə Davranır?
Sensorların ən böyük düşməni həndəsədir. Radar düz irəliyə baxdığı üçün kəskin bir dönüşə girdikdə qarşıdakı avtomobil artıq baxış bucağının xaricində qalır. Sistem "qarşıdakı avtomobil getdi" deyə düşünüb sürətlənməyə başlayır; sən döngüdən çıxarkən avtomobil yenidən görüş sahəsinə daxil olur və bu dəfə qəflətən yaxınlaşma sürəti artacağı üçün sərt bir əyləncə gəlir. Döngüdən çıxarkən qarşıdakı avtomobilin aşkarlanmasının gecikə biləcəyi və sistemin uyğunsuz əyləncə ya da xəbərdarlıq yarada biləcəyi, istehsalçıların öz təlimatlarında belə açıq şəkildə yazılır. Ford-un təlimatı dönüş və təpələrdə trafiğin gizlənməsinin gözlənilməz sürətlənmə və əyləncələrə səbəb ola biləcəyini deyir.
Eyni hekayənin təpə versiyası daha da əsəbi qıcıqlandırıcıdır: Təpənin arxasındakı trafik sensordan tamamilə gizlənir və çıxışda birdən-birə ortaya çıxır. Tünel girişləri də oxşar şəkildə qavrayanı alt-üst edə bilir; işıq şəraitləri qəflətən dəyişəndə kameraya əsaslanan sistemlər çətinlik çəkir.
Bir də zərər və hizalama məsələsi var. Ön bamperə aldığın kiçik bir zərbə belə radarın baxış bölgəsini dəyişə bilər. Sensor bir neçə dərəcə yana kaymışsa sistem avtomobilləri erkən ya da gec fərq edir, əyləncə xəbərdarlıqları həddindən artıq erkən ya da həddindən artıq gec gəlir. Bamperdən sonra ACC qəribələşibsə, səbəb böyük ehtimalla hizadan yayınmış bir radardır; servisə kalibrasiya etdirmək lazımdır.
Stop & Go Trafikində ACC-yə Etibar Edilməli mi?
Stop & go trafiki ACC-nin parladığı yer kimi görünür: gaza bas, əyləc et, dur, qalx... Bu rutini sistem sənin üçün edir və uzun yol yorğunluğunu həqiqətən azaldır. Amma içinə bir tələ var. Tədqiqatlar və istifadəçi təcrübələri bunu göstərir: yavaşılayan bir avtomobili izləmək sistemlərin yaxşı bildiyi işdir. Buna qarşılıq qarşıdakı avtomobil çoxdan dayanıbsa bəzi sistemlər kifayət qədər yavaşılayıb dura bilmir; bu, modelə görə ciddi şəkildə dəyişir. Yəni "irəliyə baxan bir göz var, ona görə qəza olmaz" demək yanlış bir etimad yarada bilər.
Əlavə olaraq sistemin əngəlləmə qabiliyyəti məhduddur: bəziləri tam dayanmaq üçün yavaşlayır, əksəriyyəti müəyyən sürətin altına enəndə nəzarəti sənə buraxır ya da dayanır. Qovşaq qutuları, işıqforlar, əks istiqamətdən keçən maşınlar isə sistemin əhatəsindən tamamilə kənardır. Radar "işıqfor qırmızıdır, dayan" deyəcək kimsə yoxdur.
İzləmə Məsafəsi Tənzimi Nə İşə Yarayır, Hansı Nə Vaxt Məntiqlidir?
İndi incə məqamlardan birinə gəldik. ACC-də izləmə məsafəsi metrlə ölçülmür; zaman boşluğu kimi təyin olunur. Sistem 2 saniyəlik boşluq istəyirsə, bu 50 km/saat sürətdə qısa bir məsafə, 110 km/saat sürətdə isə tam fərqli, çox daha uzun məsafə deməkdir. Sürət artdıqca maşınlar arasındakı real boşluq avtomatik böyüyür. Bizim çoxumuzun boşluğu "neçə maşın uzunluğu" kimi düşünməsi məhz buna görə yanıldıcıdır.
Əksər sistemlər 3-4 pillə təklif edir; təlimatlarda yaxın tənzim təxminən 1,5 saniyə, uzaq tənzim təxminən 3 saniyə kimi təyin olunur. Hansı pillə nə vaxt məntiqlidir? Budur praktik bir şkala:
| Vəziyyət | Tövsiyə olunan tənzim | Səbəb |
|---|---|---|
| Axıcı avtomagistral hərəkəti | Uzaq (~3 s) | Qəfil əngəlləmə lazım olanda əlavə reaksiya vaxtı qazandırır |
| Dayan-get şəhər hərəkəti | Orta | Sıx dayan-getdə münasib tarazlıq təmin edir |
| Şiddətli yağış, qar, duman | Uzaq | Sensorlar çətinlik çəkir; əngəlləmə məsafəsi də uzanır |
| Kəskin döngəli yol | Uzaq | Döngədə algılama gecikməsinə qarşı ehtiyat buraxır |
| Arxada sıxılan hərəkət | Yaxın | Axını pozmamaq üçün üstünlük verilə bilər; diqqət lazımdır |
Pis hava mövzusunu ayrıca vurğulayaq: şiddətli yağış, qar və duman sensorları korlaya bilir. Xüsusilə lazer əsaslı sistemlər su hissəcikləri üzündən işığı itirir və kirli bir qabaqcıl maşını izləməkdə çətinlik çəkir. Açıq havada tam düzgün işləyən sistem, leysan qarşısında birdən özünə gələ bilmir.
Sürücü Nə Vaxt Devrə Girməlidir?
Budur bu məqalənin onurğu: ACC-nin tək məqsədi səni sükanı arxasından uzaqlaşdırmaq deyil, səni yolda saxlamaqdır. İstehsalçıların rəsmi təlimatları bunu amansız bir aydınlıqla deyir: Sistem qarşıdakı maşını algılamadıqda həmişə sürücü məsuldur və müdaxilə etməlidir. Üstəlik, sistem insanlara və ya heyvanlara əngəlləmə etmir; piyada sensoru kimi satılan bir ACC yoxdur.
Praktik qayda belədir: Sistem fövqəladə bir vəziyyəti təkbaşına idarə edə bilmədiyini anladıqda sənə səsli və vizual xəbərdarlıq verir. O siqnal "diqqət etsən yaxşı olar" deyil, "dərhal öhdəni götür" çağırışıdır. Əllərin sükanda, ayağın əngəldə olduğu bir dayanma, xəbərdarlıqla reaksiya arasındakı o bir-iki saniyəni həyat xilas edir.
Bir də təhlükəli bir psixologiya var. Bu sistemlərdən istifadə edən sürücülərin daha sürətli maşın sürdüyünə dair tapıntılar var; bir araşdırma ACC açıq ikən sürücülərin %24 daha çox sürət etdiyini göstərdi. Sistemə həddindən artıq güvənən sürücü daha az diqqətli olur və qəfil vəziyyətlərə daha gec reaksiya verir. Yəni təhlükə çox vaxt maşının proqram təminatında deyil, sürücünün ağlında olur.
Digər tərəfdən ədaləti bərpa edək: ACC tamamilə lazımsız bir texnologiya da deyil. Uzun yolda yorğunluğu azaltdığı, sabit izləmə məsafəsi saxladığı üçün bəzi hallarda arxadan toqquşmaları azaltdığına dair tədqiqatlar və minlərlə razı istifadəçi var. Yanacaq qənaətinə töhfəsi isə əlavə üstünlükdür. Problem texnologiyanın özündə deyil, ona avtomobil idarəetməsini təhvil vermiş kimi davranmaqdır.
Lazımsız Əyləcləri Azaltmaq Üçün Praktik Yoxlama Siyahısı
- Trafik sıxlaşdıqda izləmə məsafəsini bir addım artır; sistəmə nəfəs payı burax.
- Kəskin döngələrə girməzdən əvvəl ACC-ni müvəqqəti söndərməyi düşün; döngədən çıxarkən sərt əyləclə çaşmamaq üçün.
- Yanından bir avtomobilin zolağına daxil olması ehtimal olunursa ayağını əyləcin üstünə qoy və hazır gözlə.
- Leysan yağışda, qarlı hava-da və sıx dumanlıqda sistəmə güvəni azalt, izləmə məsafəsini genişləndir.
- Ön tampona zərbə almısansa radar kalibrlənməsini yoxlat; səhv aşkarlamaların səbəbi sensor düzülüşü ola bilər.
- Öndəki avtomobil çoxdan dayanıbsa avtomobilin dayanacağını güman etmə; öz məsuliyyətin kimi erkən əyləcə hazırlaş.
Son söz bunu olsun: ACC əla bir köməkçidir, amma sükan arxasındakı yetkin hələ də sensən. Sistəm sənə sürücülüyü təhvil vermir, sadəcə bir neçə pedal işini paylaşır. Onun kor nöqtələrini bilmək, həm xəyali əyləclərdən, həm də lazımsız qorxulardan qurtulmanın ən sürətli yoludur. Avtomobilin nəyi görüb görmədiyini bilmək, onu istifadə etməyin əncool hali deyilmi?
Mənbələr
- Adaptive cruise control - Wikipedia
- Adaptive Cruise Control: What It Is, How It Works, and Cost - iDriveCertified
- Using Adaptive Cruise Control - Ford Owner Manual
- Stop and Go adaptive cruise control - Renault user manual
- Adaptiv tempomatın məhdudiyyətləri - Polestar təlimatı
- Adaptiv tempomat məsafəsinin tənzimlənməsi - Ford
- Adaptiv tempomat - MyCarDoesWhat
- Sürücülərin adaptiv tempomatdan istifadəsi və anlayışı - Larsson 2012, ScienceDirect
- Tədqiqat göstərir ki, ACC sürət həddini aşmağı artırır - Salvi, Maher
- Tempomatdan istifadənin müsbət və mənfi cəhətləri - NPHM
- Adaptiv tempomatla dayanmış nəqliyyata yaxınlaşma - Lucid Owners Forum