Falso Alarme ou Perigo Real? Os Limites dos Sensores ADAS
Partilhe Esta Página
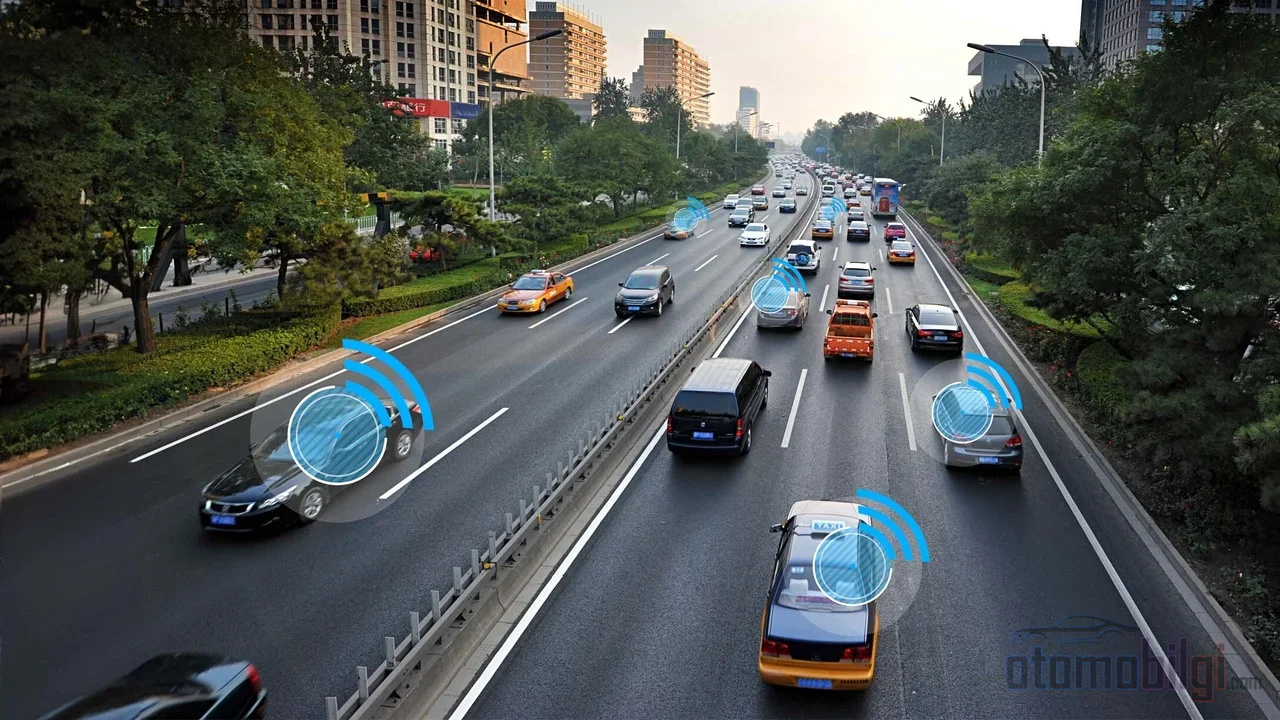
Os alertas de ADAS nem sempre significam um perigo real; da mesma forma, um sistema que permanece em silêncio também não significa que está tudo bem. Os sistemas de assistência ao condutor, que recolhem informações de radares, câmaras e sensores ultrassónicos, podem atrasar-se, gerar falsos alarmes ou ficar completamente cegos em condições como chuva, neve, sensores sujos ou sol baixo. Por isso, estes sistemas não assumem a responsabilidade do condutor; são auxiliares que apoiam a sua perceção.
Destaques
- Os radares frontais, com um alcance de até 300 metros, funcionam mesmo na chuva e na escuridão.
- Os sensores ultrassónicos têm um alcance ideal de 2,5-4,5 metros e não são usados em alta velocidade.
- O sol baixo pode cegar a câmara, provocando o desligamento do cruise control adaptativo.
- Se o radar estiver desalinhado apenas alguns graus, a deteção de um veículo na faixa pode deslocar-se.
- Uma ativação incorreta é considerada, segundo a regra do AEB, uma falha sob responsabilidade do fabricante.
Como "Vêem" os Sensores ADAS? Radar, Câmara, Ultrassons e LiDAR
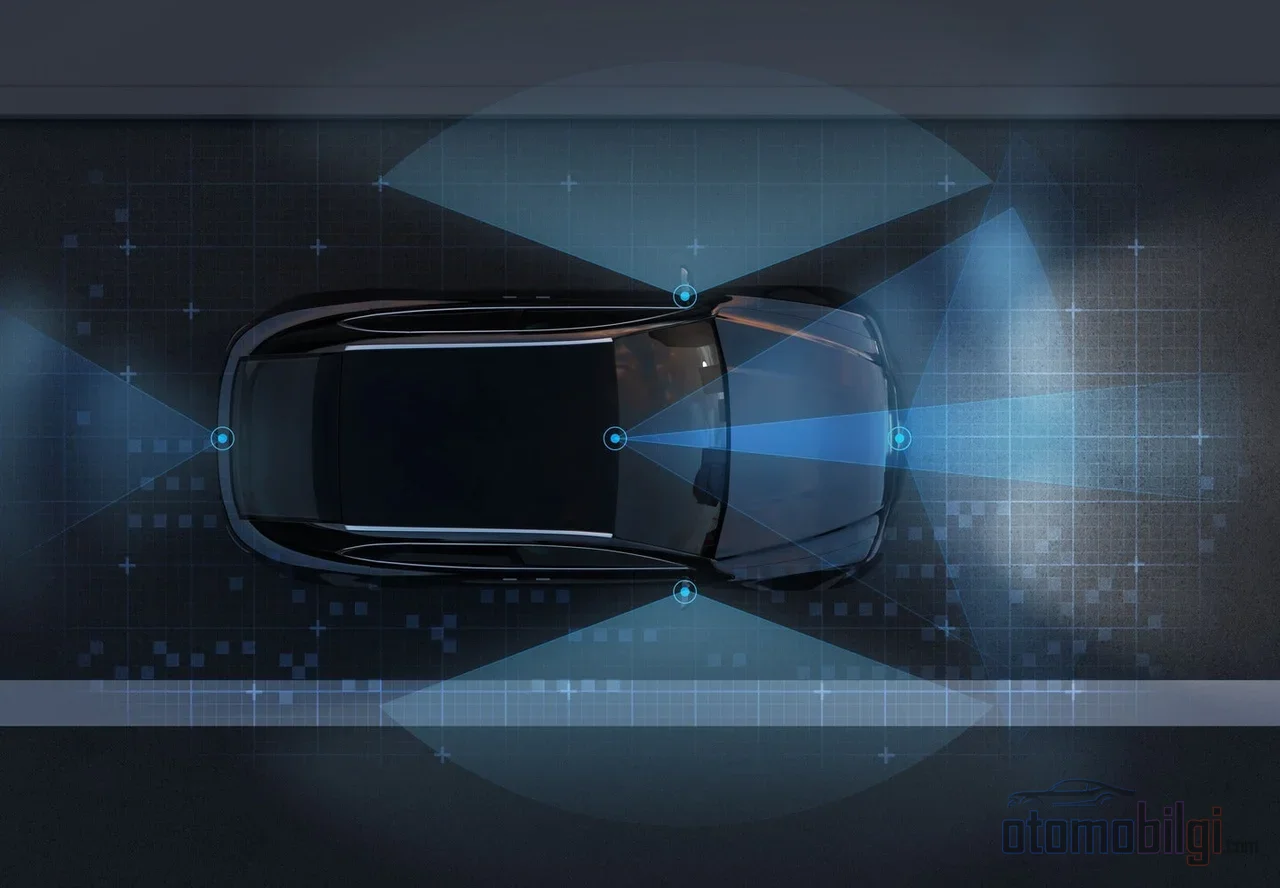
Durante a condução, na verdade trabalha uma equipa de detetives à volta do veículo. Um mede distâncias com ondas de rádio, outro tira fotografias e lê linhas, e outro ainda ouve o ambiente próximo com ondas sonoras de alta frequência. Todos juntos decidem o que o veículo vê. O lado bonito disto é o seguinte: nenhum deles é herói sozinho, todos trabalham em equipa.
Radar: O Herói Silencioso do Longo Alcance
O radar emite ondas de rádio e, medindo o tempo de retorno das reflexões, calcula o tamanho, a distância e a velocidade relativa do objeto. No sector automóvel, a frequência típica fica em torno de 76,5 GHz; os sinais alcançam cerca de 300 metros à frente do veículo. Funciona bem na escuridão, na chuva, no nevoeiro e no pó; é especialmente eficaz na deteção de objetos metálicos, ou seja, carros, camiões e autocarros. É a espinha dorsal de sistemas como o cruise control adaptativo, o alerta de ponto morto e o alerta de colisão. Geralmente é montado atrás da grelha frontal ou dentro do para-choques traseiro: enquanto o radar frontal alimenta o AEB e o assistente de congestionamento de trânsito, o radar traseiro atua no alerta de tráfego traseiro cruzado e na monitorização de pontos mortos.
Câmara: O Olho que Lê Linhas e Sinais
A câmara vê o que o radar não consegue ver: linhas da estrada, sinais de trânsito, peões e cores. Pode distinguir um semáforo vermelho ou as luzes de travão do veículo à frente; algo que o LiDAR não consegue fazer. Por isso, na maioria dos sistemas dos fabricantes, o componente sensorial principal é a câmara. Em sistemas como o Subaru EyeSight, em vez de uma única câmara, utilizam-se câmaras frontais gémeas para aumentar a precisão da deteção frontal. E o ponto fraco? Escuridão e nevoeiro intenso, chuva, neve. Quando a visibilidade é restrita, a visão da câmara também fica restrita - e muito rapidamente.
Ultrassons e LiDAR: Do Ambiente Próximo ao Longo Alcance
Os sensores ultrassónicos detetam objetos a curta distância com ondas sonoras de frequências como 48 kHz, que o ser humano não consegue ouvir. O seu alcance ideal é de 2,5-4,5 metros; não conseguem ver objetos menores que 3 centímetros. São inúteis em alta velocidade porque são afetados pelo ruído do vento - por isso não são usados no piloto automático adaptativo, mas sim nas marchas de estacionamento e ré. Não fazem distinção entre dia e noite e são económicos.
Já o LiDAR mede o tempo de ida e volta do laser; produz uma nuvem de pontos tridimensional com alcance de até 300 metros e precisão de cerca de 1 centímetro. A escuridão, o sol e os faróis em sentido contrário não o afetam, mas o nevoeiro, a fumaça e a chuva reduzem o seu desempenho. Não percebe cores. Por isso, alguns fabricantes justificaram a sua preferência por câmeras com suporte de radar em vez de LiDAR, alegando que o LiDAR é afetado pela chuva e pela neve. Há também o GNSS: fornece a localização, mas torna-se inútil em túneis, parques de estacionamento cobertos e ruas de cidades com arranha-céus; o acompanhamento de curto prazo é feito com uma unidade de medição interna baseada em giroscópio.
Chuva, Neve e Nevoeiro: Porque é que o ADAS Não Funciona Exatamente Como Esperas?
Achas que o radar, sendo uma tecnologia marítima, não liga à neve e ao nevoeiro, certo? Tens parcialmente razão: o radar é o sensor mais resistente às condições meteorológicas. Mas para completar o trabalho, a câmera também está em ação, e a câmera é seriamente afetada pela chuva, pela neve e pelo nevoeiro. Além disso, o problema não é apenas o tempo. Quando a chuva, a neve, a poeira e a sujidade da estrada se acumulam na superfície do sensor, a função do sensor é bloqueada; mesma uma pequena quantidade de sujidade pode reduzir o desempenho. Se a neve, a lama ou a poeira se acumularem na superfície do sensor ou do para-brisas, podem bloquear completamente as câmeras e os sensores.
Qual é o resultado concreto da função do sensor degradada em condições de inverno? Travagem atrasada e deteções falhadas. Ou seja, o sistema pode não conseguir ver o obstáculo à frente ou só o notar demasiado tarde. Há também estudos que mostram o quanto as condições meteorológicas desafiam a perceção do sistema e que a chuva e a neve, como fatores ambientais externos, reduzem diretamente o desempenho do ADAS. Segundo uma alegação do setor, os sistemas ADAS falham a cada 8 milhas em condições meteorológicas adversas - como se trata de dados da própria empresa, é um número a ler com cuidado, mas resume a tendência.
A conclusão prática é esta: não presumas que o sistema está a fazer o mesmo que tu ao manter uma distância de seguimento de 3 segundos em chuva forte ou em estrada com neve. Se os olhos do sensor estiverem sujos, os teus olhos devem ser os olhos dele.
Sol Baixo, Sensor Sujo e Falso Alarme: Cenários Reais que Confundem o Sistema
Porque é que a Câmera Capitula Quando o Sol Baixa?
Estás a conduzir contra o sol do fim da tarde e, de repente, aparece um aviso no painel de instrumentos e o piloto automático adaptativo desliga-se. Soa-te familiar? Este cenário é real: nos fóruns de utilizadores de um veículo elétrico, foi repetidamente relatado que o ACC para e apresenta uma mensagem de erro ao conduzir contra o sol baixo, voltando ao normal quando o sol desaparece. A razão é simples: a câmera não consegue detetar os objetos devido ao reflexo, especialmente os veículos na mesma faixa. Os reflexos no piso molhado tornam o trabalho ainda mais difícil. Por isso, com sol baixo, deves estar atento a deteções tardias e travagens bruscas, e levar a sério avisos do tipo "sensor blocked".
O Preço de Alguns Graus de Desvio
O módulo do radar frontal exige um alinhamento angular exato; mesmo um desvio de poucos graus pode deslocar a deteção. Uma pequena colisão, um impacto no para-choques, uma reparação sem calibração - tudo isso altera a forma como o sistema vê o mundo. A monitorização do ponto cego, por sua vez, deixa normalmente de funcionar devido a sensores sujos ou obstruídos ou a danos físicos no para-choques ou na zona dos sensores; baixa voltagem, humidade e problemas de calibração também levam ao aviso de "indisponível". Há ainda outra limitação do sistema de ponto cego: como os avisos sonoros dependem da utilização do pisca, se não sinalizares, a proteção extra fica desativada. Sem falar na redução da precisão a baixas velocidades.
Porque é que o AEB às vezes trava sem motivo?
A travagem automática de emergência tem dois modos de erro: avaliar mal a ameaça e não intervir de todo (falsa recusa) ou intervir desnecessariamente perante uma ameaça inexistente (ativação indevida). A segunda, ou seja, uma paragem súbita e inesperada, desfaz o plano de ação do condutor; o condutor pode até ser obrigado a reagir de forma totalmente oposta. Por isso, os falsos alarmes não são apenas irritantes: podem minar a confiança na tecnologia e levar alguns condutores a desativar completamente o sistema. Nas normas de segurança, a questão também é levada a sério: uma ativação indevida irrazoável que crie um risco de segurança é definida como um defeito que os fabricantes são responsáveis por reduzir. Há um estudo de impacto que mostra que, tendo em conta a taxa de ativação e três limitações fundamentais, o benefício realista do AEB é de cerca de 2/5 do máximo teórico. Continua a ser um sistema valioso, mas não é uma rede de segurança ilimitada.
No lado do ACC também existe uma fraqueza clássica: os veículos que mudam de faixa e entram à frente. O cruise control adaptativo tradicional não consegue reconhecer eficazmente estes cenários de "cut-in" nem reagir atempadamente. Ou seja, o silêncio enganoso também é possível aqui. Um detalhe interessante: foi demonstrado que a confiança no ACC não altera substancialmente a reação no momento de uma avaria, mas que o modelo mental do condutor que já viveu uma avaria uma vez se torna mais realista em relação ao sistema. Em resumo, o ser humano aprende com o erro quando o comete uma vez - e, neste ponto, funciona melhor do que a máquina, e não como uma máquina.
O Assistente de Manutenção de Faixa Segura o Volante por Ti?
Resposta curta: não. O assistente de manutenção de faixa e o centramento de faixa servem para evitar que o veículo saia involuntariamente da faixa; foram concebidos para a segurança de um condutor sóbrio e atento, não como uma rede de segurança para um condutor negligente. O sistema faz correções no volante, mas continua a ser essencial que estejas atento. Se sentires que isso entra em conflito com a tua intervenção, surge a situação designada por "luta" entre o sistema e o condutor - alguns condutores desligam completamente o sistema, quando a abordagem correta é utilizá-lo conhecendo os seus limites.
A mesma lógica vale para os monitores de ponto cego: eles são um segundo par de olhos complementar e nunca substituem o espelho nem a verificação por cima do ombro. As autoridades jurídicas também destacam esses limites; porque o sistema depende do sinal e da velocidade, não sendo uma caixa que promete proteção total. Pergunte a si mesmo: se um desses sistemas ficar em silêncio, você ainda conseguirá ver essa lacuna? A resposta precisa ser sim.
Reação Correta ao Som de Alerta e às Luzes do Painel: Mini Guia de Uso
É preciso ouvir quando o sistema fala. Segundo a lógica divulgada pela agência de segurança rodoviária da Irlanda, quando uma colisão potencial é detectada, o sistema o alerta com avisos visuais, sonoros ou vibratórios; o AEB também pode entrar em ação usando radar ou câmera. Quando a luz de alerta não é reconhecida, a reação se atrasa e um pequeno problema pode se transformar em um incidente grave. Aqui está um guia de resposta rápida:
- Ícone vermelho: Problema crítico que exige intervenção imediata - preste atenção de imediato.
- Símbolo piscando: O veículo pode precisar ser parado com segurança; ignore o aviso.
- Luz de alerta do ADAS: Um dos sistemas detectou uma falha ou problema de calibração - verifique se há sujeira ou gelo na área do sensor.
- Alerta sonoro de colisão: Solte o acelerador e, se necessário, freie levemente para reduzir o veículo com cuidado a uma velocidade segura.
O último ponto é importante: quando soa o alerta, o essencial não é frear em pânico, mas desacelerar de forma controlada. Claro que também não faz sentido colocar uma pessoa ou um obstáculo à sua frente para testar o sistema; mas os regimes de teste modernos já estão adotando abordagens mais realistas, como a validação no nível do sistema completo e a medição da interação do motorista, em vez do desempenho isolado dos sensores. Por exemplo, a regra de obrigatoriedade publicada em 2024 para o AEB e os ciclos de avaliação das agências de segurança da Europa e da Austrália que, a partir de 2026, medirão a resiliência no mundo real, mostram que esses sistemas já saem do ambiente de laboratório e são testados na vida real. Isso significa para você: os sistemas estão se tornando confiáveis, mas a interação do motorista, ou seja, o seu papel, sempre fará parte da avaliação.
Falso Alarme ou Dado Confiável? A Arte de Interpretar os Sinais
Vamos fazer uma síntese final. Tanto o alarme falso quanto o silêncio incorreto decorrem da lógica dos sensores: cada sensor é forte em certas condições físicas e fraco em outras. O radar é rei em alcance e velocidade, mas inútil para ler cores e linhas; a câmera extrai significado, mas fica cega no escuro e quando se suja; o ultrassom é ótimo no estacionamento e inútil na rodovia; o LiDAR é preciso, mas vencido pela neblina. Ao receber um alerta, faça três perguntas a si mesmo: a superfície do meu sensor está limpa, as condições climáticas estão dificultando a percepção, e eu consigo ver a lacuna à frente com meus próprios olhos? Se tiver resposta para as três, você interpretou o sinal corretamente.
Nunca esqueça isto: nenhum sistema ADAS elimina a responsabilidade do motorista. São excelentes auxiliares, mas o volante e as decisões ainda estão com você. Saber em que os sensores podem confiar e em que não podem confiar proporciona uma condução muito mais segura do que simplesmente desligá-los. Da próxima vez que um aviso aparecer no painel, não vais ficar surpreendido - já sabes o que o desencadeou.
Fontes
- Tipos de sensores ADAS usados atualmente
- Os diferentes sensores que os sistemas ADAS utilizam
- Análise do impacto das condições de chuva no ADAS
- Os teus sistemas de assistência ao condutor falham na chuva ou na neve?
- Regra final sobre AEB (NHTSA, 2024)
- Tecnologias de assistência ao condutor
- Controlo de cruzeiro adaptativo em cenários de entrada na faixa
- Avaliação do impacto do sistema AEB
- Falhas da assistência de permanência na faixa: responsabilidade do condutor e do fabricante
- Sistemas avançados de assistência ao condutor (ADAS)
- Diretrizes para testar condutores em veículos com ADAS
- Porque é que o Euro NCAP está a mudar as regras dos testes ADAS