雷达还是摄像头?ADAS系统中的传感器技术差异
分享此页面
在ADAS系统中,雷达通过无线电波测量距离和速度,摄像头通过图像处理识别车道线、交通标志和行人;超声波传感器在近距离提供泊车辅助,而激光雷达则用激光以厘米级精度生成3D地图.了解哪个系统使用哪种传感器,是购车时判断这些功能在日常使用中可靠程度的最重要线索.
重点要点
- 雷达在车辆前方 最远300米 范围内,是ADAS中视野最远的传感器.
- 超声波传感器仅在 2.5–4.5米 范围内工作;因此泊车任务就落在了它们身上.
- 激光雷达 最远300米 扫描范围并提供厘米级精度,但无法识别颜色.
- 自适应巡航控制中使用雷达进行测距最为合理;车道保持几乎总是摄像头的任务.
- 截至2026年 至少有15个汽车品牌已推出了配备激光雷达的量产车.
雷达传感器:长距离的沉默冠军
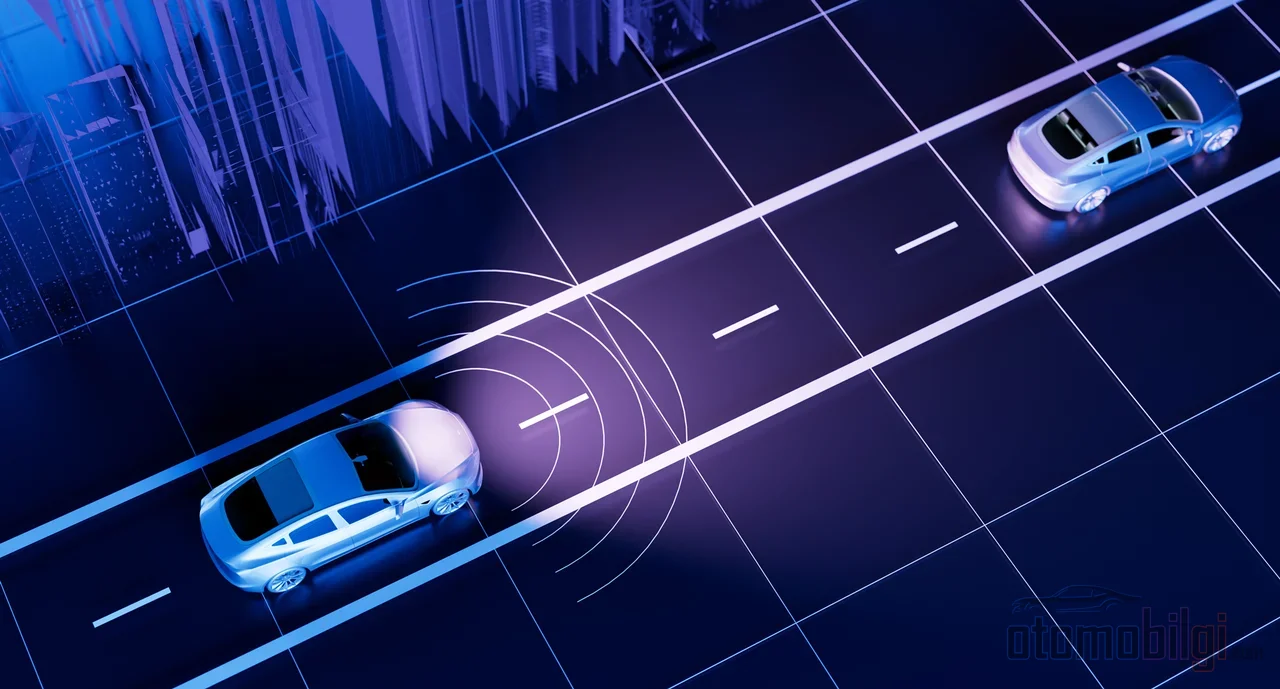
雷达向车辆前方发射无线电波;当这些波碰到物体并反射回来时,系统会根据返回信号计算出物体的距离和相对速度.打个简单的比方:就像在黑暗的房间里喊叫并聆听回声,只是用无线电波代替了声音.汽车领域通常使用76.5 GHz频段,总频率范围在24–79 GHz之间.
雷达最大的优势在于探测范围.信号可以到达车辆前方 最远300米 处;在高速公路速度行驶时,系统甚至能看到几百米外的车辆.此外,黑夜、雨、雾和灰尘对这些波的干扰并不大.它在探测金属物体(汽车、卡车、公交车)方面也确实很出色.相比之下,雷达无法产生像摄像头那样细致的"图像";它容易漏掉小物体.也就是说,雷达会告诉你"那里有东西正在靠近我们",但无法告诉你"那是一个行人".它通常安装在前格栅后面或后保险杠内部.
摄像头:系统的识字之眼
摄像头将道路的实时视频传输给ADAS计算机,软件从这些图像中识别出行人、交通标志、车道线和其他车辆.这正是雷达看不到的东西:是红灯还是绿灯?车道线在哪里?标志牌上写着什么?摄像头会"读"这些内容.它是车道居中、泊车辅助和自动大灯控制的核心传感器.技术上使用CMOS和CCD传感器;CCD提供更好的动态范围,而CMOS功耗更低、成本更低.
但摄像头有一个致命弱点:它需要看得见.夜晚的黑暗、雾、雨、雪,以及最经典的场景——脏污的镜头,一旦能见度下降,摄像头的能力也随之下降.在晴朗无云的日子里,摄像头是房间里最聪明的学生;而在浓雾弥漫的黎明,它就成了忘记带笔记本的学生.
超声波与激光雷达:是近处的刺探,还是激光之眼?
超声波传感器的工作频率约为 48 kHz 频段上产生高频声波,并通过聆听回波来探测近距离物体.就像蝙蝠导航一样.它们的量程有限:仅在 2.5-4.5米 范围内工作.它们无法看到小于3厘米的物体,受风噪影响,在高速下表现不佳.但它们价格低廉;因此几乎所有泊车传感器都由嵌入保险杠的超声波传感器组成.
激光雷达则在另一个级别上发挥作用.它利用激光光束进行"飞行时间"测量;根据光束射向物体并返回所需的时间计算距离.其结果是一种被称为"点云"的高分辨率3D模型:它以厘米级的精度(约1英寸)绘制车辆周围环境,某些单元 可以包含128个激光器 ,并且 可以扫描最远达300米 的距离.它最出色的优点是自身产生光束;完全不受黑暗、阴影、阳光眩光和对向车灯的影响.其弱点则是色盲:无法分辨交通信号灯是绿色还是红色.此外,烟雾、灰尘和雨水会降低其性能,并且比摄像头更昂贵.
| 传感器 | 量程 | 最擅长的工作 | 弱点 |
|---|---|---|---|
| 雷达 | 最远达300米 | 距离和速度测量;恶劣天气和夜间 | 无法生成精确模型,会漏掉小物体 |
| 摄像头 | 受视线范围限制 | 识别标志、颜色、车道线和行人 | 夜间、雾天、雨天和镜头脏污 |
| 超声波 | 2.5-4.5米 | 泊车时检测近距离物体 | 高速下性能差,无法看到小物体 |
| 激光雷达 | 最远达300米 | 3D点云;黑暗中也能工作 | 无法识别颜色;受烟雾、灰尘、雨水影响;价格昂贵 |
哪种系统使用哪种传感器?
自适应巡航控制
这种通过检测前方车辆来保持距离的系统,大多使用雷达;某些应用中则使用摄像头或传感器融合.用雷达测量距离、用摄像头保持车道和读取标志并非毫无道理: 雷达最适合测距,摄像头最适合识别车道和标志. 基于雷达的ACC市场也在增长;2026年,该产品细分市场的52%由雷达传感器构成,预计销量将持续增长至2036年.
车道保持辅助
安装在前挡风玻璃上的摄像头可以识别车道线,系统通常在 时速60公里以上 时启动.摄像头持续监控车辆在车道中的位置;车道居中功能则根据摄像头图像持续施加转向输入.因此在传感器领域,车道保持完全是摄像头的天下.
自动紧急制动(AEB)
低速系统使用简单的传感器即可满足需求,而高级系统则使用能够识别远处障碍物的先进传感器.市场正从基本安全功能向基于传感器融合的高级系统转变.美国的情况尤为严峻:监管机构NHTSA通过FMVSS No. 127法规,要求在2029年9月之前所有新车辆强制配备AEB.系统针对车道内前方车辆的速度最高可达 144公里/小时(90英里/小时) 能够实现自动刹车.提案中针对行人的完全停止目标原本延伸至50 mph.而对于重型卡车(8级),截至2026年尚无强制要求AEB的已完成的联邦法规.
盲点监测与泊车辅助
盲点监测是雷达的经典应用领域:后保险杠内装有两个雷达传感器,典型探测范围 约20米 左右.探测区域在两侧各约一个车道宽,并从后视镜向后延伸至车辆后方约 3米 处.某些系统在车速达到 10 km/s及以上 时甚至能探测到从后方接近的车辆.后角雷达的探测范围远超超声波传感器,并且在各种天气条件下都能提供更远的探测距离.
而在泊车辅助系统中,超声波传感器才是舞台的主角:这些安装在保险杠上的小型元件发射声波脉冲,通过测量反射信号的返回时间来计算距离.不过风向也在变化:mmWave雷达正迅速成为自动泊车中超声波技术的替代方案.
传感器融合:为什么单个传感器不够用?
现在回到核心问题:"哪种传感器更好?"这个问题本身提法就不对.正确的问题应该是:当条件变得恶劣时,哪种传感器仍能继续提供有用信息?在雨中和雾中,雷达通常是最耐用的核心传感器;摄像头和激光雷达则在能见度允许时提供额外数据.
正是在这一点上,传感器融合发挥了作用.理念很简单:结合每种传感器的优势,减少盲区,提供冗余.摄像头看到红灯,雷达测量距离,激光雷达描绘三维形状;三者协同做出的安全决策是任何单一传感器都无法企及的.融合多个数据源可以减少目标识别中的误报和漏报;降低处理负载,实现更智能的处理.雷达中称为早期融合(early fusion)的方法,提高了车辆检测的准确性,尤其是鲁棒性.
融合的核心在于:各种传感器的失效方式不同.摄像头在视觉清晰度下降时会失去优势,激光雷达在激光信号散射时会陷入困境,而雷达则会在多路径反射和低角分辨率下产生偏差.只依赖其中一个而无视另一个,就像只依赖一个轮胎就上路一样.因此行业内存在两大阵营:一方面是不使用激光雷达、依赖雷达辅助摄像头的方案(特斯拉的选择),另一方面是将摄像头和激光雷达作为并行独立环境模型来开发的方案(-Mobileye的路线).这场争论至今仍然激烈.
激光雷达不再是奢侈品了吗?2026年的格局如何?
几年前,激光雷达还被视为"只在概念车上才能看到"的东西.现在已经不是了: 到2026年为止, 包括梅赛德斯-奔驰、宝马、路特斯、本田和丰田在内,至少有 15个汽车品牌 推出了配备激光雷达的量产车辆.首款配备激光雷达的量产车是 奥迪A8 ; 交通拥堵领航员在技术层面属于 Level 3.2026 年,更多厂商将激光雷达与雷达和摄像头套件集成,以实现更强的三维感知和更长的探测距离.在 CES 2026 上,一家公司宣布其固态激光雷达的单价将在 2029 年降至 200 美元 ;如果价格真能这样下降,争论的走向可能会发生改变.
市场方面也呈现同样的趋势:预计机械式激光雷达细分市场将在 2026 年以 58.88% 的份额 保持领先,中距离(50–150 米)细分市场预计将占据 38.93% 的份额.自适应巡航、AEB、车道保持和行人检测等功能都依赖激光雷达的实时高精度.不过,说它已经说服了所有人并不正确;激光雷达仍因恶劣天气下的性能和成本问题而持续受到批评.请记住,没有任何传感器是魔法:安装质量、加热、自诊断、清洁策略和系统冗余,与硬件清单同样重要.此外,软件实现质量比硬件更具决定性;使用相同硬件的两辆车可能带来截然不同的 ADAS 体验.
看车时这些信息对你有什么影响?
看车时,你不再只问"有没有 ACC?",而是会问"ACC 是基于雷达的吗?".基于雷达的 ACC 在夜间和雨天能提供更一致的跟车距离.你还会问"车道辅助是靠摄像头工作的吗?";因为一块脏污的挡风玻璃会让该功能当天实际失效.如果有盲点警告,很可能意味着后保险杠里装有两个雷达;泊车传感器几乎可以肯定是超声波的.
还有一个事实:这些系统没有一个能取代驾驶员.传感器是扩展你感知能力的辅助工具;转向和制动的责任最终仍在驾驶员身上.当冰雪粘附在传感器上时,会同时阻塞雷达和基于视觉的传感器;雷达传感器上的泥雪覆盖层甚至会影响到自适应巡航.所以,冬季保持传感器清洁,比最新的 ADAS 套件更有用.你知道最棒的是什么吗?现在你在阅读宣传册上的功能列表时,能看到背后的技术;这是大多数驾驶员都不具备的超能力.
参考资料
- 你应该了解的5种ADAS传感器
- 当今使用的ADAS传感器类型
- 面向全天候ADAS的3D雷达、摄像头与LiDAR对比
- ADAS摄像头:工作原理
- 什么是ADAS传感器融合?
- 车道保持辅助系统(LKAS)——本田技术
- 车道保持辅助——博世出行
- 驾驶员辅助技术——NHTSA
- 探索全球自适应巡航控制系统市场
- 盲点检测——博世出行
- 盲点监测(BSM)——马自达
- 盲点预警等更多功能
- 基于超声波的泊车辅助(PDC)——Hella
- 自动泊车中雷达如何胜过超声波——德州仪器
- 美国安全机构将强制要求自动紧急制动——AP News
- 2026年卡车自动紧急制动
- LiDAR传感器技术格局——PatSnap
- 车载LiDAR市场规模与份额——Fortune Business Insights
- 车载LiDAR市场——Persistence Market Research
- 用于ADAS车辆检测的雷达与摄像头早期融合