Radar atau Kamera? Perbedaan Teknologi Sensor pada Sistem ADAS
Bagikan Halaman Ini
Pada sistem ADAS, radar mengukur jarak dan kecepatan dengan gelombang radio, sementara kamera mengolah citra untuk mengenali garis lajur, rambu lalu lintas, dan pejalan kaki; sensor ultrasonik membantu parkir pada jarak dekat, sedangkan lidar memetakan ruang 3D dengan presisi sentimeter menggunakan laser. Mengetahui sistem mana yang bekerja dengan sensor mana adalah petunjuk terpenting yang juga menunjukkan seberapa andal fitur-fitur tersebut dalam penggunaan sehari-hari saat membeli kendaraan.
Sorotan
- Radar, dengan jangkauan hingga 300 meter di depan kendaraan, adalah sensor ADAS dengan pandangan terjauh.
- Sensor ultrasonik hanya bekerja dalam radius 2,5-4,5 meter; karena itu tugas parkir jatuh kepada mereka.
- Lidar memindai hingga 300 meter dan menawarkan akurasi tingkat sentimeter tetapi tidak bisa melihat warna.
- Menggunakan radar pada cruise control adaptif adalah pilihan paling masuk akal untuk menjaga jarak; pelacakan lajur hampir selalu menjadi tugas kamera.
- Per tahun 2026, setidaknya 15 merek otomotif telah meluncurkan kendaraan produksi massal yang dilengkapi lidar.
Sensor Radar: Juara Senyap Jarak Jauh
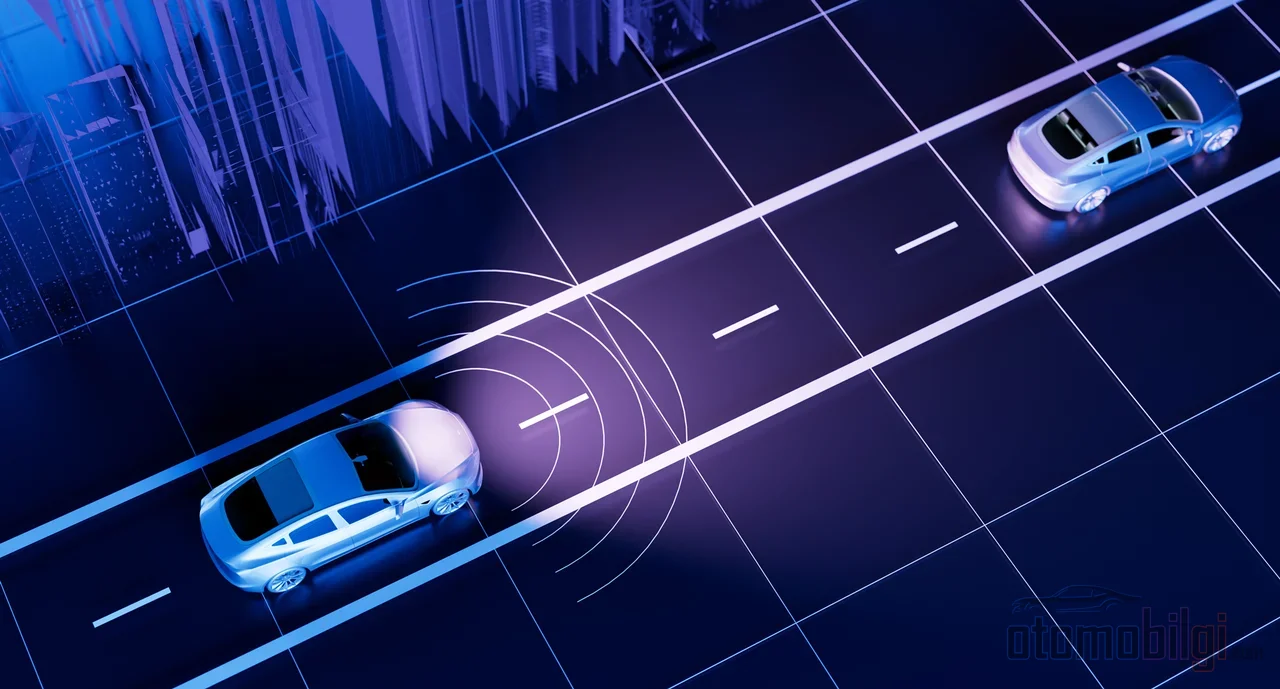
Radar memancarkan gelombang radio ke depan kendaraan; ketika gelombang ini mengenai sebuah objek dan kembali, jarak dan kecepatan relatif objek dihitung dari sinyal pantulannya. Dengan analogi sederhana: seperti berteriak di ruangan gelap dan mendengarkan gema, tetapi dengan gelombang radio alih-alih suara. Di otomotif umumnya digunakan pita 76,5 GHz, dengan frekuensi total antara 24-79 GHz.
Asan terbesar radar adalah jangkauannya. Sinyalnya dapat menjangkau hingga 300 meter di depan kendaraan; saat melaju dengan kecepatan jalan raya, sistem bahkan bisa melihat kendaraan ratusan meter di depannya. Lagi pula, malam, hujan, kabut, dan debu tidak terlalu mengganggu gelombang ini. Radar juga benar-benar andal dalam mendeteksi objek logam (mobil, truk, bus). Sebaliknya, radar tidak dapat menghasilkan "citra" sedetail kamera; cenderung melewatkan objek kecil. Artinya radar berkata "ada sesuatu di sana dan sedang mendekat" tetapi tidak bisa mengatakan "itu seorang pejalan kaki". Biasanya dipasang di belakang gril depan atau di dalam bumper belakang.
Kamera: Mata Terpelajar Sistem
Kamera mengirimkan video langsung jalanan ke komputer ADAS, dan perangkat lunak mengenali pejalan kaki, rambu lalu lintas, garis lajur, dan kendaraan lain dari citra tersebut. Inilah tepatnya yang tidak bisa dilihat oleh radar: apakah lampu merah atau lampu hijau? Di mana garis lajur berada? Apa yang tertulis di papan? Kamera "membaca" semuanya. Merupakan sensor utama untuk pemusatian lajur, asisten parkir, dan kontrol lampu otomatis. Secara teknis digunakan sensor CMOS dan CCD; CCD menawarkan rentang dinamis yang lebih baik, sementara CMOS mengonsumsi daya lebih sedikit dan lebih murah.
Tetapi kamera memiliki titik lemah: ia membutuhkan penglihatan. Kegelapan malam, kabut, hujan, salju, dan skenario paling klasik yaitu lensa kotor akan menurunkan kemampuan kamera begitu jarak pandang berkurang. Pada hari yang cerah sempurna, kamera adalah murid paling pintar di kelas; namun pada fajar berkabut, ia lupa membawa buku catatan.
Ultrasonik dan Lidar: Duri Jarak Dekat atau Mata Laser?
Sensor ultrasonik menghasilkan gelombang suara dengan frekuensi tinggi sekitar 48 kHz dan mendeteksi objek di dekatnya dengan mendengarkan pantulannya. Mirip navigasi kelelawar. Jangkauannya terbatas: hanya bekerja dalam jarak 2,5-4,5 meter. Tidak dapat melihat objek yang lebih kecil dari 3 cm, terpengaruh derau angin, dan tidak bekerja dengan baik pada kecepatan tinggi. Namun harganya murah; karena itu hampir semua sensor parkir terdiri dari sensor ultrasonik yang tertanam di bumper.
Lidar bermain di liga yang berbeda. Ia melakukan pengukuran "time of flight" dengan cahaya laser; menghitung jarak dari waktu yang dibutuhkan cahaya untuk pergi dan kembali dari sebuah objek. Hasilnya adalah model 3D beresolusi tinggi yang disebut "point cloud": memetakan lingkungan sekitar kendaraan dengan presisi sentimeter (sekitar 1 inci), beberapa unit dapat memuat 128 laser dan dapat memindai hingga 300 meter. Keunggulan terbaiknya adalah menghasilkan cahayanya sendiri; gelap, bayangan, silau matahari, dan lampu seberang sama sekali tidak mempengaruhinya. Kelemahannya adalah buta warna: tidak dapat membedakan apakah lampu lalu lintas berwarna hijau atau merah. Selain itu, asap, debu, dan hujan menurunkan kinerjanya, dan harganya lebih mahal dibanding kamera.
| Sensor | Jangkauan | Tugas Terbaiknya | Titik Lemah |
|---|---|---|---|
| Radar | Hingga 300 m | Pengukuran jarak dan kecepatan; cuaca buruk dan malam hari | Tidak dapat menghasilkan model yang presisi, melewatkan objek kecil |
| Kamera | Terbatas pada garis penglihatan | Pengenalan rambu, warna, garis lajur, dan pejalan kaki | Malam, kabut, hujan, dan lensa kotor |
| Ultrasonik | 2,5-4,5 m | Deteksi objek saat parkir | Lemah pada kecepatan tinggi, tidak dapat melihat objek kecil |
| Lidar | Hingga 300 m | Point cloud 3D; bekerja dalam gelap | Tidak dapat melihat warna; asap, debu, hujan; mahal |
Sistem Mana Bekerja dengan Sensor Mana?
Adaptif Cruise Control
Sistem yang mendeteksi kendaraan di depan dan menjaga jarak ini sebagian besar menggunakan radar; pada beberapa penerapan, kamera atau fusi sensor yang bekerja. Pemilihan radar untuk pengukuran jarak dan kamera untuk menjaga lajur serta membaca rambu bukan tanpa alasan: radar adalah sensor paling tepat untuk jarak, kamera adalah sensor paling tepat untuk lajur dan rambu. Pasar ACC berbasis radar juga terus tumbuh; pada 2026, 52% dari segmen produk terdiri dari sensor radar dan penjualan diperkirakan terus meningkat hingga 2036.
Asisten Penjaga Lajur
Kamera yang dipasang di kaca depan mengenali garis lajur, dan sistem umumnya aktif pada kecepatan di atas 60 km/j. Kamera terus memantau posisi kendaraan di lajur; penjaga tengah lajur menerapkan masukan kemudi secara berkelanjutan dengan gambar dari kamera. Itulah sebabnya penjaga lajur sepenuhnya adalah wilayah kamera di dunia sensor.
Rem Darurat Otomatis (AEB)
Pada sistem kecepatan rendah, sensor sederhana sudah cukup, sedangkan sistem tingkat lanjut menggunakan sensor canggih yang mengidentifikasi hambatan dari jauh. Pasar bergeser dari fitur keselamatan dasar menuju sistem tingkat lanjut berbasis fusi sensor. Situasi di AS serius: lembaga regulatori NHTSA, melalui FMVSS No. 127, mewajibkan AEB pada semua kendaraan baru hingga September 2029. Sistem harus dapat mengerem otomatis terhadap kendaraan di depan pada lajur hingga 144 km/j (90 mph). Target pengereman penuh terhadap pejalan kaki dalam usulan tersebut diperluas hingga 50 mph. Untuk truk berat (Class 8), belum ada aturan federal yang selesai yang mewajibkan AEB per tahun 2026.
Pemantauan Titik Buta dan Asisten Parkir
Pemantauan titik buta adalah pekerjaan radar klasik: terdapat sensor radar ganda di bumper belakang, dengan jangkauan deteksi tipis sekitar ~20 meter. Area deteksi selebar kira-kira satu lajur di kedua sisi, membentang dari spion hingga sekitar 3 meter ke belakang kendaraan. Beberapa sistem bahkan mendeteksi kendaraan yang mendekat dari belakang ke arah depan pada kecepatan 10 km/j dan lebih. Radar sudut belakang melampaui jangkauan sensor ultrasonik jauh dan memberikan deteksi lebih panjang dalam segala cuaca.
Adapun pada asisten parkir, bintang panggungnya adalah sensor ultrasonik: komponen kecil yang terpasang di bumper ini mengirimkan paket gelombang suara dan menghitung jarak dengan mengukur waktu kembalinya sinyal yang dipantulkan. Namun, angin perubahan mulai bertiup: radar mmWave cepat muncul sebagai alternatif ultrasonik dalam parkir otomatis.
Fusi Sensor: Mengapa Satu Sensor Tidak Cukup?
Sekarang mari kita masuk ke pertanyaan sebenarnya: "Sensor mana yang lebih baik?" Pertanyaan ini sebenarnya dirumuskan dengan keliru. Pertanyaan yang tepat adalah: sensor mana yang tetap memberikan informasi berguna saat kondisi semakin sulit? Dalam hujan dan kabut, radar umumnya menjadi sensor inti yang paling tahan banting; kamera dan lidar menambahkan data ekstra saat jarak pandang mengizinkan.
Nah, tepat di titik inilah fusi sensor berperan. Ideenya sederhana: gabungkan kekuatan setiap sensor, kurangi titik buta, dan berikan redundansi. Kamera melihat lampu merah, radar mengukur jarak, lidar menggambar bentuk 3D; ketiganya bersama-sama mengambil keputusan dengan keamanan yang tak akan pernah bisa dicapai satu sensor saja. Menggabungkan beberapa sumber data mengurangi positif dan negatif palsu dalam pengenalan objek; menurunkan beban pemrosesan dan memungkinkan pemrosesan yang lebih cerdas. Metode pada radar yang disebut fusi awal (early fusion) meningkatkan akurasi dan terutama ketahanan deteksi kendaraan.
Inti dari fusi ada di sini: setiap sensor mengalami degradasi dengan cara yang berbeda. Kamera kehilangan kemampuannya saat kehilangan kejelasan visual, lidar kesulitan saat sinyal lasernya tersebar, sedangkan radar menyimpang akibat pantulan jalur ganda dan resolusi sudut yang rendah. Mengandalkan salah satu dan mengabaikan yang lain seperti berangkat ke jalan dengan mengandalkan satu ban saja. Karena itu, ada dua kubu besar di industri ini: di satu sisi pendekatan tanpa lidar yang bertumpu pada kamera dengan dukungan radar (pilihan Tesla), di sisi lain pendekatan yang mengembangkan kamera dan lidar sebagai model lingkungan paralel yang independen (jalan Mobileye). Perdebatannya masih hangat.
Apakah Lidar Kini Bukan Lagi Mewah? Bagaimana Gambarnya di Tahun 2026?
Beberapa tahun lalu, lidar adalah sesuatu yang "hanya terlihat pada kendaraan konsep". Tidak lagi: Hingga 2026, sedikitnya 15 merek otomotif termasuk Mercedes-Benz, BMW, Lotus, Honda, dan Toyota telah merilis kendaraan produksi massal yang dilengkapi lidar. Kendaraan produksi massal pertama dengan lidar adalah Audi A8; pilot kemacetan lalu lintas secara teknis adalah Level 3. Pada 2026, lebih banyak kendaraan mengintegrasikan lidar dengan radar dan perangkat kamera untuk persepsi 3D yang lebih baik dan jangkauan lebih jauh. Di CES 2026, sebuah perusahaan mengumumkan lidar solid-state yang harganya akan turun menjadi 200 dolar per unit pada 2029; jika harganya turun sesuai itu, arah perdebatan bisa berubah.
Sisi pasar juga searah: segmen lidar mekanis diprediksi memimpin pada 2026 dengan pangsa 58,88%, dan segmen jangkauan menengah (50-150 m) diprediksi menguasai 38,93% pangsa. Fitur-fitur seperti adaptive cruise control, AEB, penjaga lajur, dan deteksi pejalan kaki bertumpu pada presisi tinggi lidar secara real-time. Meski begitu, mengatakan semua orang sudah ter convinced adalah hal yang keliru; lidar masih terus dikritik karena performanya di cuaca buruk dan biayanya. Ingat, tidak ada sensor yang bersifat ajaib: kualitas pemasangan, pemanasan, diagnosis mandiri, strategi pembersihan, dan redundansi sistem sama pentingnya dengan daftar perangkat keras. Selain itu, kualitas penerapan lebih menentukan daripada perangkat keras; dua kendaraan dengan perangkat keras yang sama bisa menawarkan pengalaman ADAS yang sangat berbeda.
Apa Arti Informasi Ini Bagimu Saat Memeriksa Mobil?
Saat memeriksa mobil, kamu tidak akan lagi hanya bertanya "apakah ada ACC?"; kamu akan bertanya "apakah ACC berbasis radar?" ACC berbasis radar menawarkan penjagaan jarak yang lebih konsisten di malam hari dan saat hujan. Kamu akan bertanya "apakah asisten lajur bergantung pada kamera?"; karena kaca depan yang kotor bisa membatalkan fitur itu pada hari tersebut. Jika ada peringatan titik buta, kemungkinan besar ada dua radar di bumper belakang; dan sensor parkir hampir pasti ultrasonik.
Ada satu kenyataan lagi: tidak satu pun sistem ini menggantikan peran pengemudi. Sensor adalah alat bantu yang memperluas persepsimu; tanggung jawab kemudi dan rem tetap ada pada pengemudi pada akhirnya. Saat es menempel pada sensor, baik radar maupun sensor berbasis penglihatan bisa terblokir; lapisan salju berlumpur pada sensor radar bahkan bisa memengaruhi adaptive cruise control. Jadi, menjaga sensor tetap bersih di musim dingin lebih bermanfaat daripada paket ADAS terbaru. Tahukah kamu hal yang menyenangkan? Sekarang saat membaca daftar fitur di brosur, kamu bisa melihat teknologi di baliknya; itu adalah kekuatan super yang tidak dimiliki sebagian besar pengemudi.
Sumber
- 5 Types of ADAS Sensors You Should Know About
- Types of ADAS Sensors in Use Today
- 3D Radar vs Camera vs LiDAR for All-Weather ADAS
- ADAS Cameras: How They Work
- What is ADAS Sensor Fusion?
- Lane Keeping Assist System (LKAS) – Honda Technology
- Lane keeping assist – Bosch Mobility
- Driver Assistance Technologies – NHTSA
- Explore the Global Adaptive Cruise Control System Market
- Blind spot detection – Bosch Mobility
- Pemantauan Titik Buta (BSM) - Mazda
- Peringatan Titik Buta & Lainnya
- Bantuan parkir berbasis ultrasonik (PDC) - Hella
- Bagaimana Radar Mengungguli Ultrasonik dalam Parkir Otomatis - Texas Instruments
- Lembaga keselamatan AS mewajibkan pengereman darurat otomatis - AP News
- Pengereman Darurat Otomatis untuk Truk 2026
- Lanskap Teknologi Sensor LiDAR - PatSnap
- Ukuran dan Pangsa Pasar LiDAR Otomotif - Fortune Business Insights
- Pasar LiDAR Otomotif - Persistence Market Research
- Fusi Awal Radar dan Kamera untuk Deteksi Kendaraan dalam ADAS