রাডার নাকি ক্যামেরা? ADAS সিস্টেমে সেন্সর প্রযুক্তির পার্থক্য
এই পেজটি শেয়ার করুন
ADAS সিস্টেমে রাডার রেডিও তরঙ্গ দিয়ে দূরত্ব ও গতি মাপে, আর ক্যামেরা ছবি প্রক্রিয়া করে লেনের রেখা, ট্রাফিক চিহ্ন ও পথচারী চিনতে পারে; আল্ট্রাসনিক সেন্সর কাছাকাছি দূরত্বে পার্কিংয়ে সাহায্য করে, আর লিডার লেজার দিয়ে সেন্টিমিটার নির্ভুলতায় 3D মানচিত্র তৈরি করে। কোন সিস্টেম কোন সেন্সর দিয়ে কাজ করে তা জানা, একটি গাড়ি কেনার সময় সেই ফিচারগুলো দৈনন্দিন ব্যবহারে কতটা নির্ভরযোগ্য হবে তাও বলে দেওয়া সবচেয়ে গুরুত্বপূর্ণ ইঙ্গিত।
হাইলাইটস
- রাডার, গাড়ির সামনে 300 মিটার পর্যন্ত রেঞ্জ নিয়ে ADAS-এর সবচেয়ে দূরদৃষ্ট সেন্সর।
- আল্ট্রাসনিক সেন্সর শুধুমাত্র 2.5-4.5 মিটারের মধ্যে কাজ করে; তাই পার্কিংয়ের কাজ তাদের উপরেই পড়ে।
- লিডার 300 মিটার পর্যন্ত স্ক্যান করে এবং সেন্টিমিটার স্তরের নির্ভুলতা দেয়, কিন্তু রং দেখতে পারে না।
- অ্যাডাপটিভ ক্রুজ কন্ট্রোলে রাডার ব্যবহার করা দূরত্বের জন্য সবচেয়ে যৌক্তিক; লেন ফলোয়িং প্রায় সবসময়ই ক্যামেরার কাজ।
- 2026 সাল পর্যন্ত অন্তত 15টি অটোমোটিভ ব্র্যান্ড লিডার সজ্জিত সিরিয়াল প্রোডাকশন গাড়ি বাজারে এনেছে।
রাডার সেন্সর: দূরপাল্লার নীরব চ্যাম্পিয়ন
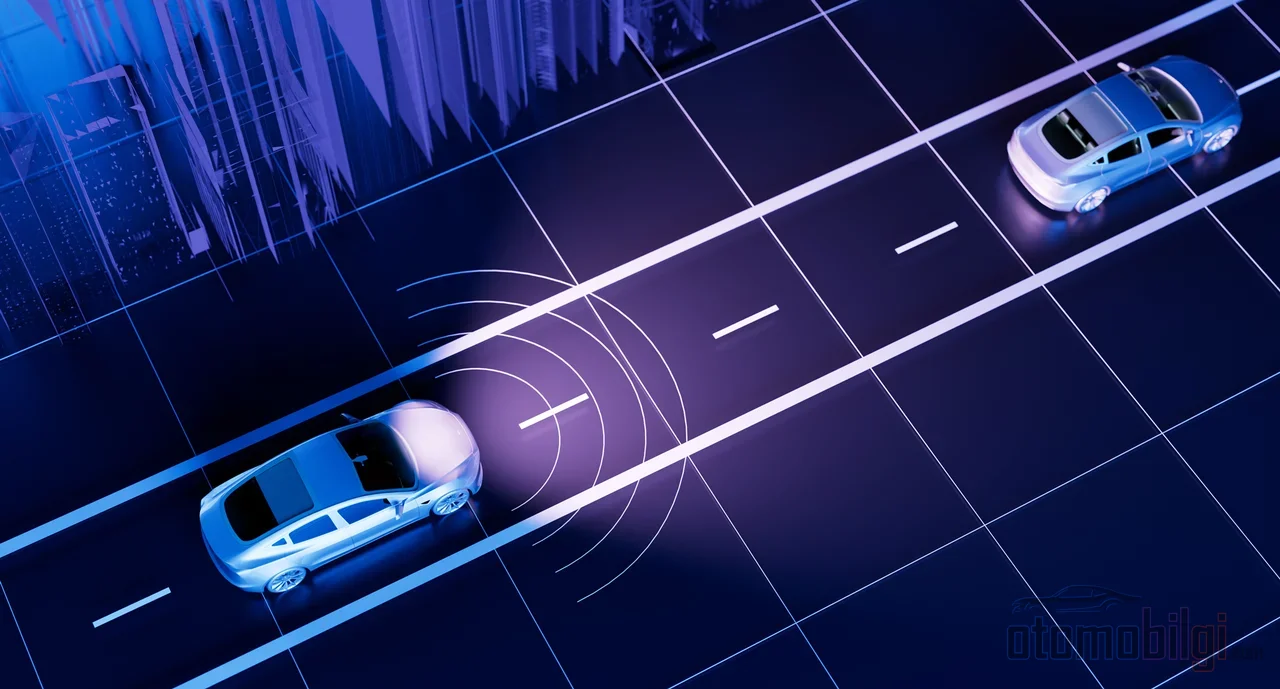
রাডার গাড়ির সামনের দিকে রেডিও তরঙ্গ পাঠায়; এই তরঙ্গ কোনো বস্তুতে আছড়ে ফিরে এলে, ফেরত আসা সিগন্যাল থেকে বস্তুর দূরত্ব ও আপেক্ষিক গতি হিসাব করা হয়। সহজ একটি তুলনার মাধ্যমে বললে: অন্ধকার ঘরে চিৎকার করে প্রতিধ্বনি শোনার মতো, তবে শব্দের বদলে রেডিও তরঙ্গ দিয়ে। অটোমোটিভ ক্ষেত্রে সাধারণত 76.5 GHz ব্যান্ড, মোট 24-79 GHz পরিসরের ফ্রিকোয়েন্সি ব্যবহৃত হয়।
রাডারের সবচেয়ে বড় তুরুপের তাস হলো এর রেঞ্জ। সিগন্যাল গাড়ির সামনে 300 মিটার পর্যন্ত পৌঁছাতে পারে; হাইওয়ের গতিতে এগোনোর সময় সিস্টেম শত শত মিটার দূরের গাড়িকেও দেখতে পায়। তার উপর, রাত, বৃষ্টি, কুয়াশা ও ধুলো এই তরঙ্গগুলোকে তেমন বিরক্তই করে না। ধাতব বস্তু (গাড়ি, ট্রাক, বাস) শনাক্ত করাতেও এটি সত্যিই দক্ষ। এর বিপরীতে রাডার ক্যামেরার মতো বিস্তারিত একটি "ছবি" তৈরি করতে পারে না; ছোট বস্তু মিস করার প্রবণতা রয়েছে। অর্থাৎ রাডার বলে "ওখানে কিছু আছে এবং সেটি আমাদের দিকে আসছে", কিন্তু বলতে পারে না "এটি একজন পথচারী"। সাধারণত এটি সামনের গ্রিলের পেছনে বা পেছনের বাম্পারের ভেতরে লাগানো হয়।
ক্যামেরা: সিস্টেমের শিক্ষিত চোখ
ক্যামেরা রাস্তার একটি লাইভ ভিডিও ADAS কম্পিউটারে পাঠায় এবং সফটওয়্যার এই ছবি থেকে পথচারী, ট্রাফিক চিহ্ন, লেনের রেখা ও অন্যান্য গাড়ি চিনতে পারে। রাডার যা দেখতে পায় না, ঠিক সেটাই হলো: লাল বাতি নাকি সবুজ বাতি? লেনের রেখা কোথায়? সাইনবোর্ডে কী লেখা? ক্যামেরা এগুলো "পড়ে"। লেন সেন্টারিং, পার্ক অ্যাসিস্ট্যান্ট ও অটোমেটিক হেডলাইট কন্ট্রোলের জন্য এটি মূল সেন্সর। কারিগরিভাবে CMOS ও CCD সেন্সর ব্যবহৃত হয়; CCD ভালো ডায়নামিক রেঞ্জ দেয়, আর CMOS কম শক্তি খায় এবং সস্তা।
কিন্তু ক্যামেরার একটি দুর্বল দিক আছে: দেখতে হলে এটিকে আলো দরকার। রাতের অন্ধকার, কুয়াশা, বৃষ্টি, তুষার এবং সবচেয়ে ক্লাসিক দৃশ্য মলিন লেন্স, দৃশ্যমানতা কমার মুহূর্তেই ক্যামেরার ক্ষমতাও কমিয়ে দেয়। নিখুঁত রোদেলা দিনে ক্যামেরা ঘরের সবচেয়ে মেধাবী ছাত্র; কিন্তু কুয়াশাঢাকা একটি ভোরে সে খাতাটা বাসায় ভুলে আসে।
আল্ট্রাসনিক ও লিডার: কাছের কাঁটা নাকি লেজার চোখ?
আল্ট্রাসনিক সেন্সরগুলো প্রায় 48 kHz ফ্রিকোয়েন্সিতে উচ্চ শব্দ তরঙ্গ তৈরি করে এবং প্রতিফলন শুনে কাছের বস্তু শনাক্ত করে। বাদুড়ের নেভিগেশনের মতো। এদের পরিসর সীমিত: শুধুমাত্র ২.৫-৪.৫ মিটার এর মধ্যে কাজ করে। ৩ সেমি-এর ছোট বস্তু দেখতে পারে না, বাতাসের শব্দে প্রভাবিত হয় এবং উচ্চ গতিতে ভালো কাজ করে না। তবে এগুলো সস্তা; তাই পার্কিং সেন্সরের প্রায় সবগুলোই বাম্পারে বসানো আল্ট্রাসনিক সেন্সর দিয়ে তৈরি।
আর লিডার খেলে সম্পূর্ণ আলাদা লিগে। লেজার আলো দিয়ে "ফ্লাইট টাইম" পরিমাপ করে; আলোর একটি বস্তুতে গিয়ে ফিরে আসার সময় থেকে দূরত্ব হিসাব করে। ফলাফল হলো "পয়েন্ট ক্লাউড" নামে পরিচিত উচ্চ রেজোলিউশনের একটি 3D মডেল: গাড়ির চারপাশকে সেন্টিমিটার নির্ভুলতায় (প্রায় 1 ইঞ্চি) ম্যাপ করে, কিছু ইউনিটে 128 লেজার থাকতে পারে এবং 300 মিটার পর্যন্ত স্ক্যান করতে পারে। সবচেয়ে সুন্দর দিক হলো এটি নিজেই নিজের আলো তৈরি করে; অন্ধকার, ছায়া, সূর্যের ঝলক এবং সামনের গাড়ির হেডলাইটে মোটেও প্রভাবিত হয় না। দুর্বল দিক হলো রঙের অন্ধত্ব: ট্রাফিক সিগন্যাল সবুজ নাকি লাল তা আলাদা করতে পারে না। এছাড়া ধোঁয়া, ধুলো ও বৃষ্টি এর পারফরম্যান্স কমিয়ে দেয় এবং ক্যামেরার তুলনায় এটি ব্যয়বহুল।
| সেন্সর | পরিসর | সেরা কাজ | দুর্বল দিক |
|---|---|---|---|
| রাডার | ৩০০ মিটার পর্যন্ত | দূরত্ব ও গতি পরিমাপ; খারাপ আবহাওয়া ও রাত | নির্ভুল মডেল তৈরি করতে পারে না, ছোট বস্তু মিস করে |
| ক্যামেরা | দৃষ্টিরেখা দিয়ে সীমিত | চিহ্ন, রঙ, লেনের রেখা ও পথচারী শনাক্তকরণ | রাত, কুয়াশা, বৃষ্টি ও নোংরা লেন্স |
| আল্ট্রাসনিক | ২.৫-৪.৫ মি. | পার্কিংয়ে কাছের বস্তু শনাক্তকরণ | উচ্চ গতিতে দুর্বল, ছোট বস্তু দেখতে পারে না |
| লিডার | 300 মিটার পর্যন্ত | 3D পয়েন্ট ক্লাউড; অন্ধকারে কাজ করে | রঙ দেখতে পারে না; ধোঁয়া, ধুলো, বৃষ্টি; ব্যয়বহুল |
কোন সিস্টেম কোন সেন্সরে কাজ করে?
অ্যাডাপটিভ ক্রুজ কন্ট্রোল
সামনের গাড়ি শনাক্ত করে দূরত্ব বজায় রাখা এই সিস্টেম বেশিরভাগ ক্ষেত্রেই রাডার ব্যবহার করে; কিছু অ্যাপ্লিকেশনে ক্যামেরা বা সেন্সর ফিউশন কাজ করে। দূরত্ব পরিমাপের জন্য রাডার এবং লেনে থাকা ও চিহ্ন পড়ার জন্য ক্যামেরার পছন্দ অনর্থক নয়: দূরত্বের জন্য রাডার, লেন ও চিহ্নের জন্য ক্যামেরাই সবচেয়ে সঠিক সেন্সর। রাডার-ভিত্তিক ACC বাজারও বড় হচ্ছে; 2026 সালে পণ্য সেগমেন্টের 52% রাডার সেন্সর নিয়ে গঠিত এবং 2036 সাল পর্যন্ত বিক্রয় বাড়তে থাকবে বলে আশা করা হচ্ছে।
লেন ফলোয়িং অ্যাসিস্ট্যান্ট
উইন্ডশিল্ডে বসানো ক্যামেরা লেনের রেখা চেনে এবং সিস্টেম সাধারণত ৬০ কিমি/ঘ এর বেশি গতিতে সক্রিয় হয়। ক্যামেরা গাড়ির লেনে অবস্থান ক্রমাগত পর্যবেক্ষণ করে; লেন সেন্টারিং, ক্যামেরার ছবির ভিত্তিতে ক্রমাগত স্টিয়ারিং ইনপুট প্রয়োগ করে। এ কারণেই লেন ফলোয়িং, সেন্সরের জগতে সম্পূর্ণভাবে ক্যামেরার এখতিয়ার।
অটোমেটিক ইমার্জেন্সি ব্রেকিং (AEB)
কম গতির সিস্টেমে সাধারণ সেন্সর যথেষ্ট হলেও, উন্নত সিস্টেমগুলো দূরের বাধা শনাক্ত করতে পারা অ্যাডভান্সড সেন্সর ব্যবহার করে। বাজার মৌলিক নিরাপত্তা ফিচার থেকে সেন্সর ফিউশন-ভিত্তিক উন্নত সিস্টেমের দিকে এগোচ্ছে। যুক্তরাষ্ট্রে পরিস্থিতি গুরুতর: নিয়ন্ত্রক সংস্থা NHTSA, FMVSS No. 127 এবং ২০২৯ সালের সেপ্টেম্বর থেকে সব নতুন গাড়িতে AEB বাধ্যতামূলক করছে। সিস্টেমগুলো লেনের সামনের গাড়ির বিরুদ্ধে 144 কিমি/ঘণ্টা (90 mph) পর্যন্ত স্বয়ংক্রিয় ব্রেক করতে সক্ষম হতে হবে। পথচারীদের বিরুদ্ধে সম্পূর্ণ থামার লক্ষ্য প্রস্তাবে 50 mph পর্যন্ত বাড়ানো হয়েছিল। ভারী ট্রাকের (Class 8) ক্ষেত্রে 2026 সাল পর্যন্ত AEB বাধ্যতামূলক করে এমন কোনো সম্পূর্ণ ফেডারেল নিয়ম এখনও নেই।
ব্লাইন্ড স্পট মনিটরিং এবং পার্কিং অ্যাসিস্ট্যান্ট
ব্লাইন্ড স্পট মনিটরিং মূলত একটি ক্লাসিক রাডারের কাজ: পেছনের বাম্পারে দুটি রাডার সেন্সর থাকে, সাধারণ সনাক্তকরণ পরিসর প্রায় 20 মিটার হয়। সনাক্তকরণ ক্ষেত্র দুই পাশে প্রায় এক লেন প্রশস্ত এবং সাইড মিরর থেকে গাড়ির প্রায় 3 মিটার পেছন পর্যন্ত বিস্তৃত থাকে। কিছু সিস্টেম সামনের দিকে 10 কিমি/ঘণ্টা বা তার বেশি গতিতে পেছন থেকে আসা গাড়িও সনাক্ত করতে পারে। পেছনের কোণার রাডারগুলো আল্ট্রাসনিক সেন্সরের পরিসরকে অনেক ছাড়িয়ে যায় এবং সব ধরনের আবহাওয়ায় দীর্ঘ সনাক্তকরণ প্রদান করে।
পার্কিং অ্যাসিস্ট্যান্টে অবশ্য নায়ক আল্ট্রাসনিক সেন্সরগুলো: বাম্পারে থাকা এই ছোট উপাদানগুলো শব্দতরঙ্গের প্যাকেট পাঠায় এবং প্রতিফলিত সংকেতের ফেরার সময় মেপে দূরত্ব হিসাব করে। তবুও পরিবর্তনের হাওয়া রয়েছে: mmWave রাডার অটোমেটিক পার্কিংয়ে আল্ট্রাসনিকের বিকল্প হিসেবে দ্রুত সামনে এসে দাঁড়াচ্ছে।
সেন্সর ফিউশন: একটি সেন্সর কেন যথেষ্ট নয়?
এবার আসল প্রশ্নে আসা যাক: "কোন সেন্সর ভালো?" এই প্রশ্নটি আসলে ভুলভাবে তোলা হয়েছে। সঠিক প্রশ্ন হলো: পরিস্থিতি কঠিন হয়ে গেলে কোন সেন্সর উপকারী তথ্য দেওয়া চালিয়ে যায়? বৃষ্টি ও কুয়াশায় রাডার সাধারণত সবচেয়ে টেকসই মূল সেন্সর; ক্যামেরা ও লিডার দৃশ্যমানতা অনুমতি দিলে অতিরিক্ত ডেটা যোগ করে।
আর ঠিক এই জায়গাতেই সেন্সর ফিউশন কাজে লাগে। ধারণাটি সহজ: প্রতিটি সেন্সরের শক্তিশালী দিক একত্রিত করো, ব্লাইন্ড স্পট কমাও, বিকল্প ব্যবস্থা নিশ্চিত করো। ক্যামেরা লাল বাতিটা দেখে, রাডার দূরত্ব মাপে, লিডার 3D আকৃতি আঁকে; তিনটি একসাথে এমন নিরাপত্তা সিদ্ধান্ত নেয় যা একটি সেন্সর কখনোই অর্জন করতে পারে না। একাধিক ডেটা উৎস একত্রিত করা অবজেক্ট শনাক্তকরণে ভুল পজিটিভ ও নেগেটিভ কমায়; প্রসেসিং লোড কমিয়ে আরও বুদ্ধিমান প্রসেসিংয়ের সুযোগ দেয়। রাডারে আর্লি ফিউশন (early fusion) নামের পদ্ধতিটি যানবাহন সনাক্তকরণের নির্ভুলতা এবং বিশেষত স্থিতিস্থাপকতা বাড়ায়।
ফিউশনের মূল কথাটি হলো: সেন্সরগুলো ভিন্নভাবে অকার্যকর হয়। ভিজ্যুয়াল স্পষ্টতা হারালে ক্যামেরা তার সীমানা হারায়, লেজার সংকেত ছড়িয়ে গেলে লিডার কষ্টে পড়ে, আর রাডার বহুপথ প্রতিফলন ও কম কৌণিক রেজোলিউশনে বিভ্রান্ত হয়। একটির ওপর ভরসা করে অন্যটিকে উপেক্ষা করা মানে একটিমাত্র চাকার ওপর ভরসা করে রওনা দেওয়ার মতো। এ কারণেই খাতে দুটি বড় পক্ষ রয়েছে: একদিকে লিডারবিহীন, রাডার সমর্থিত ক্যামেরানির্ভর পদ্ধতি (Tesla-র পছন্দ), অন্যদিকে ক্যামেরা ও লিডারকে সমান্তরাল স্বাধীন পরিবেশ মডেল হিসেবে বিকশিত করার পদ্ধতি (Mobileye-এর পথ)। বিতর্ক এখনও উত্তপ্ত।
লিডার কি এখন আর বিলাসিতা নয়? 2026-তে চিত্রটা কেমন?
কয়েক বছর আগে লিডার এমন একটি জিনিস ছিল যা "শুধু কনসেপ্ট গাড়িতে দেখা যেত"। এখন আর না: 2026 সালের মধ্যে Mercedes-Benz, BMW, Lotus, Honda এবং Toyota সহ অন্তত 15টি অটোমোটিভ ব্র্যান্ড লিডার-সজ্জিত সিরিয়াল প্রোডাকশন গাড়ি বাজারে এনেছে। প্রথম লিডার-সজ্জিত সিরিয়াল প্রোডাকশন গাড়ি ছিল Audi A8; ট্রাফিক জ্যাম পাইলট প্রযুক্তিগতভাবে লেভেল 3 ছিল। 2026 সালে আরও বেশি গাড়ি, আরও ভালো 3D সংবেদন এবং দীর্ঘ রেঞ্জের জন্য লিডারকে রাডার ও ক্যামেরা সেটের সাথে একীভূত করছে। CES 2026-তে একটি প্রতিষ্ঠান ঘোষণা করেছে, 2029 সালে সলিড স্টেট লিডারের ইউনিট মূল্য 200 ডলারে নেমে আসবে; দাম এভাবে কমলে বিতর্কের গতিপথ বদলে যেতে পারে।
বাজারের দিকও একই দিকে যাচ্ছে: অনুমান করা হচ্ছে মেকানিক্যাল লিডার সেগমেন্ট 2026 সালে 58.88% অংশ নিয়ে নেতৃত্বে থাকবে এবং মিড-রেঞ্জ (50-150 মি) সেগমেন্ট 38.93% অংশ পাবে। অ্যাডাপটিভ ক্রুজ কন্ট্রোল, AEB, লেন ফলোয়িং এবং পথচারী শনাক্তকরণের মতো ফিচারগুলো লিডারের রিয়েল-টাইম উচ্চ নির্ভুলতার উপর নির্ভর করে। তবুও সবাইকে রাজি করানো হয়েছে বলা ভুল হবে; খারাপ আবহাওয়ায় পারফরম্যান্স এবং মূল্যের কারণে লিডারের সমালোচনা অব্যাহত রয়েছে। মনে রাখবেন, কোনো সেন্সরই জাদু নয়: মাউন্টিং মান, হিটিং, স্বয়ংক্রিয় নির্ণয়, পরিষ্কার করার কৌশল এবং সিস্টেমের রিডান্ডেন্সিও হার্ডওয়্যার তালিকার মতোই গুরুত্বপূর্ণ। এছাড়া হার্ডওয়্যারের চেয়ে বাস্তবায়নের মানই নির্ধারক; একই হার্ডওয়্যার ব্যবহার করা দুটি গাড়ি খুবই ভিন্ন ADAS অভিজ্ঞতা দিতে পারে।
গাড়ি দেখার সময় এই তথ্যগুলো তোমার কী পার্থক্য গড়ে দেবে?
গাড়ি দেখার সময় এখন আর শুধু "ACC আছে কি?" জিজ্ঞেস করবে না; "ACC কি রাডার-ভিত্তিক?" জিজ্ঞেস করবে। রাডার-ভিত্তিক ACC রাতে এবং বৃষ্টিতে আরও ধারাবাহিক দূরত্ব ট্র্যাকিং প্রদান করে। "লেন অ্যাসিস্ট্যান্ট কি ক্যামেরার উপর নির্ভর করে?" জিজ্ঞেস করবে; কারণ নোংরা উইন্ডশিল্ড ওই ফিচারটিকে ওই দিনেই কার্যত অচল করে দেয়। ব্লাইন্ড স্পট সতর্কতা থাকলে সম্ভবত পেছনের বাম্পারে দুটি রাডার আছে; পার্কিং সেন্সরগুলো প্রায় নিশ্চিতভাবেই আল্ট্রাসনিক।
আরেকটি সত্য কথা: এই সিস্টেমগুলোর কোনোটিই চালকের জায়গা নিচ্ছে না। সেন্সরগুলো তোমার সংবেদন প্রসারিত করা সহায়ক; স্টিয়ারিং এবং ব্রেকের দায়িত্ব শেষ পর্যন্ত চালকেরই। বরফ সেন্সরে জমে গেলে একসাথে রাডার এবং ভিশন-ভিত্তিক সেন্সরগুলোকেই ব্লক করতে পারে; রাডার সেন্সরের উপর কাদা-মাখা বরফের স্তর অ্যাডাপটিভ ক্রুজ কন্ট্রোলকেও প্রভাবিত করতে পারে। অর্থাৎ শীতকালে সেন্সর পরিষ্কার রাখা, সবচেয়ে নতুন ADAS প্যাকেজের চেয়েও বেশি কাজে দেয়। মজার বিষয় কী জানো? এখন তুমি একটি ব্রোশিওরের ফিচার তালিকা পড়ার সময় এর পেছনের প্রযুক্তিটাও দেখতে পাচ্ছো; এটি বেশিরভাগ চালকের না থাকা একটি সুপার পাওয়ার।
সূত্র
- 5 Types of ADAS Sensors You Should Know About
- Types of ADAS Sensors in Use Today
- 3D Radar vs Camera vs LiDAR for All-Weather ADAS
- ADAS Cameras: How They Work
- What is ADAS Sensor Fusion?
- Lane Keeping Assist System (LKAS) – Honda Technology
- Lane keeping assist – Bosch Mobility
- Driver Assistance Technologies – NHTSA
- Explore the Global Adaptive Cruise Control System Market
- Blind spot detection – Bosch Mobility
- ব্লাইন্ড স্পট মনিটরিং (BSM) - Mazda
- ব্লাইন্ড স্পট সতর্কতা ও আরও অনেক কিছু
- আল্ট্রাসনিক-ভিত্তিক পার্কিং সহায়ক (PDC) - Hella
- স্বয়ংক্রিয় পার্কিংয়ে রাডার কীভাবে আল্ট্রাসনিককে ছাড়িয়ে যায় - Texas Instruments
- মার্কিন নিরাপত্তা সংস্থা স্বয়ংক্রিয় ইমার্জেন্সি ব্রেকিং বাধ্যতামূলক করবে - AP News
- ট্রাকের জন্য স্বয়ংক্রিয় ইমার্জেন্সি ব্রেকিং 2026
- LiDAR সেন্সর প্রযুক্তির দৃশ্যপট - PatSnap
- অটোমোটিভ LiDAR বাজারের আকার ও শেয়ার - Fortune Business Insights
- অটোমোটিভ LiDAR বাজার - Persistence Market Research
- ADAS-এ যানবাহন শনাক্তকরণের জন্য রাডার ও ক্যামেরার আর্লি ফিউশন