マイルドハイブリッドのP0、P1、P2、P3、P4の違いとは?
2台のマイルドハイブリッド車を並べると、どちらも48ボルトのバッジを持ち、どちらもスタートストップをサポートしている; しかし一方は燃費をわずか7-9%しか改善しないのに対し、もう一方はWLTPサイクルで最大14-16%の改善を達成する. その差はパンフレットではなく、駆動系の中に隠されている: 電気モーターはどこに接続されているのか? メーカーがP0からP4まで番号付けしたこの5つの配置位置は、同じ48ボルトのコンポーネントセットを使ってもまったく異なる結果を生み出す. ベルトを介してクランクシャフトに取り付けられることもあれば、クランクシャフトとトランスミッションの間に組み込まれることもあり、またリアアクスルの中に独立した駆動源として存在することもある.
P0-P4の分類は日常のマーケティング用語ではほとんど見かけない; しかしマイルドハイブリッド車に何ができ、何ができないかを決めているのは、この文字と数字のコードそのものである. 電気走行は可能か、回生ブレーキはどれほど効率的か、なぜ依然として12ボルトのスターターモーターがあるのか - これらの問いの答えはすべて、モーターの位置にある.
P0-P4の意味: モーターの位置がなぜすべてを決めるのか?
命名の論理はシンプルである: Pの文字は、電動機の駆動系における位置を示している. P0配置では、モーターは内燃機関の補機ベルトを介して接続される; これはベルト駆動式スタータージェネレーター、すなわちBiSGとして知られるソリューションである. P1はモーターがクランクシャフトに直接取り付けられる構成を指し、P2はモーターとトランスミッションの間にあり、クラッチによって内燃機関から切り離せる構成を表す. P3では電動機がトランスミッションの出力側にギアペアを介して接続される; P4ではモーターが、内燃機関が駆動する軸以外のアクスル - 典型的にはリアアクスルまたはホイールハブ - を駆動する.
この配置の違いによる結果は甚大である. 電動機が駆動系の中でより後段(車輪に近い)に配置されるほど、エネルギー回収時に生じる損失は減少する; なぜならブレーキ時に回収される運動エネルギーは、途中を通るすべてのギアやトランスミッションの段数に応じて摩擦損失を受けるからである. 一方、配置が後段になるほど統合コストとアーキテクチャの複雑さは増す. そのためP0とP1では電動機を機械的にエンジンから切り離せないが、P2、P3、P4ではクラッチによって切り離すことができ - まさにこの切り離し可能という特性が、電気走行のような追加機能への道を開いている.
注目ポイント
- P0(ベルト式BiSG)アーキテクチャ: 最大出力12-14 kW、WLTPで7-9%の燃費改善.
- P2/P3/P4アーキテクチャ: 最大効率95%、WLTPで14-16%の改善.
- すべての48Vベルト式システムは、コールドクランク用に依然として12ボルトのスターターモーターを使用している.
- P4アーキテクチャは、電気モーターで駆動されるリアアクスルにより、低コストの四輪駆動を実現する.
P0: ベルト駆動式スタータージェネレーター、最も普及しているソリューション
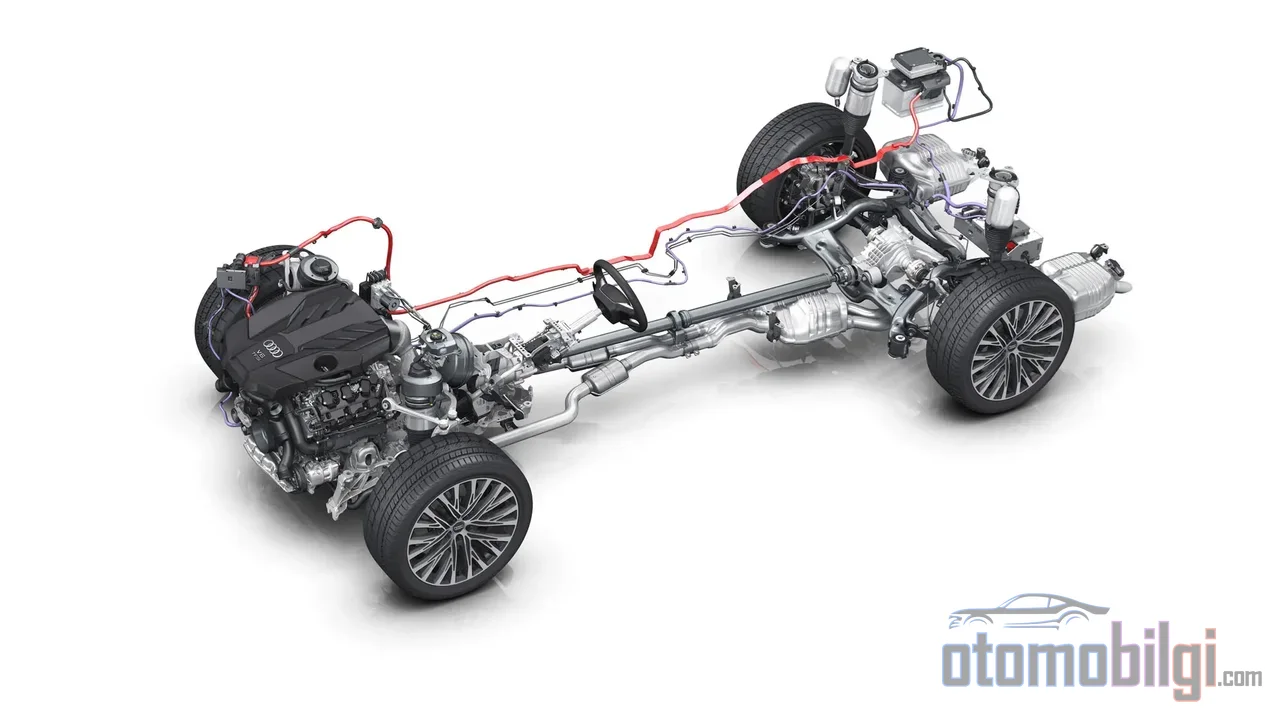
P0は現在、最も普及しているマイルドハイブリッドのアーキテクチャであり、その理由は工学面から明らかである: 既存の車両アーキテクチャへの影響が限定的である点だ. 12ボルトの従来型オルタネーターを48ボルトのマシンに置き換えると、統合はほぼ完了します. したがって、これは最もコスト効率の高いソリューションであり、大多数のメーカーが採用している主流技術です. Audi A8の48ボルトシステムは、このアーキテクチャの代表的な例です.
性能の限界も明確に定められています. クランクシャフトに伝達されるトルクは、ベルトプーリー比の倍率でスケールされ、最大約50 Nmに達します. 最大出力は12-14 kW、連続出力は2.5-3.5 kWの範囲です. システム効率は85%に達し、燃費はNEDCサイクルで10-12%、WLTPで7-9%の改善をもたらします. サプライヤー側では、48ボルトBiSGソリューションは8-12 kWと55 Nmのピーク値を備え、200-600 kJ容量の48ボルトバッテリーと2 kWのDC/DCコンバーターとともにパッケージ化されています.
欠点は、その配置位置そのものに起因します. ベルトのスリップは、伝達可能なトルクを物理的に制限します. エンジンの冷間始動に必要な高トルクがこの限界を超えるため、すべての48ボルトBiSGシステムは依然として12ボルトのスターターモーターを併用しています. エネルギー回収は、マシンがクランクシャフト側にあるためエンジンの摩擦損失の影響を受け、低速走行(クリープ)はまったく不可能です. 要するに、P0は高度なスタートストップおよびトルクアシストシステムとしての役割に留まらざるを得ませんが、まさにそのシンプルさこそが、最も合理的な量産ソリューションにしているのです.
P1: クランクシャフト直結、姿を消した世代
P1アーキテクチャは電気マシンをクランクシャフトに直接取り付けるため、具体的な利点があります. ベルト損失が解消され、効率が向上し、トルクがより高出力かつ迅速に伝達され、12ボルトのスターターモーターを完全に廃止できます. 初代ホンダのIntegrated Motor Assist (IMA)技術は、このアーキテクチャの最も有名な例です. 2009年のHonda Insight Hybridと2010年のMercedes-Benz S400 BlueHybridは、P1の量産モデルです. Insightの電気マシンは、クランクシャフト上で34 Nmのトルクと10 kWの出力を発生させ、効率は最大94%に達します.
それにもかかわらず、P1は舞台を去りました. 高い製造コスト、既存の車両アーキテクチャへの大きな影響、そして空冷が不可能であったことが、メーカーとサプライヤーをこの路線から遠ざけました. 初期のマイルドハイブリッドシステムはP1でしたが、現在ではP0、P3、P4のソリューションにその座を譲っています. P1の歴史は、技術的に優れたソリューションがコストとアーキテクチャのバランスでなぜ敗れる可能性があるのかを示す教訓的な例です.
P2: トランスミッション入口のマシンと機能の飛躍
P2は、電気マシンをクランクシャフトとトランスミッションの間、クラッチの駆動系側に配置します. この小さな配置変更が機能セットに飛躍をもたらします. エンジンクラッチが開いたとき、電気マシンはエンジンの摩擦やトランスミッションの損失から独立して動作できるため、エネルギー回収のポテンシャルが著しく向上します. 低速電気走行やコースティング中の回生といった追加のハイブリッド機能も可能になります. 主な課題はより高い統合コストです.
量産のP2モジュールでは、エンジンとの切り離しクラッチ、発進要素、デュアルマスフライホイールを1つのコンパクトなパッケージにまとめています. 350 Vの公称システム電圧、270 mmのステーター直径、95%のピーク効率で動作する、48 Vまたは高電圧オプションのソリューションが用意されています. チェーンを介して変速機の側面に接続されるオフアクシス版は、ドライブトレインの軸方向の長さをあまり増やさず、スターターモーターを置き換え、必要に応じてエアコンコンプレッサーも駆動できます. スケーラビリティは印象的です. 電気モーターを統合したデュアルクラッチ変速機ソリューションは、48 Vから400 Vの電圧範囲、26〜65 kWのモーター出力で、マイルドハイブリッドからプラグインハイブリッドに至る幅広い用途に使用できます. 最大450 Nmの総トルク伝達を実現します.
P2だけでは足りない点が1つあります. モーターがドライブトレイン側にあるため、スタートストップ機能にはエンジン側にもう1つの電気機械、つまり強化型12 VスターターモーターまたはBiSGが必要です. それでもP2/P3/P4アーキテクチャの共通の性能表は魅力的です. 最大21 kWの出力、最大95%の効率、NEDCで19〜22%、WLTPで14〜16%の燃費改善.
P3とP4 ドライブトレイン側での回生と電気駆動アクスル
P3は電気機械をギアを介して変速機の出力側に接続します. モーターの回転数はホイール速度の整数倍になります. P4はこの論理を一歩進めます. モーターは、内燃機関が駆動するアクスル以外のアクスル、標準ではリアアクスルまたはホイールハブを駆動します. 両方の位置で、回生時にはラインが開いているためモーターと変速機の損失は回生に含まれません. そのため、最大のエネルギー回収ポテンシャルはP3/P4トポロジにあります.
P4の最も興味深い可能性は四輪駆動です. 内燃機関がフロントアクスルを、電気モーターがリアアクスルを駆動することで、長いトランスファーケースやプロペラシャフトなしでAWD能力が得られます. さらにリアアクスルは滑りやすい路面でのみ作動し、一時的な四輪駆動として機能することも可能です. 48 Vベースのこのようなシステム、つまりベルト式スタータージェネレーター、電気式スーパーチャージャー、電気式リアアクスル駆動を備えたeRADは、2016年のパリモーターショーで発表され、低グリップ路でリアアクスルを接続して四輪駆動に切り替え、フル電気走行も可能にするデモンストレーションで注目を集めました.
P2かP3か コストと効率の競争
P3は理論上最も効率的な回生を提供しますが、実用面では2つのハンディキャップを抱えています. 第一に、モーターを変速機やエンジンに統合できないため、車内に別の容積を必要とします. 第二に、内燃機関を自動始動するには追加のP0機械が必須となり、コストが上昇します. 2024年の学術比較研究は、様々なセグメントにおけるP2アーキテクチャのコスト優位性を明確に示しています. 効率ではP3が、システム全体のコストではP2が先行しており、典型的なエンジニアリングのバランスです.
複合トポロジ P0+P4とその先へ
各配置は互いに排他的である必要はありません. 複数のモーターを1つのシステムに統合することが可能で、最新のアプリケーションではP0+P3やP0+P2.5+P4などの組み合わせが見られます. これらのアーキテクチャでは、エンジン側のP0/P1モーターが内燃機関の余剰トルクをバッテリー充電に振り向け、P4モーターは減速時の回生および静かな電気走行モードの役割を担います. P1+P4の構成では、リアアクスルに配置されたモーターが必要に応じて作動し、一時的な四輪駆動も実現できます.
配置の比較: どのアーキテクチャがどのシナリオに適しているか?
| アーキテクチャ | 接続 | 最大 出力 | WLTP消費改善 | 主な能力 |
|---|---|---|---|---|
| P0 | アクセサリーベルト (BiSG) | 12-14 kW | 7-9% | 最も低い統合コスト |
| P1 | クランクシャフト (直接) | 10 kW (実装例) | - | 損失のないトルク伝達、12Vスターターを廃止可能 |
| P2 | トランスミッション入口、クラッチ併用 | 21 kW | 14-16% | 電気クリープ、スケーラブルな出力 |
| P3 | トランスミッション出口、ギヤ駆動 | 21 kW | 14-16% | 最大の回生能力 |
| P4 | 独立アクスル / 車輪 | 21 kW | 14-16% | 電気式AWD、電気走行 |
この表を個々の購入者向けに訳すと次のようになります: 市街地のstop-and-go渋滞でスタートストップとトルク支援だけを求めるならP0で十分すぎるほどであり、最も理にかなったコストバランスを提供します. ベルトシステムのトルク制限は数値からも明らかです. P0は車を電気だけで走らせることは決してありません. P2は消費改善を倍増させながら電気走行機能を求めるが、フルハイブリッドの複雑さに移行したくないユーザーにとっての中間段階となります. P3とP4は、最大の回収、電気走行、特に電気モーターによる四輪駆動を約束する、パフォーマンスと効率志向のアーキテクチャです.
市場の方向性もこれと並行して進んでいます: P0は低コストでメインストリームの地位を維持していますが、より高い効率性とCO2削減の潜在力を持つため、市場は時間とともにP4アーキテクチャへと進化しています.
マイルドハイブリッドP0-P4分類の本質とは何か?
簡潔に、引用可能な回答でまとめましょう: P0からP4までの番号は、マイルドハイブリッド電気モーターの駆動系における位置 - ベルト、クランクシャフト、トランスミッション入力側、トランスミッション出力側、そして独立したアクスル - を示しています. 位置が車輪に近づくほどエネルギー回収が増加し、電気走行が可能になり、アーキテクチャはP4で電気式四輪駆動に至ります. しかし各ステップは統合コストも引き上げます. P0はシンプルさ、P2は機能性、P4は能力を代表します. 正しい選択は使用シナリオによって異なります.
48ボルトの議論やマイルドハイブリッドとフルハイブリッドの比較に戻る際、この分類は手元の羅針盤です: メーカーの電圧ではなく、モーターがどこに取り付けられているかに注目してください. その番号は、車が本当に何ができるかをパンフレットよりも正直に物語ります.