Mild Hybrid ระดับ P0, P1, P2, P3 และ P4 แตกต่างกันอย่างไร?
เมื่อรถไมล์ดไฮบริดสองคันจอดเคียงกัน ทั้งคู่ติดป้าย 48 โวลต์ และรองรับระบบสตาร์ท-สตอปเหมือนกัน แต่คันหนึ่งลดการใช้เชื้อเพลิงเพียง 7-9 เปอร์เซ็นต์ ขณะที่อีกคันให้การปรับปรุงถึง 14-16 เปอร์เซ็นต์ในรอบ WLTP ความต่างไม่ได้ซ่อนอยู่ในโบรชัวร์ แต่ซ่อนอยู่ในชุดส่งกำลัง: มอเตอร์ไฟฟ้าถูกต่ออยู่ตรงไหน? ตำแหน่งทั้งห้าที่ผู้ผลิตเรียกลำดับตั้งแต่ P0 ถึง P4 นี้ สร้างผลลัพธ์ที่แตกต่างกันโดยสิ้นเชิง แม้ใช้ชุดส่วนประกอบ 48 โวลต์ชุดเดียวกัน บางครั้งติดตั้งกับเพลาข้อเหวี่ยงผ่านสายพาน บางครั้งถูกวางไว้ระหว่างเพลาข้อเหวี่ยงกับเกียร์ และบางครั้งก็ทำหน้าที่เป็นแหล่งขับเคลื่อนแยกต่างหากอยู่ภายในเพลาหลัง
การจำแนก P0-P4 แทบไม่ปรากฏในภาษาการตลาดประจำวัน ทว่าตัวอักษรและตัวเลขรหัสนี้เพียงอย่างเดียวก็กำหนดว่ารถไมล์ดไฮบริดทำอะไรได้และทำอะไรไม่ได้ ขับเคลื่อนด้วยไฟฟ้าได้หรือไม่ เบรกสร้างพลังงานมีประสิทธิภาพแค่ไหน ทำไมยังต้องใช้มอเตอร์สตาร์ท 12 โวลต์ - คำตอบของคำถามเหล่านี้ทั้งหมดอยู่ที่ตำแหน่งของมอเตอร์
P0-P4 หมายความว่าอย่างไร: ทำไมตำแหน่งของมอเตอร์จึงกำหนดทุกอย่าง?
ตรรกะการตั้งชื่อนั้นง่าย: ตัว P บ่งบอกตำแหน่งของเครื่องจักรไฟฟ้าในชุดส่งกำลัง ในตำแหน่ง P0 มอเตอร์ถูกต่อผ่านสายพานอุปกรณ์เสริมของเครื่องยนต์สันดาปภายใน ซึ่งเป็นโซลูชันที่รู้จักกันในชื่อเครื่องกำเนิดไฟฟ้า-สตาร์ทแบบรวมสายพาน หรือ BiSG P1 คือการติดตั้งเครื่องจักรโดยตรงกับเพลาข้อเหวี่ยง ส่วน P2 หมายถึงการกำหนดค่าที่มอเตอร์อยู่ระหว่างเครื่องยนต์กับเกียร์ และสามารถแยกออกจากเครื่องยนต์สันดาปภายในได้ด้วยคลัตช์ ใน P3 เครื่องจักรไฟฟ้าถูกต่อกับทางออกของเกียร์ผ่านคู่เฟือง ส่วนใน P4 มอเตอร์จะขับเคลื่อนเพลาที่อยู่นอกแกนที่เครื่องยนต์สันดาปภายในขับเคลื่อน - โดยทั่วไปคือเพลาหลังหรือจานล้อ
ผลของความต่างของตำแหน่งนี้มีมหาศาล ยิ่งเครื่องจักรไฟฟ้าถูกวางในชุดส่งกำลังใกล้ปลายทาง (เข้าหาล้อ) มากเท่าไร ความสูญเสียที่เกิดขึ้นในการกู้คืนพลังงานยิ่งลดลงเท่านั้น เพราะพลังงานจลน์ที่เก็บรวบรวมระหว่างการเบรกจะสูญเสียไปกับแรงเสียดทานเท่ากับจำนวนเฟืองและระดับเกียร์ทั้งหมดที่ต้องผ่าน ในทางกลับกัน ยิ่งตำแหน่งอยู่ใกล้ปลายทาง ต้นทุนการบูรณาการและความซับซ้อนของสถาปัตยกรรมยิ่งเพิ่มขึ้น ด้วยเหตุนี้ ใน P0 และ P1 เครื่องจักรไฟฟ้าจึงแยกออกจากเครื่องยนต์ทางกลไกไม่ได้ ขณะที่ใน P2, P3 และ P4 สามารถแยกออกได้ด้วยคลัตช์ - และคุณสมบัติที่แยกออกได้นี่เองที่เปิดทางให้ฟังก์ชันเพิ่มเติมอย่างการขับเคลื่อนด้วยไฟฟ้า
สิ่งที่น่าสนใจ
- สถาปัตยกรรม P0 (BiSG แบบสายพาน): กำลังสูงสุด 12-14 kW ประหยัดการใช้พลังงานในรอบ WLTP 7-9%
- สถาปัตยกรรม P2/P3/P4: ประสิทธิภาพสูงถึง 95% การปรับปรุงในรอบ WLTP 14-16%
- ระบบแบบสายพาน 48V ทั้งหมดยังคงใช้มอเตอร์สตาร์ท 12 โวลต์สำหรับการสตาร์ทเย็น
- สถาปัตยกรรม P4 ให้การขับเคลื่อนสี่ล้อต้นทุนต่ำด้วยเพลาหลังที่ขับเคลื่อนด้วยมอเตอร์ไฟฟ้า
P0: เครื่องกำเนิดไฟฟ้า-สตาร์ทแบบรวมสายพานและโซลูชันที่แพร่หลายที่สุด
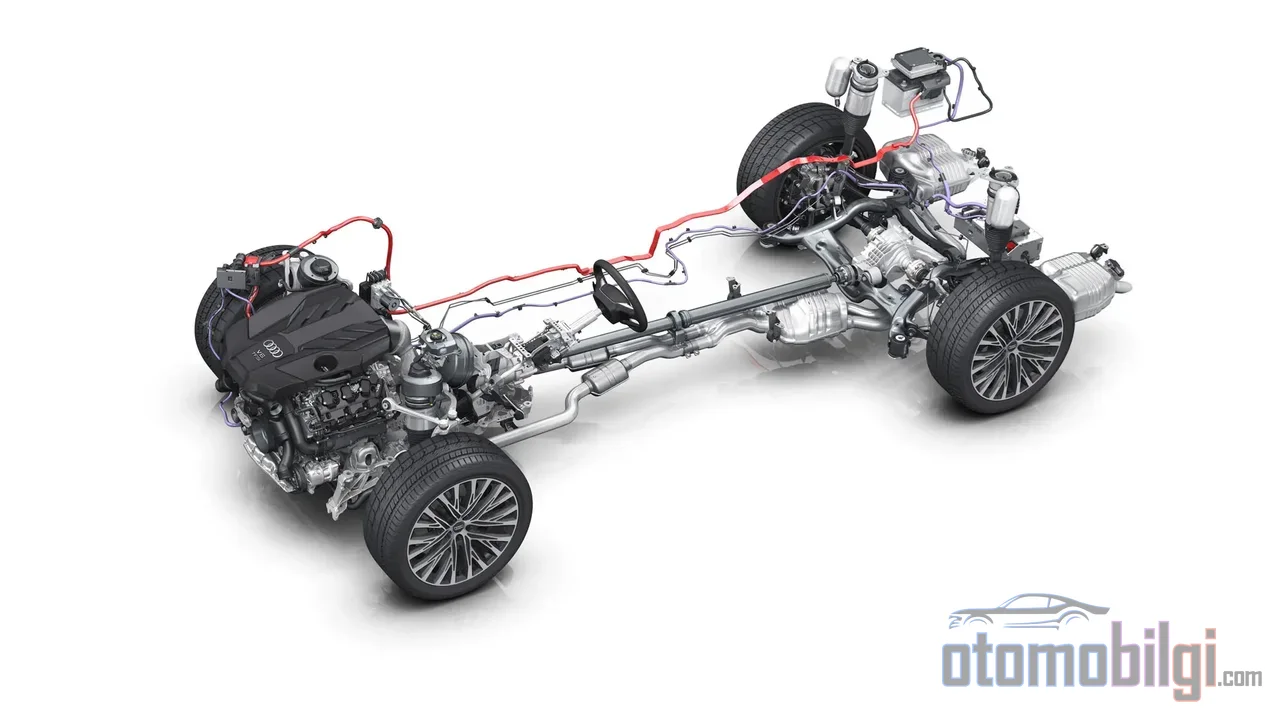
P0 เป็นสถาปัตยกรรมไมล์ดไฮบริดที่แพร่หลายที่สุดในปัจจุบัน และเหตุผลด้านวิศวกรรมก็ชัดเจน: ผลกระทบต่อสถาปัตยกรรมรถยนต์ที่มีอยู่มีจำกัด เมื่อติดตั้งเครื่องกำเนิดไฟฟ้า 48 โวลต์แทนอัลเทอร์เนเตอร์แบบธรรมดา 12 โวลต์ การบูรณาการจะเสร็จสมบูรณ์เป็นส่วนใหญ่ ดังนั้นจึงเป็นโซลูชันที่คุ้มต้นทุนที่สุด และเป็นเทคโนโลยีกระแสหลักที่ผู้ผลิตส่วนใหญ่นำมาใช้ ระบบ 48 โวลต์ของAudi A8 เป็นตัวอย่างที่คุ้นเคยของสถาปัตยกรรมนี้
ขีดจำกัดด้านประสิทธิภาพก็ถูกกำหนดไว้อย่างชัดเจน แรงบิดที่ส่งไปยังเพลาข้อเศียรจะขยายตามอัตราทดของรอกสายพาน และสูงได้ถึงประมาณ 50 Nm กำลังสูงสุดอยู่ในช่วง 12-14 kW และกำลังต่อเนื่องอยู่ในช่วง 2.5-3.5 kW ประสิทธิภาพของระบบสูงได้ถึงร้อยละ 85 และช่วยลดการใช้เชื้อเพลิงได้ร้อยละ 10-12 ในวงจร NEDC และร้อยละ 7-9 ใน WLTP ในฝั่งผู้ผลิตชิ้นส่วน โซลูชัน BiSG 48 โวลต์ถูกบรรจุรวมกันเป็นชุดพร้อมค่าสูงสุด 8-12 kW และ 55 Nm แบตเตอรี่ 48 โวลต์ความจุ 200-600 kJ และตัวแปลง DC/DC กำลัง 2 kW
ข้อเสียเกิดขึ้นจากตำแหน่งที่ตั้งเอง การเลื่อนไถลของสายพานจำกัดแรงบิดที่สามารถถ่ายทอดได้ในทางกายภาพ เนื่องจากแรงบิดสูงที่จำเป็นในการสตาร์ทเครื่องยนต์เย็นเกินขีดจำกัดนี้ การใช้งาน BiSG 48 โวลต์ทั้งหมดจึงยังคงต้องพกมอเตอร์สตาร์ท 12 โวลต์ควบคู่ไปด้วย การกู้คืนพลังงานได้รับผลกระทบจากแรงเสียดทานของเครื่องยนต์ เนื่องจากเครื่องกำเนิดไฟฟ้าอยู่ฝั่งเพลาข้อเศียร และการขับเคลื่อนด้วยไฟฟ้าความเร็วต่ำ (creep) ไม่สามารถทำได้เลย โดยสรุป P0 ถูกกำหนดให้คงอยู่ในฐานะระบบ start-stop ที่ได้รับการปรับปรุงและระบบเสริมแรงบิด - แต่ความเรียบง่ายในตัวมันเองก็ทำให้มันเป็นโซลูชันการผลิตแบบอนุกรมที่มีเหตุผลที่สุด
P1: เชื่อมต่อตรงกับเพลาข้อเศียร เจเนอเรชันที่ถูกทิ้งร้าง
สถาปัตยกรรม P1 ติดตั้งเครื่องกำเนิดไฟฟ้าเข้ากับเพลาข้อเศียรโดยตรง และมีประโยชน์ที่จับต้องได้: การสูญเสียจากสายพานหายไป ประสิทธิภาพเพิ่มขึ้น แรงบิดถ่ายทอดได้สูงและรวดเร็วกว่า และมอเตอร์สตาร์ท 12 โวลต์สามารถถูกถอดออกได้ทั้งหมด เทคโนโลยีIntegrated Motor Assist (IMA)รุ่นแรกของ Honda เป็นตัวอย่างที่รู้จักกันดีที่สุดของสถาปัตยกรรมนี้ Honda Insight Hybrid ปี 2009 และ Mercedes-Benz S400 BlueHybrid ปี 2010 เป็นตัวแทนการผลิตแบบอนุกรมของ P1 เครื่องกำเนิดไฟฟ้าของ Insight ผลิตแรงบิด 34 Nm และกำลัง 10 kW บนเพลาข้อเศียร โดยประสิทธิภาพสูงถึงร้อยละ 94
แม้กระนั้น P1 ก็ได้หายไปจากเวที ต้นทุนการผลิตที่สูง ผลกระทบอย่างใหญ่หลวงต่อสถาปัตยกรรมยานพาหนะที่มีอยู่ และความไม่สามารถของการระบายความร้อนด้วยอากาศ ทำให้ผู้ผลิตและผู้ผลิตชิ้นส่วนห่างเหินจากเส้นทางนี้ ระบบไมลด์ไฮบริดรุ่นแรกเป็น P1 แต่ปัจจุบันได้ให้ที่มาแก่โซลูชัน P0, P3 และ P4 เรื่องราวของ P1 เป็นตัวอย่างที่ให้บทเรียนว่าทำไมโซลูชันที่เหนือกว่าในทางเทคนิคจึงอาจแพ้ในดุลยภาพระหว่างต้นทุนและสถาปัตยกรรมได้
P2: เครื่องกำเนิดไฟฟ้าที่ทางเข้าเกียร์และการก้าวกระโดดของฟังก์ชัน
P2 วางเครื่องกำเนิดไฟฟ้าไว้ระหว่างเพลาข้อเศียรกับเกียร์ ฝั่งระบบขับเคลื่อนของคลัตช์ การย้ายตำแหน่งเล็กน้อยนี้สร้างการก้าวกระโดดในชุดฟังก์ชัน: เมื่อคลัตช์เครื่องยนต์เปิดออก เครื่องกำเนิดไฟฟ้าสามารถทำงานได้อย่างอิสระจากแรงเสียดทานของเครื่องยนต์และการสูญเสียของเกียร์ ศักยภาพการกู้คืนพลังงานจึงเพิ่มขึ้นอย่างชัดเจน ฟังก์ชันไฮบริดเพิ่มเติม เช่น การขับเคลื่อนด้วยไฟฟ้าความเร็วต่ำและการกู้คืนพลังงานระหว่างการร่อน (coasting) ก็เป็นไปได้ ต้นทุนหลักคือต้นทุนการบูรณาการที่สูงขึ้น
ในฝั่งการผลิตแบบอนุกรม โมดูล P2 รวมคัปปลิงสำหรับแยกจากเครื่องยนต์ องค์ประกอบช่วยออกตัว และมวลปีนสองชั้นไว้ในแพ็กเกจกะทัดรัดชิ้นเดียว มีโซลูชันที่ใช้แรงดันระบบ 350 V ขนาดเส้นผ่านศูนย์กลางสเตเตอร์ 270 มม. และประสิทธิภาพสูงสุดร้อยละ 95 พร้อมทางเลือกแรงดัน 48 โวลต์หรือแรงดันสูง เวอร์ชัน off-axis ที่ต่อเข้ากับเกียร์ด้วยหมึกสายพานจากด้านข้าง ช่วยเพิ่มความยาวตามแนวแกนของระบบส่งกำลังน้อยกลอง ทดแทนมอเตอร์สตาร์ท และสามารถขับคอมเพรสเซอร์แอร์ได้เมื่อจำเป็น ความสามารถในการปรับขนาดน่าประทับใจ: โซลูชันเกียร์คัปปลิงคู่พร้อมมอเตอร์ไฟฟ้าแบบบูรณาการสามารถใช้งานได้ในช่วงแรงดัน 48 ถึง 400 V และกำลังมอเตอร์ 26-65 kW ครอบคลุมสเปกตรัมตั้งแต่ไมลด์ไฮบริดไปจนถึงปลั๊กอินไฮบริด สามารถส่งทอร์ครวมได้สูงสุดถึง 450 Nm
มีจุดหนึ่งที่ P2 เพียงอย่างเดียวไม่เพียงพอ: เนื่องจากมอเตอร์อยู่ฝั่งระบบส่งกำลัง จึงต้องมีมอเตอร์ไฟฟ้าตัวที่สองอีกด้านเครื่องยนต์สำหรับระบบ start-stop - คือมอเตอร์สตาร์ท 12 โวลต์แบบเสริมกำลังหรือ BiSG อย่างไรก็ตาม ตารางประสิทธิภาพร่วมของสถาปัตยกรรม P2/P3/P4 ยังคงน่าดึงดูด: กำลังสูงสุดถึง 21 kW ประสิทธิภาพสูงสุดถึงร้อยละ 95 การปรับปรุงการใช้พลังงานร้อยละ 19-22 ตามมาตรฐาน NEDC และร้อยละ 14-16 ตามมาตรฐาน WLTP
P3 และ P4: การฟื้นฟูพลังงานฝั่งระบบส่งกำลังและเพลาไฟฟ้า
P3 เชื่อมต่อมอเตอร์ไฟฟ้าเข้ากับทางออกของเกียร์ผ่านเกียร์ทด รอบการหมุนของมอเตอร์จึงเป็นผลคูณของความเร็วล้อโดยตรง ส่วน P4 ก้าวตรรกะนี้ไปอีกขั้น: มอเตอร์ขับเคลื่อนเพลาที่อยู่นอกเหนือจากเพลาที่เครื่องยนต์สันดาปภายในขับ - ตามมาตรฐานคือเพลาหลังหรือดุมล้อ ในทั้งสองตำแหน่ง เมื่อพลังงานเบรกถูกฟื้นฟู ความสูญเสียของเครื่องยนต์และเกียร์ขณะสายเปิดอยู่จะไม่ถูกนำมารวมในการฟื้นฟู ด้วยเหตุนี้ ศักยภาพการฟื้นฟูพลังงานสูงสุดจึงอยู่ที่โทโพโลยี P3/P4
คำสัญญาที่น่าสนใจที่สุดของ P4 คือระบบขับเคลื่อนสี่ล้อ เมื่อเครื่องยนต์สันดาปภายในขับเพลาหน้าและมอเตอร์ไฟฟ้าขับเพลาหลัง จะได้ความสามารถ AWD โดยไม่ต้องใช้กล่องถ่ายทอดกำลังยาวและเพลาคาร์ดาน ยิ่งไปกว่านั้น เพลาหลังสามารถทำงานเป็นระบบขับเคลื่อนสี่ล้อชั่วคราวโดยเข้ามาช่วยเฉพาะบนพื้นผิวที่ลื่นเท่านั้น ระบบดังกล่าวที่ใช้แรงดัน 48 โวลต์ - ประกอบด้วยมอเตอร์สตาร์ทเจนเนอเรเตอร์แบบสายพาน เทอร์โบชาร์จเจอร์ไฟฟ้า และระบบขับเคลื่อนเพลาหลังไฟฟ้า eRAD - เปิดตัวในงาน Paris Motor Show 2016 โดยเป็นการสาธิตที่เชื่อมต่อเพลาหลังบนพื้นผิวที่เกาะตัวต่ำเพื่อเปลี่ยนเป็นระบบขับเคลื่อนสี่ล้อและให้การขับขี่ไฟฟ้าเต็มรูปแบบ
P2 หรือ P3: การแข่งขันด้านต้นทุนและประสิทธิภาพ
P3 ให้การฟื้นฟูพลังงานที่มีประสิทธิภาพที่สุดตามทฤษฎี แต่ในทางปฏิบัติมีข้อเสียเปรียบสองประการ ประการแรก เนื่องจากมอเตอร์ไม่สามารถบูรณาการเข้ากับเกียร์หรือเครื่องยนต์ได้ จึงต้องใช้พื้นที่แยกต่างหากภายในยานพาหนะ ประการที่สอง จำเป็นต้องมีมอเตอร์ P0 เพิ่มเติมเพื่อสตาร์ทเครื่องยนต์สันดาปภายในโดยอัตโนมัติ ซึ่งทำให้ต้นทุนสูงขึ้น การเปรียบเทียบเชิงวิชาการปี 2024 ชี้ชัดถึงข้อได้เปรียบด้านต้นทุนของสถาปัตยกรรม P2 ในหลายเซกเมนต์ ด้านประสิทธิภาพ P3 นำหน้า ส่วนด้านต้นทุนระบบรวม P2 นำหน้า - เป็นสมดุลทางวิศวกรรมแบบคลาสสิก
โทโพโลยีแบบผสม: P0+P4 และไกลกว่านั้น
ตำแหน่งเหล่านี้ไม่จำเป็นต้องเป็นไปไม่ได้ที่จะใช้ร่วมกัน การรวมมอเตอร์หลายตัวเข้าไว้ในระบบเดียวเป็นไปได้ และในการใช้งานปัจจุบันจะเห็นการจับคู่แบบ P0+P3 หรือ P0+P2.5+P4 ในสถาปัตยกรรมเหล่านี้ มอเตอร์ P0/P1 ที่อยู่ฝั่งเครื่องยนต์จะนำแรงบิดส่วนเกินของเครื่องยนต์สันดาปภายในไปใช้ในการชาร์จแบตเตอรี่ ส่วนมอเตอร์ P4 ทำหน้าที่สร้างพลังงานย้อนกลับ (regeneration) ขณะชะลอความเร็ว และเปิดโหมดขับเคลื่อนไฟฟ้าอย่างเงียบงัน ในรูปแบบ P1+P4 มอเตอร์ที่ติดตั้งอยู่บนเพลาหลังสามารถเข้ามาทำงานเมื่อจำเป็น ทำให้ได้ระบบขับเคลื่อนสี่ล้อชั่วคราวอีกด้วย
การเปรียบเทียบตำแหน่ง: สถาปัตยกรรมแบบใดเหมาะกับสถานการณ์ใด?
| สถาปัตยกรรม | จุดเชื่อมต่อ | สูงสุด กำลัง | ประหยัดเชื้อเพลิงตาม WLTP | ความสามารถเด่น |
|---|---|---|---|---|
| P0 | สายพานอุปกรณ์เสริม (BiSG) | 12-14 kW | 7-9% | ต้นทุนการผสานรวมต่ำที่สุด |
| P1 | เพลงข้อเหวี่ยง (โดยตรง) | 10 kW (ตัวอย่างการใช้งาน) | - | ส่งแรงบิดโดยไม่สูญเสีย สามารถยกเลิกระบบสตาร์ท 12V ได้ |
| P2 | ช่องทางเข้าเกียร์ ผ่านคลัตช์ | 21 kW | 14-16% | ระบบคลาลไฟฟ้า กำลังที่ปรับขนาดได้ |
| P3 | ช่องทางออกเกียร์ ผ่านเกียร์ทดรอก | 21 kW | 14-16% | การฟื้นฟูพลังงานสูงสุด |
| P4 | เพลาแยก / ล้อ | 21 kW | 14-16% | AWD ไฟฟ้า ขับเคลื่อนด้วยไฟฟ้า |
การแปลตารางนี้สู่ผู้ซื้อรายบุคคลมีดังนี้: หากคุณมองหาเพียงระบบ start-stop และการช่วยเสริมแรงบิดในการจราจรแบบหยุด-เคลื่อนในเมือง P0 นั้นเพียงพออย่างมากและให้สมดุลของต้นทุนที่สมเหตุสมผลที่สุด ขีดจำกัดแรงบิดของระบบสายพานอยู่ระดับกลางๆ ตามตัวเลข และ P0 จะไม่ขับเคลื่อนรถด้วยไฟฟ้าเพียงอย่างเดียวเด็ดขาด P2 สร้างขั้นกลางสำหรับผู้ใช้ที่ต้องการฟังก์ชันขับเคลื่อนไฟฟ้าในขณะที่ประหยัดเชื้อเพลิงเพิ่มขึ้นเป็นสองเท่า แต่ไม่ต้องการก้าวไปสู่ความซับซ้อนของไฮบริดเต็มรูปแบบ ส่วน P3 และ P4 เป็นสถาปัตยกรรมที่เน้นประสิทธิภาพและความสามารถ ด้วยการฟื้นฟูพลังงานสูงสุด การขับเคลื่อนด้วยไฟฟ้า และโดยเฉพาะอย่างยิ่งคำมั่นสัญญาเรื่องขับเคลื่อนสี่ล้อด้วยมอเตอร์ไฟฟ้า
ทิศทางของตลาดก็เดินหน้าไปในทิศทางเดียวกัน: ขณะที่ P0 ยังคงรักษาตำแหน่งกระแสหลักด้วยต้นทุนที่ต่ำ ตลาดก็กำลังพัฒนาไปสู่สถาปัตยกรรม P4 ตามช่วงเวลา เนื่องจากมีศักยภาพด้านประสิทธิภาพที่สูงขึ้นและการลด CO2
แก่นแท้ของการจำแนกประเภท Mild Hybrid P0-P4 คืออะไร?
มาสรุปสั้นๆ ด้วยคำตอบที่สามารถอ้างอิงได้: ตัวเลขจาก P0 ถึง P4 บ่งบอกตำแหน่งของมอเตอร์ไฟฟ้า mild hybrid ในระบบส่งกำลัง - สายพาน เพลาข้อเหวี่ยง ช่องทางเข้าเกียร์ ช่องทางออกเกียร์ และเพลาแยก ยิ่งตำแหน่งใกล้ล้อมากขึ้น การฟื้นฟูพลังงานยิ่งเพิ่มขึ้น การขับเคลื่อนด้วยไฟฟ้าเป็นไปได้ และในสถาปัตยกรรม P4 จะขยายไปถึงการขับเคลื่อนสี่ล้อด้วยไฟฟ้า แต่ทุกขั้นตอนยังเพิ่มต้นทุนการผสานรวมด้วย P0 แทนความเรียบง่าย P2 แทนฟังก์ชันการทำงาน P4 แทนความสามารถ การเลือกที่ถูกต้องขึ้นอยู่กับสถานการณ์การใช้งาน
เมื่อกลับไปยังการถกเถียงเรื่อง 48 โวลต์และการเปรียบเทียบระหว่าง mild hybrid กับ full hybrid การจำแนกประเภทนี้คือเข็มทิศในมือของคุณ: อย่าดูที่แรงดันไฟฟ้าของผู้ผลิต แต่ให้ดูว่ามอเตอร์ติดตั้งอยู่ตรงไหน ตัวเลขนั้นบอกได้อย่างตรงไปตรงมากว่าโบรชัวร์ว่ารถจะทำอะไรได้จริง