Was ist der Unterschied zwischen P0, P1, P2, P3 und P4 beim Mild Hybrid?
Zwei Mild-Hybrid-Fahrzeuge stehen nebeneinander, beide tragen das 48-Volt-Abzeichen, beide unterstützen Start-Stop; aber während das eine den Kraftstoffverbrauch nur um 7-9 Prozent senkt, erreicht das andere im WLTP-Zyklus eine Verbesserung von bis zu 14-16 Prozent. Der Unterschied verbirgt sich nicht im Prospekt, sondern im Antriebsstrang: wo ist der Elektromotor angebunden? Diese fünf Positionen, die die Hersteller von P0 bis P4 nummerieren, liefern selbst mit demselben 48-Volt-Komponentensatz völlig unterschiedliche Ergebnisse. Mal hängt sie per Riemen an der Kurbelwelle, mal wird sie zwischen Kurbelwelle und Getriebe eingefügt, mal existiert sie als eigenständige Antriebsquelle in der Hinterachse.
Die P0-P4-Klassifikation taucht in der alltäglichen Marketing Sprache kaum auf; doch allein dieser Buchstaben-Ziffern-Code bestimmt, was ein Mild-Hybrid-Fahrzeug kann und was nicht. Ist elektrisches Fahren möglich, wie effizient ist die rekuperative Bremsung, warum gibt es noch immer einen 12-Volt-Anlasser - auf all diese Fragen liegt die Antwort in der Position des Motors.
Was bedeuten P0-P4: Warum bestimmt die Position des Motors alles?
Die Logik der Bezeichnung ist einfach: Der Buchstabe P beschreibt den Ort der elektrischen Maschine im Antriebsstrang. In der Position P0 wird der Motor über den Nebenaggregate-Riemen des Verbrennungsmotors angebunden; es ist die als riemenintegrierter Startergenerator, also BiSG bekannte Lösung. Bei P1 ist die Maschine direkt auf der Kurbelwelle montiert, während P2 eine Konfiguration zwischen Motor und Getriebe beschreibt, die per Kupplung vom Verbrennungsmotor getrennt werden kann. Bei P3 wird die elektrische Maschine über ein Zahnradpaar an den Getriebeausgang angebunden; bei P4 treibt der Motor dagegen eine Achse an, die außerhalb der vom Verbrennungsmotor angetriebenen Achse liegt - typischerweise die Hinterachse oder eine Radnabe.
Die Folgen dieses Positionsunterschieds sind gewaltig. Je weiter vorne (in Richtung Rad) die elektrische Maschine im Antriebsstrang sitzt, desto geringer fallen die Verluste bei der Energierückgewinnung aus; denn die beim Bremsen gesammelte kinetische Energie erleidet an jedem ihr nachgelagerten Zahnrad und Getriebeelement Reibungsverluste. Dafür steigen mit fortschreitender Position die Integrationskosten und die architektonische Komplexität. Deshalb ist die elektrische Maschine bei P0 und P1 mechanisch nicht vom Motor trennbar, bei P2, P3 und P4 hingegen dank einer Kupplung schon - und genau diese Trennbarkeit eröffnet Zusatzfunktionen wie das elektrische Fahren.
Die wichtigsten Punkte
- P0-Architektur (riemenbasiertes BiSG): maximale Leistung von 12-14 kW, Verbrauchsverbesserung im WLTP von 7-9%.
- P2/P3/P4-Architekturen: Wirkungsgrad bis zu 95%, Verbesserung im WLTP von 14-16%.
- Alle 48V-Riemensysteme verwenden für den Kaltstart weiterhin einen 12 Volt -Anlasser.
- Die P4-Architektur bietet dank der elektromotorisch angetriebenen Hinterachse einen kostengünstigen Allradantrieb.
P0: Riemenintegrierter Startergenerator und die verbreitetste Lösung
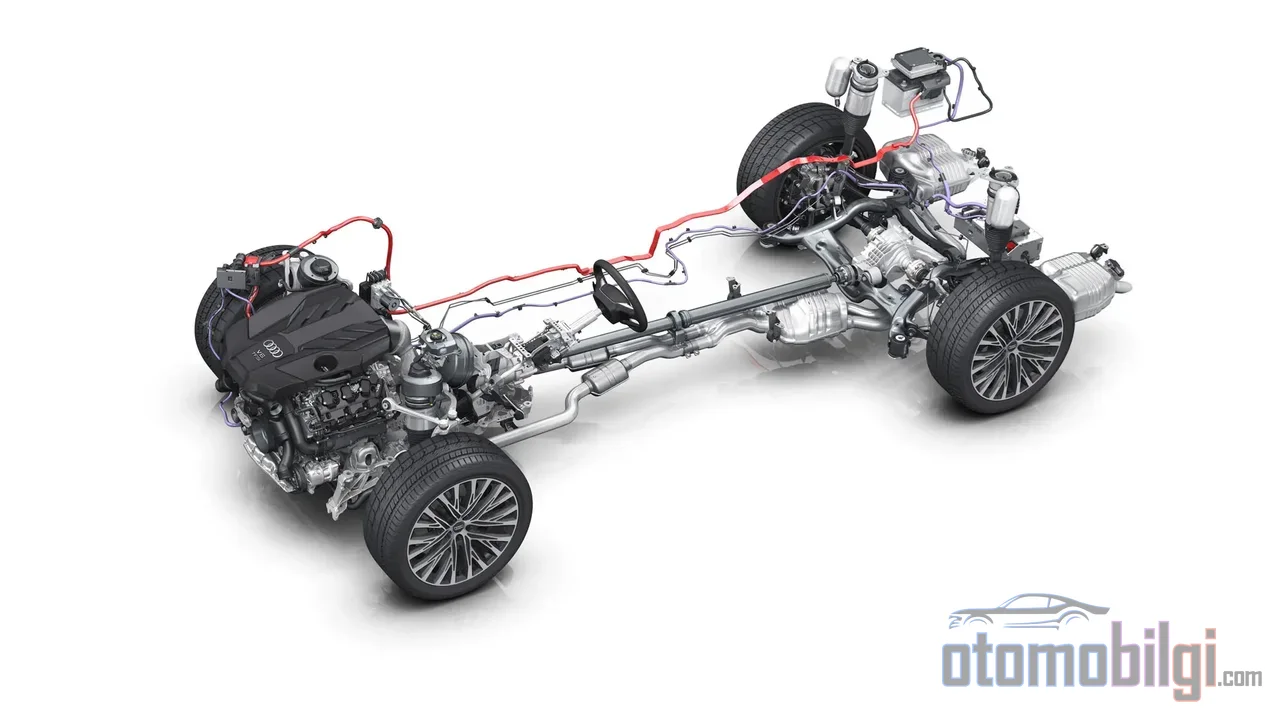
P0 ist heute die verbreitetste Mild-Hybrid-Architektur, und der Grund dafür ist aus technischer Sicht offensichtlich: die Auswirkungen auf die bestehende Fahrzeugarchitektur sind begrenzt. Wenn anstelle des konventionellen 12-Volt-Generators eine 48-Volt-Maschine installiert wird, ist die Integration weitgehend abgeschlossen. Daher ist es die kosteneffektivste Lösung und die Mainstream-Technologie, die von den meisten Herstellern übernommen wurde; Das 48-Volt-System des Audi A8 ist ein bekanntes Beispiel für diese Architektur.
Auch die Leistungsgrenzen sind klar definiert. Das auf die Kurbelwelle übertragene Drehmoment skaliert mit dem Übersetzungsfaktor des Keilriemens und kann bis zu etwa 50 Nm erreichen; die maximale Leistung liegt im Bereich von 12-14 kW, die Dauerleistung im Bereich von 2,5-3,5 kW. Der Systemwirkungsgrad erreicht bis zu 85 Prozent und verbessert den Kraftstoffverbrauch im NEDC-Zyklus um 10-12 Prozent, im WLTP um 7-9 Prozent. Auf der Lieferantenseite werden 48-Volt-BiSG-Lösungen mit Spitzenwerten von 8-12 kW und 55 Nm zusammen mit einer 48-Volt-Batterie mit 200-600 kJ Kapazität und einem 2-kW-DC/DC-Wandler paketiert.
Die Nachteile ergeben sich aus der Position selbst. Der Riemenrutschen begrenzt das übertragbare Drehmoment physikalisch; da das für den Kaltstart erforderliche hohe Drehmoment diese Grenze überschreitet, führen alle 48-Volt-BiSG-Anwendungen weiterhin einen 12-Volt-Anlasser mit sich. Die Energierückgewinnung ist durch die Reibungsverluste des Motors beeinträchtigt, da sich die Maschine auf der Kurbelwellenseite befindet, und ein elektrisches Fahren mit niedriger Geschwindigkeit (Creep) ist überhaupt nicht möglich. P0 bleibt zusammengefasst also ein erweiterter Start-Stop- und Drehmomentunterstützungssysteme - aber genau diese Einfachheit macht es zur rationellsten Serienproduktionslösung.
P1: Direkt mit der Kurbelwelle verbunden, die aufgegebene Generation
Die P1-Architektur montiert die elektrische Maschine direkt auf der Kurbelwelle, was konkrete Vorteile hat: der Riemenverlust entfällt, der Wirkungsgrad steigt, das Drehmoment wird höher und schneller übertragen, der 12-Volt-Anlasser kann vollständig entfallen. Die erste Generation von Hondas Integrated Motor Assist (IMA) -Technologie ist das bekannteste Beispiel für diese Architektur; der Honda Insight Hybrid von 2009 und der Mercedes-Benz S400 BlueHybrid von 2010 sind die Serienproduktionsvertreter von P1. Die elektrische Maschine des Insight erzeugt auf der Kurbelwelle 34 Nm Drehmoment und 10 kW Leistung, der Wirkungsgrad steigt auf bis zu 94 Prozent.
Trotzdem hat P1 die Bühne verlassen. Die hohen Produktionskosten, der große Eingriff in die bestehende Fahrzeugarchitektur und die Unmöglichkeit der Luftkühlung haben Hersteller und Zulieferer von dieser Linie abgebracht; die ersten Mild-Hybrid-Systeme waren P1, heute haben sie ihren Platz an P0-, P3- und P4-Lösungen abgegeben. Die Geschichte von P1 ist ein lehrreiches Beispiel dafür, warum eine technisch überlegene Lösung im Kosten-Architektur-Gleichgewicht verlieren kann.
P2: Die Maschine am Getriebeeingang und der Funktionssprung
P2 platziert die elektrische Maschine zwischen Kurbelwelle und Getriebe, auf der Antriebsstrangsseite der Kupplung. Diese kleine Positionsänderung erzeugt einen Sprung im Funktionsumfang: Wenn die Motorkupplung geöffnet wird, kann die elektrische Maschine unabhängig von den Reibungsverlusten des Motors und den Verlusten des Getriebes arbeiten, wodurch das Potenzial der Energierückgewinnung deutlich steigt; zusätzliche Hybridfunktionen wie elektrisches Fahren mit niedriger Geschwindigkeit und Rekuperation beim Ausrollen (Coasting) werden möglich. Der Hauptnachteil sind die höheren Integrationskosten.
Im Bereich der Serienfertigung vereinen P2-Module die Trennkupplung zum Motor, das Anfahrelement und die Zweimassenschwungscheibe in einem einzigen kompakten Paket; es stehen Lösungen mit 350 V Nennsystemspannung, 270 mm Stator-Durchmesser und 95 Prozent Spitzenwirkungsgrad sowie Optionen mit 48 Volt oder Hochspannung zur Verfügung. Die über eine Kette seitlich am Getriebe angeflanschte Off-Axis-Variante erhöht die axiale Länge des Antriebsstrangs weniger, ersetzt den Anlasser und kann bei Bedarf auch den Klimakompressor antreiben. Die Skalierbarkeit ist beeindruckend: eine Getriebelösung mit integriertem Elektromotor und Doppelkupplung ist im Spannungsbereich von 48 bis 400 V und mit einer Maschinenleistung von 26-65 kW in einem Spektrum vom Mild-Hybrid bis zum Plug-in-Hybrid einsetzbar; sie schafft die Übertragung eines Gesamtdrehmoments von bis zu 450 Nm.
Ein Punkt, an dem P2 allein nicht ausreicht, existiert jedoch: da die Maschine auf der Antriebsstrangseite sitzt, wird für das Start-Stopp-System eine zweite elektrische Maschine auf der Motorseite benötigt - ein verstärkter 12-Volt-Anlasser oder ein BiSG. Die gemeinsame Leistungstabelle der P2/P3/P4-Architekturen ist dennoch attraktiv: Leistung bis 21 kW, Wirkungsgrad bis 95 Prozent, Verbrauchsverbesserung von 19-22 Prozent im NEDC und 14-16 Prozent im WLTP.
P3 und P4: Rekuperation auf der Antriebsstrangseite und elektrische Achse
P3 verbindet die E-Maschine über ein Getriebe mit dem Getriebeausgang; die Drehzahl der Maschine entspricht nun einem Vielfachen der Radgeschwindigkeit. P4 geht die Logik einen Schritt weiter: der Motor treibt eine Achse an - standardmäßig die Hinterachse oder die Radnaben - abseits der Achse, die der Verbrennungsmotor antreibt. An beiden Positionen wird beim Bremsen Energie zurückgewonnen, während bei offenem Leitungsstrang die Verluste von Motor und Getriebe nicht in die Rekuperation einfließen; deshalb liegt das höchste Energierückgewinnungspotenzial in der P3/P4-Topologie.
Das interessanteste Versprechen von P4 ist der Allradantrieb. Wenn der Verbrennungsmotor die Vorderachse und der Elektromotor die Hinterachse antreibt, entsteht AWD-Fähigkeit ohne langes Verteilergetriebe und Kardanwelle; die Hinterachse kann sogar nur bei glattem Untergrund zugeschaltet werden und als temporärer Allradantrieb fungieren. Ein solches 48-Volt-System - mit Riemenanlassgenerator, elektrisch angetriebenem Kompressor und eRAD mit elektrischem Hinterachsantrieb - wurde auf dem Pariser Automobilsalon 2016 vorgestellt und mit einer Demonstration aufmerksam gemacht, bei der sich das Fahrzeug auf griffigkeitsarmen Untergründen durch Zuschalten der Hinterachse in einen Allradantrieb verwandelt und vollelektrisches Fahren ermöglicht.
P2 oder P3: der Wettstreit zwischen Kosten und Effizienz
P3 bietet theoretisch die effizienteste Rekuperation, bringt in der Praxis jedoch zwei Handicaps mit sich. Erstens erfordert die Maschine, da sie nicht in Getriebe oder Motor integriert werden kann, einen separaten Bauraum im Fahrzeug. Zweitens benötigt sie eine zusätzliche P0-Maschine, die zwingend zum automatischen Starten des Verbrennungsmotors erforderlich ist, was sie verteuert; ein akademischer Vergleich aus dem Jahr 2024 zeigt den Kostenvorteil der P2-Architektur in verschiedenen Segmenten deutlich auf. In puncto Effizienz liegt P3 vorn, bei den Gesamtsystemkosten liegt P2 vorn - ein typischer ingenieurtechnischer Kompromiss.
Kombinierte Topologien: P0+P4 und darüber hinaus
Die Positionen schließen sich nicht gegenseitig aus. Die Zusammenführung mehrerer Maschinen in einem System ist möglich; in aktuellen Anwendungen sind Kombinationen wie P0+P3 oder P0+P2.5+P4 zu sehen. Bei diesen Architekturen leitet die P0/P1-Maschine auf der Motorseite den überschüssigen Drehmoment des Verbrennungsmotors in die Batterieladung um, während die P4-Maschine beim Verzögern die Rekuperation und den lautlosen Elektrofahrmodus übernimmt. Bei einer P1+P4-Anordnung kann die an der Hinterachse positionierte Maschine bei Bedarf auch temporären Allradantrieb bereitstellen.
Positionsvergleich: Welche Architektur ist für welches Szenario sinnvoll?
| Architektur | Anbindung | Max. Leistung | WLTP-Verbrauchsvorteil | Hervorstechende Fähigkeit |
|---|---|---|---|---|
| P0 | Zubehörrriemen (BiSG) | 12-14 kW | 7-9 % | Niedrigste Integrationskosten |
| P1 | Kurbelwelle (direkt) | 10 kW (Beispielanwendung) | - | Verlustfreie Drehmomentübertragung, 12V-Anlasser kann entfallen |
| P2 | Getriebeeingang, mit Kupplung | 21 kW | 14-16 % | Elektrisches Kriechfahren, skalierbare Leistung |
| P3 | Getriebeausgang, über Getriebezahnrad | 21 kW | 14-16 % | Höchste Rekuperation |
| P4 | Separate Achse / Rad | 21 kW | 14-16 % | Elektrischer Allradantrieb, Elektrofahren |
Die Übersetzung dieser Tabelle für den einzelnen Käufer lautet: Wer im Stop-and-Go-Stadtverkehr nur Start-Stopp und Drehmomentunterstützung sucht, ist mit P0 mehr als ausreichend bedient und erhält das sinnvollste Kosten-Gleichgewicht. Die Drehmomentgrenze des Riemensystems liegt zahlenmäßig im Mittelfeld; ein Fahrzeug mit P0 fährt nie rein elektrisch. P2 bildet die Zwischenstufe für Nutzer, die eine Elektrofahr-Funktion wünschen, aber nicht zur vollen Hybridkomplexität übergehen wollen, und verdoppelt dabei den Verbrauchsvorteil. P3 und P4 sind hingegen auf Leistung und Effizienz ausgerichtete Architekturen mit dem Versprechen maximaler Energierückgewinnung, Elektrofahren und insbesondere Allradantrieb per Elektromotor.
Die Marktrichtung verläuft parallel dazu: Während P0 seinen Mainstream-Status dank der niedrigen Kosten behauptet, entwickelt sich der Markt mit der Zeit Richtung P4-Architekturen, da diese ein höheres Effizienz- und CO2-Reduktionspotenzial bergen.
Worauf kommt es bei der P0-P4-Klassifizierung des Mild-Hybrids an?
Fassen wir es kurz und in zitierfähiger Antwort zusammen: Die Nummern von P0 bis P4 beschreiben die Position der Elektromaschine des Mild-Hybrids im Antriebsstrang - Riemen, Kurbelwelle, Getriebeeingang, Getriebeausgang und separate Achse. Je näher die Position am Rad, desto größer die Energierückgewinnung, desto möglich wird das Elektrofahren und bei Architektur P4 reicht es bis zum elektrischen Allradantrieb; aber jeder Schritt erhöht auch die Integrationskosten. P0 steht für Einfachheit, P2 für Funktionalität, P4 für Fähigkeit; die richtige Wahl hängt vom Nutzungsszenario ab.
Wenn es wieder um die 48-Volt-Debatten und den Vergleich Mild-Hybrid versus Full-Hybrid geht, ist diese Klassifizierung Ihr Kompass: Achten Sie nicht auf die Spannung des Herstellers, sondern darauf, wo dessen Motor montiert ist. Diese Nummer sagt ehrlicher als jedes Prospekt, was das Fahrzeug wirklich kann.
Quellen
- Types of Mild Hybrid Electric Vehicles (MHEV)
- Hybrid Vehicle Technologies
- Vergleichende Analyse der P2- und P3-HEV-Architekturen
- Mild-Hybrid-Fahrzeuge: ein kurzfristiger Technologietrend zur CO2-Emissionsreduzierung
- Antriebsstrang von Hybridfahrzeugen
- Positionen der E-Motoren im Hybridantrieb
- Analyse der P0-P4-Motorarchitekturen