회생 제동과 기계적 브레이크는 어떻게 함께 작동할까?
이 페이지 공유하기
전기차에서의 제동 요구는 먼저 전기 모터를 발전기로 전환하는 회생 제동으로 충족되며, 모터의 토크가 이를 감당하지 못하거나 속도가 매우 낮을 때 유압 브레이크가 개입합니다. 이 두 시스템을 운전자가 인지하지 못하도록 분배하는 것을 브레이크 블렌딩(brake blending), 즉 제동 블렌딩이라 하며, 전적으로 제동 제어 소프트웨어의 캘리브레이션으로 관리됩니다. 소프트웨어는 페달 위치에 따라 회생 제동과 마찰 브레이크 사이의 균형을 밀리초 단위로 조정합니다.
주요 내용
- 회생 제동은 제동 시 손실되는 에너지의 약 50%를 회수할 수 있습니다
- 최초의 상용 블렌딩 브레이크 시스템은 1997-1998년 GM EV1 에 적용되었습니다
- 회생 제동은 약 10 km/h 이하에서는 사실상 작동을 멈춥니다
- 긴급 제동 시 회생 제동만으로는 충분하지 않으며, 유압 브레이크가 필수입니다
- EV의 브레이크 디스크는 사용량이 적어 더 빨리 녹이 습니다
브레이크 블렌딩이란 무엇이며, 왜 필요한가?
차량을 감속시키는 데 필요한 제동 토크는 하나의 양입니다. 운전자가 페달을 얼마나 밟느냐에 따라 그만큼의 감속을 요구합니다. 전기차에는 이 요구를 충족할 수 있는 두 가지 토크원이 있습니다. 첫째는 모터가 발전기 모드로 전환하여 생산하는 음의 토크, 즉 회생 제동입니다. 둘째는 전통적인 캘리퍼, 패드, 디스크로 구성된 유압 마찰 브레이크입니다. 블렌딩 시스템은 전체 요구량을 이 두 가지 원 사이에 분배하는 제어 계층입니다.
왜 분배가 필요한가? 회생 제동만으로는 차량을 안전하게 정차시킬 수 없기 때문입니다. 모든 바퀴에 모터가 있는 것은 아닙니다. 대부분의 EV에서 모터는 액슬에 연결되어 있으며 후륜에는 모터가 전혀 없을 수도 있습니다. 안전 측면에서 네 바퀴 모두 독립적으로 제동될 수 있어야 한다는 것은 필수 조건입니다. 또한 고속도로 주행 속도에서 완전 정차에 이르는 큰 감속은 모터가 생산할 수 있는 최대 발전 토크를 초과합니다. 그렇기 때문에 유압 브레이크는 여전히 차량의 1차 안전 시스템으로서의 지위를 유지합니다.
이득 측면도 분명합니다. 회생 제동은 제동 시 손실되는 에너지의 약 절반을 회수하며, 이는 차량의 총 주행 거리에 10-25%의 기여를 의미합니다. 블렌딩 소프트웨어는 이 기여를 최대한 크게 유지하면서 운전자가 페달에서 어떠한 위화감도 느끼지 않도록 보장해야 합니다.
제어 소프트웨어는 어떻게 균형을 잡을까?
브레이크 컨트롤러는 운전자의 페달 입력을 감속 요구로 변환하고, 이 요구를 순간적인 조건에 따라 분배합니다. 100% 회생 제동부터 100% 마찰 제동까지 전 범위를 사용할 수 있습니다. 목표는 특정 페달 위치가 속도와 무관하게 예측 가능하고 일정한 감속을 만들어내는 것입니다. 페달이 20%라면 차량은 10 km/h에서든 90 km/h에서든 동일한 감속도로 감속해야 하며, 그렇지 않으면 운전자는 브레이크를 계속 다시 조정해야 합니다.
시스템의 하드웨어 구성 요소는 익숙한 것들입니다: 페달 시뮬레이터, 유압 모듈레이터 그리고 파워트레인의 모터들. 진짜 어려움은 하드웨어가 아니라 캘리브레이션에 있습니다. 세 가지 핵심 요소는 모두 소프트웨어로 조정됩니다: 회생에서 마찰 제동으로의 전환이 매끄러워야 하고, 페달 감각이 일관되어야 하며, 회생이 갑자기 차단될 때 - 예를 들어 배터리가 가득 찼을 때 - 시스템이 안정적으로 작동해야 합니다. 잘 캘리브레이션된 시스템과 그렇지 않은 시스템을 구분하는 것은 바로 이 세 가지 기준입니다.
캘리브레이션은 운전자의 인지와 직접적인 관련이 있습니다. 페달의 초반 부분은 일반적으로 회생 제동을 작동시키고, 페달을 조금 더 깊이 밟으면 유압 브레이크가 개입합니다. 일부 운전자들은 이 전환 지점을 느낀다고 보고하지만, 잘 캘리브레이션된 경우에는 전환이 느껴지지 않습니다. 이 감각의 차이가 동일한 기계 구조를 가진 두 차가 왜 서로 매우 다른 브레이크 감각을 주는지 설명해 줍니다: 차이는 디스크가 아니라 소프트웨어에 있는 것입니다.
저속 및 긴급 제동 시 전환은 어떻게 작동할까?
회생 제동이 작동하려면 모터가 운동 에너지를 생산해야 합니다. 속도가 약 10 km/s 이하로 떨어지면 이 에너지의 양이 발전에 불충분해지고 회생 제동은 사실상 작동하지 않게 됩니다. 마지막 몇 미터는 유압 브레이크가 단독으로 마무리합니다. 그래서 일부 차량은 평지에서 원페달 주행으로 완전히 정지할 수 있는 반면, 완만한 경사에서는 모터만으로는 정지 상태를 유지할 수 없어 홀드 브레이크 지원이 필요합니다.
긴급 제동 상황에서는 상황이 명확합니다: 회생 제동만으로는 충분하지 않으며 유압 브레이크가 전체 용량으로 작동하게 됩니다. 블렌딩 소프트웨어는 회생 제동을 최대한 활용하려 하지만, 안전이 중요한 감속 상황에서는 마찰 브레이크가 주 액추에이터입니다. ABS와 회생 제동의 조율도 능동적인 엔지니어링 과제입니다; 바퀴 잠김 위험이 발생하면 제어 전략이 즉시 유압 쪽으로 전환됩니다.
브레이크등 문제
회생 감속은 브레이크 페달을 밟지 않고 발생하기 때문에 일부 모델은 이때 브레이크등을 켜지 않으며 대부분의 규정도 이를 의무화하지 않습니다. 이는 뒤따르는 운전자가 감속을 예측할 수 없다는 것을 의미합니다. 중국의 GB 21670-2025 표준이 이 공백을 메웠습니다: 회생 감속이 1.3 m/s²를 초과하면 브레이크등이 켜지는 것이 이제 의무입니다. 이 기준치는 낮 시간 교통에서 EV가 원페달 모드에서 낼 수 있는 일반적인 감속 범위 내에 있으며, 이 표준은 등의 작동을 소프트웨어가 아닌 조건으로 정의하는 좋은 예입니다.
원페달 주행과 블렌딩 시스템의 관계
원페달 주행(One-Pedal Driving)은 가속 페달을 놓는 것이 깊은 회생 요구로 전환되는 방식으로 작동하며, 많은 상황에서 운전자는 유압 브레이크를 전혀 밟지 않고도 차를 완전히 정지시킬 수 있습니다. 필요할 때 차량은 일관된 주행 감각을 유지하기 위해 일반 브레이크를 자동으로 블렌딩합니다; 즉 원페달 모드는 블렌딩 시스템 위에 있는 사용자 경험 계층이며, 그것을 대체하는 것이 아닙니다.
효율성 논쟁은 생각만큼 명확하지 않다. 원페달 주행이 에너지를 절약한다는 견해가 있는 반면, 블렌딩 브레이크를 갖춘 모든 차량에서 브레이페달로도 동일한 회생 제동을 수행할 수 있으며 두 방식 사이에 의미 있는 효율 차이가 없다는 지적도 자주 제기된다. 일부 제조사는 원페달 주행을 효율성 주장이 아니라 주행 편의성과 조작 취향의 문제로 위치시키기도 한다. 엔지니어링 관점에서 정직한 요약은 다음과 같다: 회생 제동의 이득은 어떤 페달로 작동되었는지가 아니라 블렌딩 소프트웨어가 모터에 얼마나 많은 작업을 맡겼는지에 달려 있다.
역사적 경고도 적절할 것이다. 초기 전기차와 트램에서는 구동력과 회생 제동이 동일한 조작 위치를 공유했고, 별도의 스위치로 전환했다. 1948년 베덴스빌 선로 사고는 21명의 사망자를 냈으며, 바로 이 모호한 조작 설계에서 비롯되었다. 오늘날 페달의 명확한 분리와 블렌딩 소프트웨어의 일원화된 관리는 이 교훈의 산물이다.
덜 사용되는 브레이크: 녹과 유지관리 결과
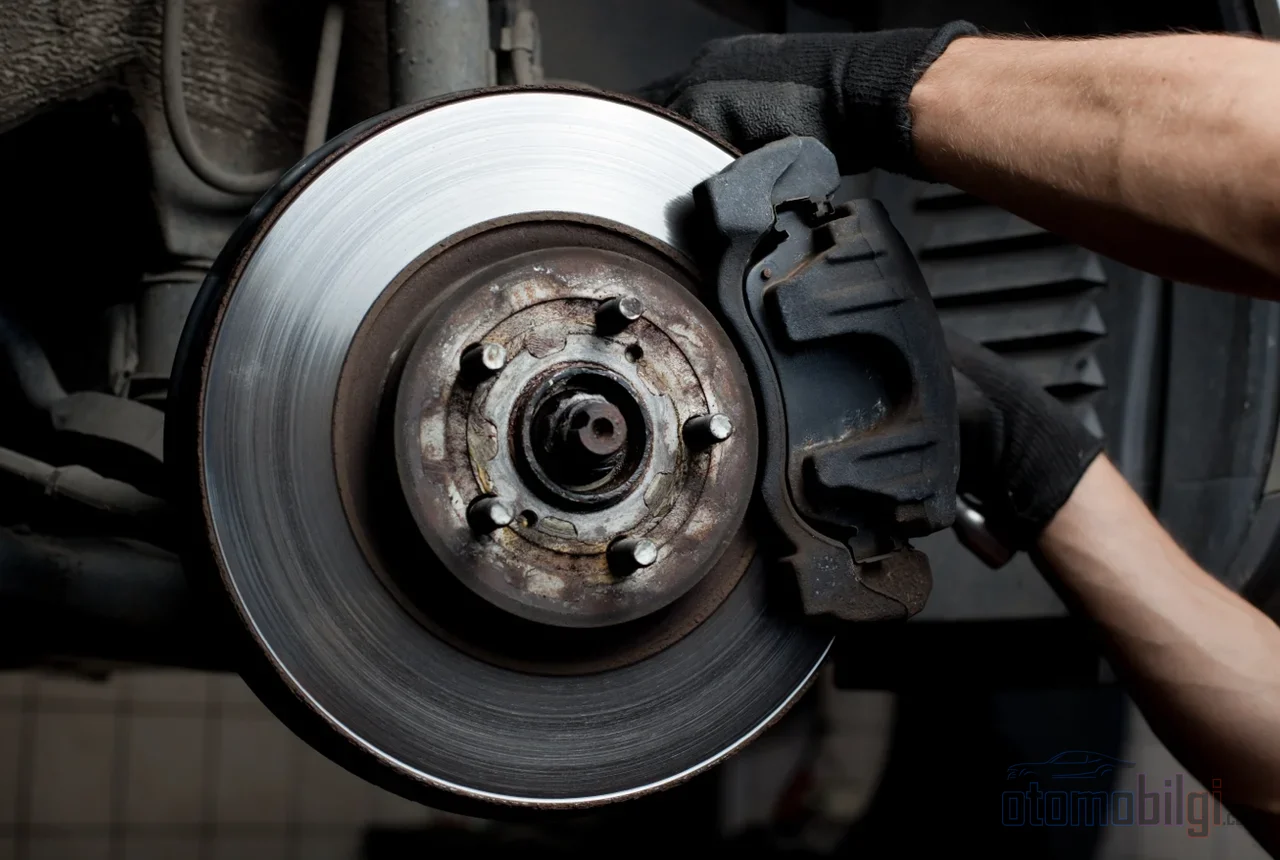
블렌딩 소프트웨어가 회생 제동에 최대한 많은 작업을 맡기기 때문에 EV의 디스크는 휘발유 차량보다 훨씬 적은 마찰에 노출된다. 이 편의는 실질적인 대가를 낳는다: 철제 디스크에 물, 도로 염분, 산소가 쌓여 녹이 생긴다. 녹은 마찰면, 로터 가장자리, 헤드 부분, 냉각 핀에서 나타난다. 브레이크가 마침내 작동할 때 패드가 이 층을 제거해야 한다.
영향은 대칭적으로 분포되지 않는다: 후방 로터가 일반적으로 전방보다 빠르게 부식되는데, 회생 제동 시스템과 공장 브레이크 밸런스가 전방 디스크를 더 자주 작동시키기 때문이다. 장기간 정차 상태로 부식된 부품은 뻑뻑해질 수 있고 브레이크 성능에 영향을 줄 수 있다. 따라서 EV 브레이크는 숙련된 기술자가 주기적으로 점검하는 것이 권장된다. 운전자 쪽에서도 실용적인 습관이 도움이 된다: 마찰 브레이크를 가끔 의도적으로 사용하면 디스크 표면을 깨끗하게 유지하고 녹 축적을 줄일 수 있다.
간략한 역사: 트램에서 소프트웨어 기반 차량까지
회생 제동은 생각보다 오래된 아이디어다. 1886년에 소개되었고, 1890년대 파리에서는 앞바퀴의 회생 코일을 갖춘 전기 란돌레트가 도로를 달렸다. 1967년에는 콘셉트카가 브레이크를 밟으면 자동으로 충전을 시작하는 최초의 사례 중 하나가 되었고, 전자기술의 발전과 함께 과정은 완전히 자동화되었다. 현대적 의미의 블렌딩 브레이크를 최초로 양산에 도입한 차량은 GM EV1 였다: 1997-1998년에 이 브레이크 바이 와이어 기술에 대해 두 건의 특허가 취득되었고, 그날부터 오늘까지 원리는 변하지 않았다.
오늘날 이 분야는 성장하고 있다: EV 회생 제동 제어 시스템 시장이 2026년에 46억 달러로 진입해 연 8.6% 성장으로 2036년까지 105억 달러에 도달할 것으로 예측된다. 이와 병행하여 안전이 중요한 상황에서의 회생 제동 제어 전략과 ABS 조율은 여전히 활발히 연구되는 주제이다. 즉 블렌딩 소프트웨어는 성숙했지만 여전히 발전하는 엔지니어링 분야이다.
결론: 보이지 않음은 캘리브레이션의 문제다
블렌딩 시스템의 성공 기준은 독특합니다: 덜 눈에 띌수록 좋은 것입니다. 운전자는 페달에서 원하는 감속만 느껴야 하며, 뒤에서 회생제동이 작동하는지 마찰제동이 작동하는지, 배터리가 가득 차 있어서 회생이 차단되었는지 아무도 알 수 없어야 합니다. 이를 가능하게 하는 것은 더 큰 디스크나 더 강력한 모터가 아니라, 캘리브레이션된 제어 소프트웨어입니다. 페달 아래에서 벌어지는 이 보이지 않는 춤은 현대 EV의 가장 성숙하면서도 가장 인정받지 못하는 소프트웨어 요소 중 하나입니다.
출처
- 회생제동(Regenerative braking)
- Regeneration: How your EV goes farther - GM News
- The GM EV1 changed how cars stop - GM News
- EV brakes: friction braking, brake blending and brake-by-wire
- 전기차 블렌디드 브레이킹(Electric Vehicle Blended Braking)
- EV 브레이크 로터 부식(EV Brake Rotor Corrosion)
- EV 회생제동 제어 시스템 시장(EV Regenerative Braking Control Systems Market)