再生制动与机械制动如何协同工作?
分享此页面
电动汽车的制动需求首先由再生制动满足,即将电动机转换为发电机;当电机扭矩不足或车速过低时,液压制动便会介入.这两套系统在驾驶员毫无察觉的情况下进行分配,这被称为制动混合,即brake blending,完全由制动控制软件的标定来管理. 软件根据踏板位置,在毫秒之内建立再生制动与摩擦制动之间的平衡.
要点
- 再生制动可以回收制动中损失能量的约 50% 回收
- 首个商业化混合制动系统于 1997-1998年 在GM EV1上应用
- 再生制动在约 10 km/h 以下实际上停止工作
- 紧急制动时,仅靠再生制动是不够的;液压制动必不可少
- 由于电动车制动盘使用较少,因此生锈更快
什么是制动混合,为什么需要它?
让一辆车减速所需的制动扭矩是一个单一的量:驾驶员踩下踏板越深,要求的减速度就越大.电动汽车有两个独立的扭矩来源可以满足这一需求.其一是电机切换到发电机模式所产生的负扭矩,即再生制动.其二是由卡钳、刹车片和制动盘组成的液压摩擦制动.混合系统就是在这两个来源之间分配总需求的控制层.
为什么需要分配?因为再生制动无法单独让车辆安全停下.并非每个车轮都有电机;大多数电动车的电机连接到车轴上,后轮可能完全没有电机.从安全角度而言,四个车轮必须能够独立制动.此外,大幅度的减速,例如从高速公路速度完全减速,会超过电机所能产生的最大发电扭矩.因此液压制动仍然作为车辆的首要安全系统而存在.
收益方面也很具体:再生制动可以回收制动中损失能量的大约一半,这意味着对车辆总续航里程有10%至25%的贡献.混合软件在尽量保持这一贡献的同时,还必须确保驾驶员在踏板上感觉不到任何不一致.
控制软件如何建立平衡?
制动控制器将驾驶员的踏板输入转换为减速度需求,并根据瞬时条件进行分配:可以使用从100%再生制动到100%摩擦制动的全部范围.目标是让特定的踏板位置无论车速如何都能产生可预测且恒定的减速度.如果踏板处于20%,车辆在10 km/h和90 km/h下都应以相同的减速度减速;否则驾驶员就得不断重新调整制动.
该系统的硬件组件是人们熟悉的:踏板模拟器、液压调节器以及动力总成中的电机.真正的挑战不在硬件,而在于标定.三个关键要素都通过软件来调节:从动能回收到摩擦制动的过渡必须平顺、踏板脚感必须一致,以及在动能回收突然中断时(例如电池充满时)系统必须保持稳定行为.恰恰是这三项标准,将标定良好的系统与标定不佳的系统区分开来.
标定与驾驶者的感知直接相关.踏板的初始行程通常激活动能回收;当踏板踩得更深时,液压制动才介入.一些驾驶者报告说他们能感觉到这个切换点;而在标定良好的系统中,切换是察觉不到的.这种脚感上的差异,解释了为什么两辆机械结构完全相同的汽车会带来截然不同的制动感受:差别不在卡钳,而在软件.
低速和紧急制动时切换如何运作?
动能回收需要电机产生动能.当车速降至约10 km/s以下时,这一能量水平已不足以进行发电,再生制动实际上会失效.最后几米的减速由液压制动独自完成.因此,有些车辆在平路上单踏板驾驶时可以完全停稳,而在缓坡上仅靠电机无法保持静止,需要驻车制动辅助.
紧急制动情况下的情形很明确:再生制动是不够的,液压制动必然以全功率介入.尽管融合软件会尽可能利用动能回收,但在关乎安全的关键减速中,摩擦制动是主要执行者.ABS与再生制动的协调也是一个活跃的工程课题;当出现车轮抱死风险时,控制策略会立即切换到液压侧.
刹车灯问题
由于再生减速是在未踩下制动踏板的情况下发生的,一些车型在此期间不会点亮刹车灯,而大多数法规并未强制要求这样做.这意味着后方驾驶者无法预判车辆的减速.中国的GB 21670-2025标准填补了这一空白:当再生减速超过1.3 m/s²时,刹车灯必须点亮.该阈值位于电动汽车在单踏板模式下白天交通中可能产生的典型减速范围之内,该标准也是“用条件而非软件来定义灯 behavior”的一个精彩范例.
单踏板驾驶与融合系统的关系
单踏板驾驶(One-Pedal Driving)的原理是:松开油门踏板即转化为深度的动能回收请求,在许多场景下,驾驶者无需触碰液压制动即可将车辆完全停住.必要时,车辆会自动融合常规制动以保持一致的驾驶感受;也就是说,单踏板模式是融合系统之上的一个用户体验层,而不是取代它.
效率之争其实没有想象中那么明确.有人认为单踏板驾驶能回收能量;但也常有人指出,在配备混合制动系统的任何车辆上,通过使用制动踏板同样可以实现相同的能量回收,两种方式之间并没有显著的效率差异.一些厂商也并非以效率为卖点来定位单踏板驾驶,而是将其作为驾驶舒适性和控制偏好来呈现.从工程角度来说,诚实的总结是:能量回收的收益取决于混合制动软件分配给电机多少制动任务,而不取决于由哪个踏板触发.
回顾一段历史也是必要的.在早期的电动汽车和有轨电车应用中,动力输出和再生制动共享相同的控制位置,两者之间需要通过一个独立的开关进行切换.1948年的Wadenswil轨道事故造成21人死亡,其直接原因正是这种模糊的控制设计.如今踏板的明确分工和混合制动软件的统一管理,正是这一教训的产物.
使用较少的制动器:生锈与维护后果
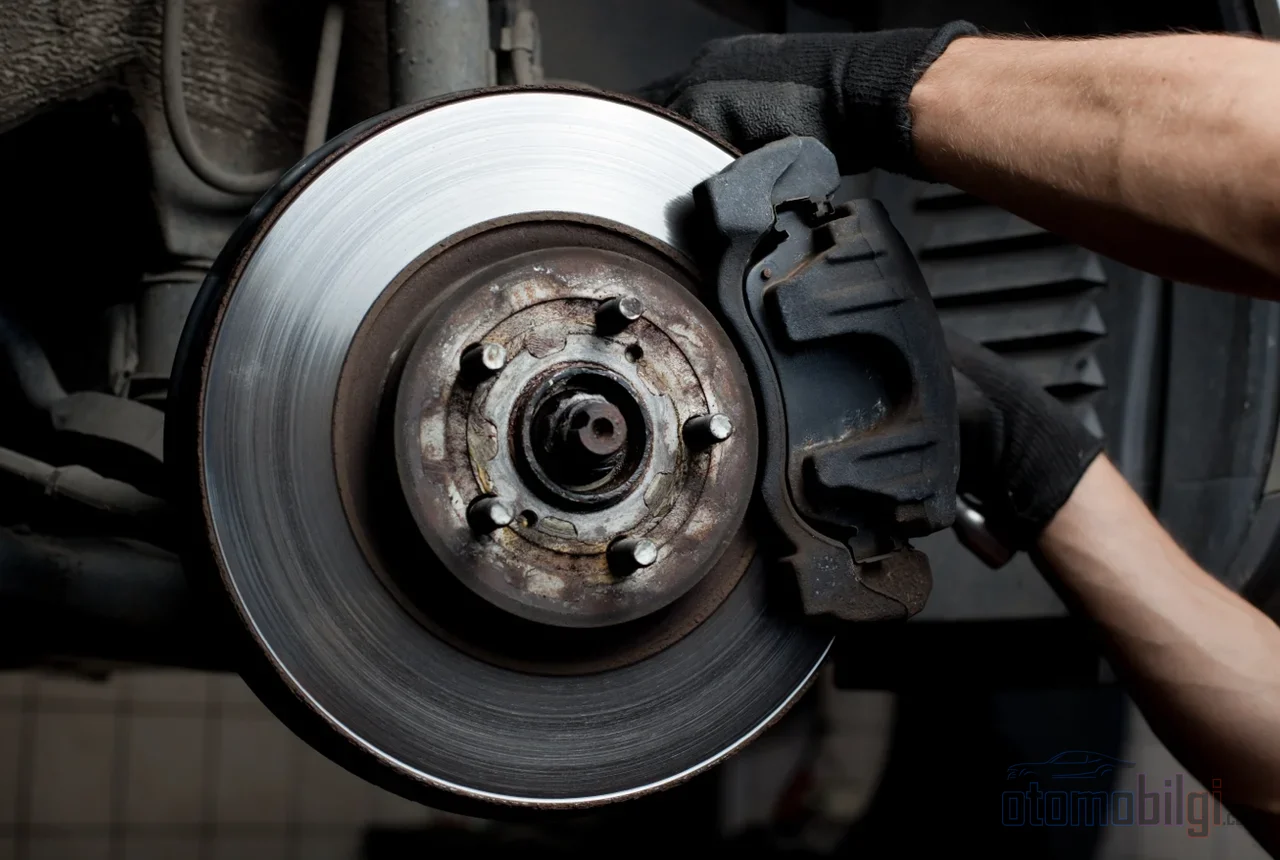
由于混合制动软件将尽可能多的制动任务交给能量回收,电动车的制动盘所承受的摩擦远少于燃油车.这种舒适带来了一个实际代价:水、道路盐分和氧气会在铁制制动盘上积聚,形成锈蚀.锈蚀会出现在摩擦表面、制动盘边缘、中心帽部位以及散热鳍片上.当制动器最终投入使用时,刹车片必须清除这层锈迹.
锈蚀的分布并不对称:后制动盘通常比前制动盘腐蚀得更快,因为能量回收系统和工厂设定的制动力分配使前制动盘工作更频繁.因腐蚀而长期静止的部件可能会卡滞,影响制动性能.因此建议定期由合格的技师检查电动车的制动系统.对驾驶者来说,一个实用的习惯也有帮助:偶尔有意使用摩擦制动,可以保持制动盘表面清洁,减少锈蚀积聚.
简短的历史:从有轨电车到软件控制的汽车
再生制动是比你想象中更古老的想法.它于1886年被提出,1890年代,巴黎的一辆电动敞篷小轿车就凭借前轮上的能量回收线圈行驶在路上.1967年,一辆概念车成为最早在踩下制动踏板时自动开始充电的车型之一;随着电子技术的发展,这一过程完全自动化.而率先将现代意义上的混合制动推向商业化生产的车辆则是 GM EV1 :1997至1998年间,这项线控制动技术获得了两项专利,从那时至今,其基本原理从未改变.
如今这一领域正在扩大规模:据预测,电动车再生制动控制系统市场2026年将达到46亿美元,并将在2036年以每年8.6%的增长率达到105亿美元.与此同时,在安全关键场景下的再生制动控制策略与ABS协调仍是研究的热点——也就是说,混合制动软件是一个已经成熟但仍在不断发展的工程领域.
结语: 无形之感是调校的功夫
混动系统(blending 系统)的成功标准很奇特: 越不被人察觉就越好.驾驶者在踏板上应该只感受到自己想要的减速度;谁也不该知道后轴此刻是在再生制动还是摩擦制动,更不该知道由于电池已满、能量回收是否被切断.实现这一切的不是更大的刹车盘或更强劲的电机,而是经过精心调校的控制软件.踏板之下这场无形的舞蹈,是现代电动车中最成熟、却也最不受重视的软件部件之一.