Bagaimana Regenerasi dan Rem Mekanis Bekerja Bersama?
Bagikan Halaman Ini
Pada kendaraan listrik, permintaan pengereman pertama-tama dipenuhi dengan pengereman regeneratif yang mengubah motor listrik menjadi generator; ketika torsi motor tidak mencukupi atau kecepatan terlalu rendah, rem hidrolik mulai bekerja. Pembagian kerja dua sistem ini secara tidak disadari pengemudi disebut brake blending, dan sepenuhnya dikelola melalui kalibrasi perangkat lunak kontrol rem. Perangkat lunak menyeimbangkan regenerasi dan rem gesek berdasarkan posisi pedal dalam hitungan milidetik.
Sorotan
- Pengereman regeneratif dapat memulihkan sekitar 50 persen energi yang hilang saat mengerem
- Sistem pengereman gabungan komersial pertama diterapkan pada GM EV1 pada 1997-1998
- Regenerasi berhenti bekerja secara efektif di bawah sekitar 10 km/jam
- Pada pengereman darurat, regenerasi saja tidaklah cukup; rem hidrolik wajib digunakan
- Cakram rem kendaraan listrik lebih cepat berkarat karena jarang digunakan
Apa Itu Brake Blending dan Mengapa Diperlukan?
Torsi pengereman yang dibutuhkan untuk memperlambat sebuah kendaraan adalah besaran tunggal: semakin dalam pengemudi menekan pedal, semakin besar perlambatan yang dimintanya. Pada kendaraan listrik, terdapat dua sumber torsi terpisah untuk memenuhi permintaan ini. Yang pertama adalah torsi negatif yang dihasilkan motor saat beralih ke mode generator, yaitu regenerasi. Yang kedua adalah rem gesek hidrolik klasik yang terdiri dari kaliper, kampas, dan cakram. Sistem blending adalah lapisan kontrol yang membagi total permintaan di antara kedua sumber ini.
Mengapa pembagian ini diperlukan? Karena pengereman regeneratif saja tidak dapat menghentikan kendaraan dengan aman. Tidak setiap roda memiliki motor; pada sebagian besar EV, motor terpasang pada as roda dan bisa jadi tidak ada motor sama sekali di roda belakang. Dari sisi keselamatan, keempat roda harus dapat dikerem secara independen. Selain itu, penurunan kecepatan yang besar, misalnya dari kecepatan jalan tol hingga berhenti total, melebihi torsi regenerasi maksimum yang dapat dihasilkan motor. Oleh karena itu rem hidrolik tetap mempertahankan perannya sebagai sistem keselamatan utama kendaraan.
Sisi keuntungannya juga nyata: regenerasi memulihkan kira-kira separuh energi yang hilang saat pengereman, dan ini berarti kontribusi sekitar 10-25 persen terhadap total jangkauan kendaraan. Perangkat lunak blending harus menjaga kontribusi ini sebesar mungkin, sekaligus memastikan pengemudi tidak merasakan ketidakkonsistenan apa pun di pedal.
Bagaimana Perangkat Lunak Kontrol Menjaga Keseimbangan?
Kontroler rem mengubah input pedal pengemudi menjadi permintaan perlambatan dan mendistribusikannya berdasarkan kondisi sesaat: rentang penuh dari 100 persen regenerasi hingga 100 persen rem gesek dapat digunakan. Tujuannya adalah posisi pedal tertentu menghasilkan perlambatan yang dapat diprediksi dan konsisten tanpa memandang kecepatan. Jika pedal di posisi 20 persen, kendaraan harus melambat dengan perlambatan yang sama baik di 10 km/jam maupun di 90 km/jam; sebaliknya, pengemudi terpaksa terus-menerus menyesuaikan rem.
Komponen perangkat keras sistem ini sudah dikenal: simulator pedal, modulator hidrolik, dan motor-motor pada sistem transmisi daya. Tantangan sebenarnya bukan pada perangkat keras, melainkan pada kalibrasi. Ketiga elemen kritis disesuaikan melalui perangkat lunak: transisi dari regenerasi ke gesekan harus mulus, rasa pedal harus konsisten, dan sistem harus berperilaku stabil ketika regenerasi tiba-tiba terputus - misalnya saat baterai penuh. Inilah tiga kriteria yang membedakan sistem yang dikalibrasi dengan baik dari yang buruk.
Kalibrasi berkaitan langsung dengan persepsi pengemudi. Bagian awal pedal biasanya mengaktifkan regenerasi; ketika pedal ditekan lebih dalam, rem hidrolik ikut bekerja. Beberapa pengemudi melaporkan dapat merasakan titik transisi ini; pada kalibrasi yang baik, transisi tidak terasa. Perbedaan rasa inilah yang menjelaskan mengapa dua kendaraan dengan konstruksi mekanis yang sama dapat memberikan rasa pengereman yang sangat berbeda: perbedaannya bukan pada cakram, melainkan pada perangkat lunak.
Bagaimana Transisi Bekerja pada Kecepatan Rendah dan Pengereman Darurat?
Agar regenerasi bekerja, motor harus menghasilkan energi kinetik. Ketika kecepatan turun di bawah sekitar 10 km/j, jumlah energi ini menjadi tidak mencukupi untuk pembangkitan dan pengereman regeneratif secara efektif dinonaktifkan. Beberapa puluhan kilometer terakhir ditutup oleh rem hidrolik sepenuhnya. Itulah sebabnya beberapa kendaraan dapat berhenti sepenuhnya saat berkendara satu pedal di jalan datar, namun tidak dapat bertahan hanya dengan motor di kemiringan ringan dan membutuhkan dukungan rem penahan.
Dalam situasi pengereman darurat, situasinya jelas: pengereman regeneratif tidak cukup dan rem hidrolik wajib masuk dengan kapasitas penuh. Meskipun perangkat lunak blending berusaha memanfaatkan regenerasi sebesar mungkin, pada perlambatan yang krusial bagi keselamatan, rem gesek adalah aktor utama. Koordinasi antara ABS dan rem regeneratif juga merupakan topik rekayasa aktif; ketika muncul risiko roda terkunci, strategi kontrol segera beralih ke sisi hidrolik.
Masalah Lampu Rem
Karena perlambatan regeneratif terjadi tanpa menekan pedal rem, beberapa model tidak menyalakan lampu rem saat itu dan sebagian besar regulasi tidak mewajibkannya. Ini berarti pengemudi di belakang tidak dapat memperkirakan perlambatan tersebut. Standar GB 21670-2025 Tiongkok menutup celah ini: lampu rem kini wajib menyala ketika perlambatan regeneratif melebihi 1,3 m/s². Batas tersebut berada dalam kisaran perlambatan tipis yang dapat dihasilkan sebuah EV dalam mode satu pedal di lalu lintas siang hari, dan standar ini merupakan contoh bagus dari pendefinisian perilaku lampu melalui kondisi, bukan melalui perangkat lunak.
Hubungan antara Berkendara Satu Pedal dan Sistem Blending
Berkendara satu pedal (One-Pedal Driving) bekerja dengan cara mengubah pelepasan pedal gas menjadi permintaan regenerasi yang dalam, dan dalam banyak skenario pengemudi dapat menghentikan kendaraan sepenuhnya tanpa menyentuh rem hidrolik sama sekali. Bila diperlukan, kendaraan secara otomatis memblending rem normal untuk menjaga rasa berkendara yang konsisten; artinya mode satu pedal adalah lapisan pengalaman pengguna di atas sistem blending, bukan penggantinya.
Sementara perdebatan efisiensi tidak sekonsus itu. Ada pendapat bahwa berkendara satu pedal menghemat energi; buna karşilip sering dikatakan bahwa pada setiap kendaraan yang memiliki pengereman campuran, regenerasi yang sama juga dapat dilakukan dengan pedal rem, dan tidak ada perbedaan efisiensi yang berarti antara kedua pendekatan tersebut. Beberapa produsen juga memposisikan one-pedal driving bukan sebagai klaim efisiensi, melainkan sebagai kenyamanan berkendara dan preferensi kontrol. Ringkasan yang jujur dari sisi teknik adalah: keuntungan regenerasi tidak bergantung pada pedal mana yang memicunya, melainkan pada seberapa banyak pekerjaan yang dilakukan perangkat lunak campuran oleh motor.
Sebuah peringatan historis juga tepat untuk disampaikan. Pada penerapan awal kendaraan listrik dan trem, dayu dan rem regeneratif berbagi posisi kontrol yang sama, dan perpindahan di antara keduanya dilakukan dengan saklar terpisah. Kecelakaan rel Wädenswil pada tahun 1948 menewaskan 21 orang dan disebabkan langsung oleh desain kontrol yang ambigu tersebut. Pemisahan yang jelas pada pedal masa kini dan pengelolaan perangkat lunak campuran dari satu tangan merupakan hasil dari pelajaran tersebut.
Rem yang Jarang Digunakan: Akibat Korosi dan Perawatan
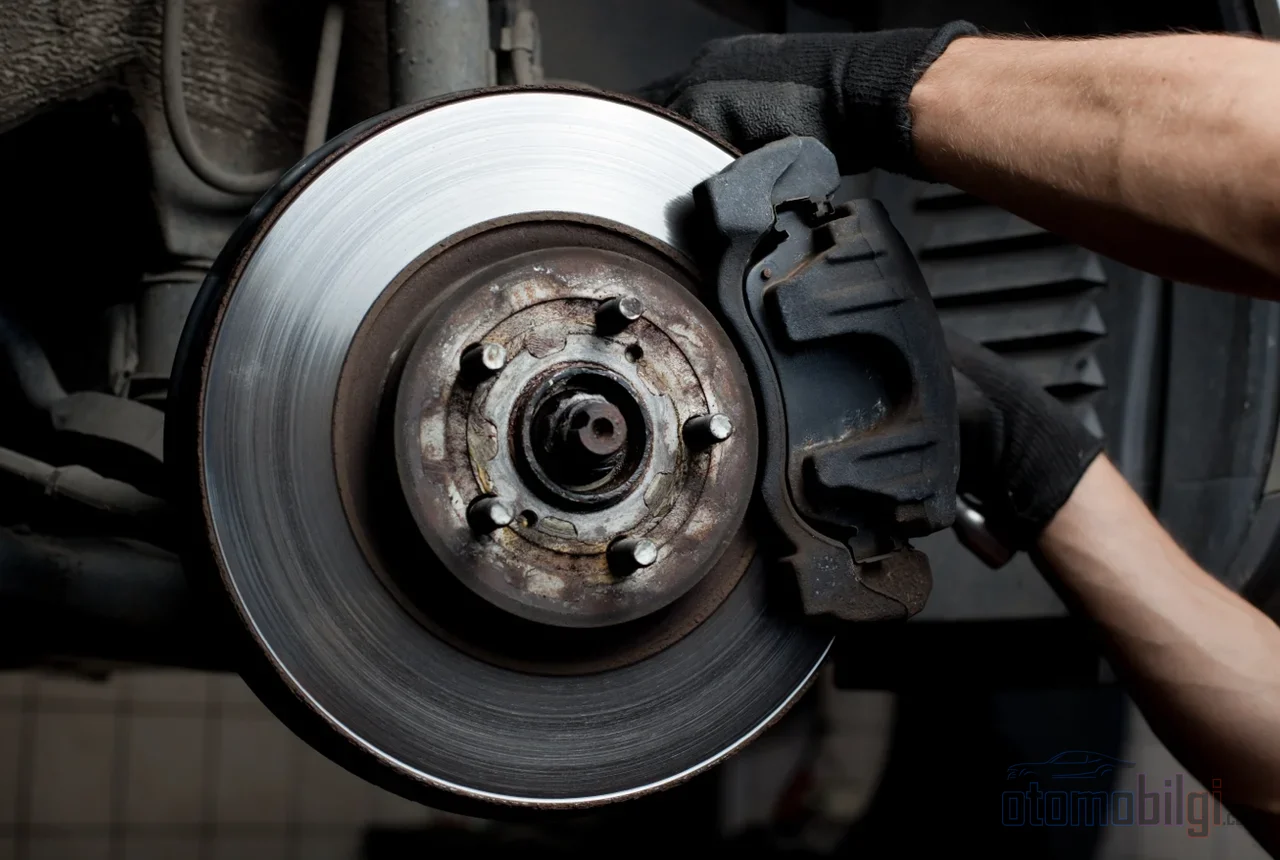
Karena perangkat lunak campuran membebani regenerasi dengan tugas sebanyak mungkin, cakram EV jauh lebih sedikit terkena gesekan dibandingkan pada kendaraan bensin. Kenyamanan ini memunculkan harga yang praktis: air, garam jalan, dan oksigen menumpuk pada cakram besi, dan korosi terbentuk. Korosi terlihat pada permukaan gesek, tepi rotor, bagian hub, dan sirip pendingin. Saat rem akhirnya berfungsi, kampas rem harus membersihkan lapisan tersebut.
Efeknya tidak tersebar secara simetris: rotor belakang biasanya lebih cepat terkorosi dibandingkan yang depan, karena sistem regenerasi dan keseimbangan rem dari pabrik lebih sering menggerakkan cakram depan. Komponen yang lama tidak bergerak akibat korosi dapat macet dan memengaruhi performa pengereman. Karena itu, rem EV disarankan untuk diperiksa secara berkala oleh teknisi yang kompeten. Di sisi pengemudi, kebiasaan praktis juga bermanfaat: menggunakan rem gesek sesekali secara sengaja menjaga permukaan cakram tetap bersih dan mengurangi penumpukan korosi.
Sekilas Sejarah: Dari Trem ke Kendaraan Berbasis Perangkat Lunak
Rem regeneratif adalah gagasan yang lebih tua daripada yang Anda kira. Diperkenalkan pada tahun 1886, dan pada tahun 1890-an sebuah landaulet listrik di Paris sudah berjalan di jalan dengan gulungan regenerasi pada roda depannya. Pada tahun 1967, sebuah mobil konsep menjadi salah satu contoh pertama yang mulai mengisi dayu secara otomatis saat rem diinjak; seiring perkembangan elektronika, prosesnya menjadi sepenuhnya otomatis. Kendaraan yang pertama kali membawa pengereman campuran ke produksi komersial dalam pengertian modern adalah GM EV1: dua paten untuk teknologi brake-by-wire ini diperoleh pada tahun 1997-1998 dan sejak hari itu prinsipnya tidak berubah.
Kini bidang ini terus berkembang: diprediksi pasar sistem kontrol rem regeneratif EV memasuki tahun 2026 dengan 4,6 miliar dolar dan mencapai 10,5 miliar dolar pada tahun 2036, dengan pertumbuhan tahunan 8,6 persen. Sejalan dengan itu, strategi kontrol rem regeneratif dan koordinasi ABS pada situasi kritis keselamatan masih menjadi topik yang diteliti secara intensif - artinya perangkat lunak campuran adalah bidang teknik yang sudah matang namun masih terus berkembang.
Kesimpulan: Ketakterlihatan adalah Pekerjaan Kalibrasi
Ukuran keberhasilan sistem blending itu aneh: semakin tidak terasa, semakin baik. Pengemudi seharusnya hanya merasakan perlambatan yang diinginkannya di pedal; tidak seorang pun di belakang seharusnya tahu apakah regenerasi atau gesekan yang bekerja, atau apakah penghasilan dipotong karena baterai penuh. Yang membuat ini mungkin bukan cakram yang lebih besar atau motor yang lebih kuat, melainkan perangkat lunak kontrol yang terkalibrasi. Tarian tak terlihat di bawah pedal ini adalah salah satu bagian perangkat lunak EV modern yang paling matang namun paling kurang dihargai.