적응형 순항제어 차간거리 초 설정이란?
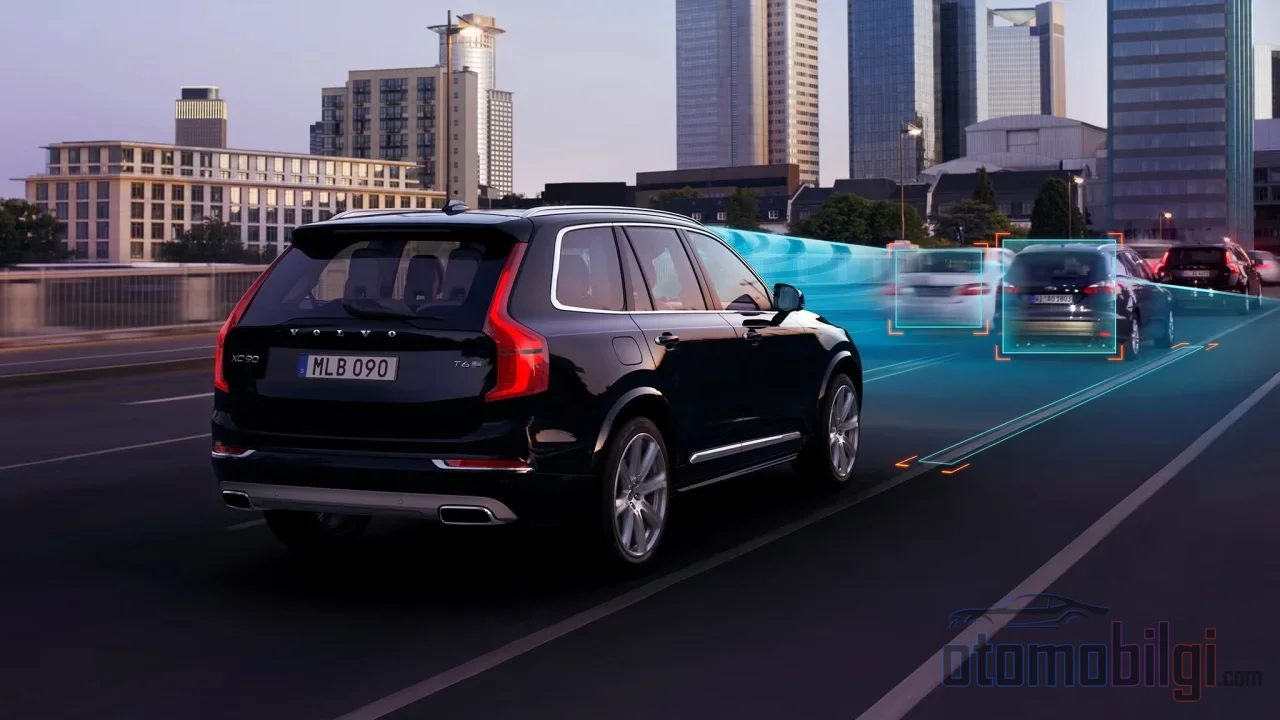
운전대를 잡고 있던 너는 차를 따로 두고 팔을 기댄 채 도로의 여유를 즐기던 중, 스티어링 칼럼 위의 작은 아이콘에 시선이 멈췄다: 나란히 놓인 두 대의 차와 그 아래 한 개, 두 개 혹은 세 개의 선. 그 선들이 사실은 미터가 아니라 초를 세고 있는 거라고, 문득 궁금해 본 적 있나? 그래, 잘못 본 게 아니야: Adaptative Cruise Control의 차간거리 설정은 네가 알던 것처럼 고정된 길이 기준이 아니라, 시간 기반의 논리로 작동한다. 그리고 이 디테일은 단순한 건조한 기술 정보를 넘어 안전의 직접적인 대상이 될 수 있다. 그 단계 조절 스위치를 어느 위치로 돌리느냐에 따라 앞 차와의 충돌 위험부터 고속도로의 교통 흐름까지 많은 것들이 영향을 받기 때문이다.
그렇다면 질문을 명확히 해보자: 그 1, 1.5, 2, 3초 수준은 정확히 무엇을 조절하는 걸까, 속도가 올라가면 차이는 왜 스스로 벌어질까, 그리고 실제 도로에서는 어느 수준을 선택하는 게 합리적일까? 준비됐다면 시작해보자. 이 주제는 겉으로 보이는 것보다 훨씬 영리하게 설계되어 있으니까.
초 단위 설정이란 무엇인가, 미터가 아니라 초로 어떻게 되는 걸까?
이렇게 생각해보자: 뒤에 남은 친구와 함께 걸으면서 "나보다 2초 뒤에 와"라고 말한다고 하자. 천천히 걸으면 둘 사이의 물리적 거리는 짧아지고, 빨리 걸으면 길어지지만 시간은 그대로 유지된다. Adaptative Cruise Control도 정확히 이런 방식으로 생각한다. 화면의 근거리, 중거리, 원거리 단계 혹은 1-2-3 선들은 사실 하나의 시간 간격, 즉 기술 용어로 headway(차간 시간) 선택이다. 한 단계를 선택하면 시스템은 고정된 초 값을 고정하고, 그 순간의 속도에 맞는 물리적 거리를 스스로 계산한다.
그래서 속도가 올라갈수록 앞 차와의 거리가 자동으로 벌어진다. 논리는 간단하다: 120 km/s 속도로 정지하기 위해 필요한 거리는 60 km/s일 때보다 훨씬 길다. 시간을 고정으로 유지하는 시스템은 제동 거리가 길어질수록 너를 위해 간격도 함께 넓혀주는 것이다. 즉 그 단계들은 절대 "약 30미터 뒤에 있어라" 같은 명령이 아니라, "모든 속도에서 나에게 이만큼의 초 여유를 남겨달라"는 명령인 셈이다.
시스템이 이 간격을 유지하려면 앞 차를 끊임없이 관찰해야 한다. 이 역할을 전방을 바라보는 카메라와 레이더 센서가 담당한다. 앞 차가 감속하면 시스템은 가속을 줄이고, 필요하면 제동하며, 앞 차가 다시 가속하면 네가 설정한 목표 속도까지 다시 속도를 높인다. 일반 Cruise Control은 속도만 고정한다. 반면 Adaptative Cruise Control은 속도와 함께 네가 선택한 시간 간격까지 유지하려 한다.
핵심 요약
- 차간거리 단계는 고정된 미터가 아니라, 속도와 무관한 시간 간격 (headway) 설정이다.
- 상용 레벨 2 차량에서 보고된 가장 낮은 설정은 1초이다. 신중한 운전자들은 2.5-4초 범위를 사용한다.
- 정상 조건에서 권장되는 안전 차간 시간은 3-4초이며, 악천후와 대형 차량에서는 더 길어야 한다.
- Adaptative Cruise Control의 제동 능력은 제한적이다 그리고 시스템은 조향을 하지 않는다. 책임은 운전자에게 있다.
운전자들은 어느 초를 선택할까: 공격적일까, 신중할까?
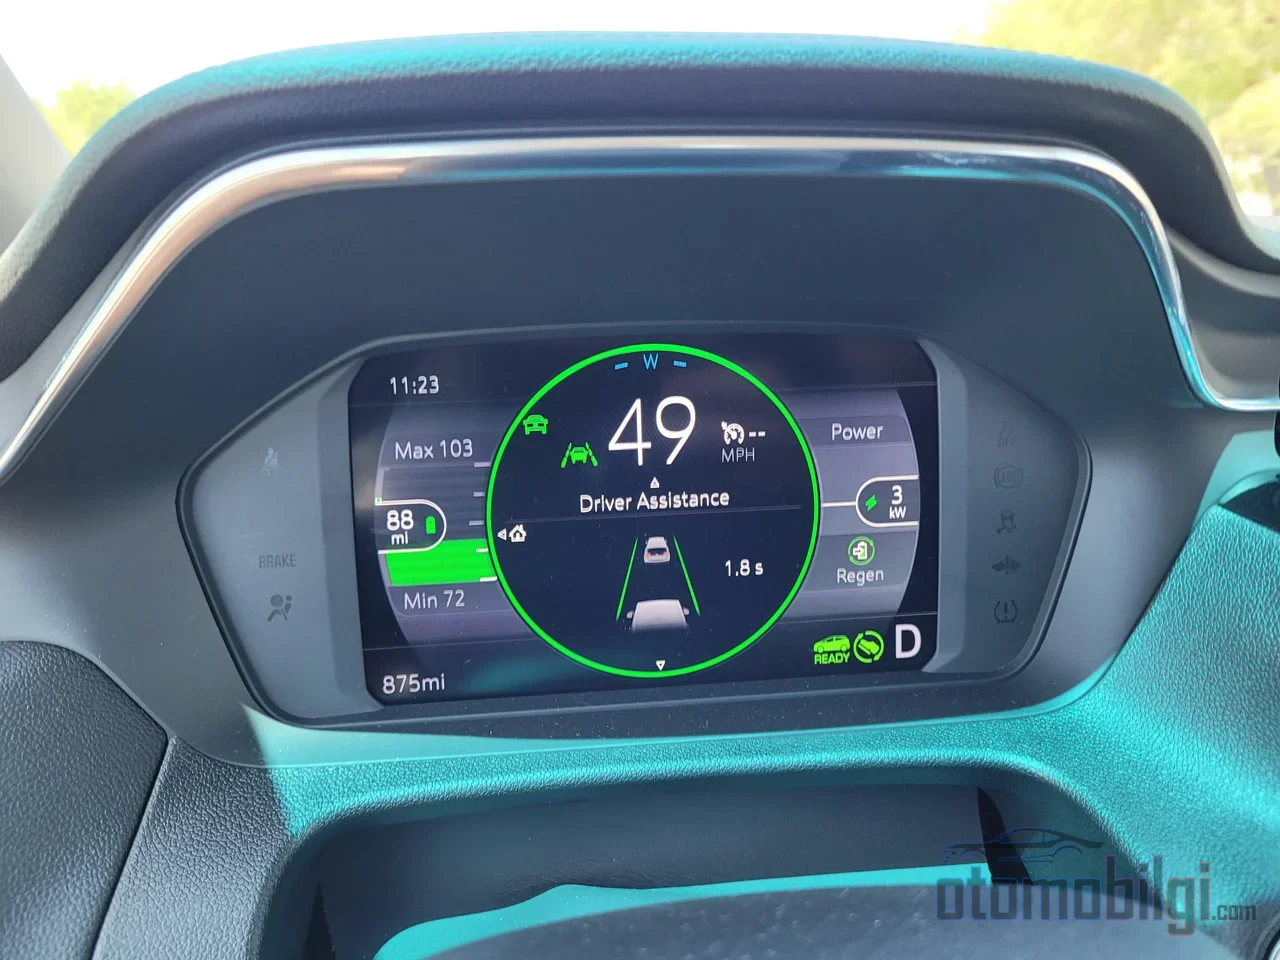
그런데 실제 사람들은 이 설정을 어떻게 사용하고 있을까? 여기서부터 이야기가 흥미로워진다. 실제 운전자들의 어댑티브 크루즈 컨트롤 차간 거리 선호도를 측정한 연구들은 사용자들을 세 가지 뚜렷한 그룹으로 나눈다: 공격적인 운전자는 평균 0.70초, 보통 운전자는 평균 1.87초, 신중한 운전자는 평균 3.20초 의 간격을 선택한다. 즉 가장 신중한 그룹과 가장 공격적인 그룹 사이에는 거의 5배의 차이가 있는 셈이다.
상용 레벨 2 차량의 사용 설명서에 나오는 옵션들도 이 그림과 일치한다: 보통 주행에는 일반적으로 2초, 공격적인 주행에는 1초 또는 1.5초, 신중한 주행에는 2.5초에서 4초 사이의 설정이 제공된다. 보고된 가장 낮은 값은 1초이다. 간단히 말하면: 제조사들이 1초짜리 옵션을 제공할 수는 있지만, 그것이 모든 조건에서 현명한 선택이라는 뜻은 아니다.
어떤 상황에서 어떤 추차간 거리 수준을 선택해야 할까?
여기가 바로 이 페이지의 핵심이다. 올바른 답은 하나의 숫자가 아니라 현재 처한 상황에 따라 달라지는 판단이기 때문이다. 아래 표는 실용적인 요약으로 유용할 것이다:
| 상황 | 권장 추차간 시간 |
|---|---|
| 보통, 맑은 날씨, 원활한 교통 | 3-4초 |
| 도심의 혼잡하고 느린 교통 | 운전자들은 일반적으로 더 짧게 선택한다 |
| 비, 눈, 결빙, 안개, 야간 | 4초 이상 |
| 무거운 짐, 트레일러 또는 대형 차량 운행 | 최대 6초 이상 |
| 대형 트럭 뒤에서 | 4-5초 이상 |
클래식 운전 교육에서 나오는 "3초 규칙"은 반드시 들어봤을 것이다: 고정된 기준점을 하나 정하고, 앞차가 그 지점을 지나갈 때 세기 시작해서, 내가 그 지점에 도달하기 전에 3까지 셀 수 있다면 거리는 안전하다는 것이다. 어댑티브 크루즈 컨트롤이 이 규칙을 자동으로 대신 적용해 주지만, 단계 선택은 여전히 운전자의 몫이다. 보통 조건에서는 3-4초 간격을 목표로 하는 것이 현명한 출발점이다.
비 오는 날, 어두운 곳, 대형 차량 뒤에서
조건이 나빠질수록 시간을 늘려야 한다. 비, 눈, 결빙, 안개, 어둠 속에서는 추차간 시간을 4초 이상으로 늘리고, 무거운 짐을 실었거나 대형 차량을 운전할 때는 최대 6초 이상으로 늘리는 것이 권장된다. 대형 차량은 정지하는 데 더 오래 걸리고, 트럭 뒤를 너무 바짝 따라가면 시야도 회피 여유도 모두 사라진다는 점을 잊지 말라. 대형 차량에 적용되는 거리 규칙도 같은 논리로 작동한다: 속도가 낮아질수록 차량 길이에 따라 더 긴 초가 예상된다; 일반적인 트랙터-트레일러의 경우 이는 매우 넉넉한 간격을 의미한다.
거리 경고와의 관계
일부 차량에는 추차간 거리 설정 외에도 거리 경고, 즉 distance warning 기능이 있다. 이것의 역할은 다르다: 시스템이 간격을 유지하는 것이 아니라, 수동 운전 중 앞차에 너무 가까이 접근할 때 경고하기 위한 것이다. 즉 하나는 자동화 역할이고, 다른 하나는 경고 역할을 한다. 두 가지를 함께 생각하면 안전망의 능동 및 수동 층이 모두 갖춰진다.
시스템의 개입 한계: 그 순간들이 당신을 보호하지 못한다면?
이제 조금 아프지만 필요한 현실 이야기: 어댑티브 크루즈 컨트롤은 슈퍼히어로가 아니라, 한계가 분명히 그려진 보조 장치입니다. 가장 중요한 한계는 다음과 같습니다: 시스템은 정해진 범위까지만 브레이크를 작동할 수 있습니다. 앞차가 너무 급하게 멈추면 시스템이 경고하고, 브레이크를 밟는 것은 당신의 몫이 됩니다. 급정거한 차량과의 충돌을 항상 막을 수 있는 것은 아니며, 일부 시스템은 느리게 이동하거나 정지해 있는 차량에 전혀 반응하지 않을 수도 있습니다.
목록은 여기서 끝나지 않습니다. 어댑티브 크루즈 컨트롤은 조향을 하지 않습니다. 즉, 차선 유지는 전적으로 당신의 일입니다. 구불구불하고 울퉁불퉁한 도로, 고속도로 진출입 램프, 짐을 실은 상태에서의 사용, 신호등이나 교통 표지판은 이 시스템이 익숙하지 않은 영역입니다. 악천후, 눈부심, 먼지, 언덕, 불분명한 차선은 레이더와 카메라 모두의 성능을 떨어뜨릴 수 있습니다. 고속에서 정지 차량을 감지하는 것조차 일부 시스템에게는 어렵습니다. 또한 악셀 페달을 밟는 순간 자동 브레이킹은 일시적으로 해제되고, 페달에서 발을 떼면 다시 작동합니다. 한 가지 세부 사항이 더 있습니다: 운전자가 시스템을 오랫동안, 일부 차량에서는 60초 이상 해제하면 어댑티브 크루즈 컨트롤은 완전히 꺼집니다.
사용자 경험도 전체 그림을 완성합니다: 이웃 차선의 차량이 앞으로 끼어들 때 시스템이 이를 예측하지 못해 간격이 벌어지면 급격히 가속할 수 있습니다. 정차-출발이 반복되는 정체 구간에서는 반응이 항상 매끄럽다고 볼 수 없습니다. 이 모든 것 위에 서 있는 단 하나의 원칙이 있습니다: 시스템은 운전자를 대체하지 않으며, 적절한 차간 거리 선택을 포함해 안전 운전의 책임은 항상 운전자에게 있습니다. 어댑티브 크루즈 컨트롤을 갖고 있다고 해서 주의 깊게 운전해야 할 의무가 사라지는 것은 아닙니다. 단지 그 일부를 수월하게 만들어 줄 뿐입니다.
넓은 간격은 교통 흐름에 어떤 영향을 미칠까?
이 문제에는 교통 전체를 바라보는 측면도 있고, 여기에는 흥미로운 긴장감이 숨어 있습니다. 개인적으로 더 넓은 차간 거리를 선택하면 당신은 더 안전해집니다. 하지만 모두가 넓은 간격을 선택하면 어떻게 될까요? 2026년에 발표된 한 미시 시뮬레이션 연구가 이를 테스트했습니다: 레벨 2 자율주행차의 도로 내 비율이 높아질수록 이동 시간은 길어지고, 속도와 교통량은 감소했습니다. 더욱 놀라운 것은, 운전자들이 도로 내내 간격 설정을 계속 바꿀 때 결과가 악화된다는 점입니다: 이동 시간은 약 55% 증가하고, 속도는 약 30%, 교통량은 약 25% 감소합니다.
문헌에서 제시되는 기준점도 흥미롭습니다: 1.2초 미만의 시간 간격은 교통 효율성을 뚜렷하게 높이지만, 이 값을 초과하는 간격은 도로 용량에 기여하지 못합니다. 이론적 계산에 따르면 완전 자율주행차는 용량을 최대 7%까지 늘릴 수 있는 반면, 상용 시스템은 오히려 용량을 최대 35%까지 떨어뜨릴 수 있습니다. 즉, 안전과 흐름 효율성 사이에는 실제로 균형점이 존재합니다: 당신에게 가장 안전한 설정이 교통 전체의 리듬에는 가장 효율적인 설정이 아닐 수도 있습니다. 도심 저속 정체 구간에서 운전자들이 고속도로보다 더 짧은 차간 간격을 선택하는 것도 이러한 심리의 반영이다.
명확한 답: 그 설정은 어떻게 해야 할까?
정리해 보자. 처음의 질문에 대한 답은 이제 완전히 명확해졌다. Adaptive Cruise Control의 초 단위 설정은 차량이 앞차와 몇 초의 시간 간격을 유지할지 결정하는, 속도와 무관한 시간 기반 설정이며, 속도가 빨라질수록 물리적 거리는 자동으로 늘어난다. 선택의 황금 법칙은 다음과 같다: 정상 조건에서는 3-4초에 가까운 수준, 비 오거나 밤에는 더 높게, 대형 차량 뒤에서는 6초에 이르는 간격. 현재의 교통 상황, 속도, 기상 조건에 따라 단계를 조정하는 것은 시스템 활용의 일부이지, 무시할 세부 사항이 아니다.
그리고 가장 중요한 것은: 1초를 선택하든 4초를 선택하든, 시선은 도로에, 손은 브레이크 근처에 두는 일이 계속 유지되어야 한다. 그 설정은 운전석에서의 당신의 책임을 대신해 주는 것이 아니라, 잘 사용하면 일을 편하게 해줄 뿐이다. 다음에 스티어링 휠 위의 그 줄무늬 아이콘을 볼 때, 이제는 그것이 무엇을 말하는지 알게 될 것이다: 시스템은 당신에게 미터가 아니라 시간을 팔고 있다. 그리고 시간은 이 일에서 가장 귀중한 통화다.
참고 자료
- How to Use Adaptive Cruise Control | Vehicle Support
- Comparative Analysis of Fixed and Dynamic Adaptive Cruise Control Settings
- A variable time gap strategy for Adaptive Cruise Control
- Response Time and Time Headway of an Adaptive Cruise Control Vehicle
- Adaptive Cruise Control 사용 설명서
- Adaptive Cruise Control - My Car Does What