การตั้งค่าระยะห่างเป็นวินาทีของครูสคอนโทรลแบบปรับตัวได้คืออะไร?
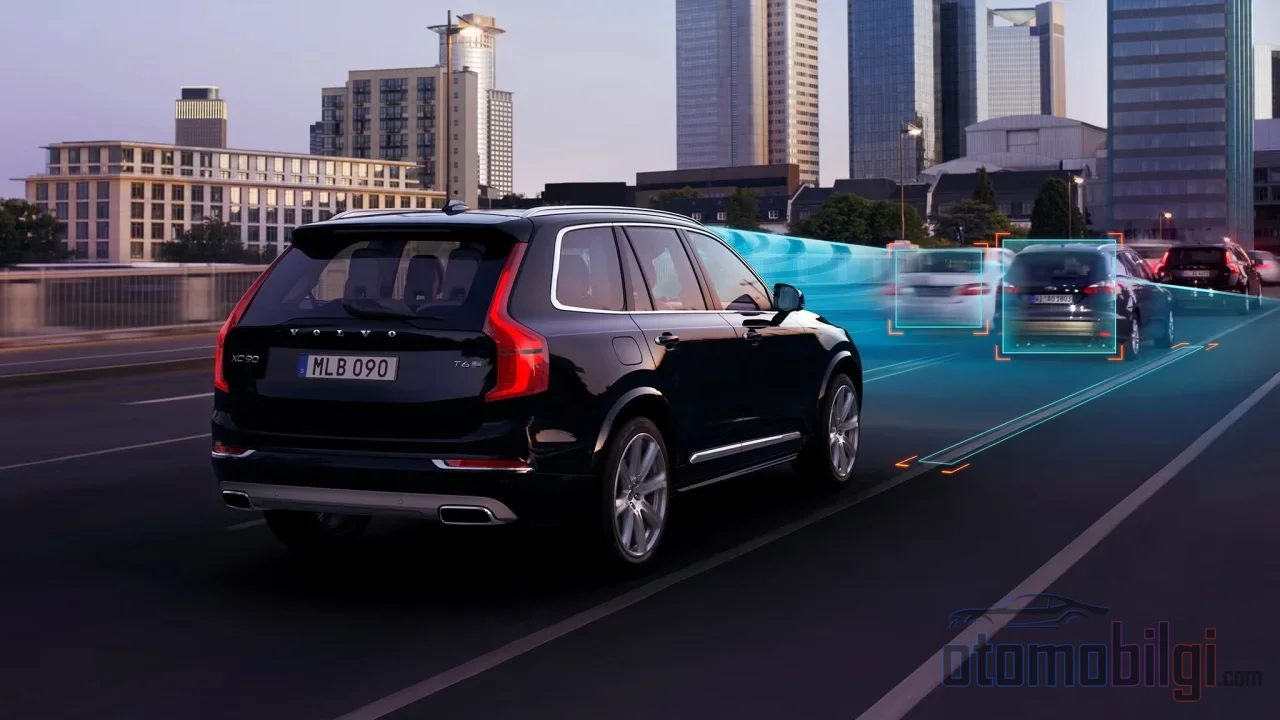
คุณนั่งอยู่หลังพวงมาลัย แต่รถเป็นฝ่ายควบคุมเอง ส่วนคุณเอนหลังเพลิดเพลินกับการเดินทาง จู่ๆ สายตาคุณไปหยุดอยู่ที่ไอคอนเล็กๆ บนคอลัมน์: รถสองคันวางเรียงกันและมีเส้นหนึ่ง สอง หรือสามเส้นอยู่ด้านล่าง เคยสงสัยไหมว่าเส้นเหล่านั้นแท้จริงแล้วไม่ได้นับเป็นเมตร แต่นับเป็นวินาที? ใช่ คุณไม่ได้อ่านผิด: การตั้งค่าระยะห่างในการตามรถของ Adaptive Cruise Control ไม่ใช่การวัดขนาดแบบคงที่อย่างที่คุณคิด แต่ทำงานด้วยตรรกะที่อิงตามเวลา และรายละเอียดนี้ไม่ได้เป็นเพียงข้อมูลทางเทคนิคแห้งๆ แต่สามารถกลายเป็นประเด็นของความปลอดภัยโดยตรง เพราะว่าคุณหมุนปุ่มปรับระดับไปที่ตำแหน่งใด มันส่งผลไปถึงหลายสิ่ง ตั้งแต่ความเสี่ยงในการชนรถคันหน้าไปจนถึงการไหลของการจราจรบนทางด่วน
งั้นมาชี้ให้ชัดกับคำถามกันเลย: ระดับ 1, 1.5, 2, 3 วินาทีเหล่านั้นควบคุมอะไรกันแน่ ทำไมระยะห่างจึงเปิดออกเองเมื่อความเร็วเพิ่มขึ้น และในการจราจรจริงควรเลือกระดับใดจึงจะสมเหตุสมผล? ถ้าพร้อมแล้วไปกันเลย เพราะเรื่องนี้ถูกออกแบบมาอย่างชาญฉลาดยิ่งกว่าที่เห็น
การตั้งค่าเป็นวินาทีคืออะไร และทำไมจึงเป็นวินาทีไม่ใช่เมตร?
ลองคิดแบบนี้: คุณกำลังเดินอยู่กับเพื่อนที่อยู่ข้างหลัง และบอกเขาว่า "ตามฉันมาห่างๆ สองวินาที" ถ้าเดินช้า ระยะทางทางกายภาพระหว่างคุณจะสั้นลง ถ้าเร่งก็จะยืนออก แต่เวลาจะคงที่ Adaptive Cruise Control ก็คิดแบบนี้เป๊ะๆ ระดับ ใกล้ กลาง ไกล บนหน้าจอ หรือเส้น 1-2-3 เหล่านั้นแท้จริงคือการเลือกช่องว่างเวลา หรือที่เรียกทางเทคนิคว่า headway เมื่อคุณเลือกระดับหนึ่ง ระบบจะล็อกค่าวินาทีคงที่ แล้วคำนวณระยะทางทางกายภาพที่จำเป็นตามความเร็วในขณะนั้นเอง
นั่นคือเหตุผลที่ยิ่งความเร็วเพิ่มขึ้น ระยะห่างจากรถคันหน้ายิ่งเปิดออกโดยอัตโนมัติ ตรรกะง่ายๆ: ระยะทางที่จำเป็นเพื่อหยุดรถที่ความเร็ว 120 กม./ชม. ยาวกว่าที่ความเร็ว 60 กม./ชม. มากนัก ระบบที่คงเวลาไว้คงที่ จะขยายช่องว่างให้คุณเองเมื่อระยะเบรกยืดออก กล่าวคือ ระดับเหล่านั้นไม่ใช่คำสั่งแบบ "อยู่ห่างออกไปประมาณ 30 เมตร" แต่เป็นคำสั่งว่า "เว้นช่องว่างให้ฉันกี่วินาทีก็ตามทุกความเร็ว"
เพื่อให้ระบบรักษาช่องว่างนี้ได้ มันต้องติดตามรถคันหน้าอย่างต่อเนื่อง งานนี้เป็นหน้าที่ของกล้องและเซนเซอร์เรดาร์ที่หันหน้าไปข้างหน้า; เมื่อรถข้างหน้าช้าลง ระบบจะตัดคันเร่ง เบรกเมื่อจำเป็น และเมื่อรถคันหน้าเร่ง ระบบจะเร่งกลับขึ้นไปจนถึงความเร็วเป้าหมายที่คุณกำหนด Cruise Control แบบดั้งเดิมเพียงแค่คงความเร็วไว้; ส่วน Adaptive Cruise Control พยายามรักษาทั้งความเร็วและช่องว่างเวลาที่คุณเลือก
สิ่งที่น่าสนใจ
- ระดับระยะห่างในการตามรถไม่ใช่เมตรแบบคงที่ แต่เป็นการตั้งค่าช่องว่างเวลาที่ไม่ขึ้นกับความเร็ว (headway)
- ระดับการตั้งค่าต่ำสุดที่รายงานในรถระดับ 2 เชิงพาณิชย์คือ 1 วินาที; ผู้ขับขี่ที่ระมัดระวังใช้ช่วง 2.5-4 วินาที
- เวลาตามรถที่ปลอดภัยแนะนำคือ 3-4 วินาที ในสภาวะปกติ และมากกว่านั้นในสภาพอากาศเลวร้ายและเมื่อมีรถบรรทุกใหญ่
- ความสามารถในการเบรกของ Adaptive Cruise Control มีจำกัด และระบบไม่ได้บังคับพวงมาลัย; ความรับผิดชอบเป็นของผู้ขับขี่
ผู้ขับขี่เลือกกี่วินาที: เอาจริง จริงจัง หรือระมัดระวัง?
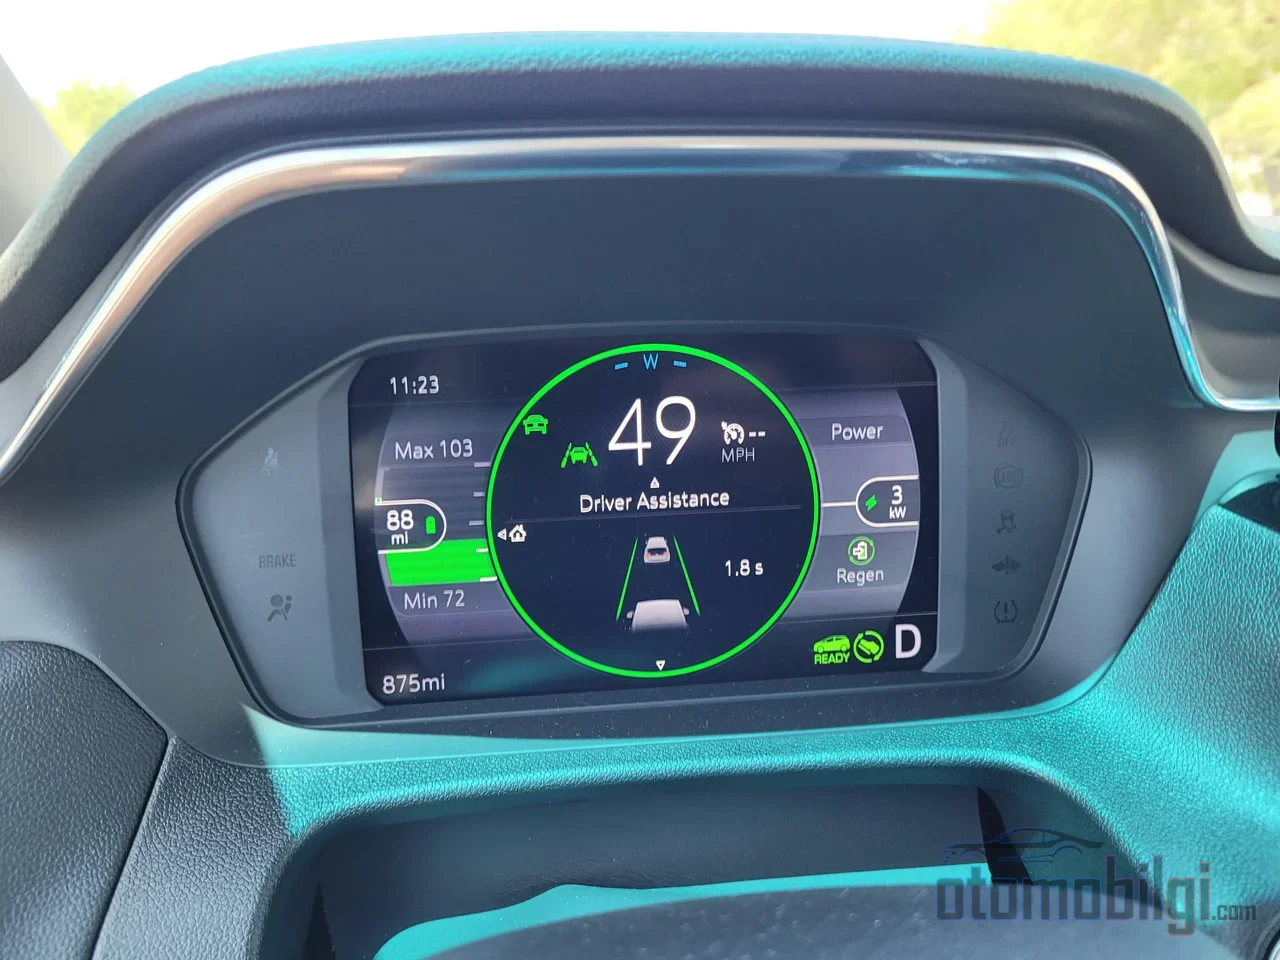
แล้วในชีวิตจริง ผู้คนใช้การตั้งค่านี้อย่างไร? ที่นี่เรื่องเริ่มน่าสนใจแล้ว งานวิจัยที่วัดค่าระยะห่าง (headway) ที่ผู้ขับขี่จริงเลือกใช้ในระบบ Adaptif Cruise Control แบ่งผู้ใช้ออกเป็นสามกลุ่มที่ชัดเจน: ผู้ขับขี่แบบก้าวร้าวเลือกระยะห่างเฉลี่ย 0.70 วินาที ผู้ขับขี่ทั่วไปเฉลี่ย 1.87 วินาที ส่วนผู้ขับขี่แบบระมัดระวังเลือกระยะห่างเฉลี่ย 3.20 วินาที นั่นคือความต่างระหว่างกลุ่มที่ระมัดระวังที่สุดกับกลุ่มที่ก้าวร้าวที่สุดต่างกันเกือบห้าเท่า
ตัวเลือกในคู่มือการใช้งานของยานพาหนะระดับ 2 เชิงพาณิชย์ก็สอดคล้องกับภาพนี้: โดยทั่วไปจะมีตัวเลือกตั้งค่า 2 วินาทีสำหรับการขับขี่ปกติ 1 หรือ 1.5 วินาทีสำหรับการขับแบบก้าวร้าว และ 2.5 ถึง 4 วินาทีสำหรับการขับแบบระมัดระวัง ค่าต่ำสุดที่มีการรายงานคือ 1 วินาที พูดสั้นๆ ตรงประเด็น: ผู้ผลิตสามารถเสนอตัวเลือก 1 วินาทีได้ แต่นั่นไม่ได้แปลว่ามันเป็นตัวเลือกที่ฉลาดในทุกสถานการณ์
ควรเลือกระดับระยะห่างการติดตามแบบใดในสถานการณ์ใด?
หัวใจของหน้านี้อยู่ตรงนี้ เพราะคำตอบที่ถูกต้องไม่ใช่ตัวเลขเดียว แต่เป็นการตัดสินใจที่เปลี่ยนไปตามสถานการณ์ที่คุณกำลังเผชิญ ตารางต่อไปนี้จะเป็นประโยชน์ในฐานะสรุปที่ใช้ได้จริง:
| สถานการณ์ | เวลาติดตามที่แนะนำ |
|---|---|
| ปกติ อากาศแห้ง การจราจรค่อนข้างเบา | 3-4 วินาที |
| การจราจรในเมืองที่หนาแน่นและช้า | ผู้ขับขี่มักเลือกระยะที่สั้นกว่า |
| ฝน หิมะ น้ำแข็ง หมอก กลางคืน | 4 วินาทีขึ้นไป |
| บรรทุกหนัก ใช้รถพ่วงหรือยานพาหนะขนาดใหญ่ | สูงถึง 6 วินาทีและมากกว่านั้น |
| ตามหลังรถบรรทุกขนาดใหญ่ | 4-5 วินาทีขึ้นไป |
คุณคงเคยได้ยิน "กฎ 3 วินาที" จากการฝึกขับขี่แบบคลาสสิกแน่นอน: เลือกจุดอ้างอิงคงที่ เมื่อรถข้างหน้าผ่านจุดนั้นให้เริ่มนับ ถ้าคุณนับครบสามก่อนถึงจุดนั้นได้ ระยะห่างก็ปลอดภัย Adaptif Cruise Control บังคับกฎนี้ให้คุณโดยอัตโนมัติ แต่การเลือกระดับยังคงอยู่ในมือของคุณ ในสภาวะปกติ การมุ่งเป้าไปที่ระยะห่าง 3-4 วินาทีเป็นจุดเริ่มต้นที่ฉลาด
เมื่อฝนตก ตอนกลางคืน และตามหลังยานพาหนะขนาดใหญ่
ยิ่งสภาพแวดล้อมเลวร้ายลง คุณยิ่งต้องเพิ่มเวลา เมื่อฝนตก หิมะตก น้ำแข็ง หมอกลงและตอนกลางคืน แนะนำให้เพิ่มเวลาติดตามเป็น มากกว่า 4 วินาที และเมื่อบรรทุกหนักหรือขับยานพาหนะขนาดใหญ่ แนะนำให้เพิ่มเป็น สูงถึง 6 วินาทีและมากกว่านั้น อย่าลืมว่ายานพาหนะขนาดใหญ่ใช้เวลาหยุดนานกว่า และการตามหลังรถบรรทุกในระยะใกล้เกินไปจะบดบังทั้งการมองเห็นและโอกาสหลบหลีกของคุณ กฎระยะห่างที่ใช้กับยานพาหนะขนาดใหญ่ก็ทำงานด้วยตรรกะเดียวกัน: ยิ่งความเร็วลดลง ก็ยิ่งกำหนดวินาทีที่ยาวขึ้นตามความยาวของยานพาหนะ สำหรับรถหัวลากพ่วงเทรลเลอร์ทั่วไป นั่นหมายถึงระยะห่างที่กว้างมาก
ความสัมพันธ์กับระบบเตือนระยะห่าง
ยานพาหนะบางรุ่นมีฟังก์ชัน ระบบเตือนระยะห่าง หรือ distance warning อยู่คู่กับการตั้งค่าระยะห่างการติดตามด้วย หน้าที่ของมันแตกต่างออกไป: มันมีไว้เพื่อเตือนคุณเมื่อคุณขับเองแล้วเข้าใกล้รถคันหน้าเกินไป ไม่ใช่เพื่อให้ระบบรักษาระยะห่าง กล่าวคือ อย่างหนึ่งทำหน้าที่อัตโนมัติ อีกอย่างทำหน้าที่เตือน เมื่อพิจารณาทั้งสองร่วมกัน ชั้นความปลอดภัยก็จะครบทั้งแบบแอคทีฟและพาสซีฟ
ขอบเขตการแทรกแซงของระบบ: ถ้าวินาทีเหล่านั้นไม่ได้ช่วยคุณไว้ล่ะ?
ตอนนี้คือความจริงที่หน่อยแต่จำเป็น: Adaptive Cruise Control ไม่ใช่ซูเปอร์ฮีโร่ แต่เป็นผู้ช่วยที่มีข้อจำกัดชัดเจน ข้อจำกัดที่สำคัญที่สุดคือ: ระบบเบรกได้เพียงบางระดับเท่านั้น ถ้ารถคันหน้าเบรกกะทันหัน ระบบจะเตือนคุณ และการเหยียบเบรกเป็นหน้าที่ของคุณ ระบบอาจไม่สามารถหลีกเลี่ยงการชนรถที่หยุดกะทันหันได้เสมอไป บางระบบอาจไม่ตอบสนองต่อรถที่เคลื่อนที่ช้าหรือจอดนิ่งเลย
รายการยังไม่จบแค่นี้ Adaptive Cruise Control ไม่ได้ควบคุมพวงมาลัย นั่นแปลว่าการรักษาเลนเป็นหน้าที่ของคุณทั้งหมด ถนนคดเคี้ยวและลาดชัน ทางขึ้น-ลงของทางด่วน การใช้งานขณะบรรทุกสัมภาระ และไฟจราจรหรือป้ายจราจร ล้วนเป็นสิ่งที่ระบบนี้ไม่คุ้นเคย สภาพอากาศเลวร้าย แสงสะท้อน ฝุ่น เนินเขา และเส้นเลนที่ไม่ชัดเจน ล้วนทำให้ประสิทธิภาพของทั้งเรดาร์และกล้องลดลงได้ การตรวจจับรถที่จอดนิ่งด้วยความเร็วสูงก็เป็นเรื่องยากสำหรับบางระบบ นอกจากนี้ เมื่อคุณเหยียบคันเร่งในทันที ระบบเบรกอัตโนมัติจะปิดใช้งานชั่วคราว และจะกลับมาทำงานอีกครั้งเมื่อคุณปล่อยคันเร่ง รายละเอียดอีกอย่างคือ: ถ้าผู้ขับขี่ปิดระบบนานเกินไป ในบางรถคือเกิน 60 วินาที Adaptive Cruise Control จะปิดลงทั้งหมด
ประสบการณ์ของผู้ใช้งานก็ช่วยเติมเต็มภาพนี้: เมื่อรถจากเลนข้างเคียงแซงเข้ามาข้างหน้า ระบบอาจคาดการณ์ไม่ได้ เมื่อช่องว่างเปิดออกระบบจึงอาจเร่งความเร็วอย่างรุนแรง ในสภาพจราจรแบบหยุด-เคลื่อนที่ การตอบสนองของระบบก็ไม่ได้ลื่นไหลเสมอไป เหนือสิ่งเหล่านี้ทั้งหมดมีหลักการเดียวที่ยืนอยู่: ระบบไม่ได้แทนที่ผู้ขับขี่ และความรับผิดชอบในการขับขี่อย่างปลอดภัย รวมถึงการเลือกระยะห่างในการตามที่เหมาะสม ตกอยู่กับผู้ขับขี่เสมอ การมี Adaptive Cruise Control ไม่ได้ยกเลิกหน้าที่ในการขับขี่อย่างระมัดระวัง เพียงแต่อำนวยความสะดวกให้บางส่วนของมันเท่านั้น
ช่องว่างขนาดใหญ่ส่งผลต่อการไหลของการจราจรอย่างไร?
อีกด้านหนึ่งของเรื่องนี้คือมุมมองต่อภาพรวมของการจราจร และที่นี่มีความตึงเครียดที่น่าสนใจแอบซ่อนอยู่ การเลือกระยะห่างในการตามที่ใหญ่ขึ้นสำหรับตัวคุณเองช่วยให้คุณปลอดภัยมากขึ้น แต่ถ้าทุกคนเลือกช่องว่างขนาดใหญ่จะเกิดอะไรขึ้น? งานวิจัยจำลองขนาดจิ๋วที่เผยแพร่ในปี 2026 ได้ทดสอบเรื่องนี้: ยิ่งสัดส่วนรถอัตโนมัติระดับ 2 บนถนนเพิ่มขึ้น เวลาเดินทางก็ยาวขึ้น ความเร็วและอัตราการไหลลดลง ที่น่าประทับใจยิ่งกว่านั้นคือ เมื่อผู้ขับขี่ปรับช่องว่างตลอดทางอย่างต่อเนื่อง ผลลัพธ์ยิ่งแย่ลง: เวลาเดินทางเพิ่มขึ้นประมาณ 55% ความเร็วลดลงประมาณ 30% และอัตราการไหลลดลงประมาณ 25%
เกณฑ์ในงานวิจัยก็น่าสนใจเช่นกัน: ช่องว่างเวลาต่ำกว่า 1.2 วินาทีช่วยเพิ่มประสิทธิภาพการจราจรอย่างชัดเจน ในขณะที่ช่องว่างที่มากกว่าค่านี้ไม่ได้ช่วยเพิ่มความจุแต่อย่างใด การคำนวณเชิงทฤษฎีแสดงว่ารถอัตโนมัติเต็มรูปแบบอาจเพิ่มความจุได้ถึง 7% ในขณะที่ระบบเชิงพาณิชย์กลับอาจลดความจุลงได้ถึง 35% นั่นแปลว่ามีความสมดุลที่แท้จริงระหว่างความปลอดภัยกับประสิทธิภาพการไหล: การตั้งค่าที่ปลอดภัยที่สุดสำหรับคุณ อาจไม่ใช่การตั้งค่าที่มีประสิทธิภาพที่สุดสำหรับจังหวะโดยรวมของการจราจร ในการจราจรหนาแน่นความเร็วต่ำในเมือง ผู้ขับขี่เลือกช่องว่างที่สั้นกว่าเมื่อเทียบกับทางด่วน ซึ่งสะท้อนจิตวิทยานี้เช่นกัน
คำตอบที่ชัดเจน: ควรตั้งค่าช่องว่างเวลาเท่าไรดี?
สรุปให้ฟัง เพราะคำตอบของคำถามตั้งแต่ต้นตอนนี้ชัดเจนสมบูรณ์แล้ว การตั้งค่าหน่วยเป็นวินาทีใน Adaptif Cruise Control เป็นการตั้งค่าแบบอิงเวลาที่ไม่ขึ้นกับความเร็ว ซึ่งกำหนดว่ารถจะเว้นช่องว่างเวลากี่วินาทีกับรถคันหน้า เมื่อความเร็วเพิ่มขึ้น ระยะทางจริงจะยืนยาวขึ้นโดยอัตโนมัติ กฎทองในการเลือกคือ: ในสภาวะปกติให้ใกล้ระดับ 3-4 วินาที ในวันฝนตกหรือกลางคืนให้สูงขึ้น และเมื่อวิ่งตามหลังยานพาหนะขนาดใหญ่ให้เว้นช่องว่างมากถึง 6 วินาที การปรับระดับตามสภาพจราจร ความเร็ว และสภาพอากาศที่คุณกำลังเผชิญ ถือเป็นส่วนหนึ่งของระบบการขับขี่ ไม่ใช่รายละเอียดที่มองข้ามได้
และสิ่งสำคัญที่สุดคือ: ไม่ว่าจะเลือก 1 วินาทีหรือ 4 วินาที ให้สายตายังมองไปที่ถนนและมือยังอยู่ใกล้แป้นเบรกเสมอ การตั้งค่านั้นไม่ได้รับภาระความรับผิดชอบในที่นั่งคนขับแทนคุณ มันเพียงแค่ช่วยให้งานของคุณง่ายขึ้นหากใช้อย่างถูกต้อง ครั้งหน้าเมื่อคุณมองดูสัญลักษณ์เส้นขีดบนก้านควบคุมนั้น คุณจะรู้แล้วว่ามันกำลังบอกอะไร: ระบบไม่ได้ขายระยะทางเป็นเมตรให้คุณ แต่ขายเวลา และเวลาคือสกุลเงินที่มีค่าที่สุดในเรื่องนี้
แหล่งอ้างอิง
- How to Use Adaptive Cruise Control | Vehicle Support
- Comparative Analysis of Fixed and Dynamic Adaptive Cruise Control Settings
- A variable time gap strategy for Adaptive Cruise Control
- Response Time and Time Headway of an Adaptive Cruise Control Vehicle
- คู่มือการใช้งาน Adaptive Cruise Control
- Adaptive Cruise Control - My Car Does What