Adaptive Cruise Control ทำไมถึงเบรกไม่จำเป็นในการจราจร?
แชร์หน้านี้
สาเหตุที่พบบ่อยที่สุดที่ทำให้ระบบควบคุมความเร็วแบบปรับตัวเหยียบเบรกโดยไม่จำเป็น คือเรดาร์และกล้องไม่สามารถมองเห็นการจราจรได้อย่างถูกต้องในทุกสภาพ: สังเกตเห็นรถที่แทรกเข้ามาในเลนข้างเคียงช้าเกินไป สูญเสียรถคันหน้าไปในโค้ง และบางครั้งก็ชะลอความเร็วเพราะสิ่งกีดขวางที่ไม่มีอยู่จริง ดังนั้นระบบนี้จึงเป็นเพียงผู้ช่วยที่พยายามรักษาความเร็วและระยะห่างแทนคุณ การตัดสินใจและความรับผิดชอบยังคงอยู่ที่ผู้ขับขี่เสมอ
สิ่งที่น่าสนใจ
- เซ็นเซอร์เรดาร์วัดระยะได้มากกว่า 160 เมตร และประมวลผลข้อมูล 10-20 ครั้งต่อวินาที
- ระยะห่างในการติดตามถูกตั้งเป็นระยะเวลา ไม่ใช่ระยะห่างของรถ (ประมาณ 1.5-3 วินาที)
- โค้ง ทางลาดชัน ทางเข้าอุโมงค์ และรถที่เปลี่ยนเลน คือจุดอ่อนที่สุดของระบบ
- ระบบบางรุ่นสามารถชะลอความเร็วเมื่อเจอรถที่จอดอยู่ด้านหน้า แต่อาจไม่หยุด
- ระบบไม่เหยียบเบรกให้คนและสัตว์ ความรับผิดชอบยังคงเป็นของผู้ขับขี่เสมอ
คุณนั่งสบาย ๆ อยู่บนทางด่วน เปิดเพลงเบา ๆ ไม่ต้องเหยียบคันเร่งเลย และรถปรับความเร็วให้เข้ากับรถคันหน้าได้เอง แล้วจู่ ๆ เบรกก็ทำงานโดยไม่มีเหตุผล... หัวใจเต้นเร็วขึ้น คนขับข้างหลังบีบแตร และคุณก็พูดว่า "เพื่อน ทำอะไรของเธอ?" ฟังดูคุ้นเคยไหม? คุณไม่ได้เป็นคนเดียว อาการนี้ในแหล่งข้อมูลภาษาอังกฤษเรียกว่า phantom braking หรือการเบรกแบบผีหลอก ซึ่งเป็นจุดอ่อนที่ถูกพูดถึงมากที่สุดของระบบควบคุมความเร็วแบบปรับตัว (ACC)
ระบบควบคุมความเร็วแบบปรับตัวมองเห็นรถคันหน้าได้อย่างไร?
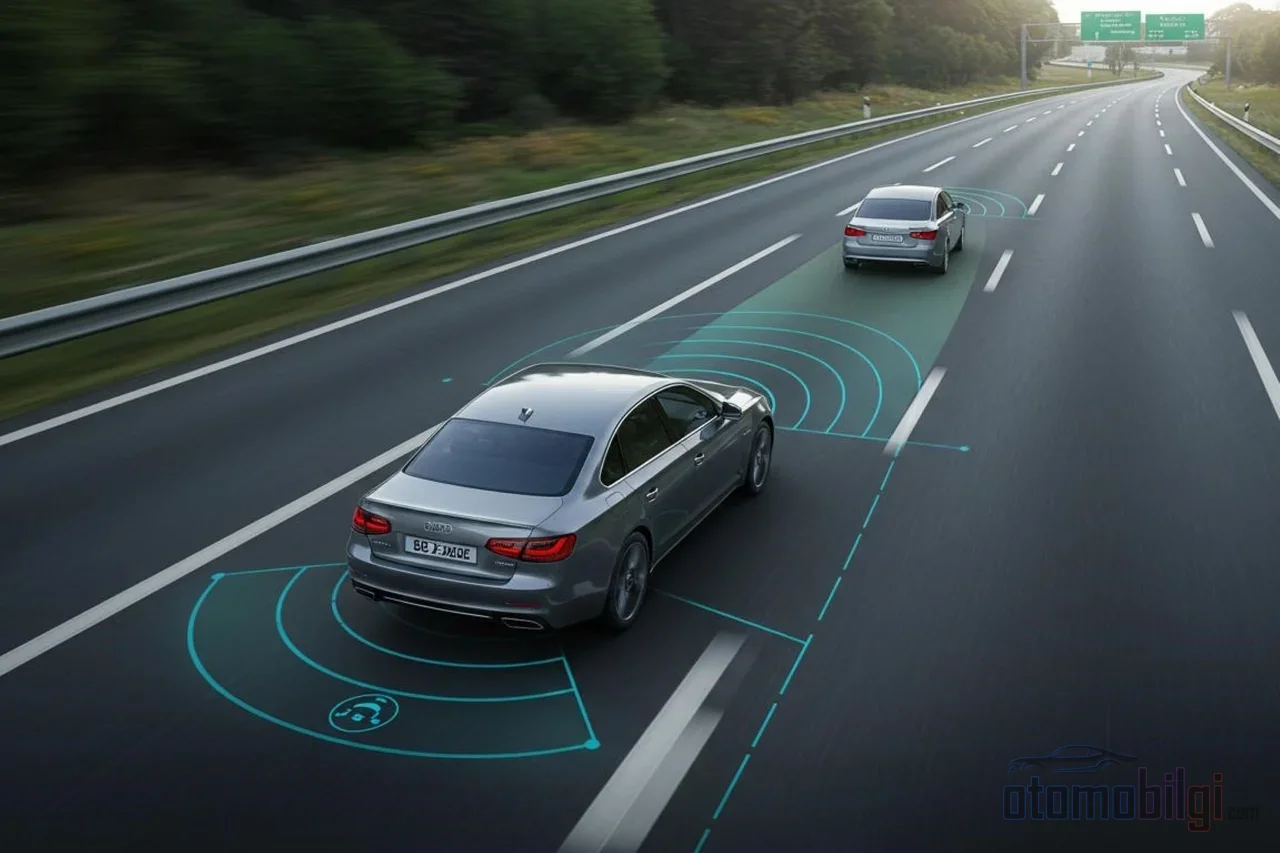
ก่อนอื่นมาทำความรู้จักเครื่องจักรกันดี ๆ เพราะดวงตาคู่นี้แหละที่หลอกตัวเอง ACC ใช้เรดาร์ ไลดาร์ หรือกล้อง เพื่อทำความเข้าใจว่ามีอะไรอยู่ด้านหน้า เซ็นเซอร์เรดาร์ส่งคลื่นวิทยุที่ความถี่ 24 GHz หรือ 77 GHz และคำนวณระยะทางจากเวลาที่คลื่นสะท้อนกลับ ระยะการวัดดีเกินคาด: สามารถวัดได้เกิน 160 เมตร และระบบประมวลผลข้อมูลนี้ 10-20 ครั้งต่อวินาที นั่นคือมันไม่ใช่ระบบที่ขี้เกียจ ตรงกันข้ามมันขยันมาก แต่การขยันไม่ได้แปลว่าแม่นยำเสมอไป
รถบางรุ่นใช้กล้องแทน ตัวอย่างเช่น ระบบที่ใช้กล้องสเตอริโอจะประมาณระยะทางจากขนาดของวัตถุและลักษณะการเคลื่อนไหว ลองนึกว่าเป็นการเลียนแบบการทำงานของดวงตามนุษย์ด้วยซอฟต์แวร์: สังเกตได้ง่าย แต่ในบางสถานการณ์ก็มีโอกาสเข้าใจผิด แนวทางที่เชื่อถือได้ที่สุดคือระบบไฮบริดที่ใช้เรดาร์และกล้องร่วมกัน เมื่อตัวหนึ่งสงสัย อีกตัวจะยืนยัน
รายละเอียดสำคัญที่นี่คือ: ACC เป็นระบบช่วยเหลือผู้ขับขี่ระดับ SAE Level 1 เมื่อรวมกับระบบรักษาเลนที่ควบคุมพวงมาลัยด้วย จะกลายเป็นระดับ Level 2 แต่แม้ระดับจะสูงขึ้น แนวคิดก็ไม่เปลี่ยน ระบบเหล่านี้ไม่ได้ขับรถแทนคุณ แค่ช่วยคุณในการจัดการความเร็วและระยะห่างในการติดตามเท่านั้น
ทำไมรถที่แทรกเข้ามาในเลนข้างเคียงถึงถูกสังเกตเห็นช้า?
สถานการณ์คลาสสิกที่สุดคือ: คุณขับอยู่ในเลนขวา รถคันหนึ่งไม่เปิดไฟเลี้ยว (หรือเปิดแต่เร็วมาก) แทรกเข้ามาในเลนของคุณ ระบบใช้เวลาสองสามวินาทีในการตรวจจับ เพราะเรดาร์มองตรงไปข้างหน้าด้วยมุมแคบ และจัดประเภทรถคันนั้นว่าเป็นวัตถุของเลนอื่น จนกว่ารถจะอยู่ในเลนของคุณอย่างสมบูรณ์ ในหน้าต่างเวลาสั้น ๆ นั้นอัตราการปิดระยะจะเพิ่มขึ้น และระบบจะเข้าสู่โหมดตื่นตระหนกแล้วเบรกอย่างแรง ผู้ผลิตก็ตระหนักดีถึงเรื่องนี้ คู่มือการใช้งานระบุชัดเจนว่าผู้ขับขี่ต้องรักษาระยะห่างอย่างปลอดภัยกับรถคันหน้า
กรณีตรงข้ามก็เกิดขึ้นได้: เรดาร์ล็อกไปที่รถที่ยังดูเหมือนอยู่ในเลนของคุณ แต่ที่จริงแล้วได้ออกไปเลนข้างและแยกห่างออกไปแล้ว แม้รถคันนั้นจะออกจากเลนไปแล้ว เซนเซอร์ยังคงมองว่ามันเป็น "รถคันหน้า" ต่ออีกระยะหนึ่ง ทำให้รถชะลอความเร็วโดยไม่จำเป็น ผู้ขับขี่จึงบอกว่าเราควรให้ความสำคัญกับคำเตือนในคู่มือเป็นอย่างยิ่ง: เมื่อมีรถเปลี่ยนเลนอย่างกะทันหัน ระบบจะชะลอก่อน และหากอัตราการปิดระยะเพิ่มขึ้นมาก ระบบเบรกฉุกเฉินอัตโนมัติจะเข้ามาทำงาน
ทำไม ACC จึงทำงานแปลก ๆ ในโค้ง ทางลาดชัน และอุโมงค์?
ศัตรูที่ยิ่งใหญ่ที่สุดของเซนเซอร์คือเรขาคณิต เนื่องจากเรดาร์มองตรงไปข้างหน้า เมื่อเข้าโค้งที่คมชัด รถคันหน้าจะหลุดออกนอกขอบเขตการมองเห็น ระบบจึงคิดว่า "รถคันหน้าหายไปแล้ว" และเริ่มเร่งความเร็ว เมื่อคุณออกจากโค้ง รถจะกลับเข้ามาในขอบเขตการมองเห็นอีกครั้ง และคราวนี้เนื่องจากอัตราการปิดระยะเพิ่มขึ้นอย่างกะทันหัน จึงเกิดการเบรกอย่างแรง ผู้ผลิตระบุไว้อย่างชัดเจนแม้แต่ในคู่มือของตนเองว่า เมื่อออกจากโค้ง การตรวจจับรถคันหน้าอาจล่าช้า และระบบอาจเบรกหรือแจ้งเตือนที่ไม่เหมาะสม คู่มือของ Ford ระบุว่า การที่รถอื่นถูกบังจากสายตาในโค้งและทางลาดชันอาจทำให้เกิดการเร่งและเบรกที่ไม่คาดคิด
เวอร์ชันทางลาดชันของเรื่องเดียวกันนี้น่ารำคาญยิ่งกว่า: การจราจรที่อยู่หลังยอดเนินถูกซ่อนจากเซนเซอร์โดยสมบูรณ์ และปรากฏขึ้นทันทีทันใดเมื่อขึ้นไปถึง ทางเข้าอุโมงค์ก็สามารถทำลายการรับรู้ได้เช่นกัน เมื่อสภาพแสงเปลี่ยนแปลงอย่างกะทันหัน ระบบที่ใช้กล้องจะประสบปัญหา
ยังมีเรื่องความเสียหายและการจัดตำแหน่งอีกด้วย แม้แต่การกระแทกเล็กน้อยที่กันชนหน้าก็อาจเปลี่ยนขอบเขตการมองเห็นของเรดาร์ได้ หากเซนเซอร์เลื่อนไปข้างง้างไม่กี่องศา ระบบจะตรวจจับรถเร็วเกินไปหรือช้าเกินไป และคำเตือนการเบรกจะมาเร็วเกินไปหรือช้าเกินไป หาก ACC เริ่มทำงานแปลก ๆ หลังจากชนกันชน สาเหตุส่วนใหญ่คือเรดาร์ที่เบี่ยงจากตำแหน่งที่ถูกต้อง จำเป็นต้องนำรถเข้าศูนย์บริการเพื่อทำการปรับเทียบ
ควรไว้วางใจ ACC ในการจราจรแบบ Stop & Go หรือไม่?
การจราจรแบบ stop & go ดูเหมือนจะเป็นจุดที่ ACC เปล่งประกาย: เหยียบคันเร่ง เบรก หยุด ออกตัว... ระบบทำกิจวัตรนี้แทนคุณ และช่วยลดความเหนื่อยล้าในการขับขี่ระยะไกลได้จริง แต่ก็มีกับดักอยู่ในนั้น งานวิจัยและประสบการณ์ของผู้ใช้ชี้ให้เห็นว่า: การตามรถที่กำลังชะลอความเร็วเป็นงานที่ระบบถนัด แต่ในทางกลับกัน หากรถคันหน้าจอดไปแล้ว ระบบบางรุ่นอาจไม่ชะลอหรือหยุดได้ทันเวลา ซึ่งแตกต่างกันอย่างมากในแต่ละรุ่น นั่นคือ การพูดว่า "มีดวงตามองไปข้างหน้า ดังนั้นจึงไม่เกิดอุบัติเหตุ" อาจสร้างความมั่นใจที่ผิดพลาด
นอกจากนี้ ความสามารถในการเบรกของระบบยังมีข้อจำกัด: บางรุ่นชะลอจนหยุดสนิท แต่ส่วนใหญ่จะส่งมอบการควบคุมให้คุณหรือหยุดทำงานเมื่อความเร็วต่ำกว่าระดับหนึ่ง ส่วนทางแยก ไฟจราจร และรถที่วิ่งสวนทางนั้นอยู่นอกขอบเขตความสามารถของระบบโดยสิ้นเชิง ไม่มีใครอยากให้เรดาร์ต้องบอกว่า "ไฟแดง ให้จอด"
การตั้งระยะห่างในการตามหลังทำหน้าที่อะไร และแบบไหนเหมาะสมเมื่อไหร่?
ตอนนี้เรามาถึงจุดสำคัญข้อหนึ่งกันแล้ว ในระบบ ACC ระยะห่างในการตามหลังไม่ได้วัดเป็นเมตร แต่ถูกกำหนดเป็นช่วงเวลา ถ้าระบบต้องการช่องว่าง 2 วินาที ที่ความเร็ว 50 กม./ชม. นั่นคือระยะสั้น แต่ที่ 110 กม./ชม. มันคือระยะที่ต่างออกไปอย่างสิ้นเชิงและยาวกว่ามาก ยิ่งความเร็วสูงขึ้น ช่องว่างจริงระหว่างรถก็จะขยายออกโดยอัตโนมัติ หลายคนนึกถึงช่องว่างเป็น "ระยะห่างกี่คัน" ซึ่งเข้าใจผิดก็ด้วยเหตุผลนี้เอง
ระบบส่วนใหญ่มี 3-4 ระดับให้เลือก ตามคู่มือ ระดับใกล้คือประมาณ 1.5 วินาที และระดับไกลคือประมาณ 3 วินาที ระดับไหนเหมาะสมเมื่อไหร่? นี่คือแนวทางในทางปฏิบัติ:
| สถานการณ์ | ระดับที่แนะนำ | เหตุผล |
|---|---|---|
| การจราจรบนทางด่วนที่ลื่นไหล | ไกล (~3 วินาที) | ให้เวลาตอบสนองเพิ่มเมื่อจำเป็นต้องเบรกกะทันหัน |
| การจราจรแบบหยุด-แล่นในเมือง | ปานกลาง | ให้สมดุลที่เหมาะสมในสภาวะหยุด-ขับบ่อยครั้ง |
| ฝนหนัก หิมะ หมอก | ไกล | เซ็นเซอร์ทำงานได้ยาก และระยะเบรกก็ยาวขึ้นด้วย |
| ถนนที่มีโค้งแคบ | ไกล | เผื่อระยะเวลาไว้เผื่อการรับรู้ล่าช้าในโค้ง |
| รถติดจากด้านหลัง | ใกล้ | อาจเลือกใช้เพื่อไม่รบกวนการไหลของจราจร แต่ต้องระมัดระวังเป็นพิเศษ |
ขอเน้นเรื่องสภาพอากาศเลวร้ายเป็นพิเศษ: ฝนหนัก หิมะ และหมอกสามารถทำให้เซ็นเซอร์มองไม่เห็นได้ โดยเฉพาะระบบที่ใช้เลเซอร์จะสูญเสียแสงเพราะอนุภาคน้ำ และลำบากในการตามรถคันหน้าที่สกปรก ระบบที่ทำงานได้อย่างราบรื่นในวันอากาศดี อาจกลายเป็นสับสนได้ทันทีเมื่อเจอฝนซู่
ผู้ขับขี่ควรเข้ามาควบคุมเมื่อไหร่?
นี่คือหัวใจหลักของบทความนี้: จุดประสงค์เดียวของ ACC ไม่ใช่พาคุณออกห่างจากพวงมาลัย แต่เพื่อช่วยให้คุณอยู่บนถนนอย่างปลอดภัย คู่มืออย่างเป็นทางการของผู้ผลิตระบุเรื่องนี้อย่างชัดเจนโหดร้าย: หากระบบไม่สามารถตรวจจับรถคันหน้า ผู้ขับขี่ต้องรับผิดชอบและเข้าแทรกแซงเสมอ ยิ่งไปกว่านั้น ระบบจะไม่เบรกเพื่อหลีกเลี่ยงคนหรือสัตว์ ไม่มี ACC แบบไหนที่ถูกวางตลาดว่าเป็นเซ็นเซอร์ตรวจจับคนเดินเท้า
กฎในทางปฏิบัติมีดังนี้: เมื่อระบบตระหนักว่าไม่สามารถจัดการสถานการณ์ฉุกเฉินด้วยตัวเองได้ มันจะส่งเสียงเตือนและแจ้งเตือนภาพถึงคุณ สัญญาณนั้นไม่ใช่คำว่า "ระวังหน่อยก็ดีนะ" แต่เป็นคำสั่งว่า "เข้าควบคุมทันที" ท่าทางที่มืออยู่บนพวงมาลัยและเท้าอยู่บนเบรก จะทำให้ช่วงเวลาหนึ่งถึงสองวินาทีระหว่างการเตือนกับการตอบสนองนั้นช่วยชีวิตได้
ยังมีจิตวิทยาอันตรายอีกอย่างหนึ่งด้วย มีข้อค้นพบว่าผู้ขับขี่ที่ใช้ระบบเหล่านี้ขับรถเร็วขึ้น งานวิจัยหนึ่งแสดงให้เห็นว่าเมื่อเปิด ACC ผู้ขับขี่ขับเร็วขึ้น24% ผู้ขับที่ไว้ใจระบบมากเกินไปจะลดความสนใจลง และตอบสนองต่อเหตุการณ์ฉุกเฉินช้ากว่า นั่นคืออันตรายส่วนใหญ่มักไม่ได้อยู่ในซอฟต์แวร์ของรถ แต่อยู่ในหัวของคนขับ
อย่างไรก็ตาม ขอความเป็นธรรมไว้ด้วย: ACC ไม่ใช่เทคโนโลยีที่ไร้ประโยชน์โดยสิ้นเชิง มีงานวิจัยและผู้ใช้ที่พึงพอใจนับพันคนที่ยืนยันว่ามันช่วยลดความเหนื่อยล้าบนถนนไกล และช่วยรักษาระยะห่างในการตามหลังที่คงที่ จึงลดการชนท้ายได้ในบางสถานการณ์ ส่วนส่วนลดของมันต่อเศรษฐกิจเชื้อเพลิงนั้นถือเป็นโบนัส ปัญหาไม่ได้อยู่ที่เทคโนโลยีนั้นเอง แต่อยู่ที่การปฏิบัติราวกับว่าได้โอนหน้าที่ขับขี่ไปให้กับมันแล้ว
เช็กลิสต์ในทางปฏิบัติเพื่อลดการเบรกที่ไม่จำเป็น
- เมื่อการจราจรหนาแน่นขึ้น ให้เพิ่มระยะห่างในการตามขึ้นอีกหนึ่งระดับ เพื่อให้ระบบมีระยะเผื่อในการทำงาน
- ลองพิจารณาปิด ACC ชั่วคราวก่อนเข้าโค้งแคบ เพื่อไม่ให้ตกใจกับการเบรกแรงๆ เมื่อออกจากโค้ง
- หากมีโอกาสที่รถคันข้างๆ จะแทรกเข้าเลน ให้เท้าวางบนเบรกและเตรียมพร้อมรอไว้
- ในฝนตกหนัก หิมะตก และหมอกหนา ให้ลดความเชื่อมั่นต่อระบบและเพิ่มระยะห่างในการตาม
- หากกันชนหน้าได้รับแรงกระแทก ให้ตรวจสอบการปรับเทียบเรดาร์ เพราะตำแหน่งของเซนเซอร์อาจเป็นสาเหตุของการตรวจจับที่ผิดพลาด
- อย่าสันนิษฐานว่ารถจะจอดให้ หากรถคันหน้าหยุดนิ่งไปแล้ว ให้เตรียมเบรกแต่เนิ่นๆ ในฐานะความรับผิดชอบของคุณเอง
ขอให้ข้อสรุปสุดท้ายเป็นแบบนี้: ACC เป็นผู้ช่วยที่ยอดเยี่ยม แต่ผู้ใหญ่ที่อยู่บนพวงมาลัยก็ยังคงเป็นคุณ ระบบไม่ได้โอนหน้าที่ขับขี่ให้คุณ เพียงแค่แบ่งงานเล็กน้อยเรื่องคันเร่งและเบรกเท่านั้น การรู้จุดบอดของมันคือวิธีที่เร็วที่สุดในการหลีกเลี่ยงทั้งการเบรกหลอกและความกลัวที่ไม่จำเป็น การรู้ว่ารถของคุณมองเห็นหรือมองไม่เห็นอะไร เป็นสไตล์การใช้รถที่เท่ที่สุดใช่ไหม?
แหล่งอ้างอิง
- Adaptive cruise control - Wikipedia
- Adaptive Cruise Control: What It Is, How It Works, and Cost - iDriveCertified
- Using Adaptive Cruise Control - Ford Owner Manual
- Stop and Go adaptive cruise control - Renault user manual
- Adaptive Cruise Control limitations - Polestar manual
- Setting the Adaptive Cruise Control Gap - Ford
- Adaptive Cruise Control - MyCarDoesWhat
- Driver usage and understanding of adaptive cruise control - Larsson 2012, ScienceDirect
- Study Shows ACC Increases Speeding - Salvi, Maher
- Pros and Cons of Using Cruise Control - NPHM
- Approaching stopped traffic with Adaptive Cruise Control - Lucid Owners Forum