Tại sao kiểm soát hành trình thích ứng phanh không cần thiết khi chạy trong đô thị?
Chia sẻ trang này
Nguyên nhân phổ biến nhất khiến cruise control thích ứng phanh không cần thiết là radar và camera không thể nhìn chính xác giao thông trong mọi điều kiện: nhận biết quá muộn xe đột ngột chuyển vào làn bên, mất dấu xe phía trước khi qua cua, và đôi khi giảm tốc vì chướng ngại vật không hề tồn tại. Vì vậy, hệ thống chỉ là trợ lý cố gắng duy trì tốc độ và khoảng cách thay bạn; quyết định và trách nhiệm luôn thuộc về người lái.
Điểm nổi bật
- Cảm biến radar đo đạc với tầm hoạt động trên 160 mét, xử lý dữ liệu 10-20 lần mỗi giây
- Khoảng cách theo dõi được cài đặt theo khoảng thời gian chứ không phải khoảng cách xe (khoảng 1,5-3 giây)
- Khúc cua, dốc, cổng hầm và xe đổi làn là những điểm yếu nhất của hệ thống
- Một số hệ thống có thể giảm tốc trước xe đứng yên phía trước nhưng có thể không dừng hẳn
- Hệ thống không phanh trước người và động vật; trách nhiệm luôn ở người lái
Bạn đang ngồi thoải mái trên cao tốc, nhạc đang phát, không hề đạp ga mà xe tự động bám theo xe phía trước. Rồi bỗng dưng, một cú phanh dường như không có lý do... Tim bạn đập nhanh, tài xế phía sau bấm còi và bạn thốt lên "này bạn, làm gì vậy?". Nghe quen không? Bạn không đơn độc; tình trạng này trong các tài liệu tiếng Anh được gọi là phantom braking, tức phanh ma, và là điểm yếu được bàn tán nhiều nhất của cruise control thích ứng (ACC).
Cruise Control Thích Ứng Nhìn Thấy Xe Phía Trước Như Thế Nào?
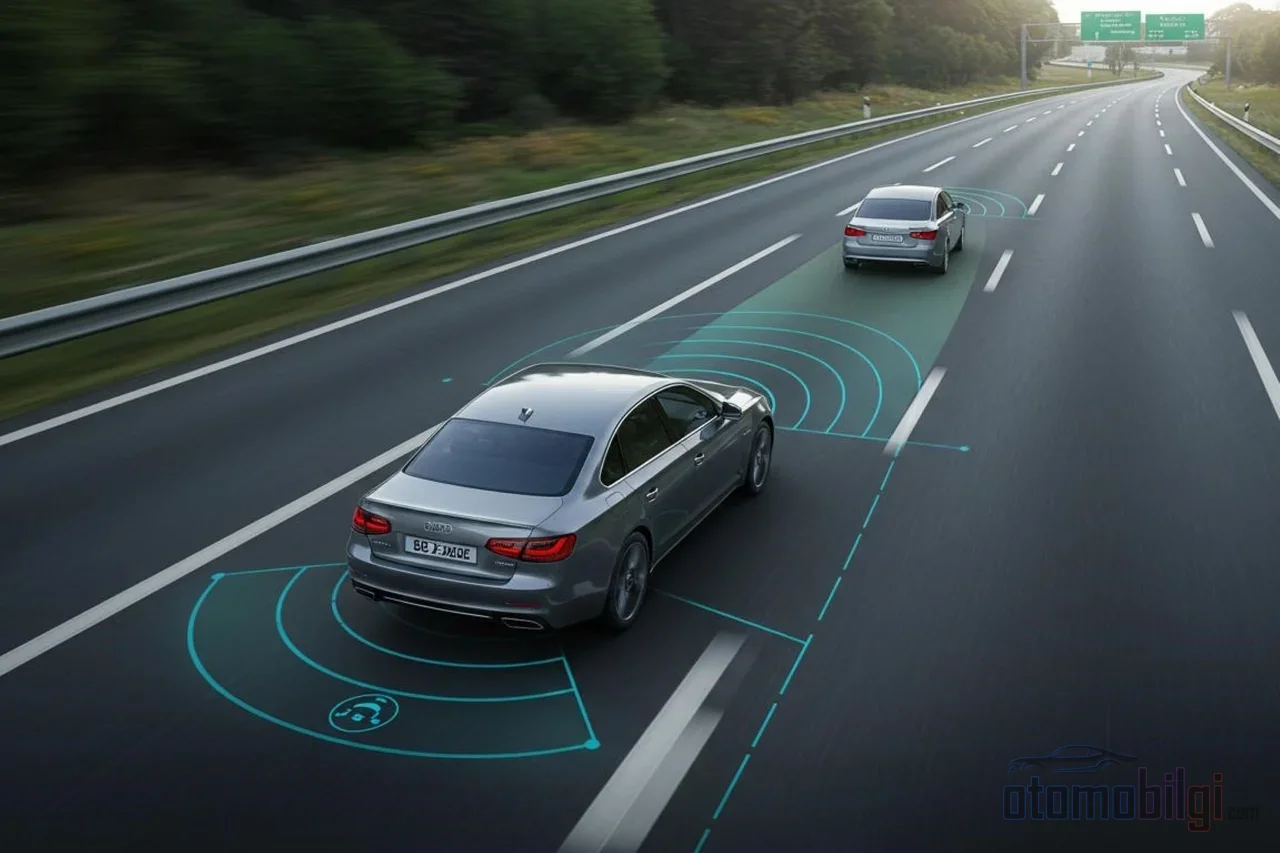
Trước tiên hãy nhìn kỹ cỗ máy này, bởi chính đôi mắt này là thứ bị "con ma" đánh lừa. ACC sử dụng radar, lidar hoặc camera để hiểu điều gì đang ở phía trước. Cảm biến radar phát sóng vô tuyến ở tần số 24 GHz hoặc 77 GHz; tính toán khoảng cách từ thời gian sóng quay trở lại. Tầm đo đáng kinh ngạc: có thể đo được trên 160 mét và hệ thống xử lý dữ liệu này 10-20 lần mỗi giây. Nghĩa là nó không phải hệ thống lười biếng, ngược lại rất chăm chỉ. Nhưng chăm chỉ không phải lúc nào cũng đồng nghĩa với chính xác.
Một số xe thay vào đó sử dụng camera. Chẳng hạn, các hệ thống dùng camera stereo ước tính khoảng cách từ kích thước vật thể và các dấu hiệu chuyển động. Hãy tưởng tượng như cố gắng mô phỏng bằng phần mềm công việc của mắt người: dễ nhận ra nhưng trong một số trường hợp dễ bị nhầm lẫn. Cách tiếp cận đáng tin cậy nhất là các hệ thống kết hợp dùng cả radar và camera; một bên nghi ngờ thì bên kia xác nhận.
Chi tiết quan trọng ở đây là: ACC là hệ thống hỗ trợ người lái SAE Level 1. Khi kết hợp với giữ làn đường cũng giữ vô lăng, nó chuyển lên Level 2 nhưng dù cấp độ tăng lên, khái niệm vẫn không đổi. Các hệ thống này không lái xe thay bạn; chỉ giúp bạn quản lý tốc độ và khoảng cách theo dõi.
Tại Sao Xe Chuyển Vào Làn Bên Lại Bị Nhận Biết Muộn?
Kịch bản kinh điển nhất như sau: Bạn đang chạy trên làn phải, một xe chuyển làn không bật xi nhan (hoặc có bật nhưng quá nhanh) lao vào làn của bạn. Hệ thống mất vài giây để nhận biết, vì radar nhìn thẳng về phía trước với góc hẹp và phân loại xe đó là vật thể của làn khác cho đến khi xe nằm trọn trong làn của bạn. Trong cửa sổ ngắn đó, tốc độ rút ngắn khoảng cách tăng lên và hệ thống chuyển sang chế độ hoảng loạn rồi phanh gấp. Các nhà sản xuất cũng nhận thức được điều này; hướng dẫn sử dụng nói rõ rằng người lái phải giữ khoảng cách an toàn với xe phía trước.
Điều ngược lại cũng xảy ra: radar khóa vào một chiếc xe có vẻ vẫn còn ở làn của bạn nhưng thực ra đã chuyển sang làn bên và rời đi. Mặc dù xe đó đã rời làn, cảm vẫn còn coi nó là "xe phía trước" thêm một khoảng thời gian và xe không cần thiết bị giảm tốc. Chính vì lý do đó mà các người lái nói rằng chúng ta nên nghiêm túc lưu ý các cảnh báo trong hướng dẫn: Với những xe chuyển làn đột ngột, hệ thống sẽ giảm tốc trước; nếu tốc độ rút ngắn khoảng cách tăng lên quá nhiều, phanh khẩn cấp tự động sẽ kích hoạt.
Tại Sao ACC Hành Xử Lạ Khi Vào Cua, Lên Dốc và Trong Hầm Chui?
Kẻ thù lớn nhất của các cảm biến là hình học. Vì radar nhìn thẳng về phía trước, khi vào một khúc cua gắt, xe phía trước sẽ nằm ngoài tầm nhìn. Hệ thống nghĩ rằng "xe phía trước đã đi mất" và bắt đầu tăng tốc; khi bạn ra khỏi khúc cua, xe lại xuất hiện trong tầm nhìn, và lần này tốc độ rút ngắn khoảng cách sẽ tăng cao đột ngột nên một cú phanh gấp sẽ xảy ra. Các nhà sản xuất thậm chí còn ghi rõ trong hướng dẫn sử dụng của họ rằng việc phát hiện xe phía trước có thể bị trì hoãn khi ra khỏi khúc cua, và hệ thống có thể phanh hoặc cảnh báo không phù hợp. Hướng dẫn của Ford cho biết việc giao thông bị che khuất ở khúc cua và dốc có thể dẫn đến tình huống tăng tốc và phanh bất ngờ.
Phiên bản dốc của câu chuyện còn gây khó chịu hơn: Giao thông phía sau đoạn dốc hoàn toàn bị ẩn khỏi cảm biến và đột ngột xuất hiện khi ra khỏi dốc. Lối vào hầm chui cũng có thể làm đảo lộn nhận thức theo cách tương tự; khi điều kiện ánh sáng thay đổi đột ngột, các hệ thống dựa trên camera gặp khó khăn.
Còn có vấn đề về hư hỏng và căn chỉnh. Ngay cả một va chạm nhỏ vào cản trước cũng có thể thay đổi vùng nhìn của radar. Nếu cảm biến lệch sang bên vài độ, hệ thống sẽ phát hiện xe quá sớm hoặc quá muộn, cảnh báo phanh đến quá sớm hoặc quá muộn. Nếu ACC bắt đầu hành xử lạ sau khi cản xe bị va chạm, nguyên nhân rất có thể là radar bị lệch khỏi vị trí căn chỉnh; bạn cần mang xe đến xưởng dịch vụ để hiệu chỉnh.
Có Thể Tin ACC Trong Giao Thông Stop & Go Không?
Giao thông stop & go có vẻ là nơi ACC tỏa sáng: đạp ga, phanh, dừng, khởi hành... Hệ thống thực hiện quy trình này thay bạn và thực sự giảm bớt sự mệt mỏi khi lái xe đường dài. Nhưng bên trong có một cái bẫy. Các nghiên cứu và trải nghiệm người dùng cho thấy điều sau: theo sau một chiếc xe đang giảm tốc là công việc mà các hệ thống làm rất tốt. Ngược lại, nếu xe phía trước đã dừng hẳn một số hệ thống có thể không giảm tốc đủ để dừng lại; điều này thay đổi đáng kể tùy theo từng mẫu xe. Nói cách khác, tin tưởng rằng "có một cặp mắt nhìn về phía trước nên sẽ không xảy ra tai nạn" có thể tạo ra sự tự tin sai lầm.
Ngoài ra, khả năng phanh của hệ thống có giới hạn: một số giảm tốc đến khi dừng hẳn, nhưng phần lớn bỏ quyền kiểm soát lại cho bạn hoặc dừng hoạt động khi tốc độ xuống dưới một mức nhất định. Còn các ngã tư, đèn giao thông và xe đi ngược chiều thì hoàn toàn nằm ngoài phạm vi của hệ thống. Sẽ không có ai nói với radar "đèn đỏ là dừng lại" đâu.
Cài đặt khoảng cách theo sau để làm gì, mức nào hợp lý khi nào?
Bây giờ chúng ta đến với một trong những điểm mấu chốt. Trên ACC, khoảng cách theo sau không được đo bằng mét; mà được định nghĩa là khoảng thời gian. Nếu hệ thống muốn khoảng trống 2 giây, thì ở tốc độ 50 km/h đó là một khoảng cách ngắn, còn ở 110 km/h là một khoảng cách hoàn toàn khác, dài hơn nhiều. Khi tốc độ tăng lên, khoảng trống thực tế giữa các xe tự động tăng theo. Chính vì vậy mà việc nhiều người trong chúng ta nghĩ về khoảng trống theo kiểu "dài mấy chiếc xe" là gây hiểu lầm.
Hầu hết các hệ thống cung cấp 3-4 mức; trong hướng dẫn, mức gần được định nghĩa khoảng 1,5 giây, mức xa khoảng 3 giây. Mức nào hợp lý khi nào? Đây là thước đo thực tế:
| Tình huống | Cài đặt đề xuất | Lý do |
|---|---|---|
| Giao thông cao tốc thông thoáng | Xa (~3 s) | Mang lại thêm thời gian phản ứng khi cần phanh gấp |
| Giao thông đô thị dạng stop & go | Trung bình | Mang lại sự cân bằng hợp lý khi thường xuyên dừng-khởi động |
| Mưa lớn, tuyết, sương mù | Xa | Cảm biến bị thử thách; quãng đường phanh cũng dài hơn |
| Đường có khúc cua gắt | Xa | Chừa khoảng dự phòng trước độ trễ nhận dạng khi vào cua |
| Giao thông dồn phía sau | Gần | Có thể lựa chọn để không cản trở dòng giao thông; nhưng cần chú ý |
Cần nhấn mạnh thêm về vấn đề thời tiết xấu: mưa lớn, tuyết và sương mù có thể làm mù cảm biến. Đặc biệt các hệ thống dựa trên laser bị mất tín hiệu do các hạt nước và gặp khó khăn khi bám theo xe phía trước bị bẩn. Hệ thống vốn hoạt động rất ổn định khi trời quang đãng bỗng trở nên bối rối trong mưa tầm tã.
Tài xế khi nào cần can thiệp?
Đây chính là xương sống của bài viết này: Mục đích duy nhất của ACC không phải là tách bạn khỏi vô-lăng, mà là giữ bạn an toàn trên đường. Các hướng dẫn chính thức của nhà sản xuất nói điều này một cách tàn nhẫn rõ ràng: Nếu hệ thống không nhận diện được xe phía trước, tài xế luôn là người chịu trách nhiệm và phải can thiệp. Hơn nữa, hệ thống không phanh cho người hoặc động vật; không có ACC nào được bán dưới dạng cảm biến người đi bộ.
Quy tắc thực tế như sau: Khi hệ thống nhận thấy mình không thể tự xử lý một tình huống khẩn cấp, nó sẽ phát cảnh báo âm thanh và hình ảnh cho bạn. Tín hiệu đó không phải là "chú ý thì tốt", mà là lời gọi "nhận quyền điều khiển ngay". Việc giữ tay trên vô-lăng và chân trên bàn đạp phanh sẽ cứu lấy một-hai giây giữa cảnh báo và phản ứng - có thể cứu mạng người.
Còn có một tâm lý nguy hiểm. Có những phát hiện cho thấy tài xế sử dụng các hệ thống này chạy xe nhanh hơn; một nghiên cứu chỉ ra rằng khi bật ACC, các tài xế chạy nhanh hơn 24%. Tài xế quá tin tưởng hệ thống trở nên thiếu chú ý và phản ứng chậm hơn với các tình huống đột ngột. Nói cách khác, nguy hiểm thường không nằm trong phần mềm của xe mà nằm trong đầu người lái.
Mặt khác, hãy công bằng: ACC không phải là một công nghệ hoàn toàn thừa. Có các nghiên cứu chỉ ra rằng nó giảm mệt mỏi trên những chặng đường dài và giữ khoảng cách theo sau ổn định nên giảm va chạm từ phía sau trong một số tình huống, cùng hàng nghìn người dùng hài lòng. Đóng góp cho tiết kiệm nhiên liệu còn là phần thưởng thêm. Vấn đề không nằm ở công nghệ, mà ở việc cư xử như thể nó được giao quyền lái xe.
Danh sách kiểm tra thực tế để giảm phanh không cần thiết
- Khi giao thông đông đúc, tăng khoảng cách theo sau lên một bậc; hãy để hệ thống có không gian thở.
- để không bị bất ngờ khi phanh gấp sau khúc cua. để không bị bất ngờ khi phanh gấp khi ra khỏi khúc cua.
- Nếu một xe khác có khả năng lấn làn sang phía bạn, hãy đặt chân lên phanh và chờ ở tư thế sẵn sàng.
- Khi mưa rào, trời có tuyết hoặc sương mù dày đặc, hãy giảm mức tin tưởng vào hệ thống và tăng khoảng cách theo sau.
- Nếu cản trước từng bị va chạm, hãy kiểm tra hiệu chỉnh radar; nguyên nhân của các phát hiện sai có thể là vị trí cảm biến.
- Nếu xe phía trước đã dừng từ lâu, đừng giả định xe bạn sẽ dừng lại; hãy chuẩn bị phanh sớm như một phần trách nhiệm của chính bạn.
Hãy để lời cuối cùng là: ACC là một trợ lý tuyệt vời, nhưng người trưởng thành trên ghế lái vẫn là bạn. Hệ thống không trao quyền lái xe cho bạn, chỉ chia sẻ một vài việc đạp bàn đạp thôi. Biết được những điểm mù của nó là cách nhanh nhất để thoát khỏi cả những cú phanh ma lẫn những nỗi sợ không cần thiết. Bạn có thấy biết được xe mình nhìn thấy được gì và không nhìn thấy được gì chính là cách sử dụng xe ngầu nhất không?
Nguồn tham khảo
- Adaptive cruise control - Wikipedia
- Adaptive Cruise Control: What It Is, How It Works, and Cost - iDriveCertified
- Using Adaptive Cruise Control - Ford Owner Manual
- Stop and Go adaptive cruise control - Renault user manual
- Adaptive Cruise Control limitations - Polestar manual
- Setting the Adaptive Cruise Control Gap - Ford
- Adaptive Cruise Control - MyCarDoesWhat
- Driver usage and understanding of adaptive cruise control - Larsson 2012, ScienceDirect
- Study Shows ACC Increases Speeding - Salvi, Maher
- Pros and Cons of Using Cruise Control - NPHM
- Approaching stopped traffic with Adaptive Cruise Control - Lucid Owners Forum