自适应巡航跟车距离秒数设置是什么?
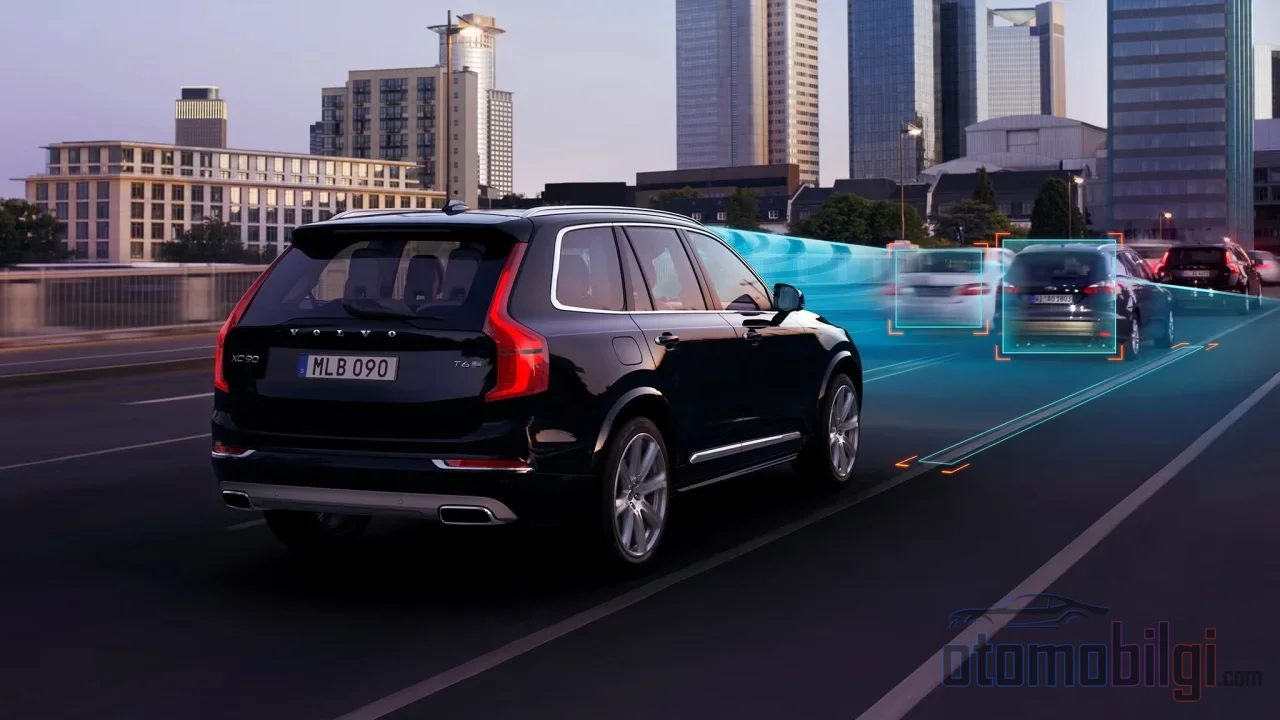
你正握着方向盘,是他在开车,你搭着手臂享受旅途,这时你的目光落在了转向柱上的一个小图标上: 两个并排的车辆图标,下面有一、二或三条横线. 你有没有好奇过,那些线条数的其实不是米,而是秒? 没错,你没看错: 自适应巡航控制(Adaptive Cruise Control)中的跟车距离设置并不是你想象中的固定尺寸,而是基于时间的逻辑在运作. 而这个细节,不再是枯燥的技术知识,而是直接关系到安全的话题. 因为你把那个档位调到哪里,从与前方车辆碰撞的风险到高速公路上的车流,都会受到影响.
那么让我们把问题说清楚: 那些 1、1.5、2、3 秒的档位到底控制什么,车速增加时车距为什么会自动拉大,在真实交通中选择哪个档位才合理? 准备好了我们就开始,因为这个话题的设计比你看到的要聪明得多.
什么是秒数设置?为什么是秒而不是米?
这样想: 你和一个朋友一起走路,他跟在你后面,你告诉他"跟我保持两秒的距离". 你们走得慢,物理距离就缩短;走得快,距离就拉长,但时间保持不变. 自适应巡航控制正是这样思考的. 屏幕上的近、中、远档位或 1-2-3 条线,其实是在选择一个时间间隔,专业术语叫headway(车头时距). 当你选择一个档位时,系统会锁定一个固定的秒数值,并根据你当前的车速自行计算所需的物理距离.
这就是为什么车速越高,与前车的距离会自动拉大. 逻辑很简单: 在 120 km/s 车速下停车所需的距离,远比 60 km/s 时长得多. 系统保持时间不变,随着制动距离的增加,它也在为你加大空隙. 所以那些档位绝不是"保持在约 30 米之后"这样的指令,而是"无论什么车速都给我留出这么多秒的空间"的指令.
系统要保持这个间距,就需要持续监测前车. 这项工作由前向摄像头和雷达传感器完成; 如果前方车辆减速,系统会松开油门,必要时进行制动,当前方车辆加速时,再加速回到你设定的目标车速. 传统定速巡航只锁定车速; 而自适应巡航控制则同时努力维持车速和你选择的时间间隔.
要点
- 跟车距离档位不是固定的米数,而是不随车速变化的时间间隔 (headway)设置.
- 商用 2 级车辆上报道的最低设置为1 秒; 谨慎的驾驶者会使用 2.5-4 秒的区间.
- 建议的安全跟车时间在正常条件下为3-4 秒,恶劣天气和大型车辆情况下应更长.
- 自适应巡航控制的制动能力是有限的,系统不会操控方向盘; 责任在于驾驶者.
驾驶者们选择的是哪一秒: 是激进还是谨慎?
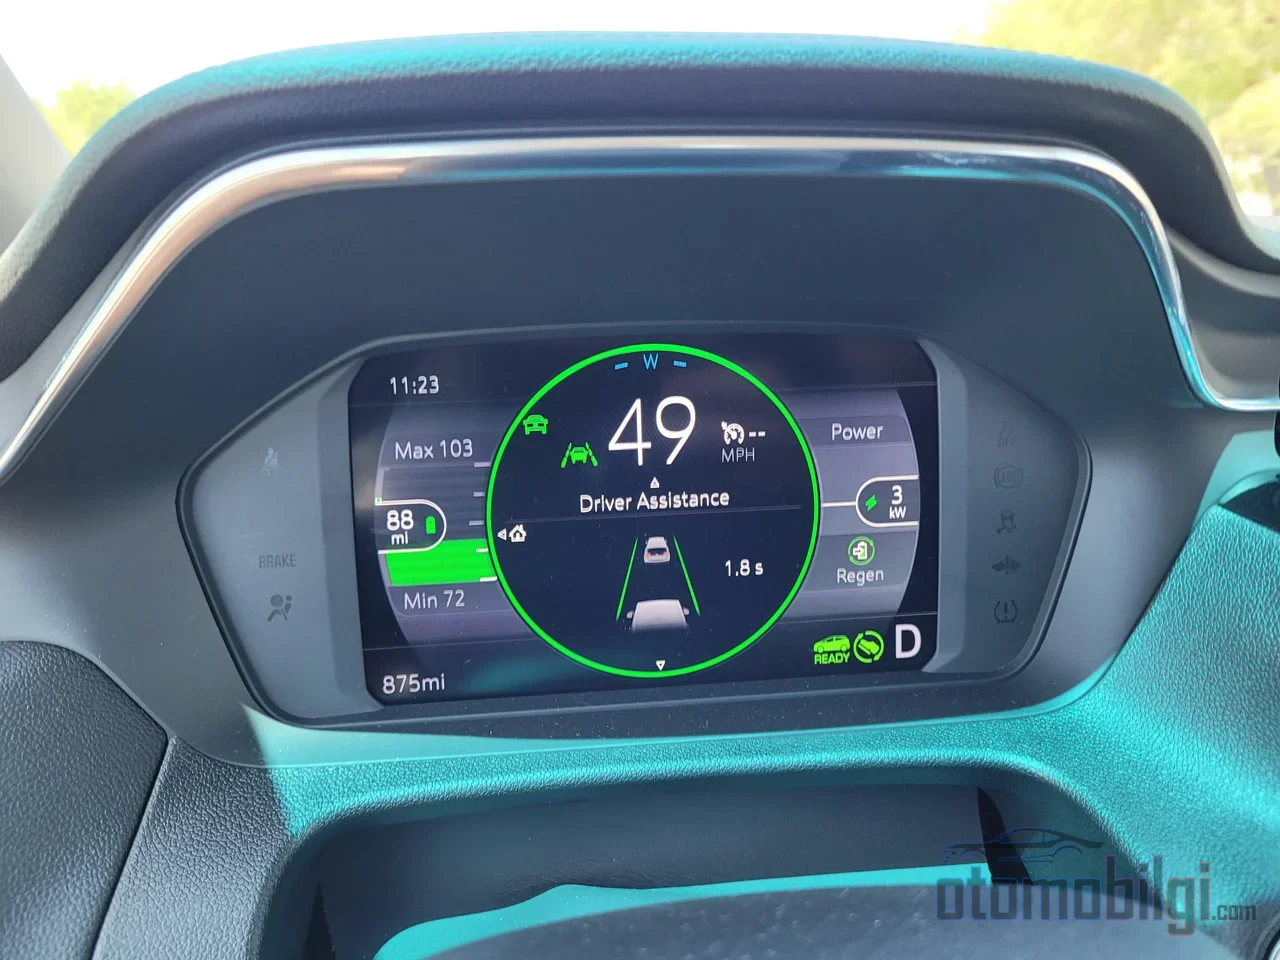
那么在现实中,人们是如何使用这个设置的呢? 这里事情开始变得有意思了. 针对真实驾驶员自适应巡航控制跟车时距偏好的研究表明,用户可以分为三个明显的类别: 激进型驾驶员平均选择 0.70 秒,普通型驾驶员平均选择 1.87 秒,而谨慎型驾驶员平均选择 3.20 秒的间隙. 也就是说,最谨慎和最激进的群体之间相差近五倍.
商用 2 级车辆使用手册中的选项也与这一情况吻合: 普通驾驶通常提供 2 秒的设置,激进驾驶为 1 秒或 1.5 秒,谨慎驾驶则为 2.5 至 4 秒之间. 报告的最低值为 1 秒. 简而言之: 制造商可以提供 1 秒的选项,但这并不意味着它在所有情况下都是明智的选择.
什么情况下应该选择哪种跟车距离级别?
这就是本页的核心所在,因为正确的答案不是一个固定的数字,而是根据你所处情况而变化的决策. 下面的表格可以作为一份实用小结,对你会有帮助:
| 情况 | 建议的跟车时间 |
|---|---|
| 正常、干燥天气、交通平缓 | 3-4 秒 |
| 城市内拥挤且缓慢的交通 | 驾驶员通常选择更短的时间 |
| 雨、雪、冰、雾、夜间 | 4 秒及以上 |
| 重载、拖挂或大型车辆行驶时 | 最高至 6 秒甚至更长 |
| 跟在大卡车后面 | 4-5 秒及以上 |
你在传统驾驶培训中一定听说过"3 秒法则": 选定一个固定的参照点,当前方车辆经过该点时开始计数,如果你在到达该点之前能数完三秒,那么距离就是安全的. 自适应巡航控制会自动为你执行这一法则,但档位的选择仍然掌握在你手中. 在正常条件下,以 3-4 秒的间隙为目标是一个明智的起点.
在雨天、黑暗中和重型车辆后面
随着条件变得恶劣,你需要增加时间. 建议在雨、雪、冰、雾和黑暗中把跟车时间提高到 4 秒以上,在重载或驾驶大型车辆时则提高到 最高至 6 秒甚至更长. 别忘了,重型车辆停车需要更长时间,跟在卡车后面行驶过近,既挡住你的视野,也断绝了你的躲避机会. 针对重型车辆的距离规则也遵循同样的逻辑: 随着速度降低,根据车辆长度预计需要更长的秒数; 对于典型的半挂卡车来说,这意味着非常宽裕的间隙.
与距离警告的关系
有些车辆在跟车距离设置旁边还有一个 距离警告功能,即 distance warning. 它的任务有所不同: 它的存在不是为了帮助系统保持间隙,而是当你手动驾驶时靠近前车过近时向你发出警告. 也就是说,一个承担自动化任务,另一个承担警示任务. 把两者结合起来看,安全网的主动层和被动层就都齐了.
系统的干预边界: 如果那些秒数没能保护你怎么办?
现在来点严肃但必要的事实: 自适应巡航控制不是超级英雄,它只是一个界限分明的辅助系统. 最关键的界限是: 系统的制动能力是有限的.如果前方车辆突然急停,系统会提醒你,踩刹车仍然是你的责任. 系统未必总能避免与快速停下的车辆发生碰撞; 有些系统对缓慢行驶或静止的车辆可能完全没有反应.
限制还不止这些. 自适应巡航控制不会操控方向盘; 也就是说,保持在车道内完全是你的任务. 弯道和起伏路面、高速出入口匝道、载重行驶以及交通信号灯或交通标志,都是这套系统不熟悉的领域. 恶劣天气、眩光、灰尘、坡道和模糊的车道线都会降低雷达和摄像头的性能; 在高速下探测静止车辆,对某些系统来说也是难题. 此外,在你踩下油门的瞬间,自动制动会暂时关闭,松开油门后才会恢复. 还有一个细节: 如果驾驶员长时间关闭系统,在某些车辆上超过60秒,自适应巡航控制会完全关闭.
用户的使用体验也印证了这一情况: 当邻道车辆切入前方时,系统可能无法预判,在空隙出现时突然加速; 在走走停停的交通中,它的反应也不总是流畅的. 所有这些都建立在一个原则上: 系统不能取代驾驶员,安全驾驶的责任始终在驾驶员身上,包括选择合适的跟车距离.拥有自适应巡航控制并不意味着可以免除专注驾驶的义务; 它只是让其中一部分变得轻松.
大车距如何影响交通流?
这件事还有一个面向整体交通的角度,其中藏着一场有趣的博弈. 从个人角度看,选择更大的跟车距离会让你更安全. 但如果所有人都选择大车距,会发生什么? 2026年发表的一项微观仿真研究对此进行了测试: 随着2级自动驾驶车辆在道路上比例的增加,出行时间变长,速度和流量下降. 更引人注目的是,当驾驶员沿途不断调整车距设置时,结果会进一步恶化: 出行时间增加约55%,速度下降约30%,流量下降约25%.
文献中的阈值也很有意思: 低于 1.2 秒的时间间隔会明显提升交通效率,而高于这个值的间隔对通行能力没有贡献. 理论计算显示,完全自动驾驶车辆最多可将通行能力提高7%,而商用系统却恰恰相反,最多可能使通行能力降低35%. 也就是说,安全与交通流效率之间存在着真正的权衡: 对你来说最安全的设置,未必是对整体交通节奏最高效的设置. 在城市低速拥堵交通中,驾驶员选择比高速公路上更短的车距,正是这种心理的一种反映.
简明结论: 该档位设置应该怎么调?
我们来总结一下,因为开头问题的答案现在已经完全清晰了. Adaptive Cruise Control(自适应巡航)中的秒数设置是一项基于时间的设置,与车速无关,它决定了车辆与前方车辆之间保持几秒的时间间隔;随着车速提高,物理距离会自动拉大. 选择时的黄金法则是: 正常情况下接近3-4秒的水平,雨天或夜间应更高,跟在大型车辆后面时留出最多可达6秒的间隔. 根据所处的交通状况、车速和天气条件调整档位,这是正确使用系统的一部分,而不是可以忽略的细节.
最重要的一点是: 无论选择1秒还是4秒,眼睛要始终盯着路面,手要始终靠近刹车. 该设置并不会接管你在驾驶座上的责任,只是在使用得当时让驾驶更轻松. 下次看到方向盘上那个带条纹的图标时,你就会知道它的含义了: 系统卖给你的不是米数,而是时间. 而时间,在这件事里是最宝贵的货币.
参考资料
- How to Use Adaptive Cruise Control | Vehicle Support
- Comparative Analysis of Fixed and Dynamic Adaptive Cruise Control Settings
- A variable time gap strategy for Adaptive Cruise Control
- Response Time and Time Headway of an Adaptive Cruise Control Vehicle
- Adaptive Cruise Control使用手册
- Adaptive Cruise Control - My Car Does What