ACC 在车道变更时如何确定跟踪目标
高速公路上自适应巡航控制(ACC)开启,车流顺畅,一切正常. 突然前方车辆向右变道,车道空了出来,你的车前一秒还在全油门加速,下一秒却突然减速. 或者恰恰相反: 旁边车道有车辆切入,而系统却像什么都没发生一样继续加速. 就是那几秒钟,是ACC最关键却也最少被谈及的时刻: 系统将雷达目标从前车切换到新车之间的过渡窗口. 我们将在这篇文章中详细解释那一刻.
那么为什么这个话题如此重要? 因为大多数司机只看到ACC在工作,却不了解后台选择了哪辆车作为"目标"、这个选择如何变化、以及为什么在切换瞬间可能出现魔鬼般的意外. 如果你准备好了,让我们深入探究这个信号背后的决策链.
ACC如何选择和跟踪前方的车辆?
先做一个简要回顾,因为理解目标切换的前提是了解系统的逻辑. ACC的工作原理是:隐藏在前格栅或保险杠后方的雷达发出无线电波,这些电波碰到周围物体后反射回来. 大多数现代系统还配备了一个位于车内后视镜附近的摄像头: 这个摄像头通过图像识别软件来区分车辆、车道线和交通标志. 同时使用雷达和摄像头的制造商则将两个传感器的数据融合在一起; 这种多传感器方案比单一传感器的探测可靠性高得多.
真正有趣的部分是处理速度: 车载计算机以每秒10-20次的频率处理传感器数据,并在每一轮中测量与前车距离的变化. 那辆车是在减速、加速,还是匀速行驶? 系统基于这些测量,尝试预测接下来几秒钟内会发生什么. 也就是说,ACC实际上是一台不断进行微型计算的预测机器; 它并不是只看着镜子里的车做出反应.
当多辆车同时在跟踪范围内时会发生什么?
雷达波束实际上同时能"看到"多个物体; 系统只需根据车道线和车辆轨迹来判断"哪一个在我的行驶路线内?". 这就需要多目标跟踪技术登场了: 系统通过匹配连续摄像头帧和雷达扫描之间的检测数据,尝试保留每辆车的身份和轨迹. 雷达数据被投射并匹配到摄像头图像上; 这样"挤入车道的白车"和"前方两个车道外的红车"就不会被混淆. 至少在理论上不会混淆.
而在实际中,事情并没有你想象的那么顺畅. 而这正是我们进入本文主题的地方.
前车变道时会发生什么?
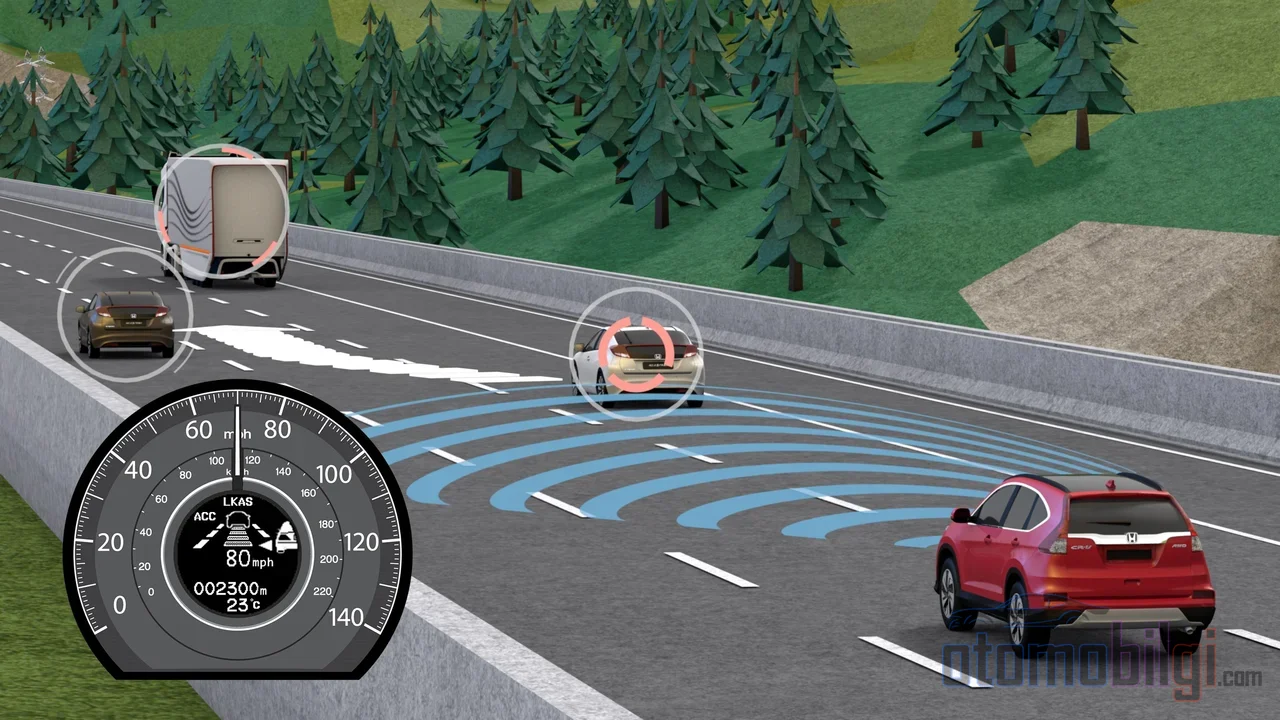
让我们把场景说清楚: ACC正在跟随前方的车辆. 那辆车向右偏移并驶离车道. 当系统察觉到这一点时,会判定所跟踪的车辆已不再处于你的行驶路径上,车辆便重新加速到设定的巡航速度. 如果你没走神,这听起来相当合理,对吧? 但这一识别需要传感器经过几个处理周期,在这个过渡窗口期内系统处于决策不确定状态: 旧目标已经消失,新目标尚未完全确立.
要点速览
- ACC传感器以每秒10-20次的频率处理数据; 目标切换正是在这些周期中完成的.
- 根据2021年一项同行评审研究,传统ACC 无法有效识别并提前应对驶入车道的车辆.
- 跟车距离设置通常在约1.5秒到约3秒之间; 安全建议值为3-4秒.
- 在弯道中,ACC可能误将相邻车道的车辆作为目标.
- ACC不会接管制动: 达到系统极限时会发出警告,驾驶员必须立即干预.
过渡期间新目标的选择基于以下标准: 候选车辆是否在你的车道线内、轨迹角度、速度差和距离. 当雷达与摄像头结合后,系统会尝试区分哪辆车真正在你的前方. 更先进的系统可以更进一步: 它还会通过监测相邻车道车辆的转向灯信号或行驶角度,提前预测其并入你车道的可能性. 但要注意,并非每辆车都具备这一能力; 许多系统会忽略打灯信号,只能在驶入发生的瞬间被动反应.
跟车距离在过渡时如何重新计算?
当新目标确定后,系统也会从零开始重新建立跟车距离. 驾驶员通常从3-4个距离级别中选择一个; 这些级别从约1.5秒的近距离设置延伸到3秒的远距离设置. 距离的物理换算因速度而异: 2秒的跟车距离在低速时约为88英尺(约27米),在高速公路速度下约为205英尺(约62米). 在切换到候选目标时,系统必须在几个循环内测量新车的速度和距离; 如果测量尚未稳定就做出制动或加速决策,正是那些"怎么突然减速了?"的时刻由此产生.
系统为什么会在这个过渡中出错?
现在来说说问题的关键所在. 目标切换看似只是普通的记录更换,但这一刻是系统最脆弱的时刻,原因完全是物理层面的.
Cut-in场景下的 残酷现实
2021年一项同行评审的工程研究清楚地表明: 在cut-in即车辆驶入前方的场景中, 传统ACC通常无法有效识别驶入的车辆,也无法提前做出应对. 也就是说,系统不仅难以"选择"新目标,甚至连可靠检测驶入的车辆都有困难. 从驾驶员角度来看,这意味着车辆在驶入瞬间反应比预期迟缓,甚至毫无反应.
相邻车道混淆: 错误目标综合征
还存在相反的问题,论坛上充斥着相关案例: 尽管有车辆在旁边车道行驶,一些驾驶员报告说他们的车辆误以为该车辆在前方,从而不必要地减速. 从技术上讲,这一现象的原因在于传感器的几何布局: 向前看的雷达和摄像头本质上只朝正前方看. 弯道中道路会弯曲,但传感器的光束不会弯曲; 结果是弯道另一侧相邻车道的车仿佛突然落入你的行驶路线,或者系统在弯道中央丢失了自己的前导车辆. 大多数意外的减速和加速正是由此产生. 解决办法很简单,但有点麻烦: 在弯道中增大跟车距离,并随时准备把脚放在刹车上.
近距离目标时的信号混乱
还有一个技术细节: 当目标离雷达非常近时,传感器即使只针对一辆车也可能产生多个探测结果. 当一辆紧贴你后方的车辆与超车时机重叠时,这些多余的探测结果就为目标混淆提供了技术基础. 也就是说,系统在做决策时有时不仅要处理数据不足的问题,还要处理数据过多且相互矛盾的问题.
超车时驾驶员该怎么做?
了解了这一切之后,我要告诉你一个坏消息: 在超车的那几秒钟里,没有任何ACC能替代你. 官方驾驶安全机构也表达了同样的观点——驾驶员必须持续监督这项辅助功能,并保持驾驶责任. 甚至有研究表明,把ACC当作自动驾驶的驾驶员,比全神贯注使用的驾驶员具有明显更高的事故风险. 为了避免心碎和保险杠受损,在切换瞬间请注意以下几点:
- 留意仪表盘上的目标图标:当前车变换车道时,你可以在跟踪面板上看到哪辆车被选为目标; 检查切换时图标是否已转移到新车上.
- 保持充裕的跟车距离:虽然系统设置提供约 1.5-3 秒,但安全建议是 3-4 秒; 超车余量越大,系统出错的代价就越小.
- 在弯道中保持怀疑:传感器无法转弯; 弯道接近时,让脚保持在刹车附近.
- 千万不要忘记刹车:油门踏板会解除系统,而刹车踏板会立即把完全控制权交给你. 大多数ACC系统不具备紧急停车能力; 超出极限时它会发出视觉和声音警告,你必须接管.
- 不要忘记路口、红绿灯和对向车流: ACC只监测同方向、同车道行驶的车流; 一切阻挡你路线的东西都是你的事.
目标混淆是故障还是局限?
在驾驶员社区中,关于这个问题一直存在争论. 一种观点认为,前车变道时出现的不必要减速并非故障,而是系统能力局限的自然结果. 持相反观点的用户经验显示,屏幕将车辆显示在错误的车道上,即使经过反复校准问题仍然存在,因此软件故障的可能性值得认真对待. 事实是这样的: 并非每次错误减速都需要预约维修,但如果行为反复出现,且校准后仍然持续,那就值得咨询售后服务. 因为ACC无法读懂周围车辆驾驶员的心思; 它只能对它们的行为做出反应. 相应地调整预期,问题就已解决了一半.
2026年的实际观察情况
这个话题也不乏时效性. 2026年,一些制造商仍在为各种问题苦苦挣扎:某些软件异常会导致不必要的急刹车,ACC传感器间歇性故障也可能造成不规则的加速-制动行为; 某些修复甚至被暂时搁置. 用户论坛上的报告——ACC突然关闭、过度制动的投诉——虽然尚未经过证实的现场反馈,但表明目标选择软件的成熟过程仍在继续.
简短回答: 换新车时需要注意什么?
我们来总结一下: 当前车变换车道时,ACC凭借每秒处理10-20次的传感器数据,检测到前车已不在本车道内,于是放弃该目标,并根据车道线的轨迹匹配选择新目标; 这个切换过程需要几个处理周期,在此期间,跟车距离会根据新车重新建立. 切换窗口是系统最脆弱的时刻: 正在加塞的车辆可能无法被识别,相邻车道的车辆在弯道上可能成为错误目标. 因此在切换瞬间,眼睛必须盯着路面,手必须放在刹车上; 因为在那几秒钟里,做决定的不是传感器,而是监督传感器的传感器——也就是你自己.
参考资料
- 自适应巡航控制: 它是什么,如何工作以及成本
- 针对加塞场景的自适应巡航控制 (Chen et al., 2021)
- 商用ACC与通行能力 (Lapardhaja et al., 2024)
- 高级驾驶辅助系统 (ADAS) - RSA Ireland
- 传感器数据融合 - Bosch Mobility
- 使用合成雷达与视觉数据的传感器融合 - MathWorks
- 如何使用Super Cruise | 车辆支持
- 自适应巡航控制会增加汽车事故风险吗?
- GM暂停2026年车型的Super Cruise制动辅助修复
- Understanding Adaptive Cruise Control: A Guide for BC Drivers