自适应巡航控制在环形交叉口会做什么?
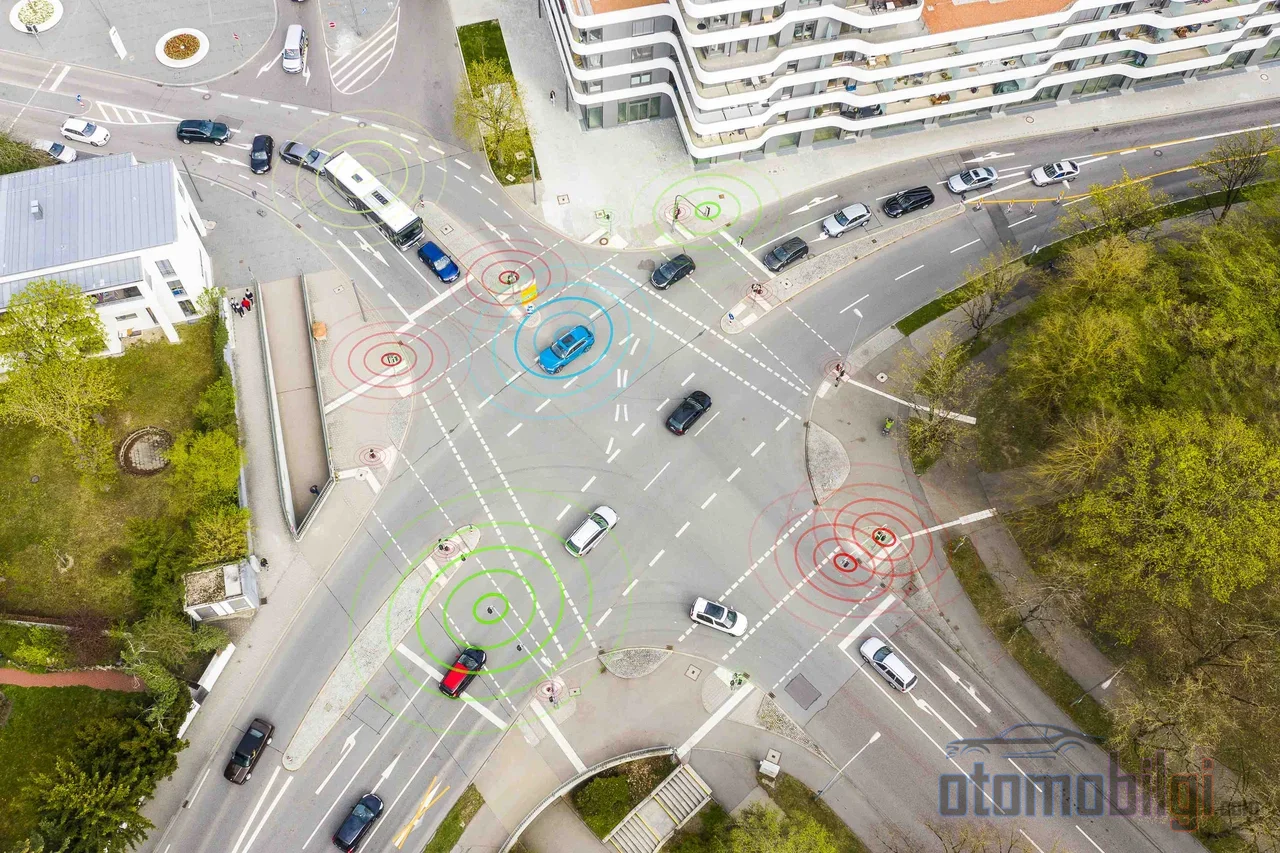
你正在接近环岛,自适应巡航控制系统已开启,脚不在油门上,一切似乎都很正常. 随后环岛变窄,前车在弯道中消失,系统便猛然刹车,就好像有人突然冲到了它面前一样. 几秒钟后到达出口时,同一辆车又会自行加速,恢复原本的节奏. 那么自适应巡航控制在环岛上究竟会做什么?它是把环岛当作弯道还是普通路段?为什么有时会放弃跟车扬长而去? 这些问题的答案,正是汽车论坛上讨论最多却很少被解释清楚的话题之一.
首先我们要明确一点: 本页我们将只讨论速度部分. 因为自适应巡航控制,顾名思义,是一套速度系统. 它绝不会干预转向,也不会替你在环岛上转弯. 这一区别,是我们后面将看到的一切的关键.
自适应巡航控制是如何识别环岛的?
自适应巡航控制的大脑由两个主要传感器构成: 前视摄像头和雷达. 在新一代车辆中,这两者协同工作,通过加速和减速来保持你选择的跟车距离; 而在老款车辆中,有时只有摄像头或只有雷达在工作. 关键在于: 系统的“眼睛” 只会直视前方. 在弯道较多的道路上,雷达波束可能偏离自己的车道,因此系统可能会试图跟随旁边车道的一辆卡车,导致意外减速; 或者恰恰相反,可能看不到自己车道上的车辆.
环岛恰好落在这个限制的正中央. 系统不会把环岛识别为一种特殊结构; 对它来说,那里只是一个弯道加一个跟车场景. 真正能识别环岛的系统,只有那些依靠导航或道路识别数据工作的系统. 例如某些丰田车型上的弯道减速功能,利用摄像头和横摆角(yaw)传感器来感知弯道并自行降低车速; 该设置可以开启和关闭. 基于导航的系统则能通过地图数据提前获知弯道和道路变化. 对于没有集成导航或道路边缘识别功能的ACC来说,环岛就是传感器必须临场应对的一场考验.
要点
- ACC不会把环岛当作特殊结构,而是视为弯道 + 跟车的组合.
- 在狭窄的环岛上会丢失前车并减速,出环岛后恢复到设定速度.
- 一些制造商在官方手册中建议ACC仅在高速公路和有护栏分隔的道路上使用.
- 系统不提供方向盘控制; 环岛上的转弯始终是驾驶员的职责.
- 大多数车道保持系统在时速低于约 72 km/h时就会停用.
为什么进入环岛和转弯过程中会刹车?
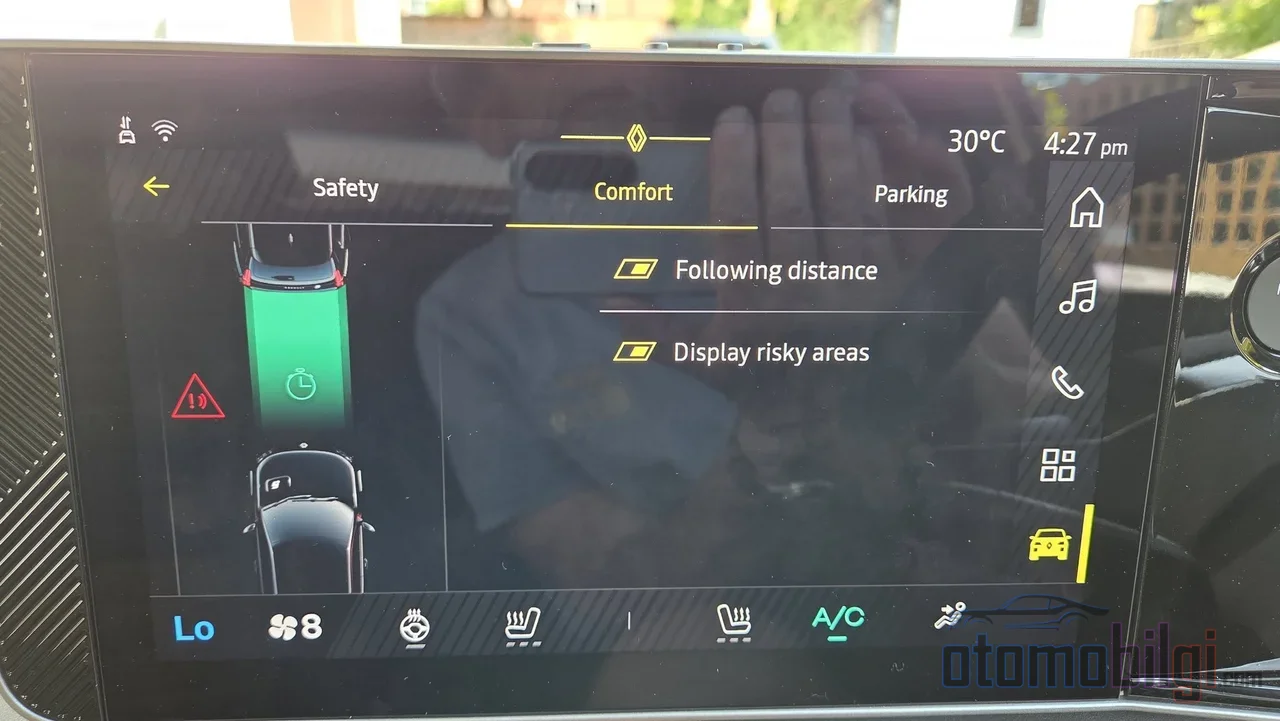
进入环岛时,有两种不同的机制可能导致刹车. 第一种是有意减速: 具备导航或道路识别功能的系统可以提前识别路口,并逐步降低车速. 第二种情况则更加脆弱: 在狭窄的小路口,雷达会丢失你前方车辆在转弯过程中的轨迹. 车辆确实还在你前面,但传感器看不见它; 系统出于安全考虑就会减速. 这就是电动车车主在论坛上最常描述的场景: 在路口内突然减速,随后车辆重新找到目标并恢复车速.
接近阶段也可能充满意外. 驶向路口时,如果前方车辆正在减速,请记住ACC的制动能力是有限的. 制造商手册在这一点上说得非常明确: 如果前方车辆突然停止,系统会提醒驾驶员,制动任务就交给驾驶员了. 而且ACC并不是碰撞预防系统; 它是为舒适性而设计的. 对于停放的或移动非常缓慢的车辆,系统可能不会做出反应. 也就是说,在路口入口处,观察行人、骑行者和停着的车辆的那双眼睛,仍然是你的眼睛.
为什么制动有时感觉很急促?
ACC在弯道上可能会误将旁边车道的大型车辆选为跟随目标,或者在瞬间丢失目标时反应过于激烈. 论坛上关于这种情况最著名的例子,就是在超越卡车等宽大车辆时不必要的减速. 这类突然制动在英文中被称为误报引发的急刹,是ACC最受诟病的行为之一.
驶出路口后车速何时恢复?
驶出路口是整个过程中最关键的时刻,系统的表现在这里典型地分为两类. 如果前方车辆在你驶出路口时转向了不同的方向,而你正处于近距离跟随模式,系统就会丢失目标车辆. 在某些车辆上,这会导致ACC完全失效; 方向盘上或仪表盘上的警告会提示你需要重新启用系统. 而在另一些车辆上,系统在丢失目标后会直接尝试回到设定车速. 在第二种情况下要小心: 系统可能会急促地加速.
第二种行为还有一个已知的衍生情况: 如果你跟随的车辆在驶出路口后转向另一条道路并开始行驶,你的ACC是否仍将其视为目标,可能会带来令人意外的速度决策. 总的原则很简单: 在驶出路口时,决定车速何时以及如何恢复的应该是你,而不是系统. 踩下油门会暂时解除自动制动; 而踩下制动踏板则会取消ACC. 你也可以使用Cancel按钮或开关按钮退出系统.
车道保持辅助在路口能提供帮助吗?
简短的回答是: 在大多数系统中,不能. 车道保持辅助(LKA)和车道居中系统依靠跟踪道路标线来工作; 环岛环形的几何结构和复杂的标线对这些系统来说是一张难以读取的地图. 而且许多车道居中系统在低于特定车速时无法工作: 其中一个已知例子是约72 km/s以下就停用的系统. 环岛内的车速通常远低于这一数值,所以车道辅助在环岛内关闭是正常现象,而不是故障.
即使车道辅助保持激活,也不存在免握方向盘驾驶. 配备车道居中功能的车辆,驾驶员必须每隔几秒轻轻握住或转动方向盘. 更高级的套件则有所不同: 一些制造商的驾驶辅助套件因为能提前获知环岛和弯道前的减速以及前方即将出现的限速,所以比单纯的ACC和车道辅助组合表现得更出色. 但它们也不会在环岛内接管方向盘; 它们只是在速度控制方面更智能.
多车道环岛中系统为什么会退出?
多车道环岛是ACC最困难的环境: 同时有减速的车辆、变道的车辆,还有从环岛外驶入的车辆. 厂商手册对这种情况有明确说明. 一些制造商建议ACC仅在高速公路和有隔离带的多车道道路上使用; 环岛和复杂的城市路口显然不在这条建议的适用范围之内. 还有一家厂商表示,在弯道起伏的道路上以及高速公路出入口匝道上不应使用系统,因为在这些条件下可能无法探测到前方车辆.
在交通繁忙的环岛关闭系统不是失败,而是正确的使用方式. 长时间踩油门关闭系统也不是解决办法: 在某些车辆上,如果关闭系统超过60秒,ACC会完全停用,你需要重新启用它.
系统无法读懂交通流为什么重要?
这里有一个小但很显著的科学研究结果. 2019年,一个大学团队在亚利桑那州用两家厂商的七辆车进行了超过1.000英里的开放道路测试. 结果是: 每次测试中,使用ACC的车辆都比前车减速过度,由此形成了连锁减速,演变成幽灵式交通拥堵. 当前车速度从50英里降到6英里时,队尾第七辆车的速度甚至降到了ACC工作下限以下. 研究人员的解释很有启发性: 人类驾驶员能看到前方几辆车,而ACC的传感器只能看到正前方那一辆. 系统无法预判交通流,只能被动反应.
环岛正是这样一种环境: 在车流不断变化、必须看清前方几辆车以及路口入口的环境中. ACC在这种环境中仅限于作为舒适工具,这不是设计上的原因,而是源于物理和软件的极限.
简短回答: 自适应巡航控制在环岛中会做什么?
概括来说: 自适应定速巡航不认识环岛,只是把它当作弯道和跟车场景来处理. 在狭窄的环岛中会丢失前方车辆而减速,在出口处要么重新锁定目标恢复设定速度,要么完全停用并把控制权交还给你. 它在任何情况下都不会介入方向盘; 安全通过环岛始终是驾驶员的责任.
接近十字路口的正确准备方式
那么实际操作中该怎么做呢? 规则非常简单,制造商的文档也说的是同一件事: 信任系统,但要做好准备. 下面这份简短清单会对你有用:
- 在接近十字路口之前,确保车速传感器和刹车控制权在你手中; 如有必要,踩刹车取消ACC.
- 在狭窄和多车道的十字路口,完全关闭定速巡航; 这不是错误,而是符合手册的正确用法.
- x
- 驶出路口时不要等待自动加速; 观察交通,自己控制油门.
- 要知道车道辅助系统会在低速时关闭,不要松开方向盘.
- 不要把双手离开方向盘; 这些系统属于SAE 2级,责任始终在驾驶员身上.
从交通规则的角度来看,情况也很明确: 你始终对车辆的安全使用负有责任,建议不要只依赖安全功能. 自适应定速巡航在高速公路上是绝佳的行车伙伴; 在环岛时,它最好的状态是温和的助手,最坏的状态则是一个随时可能给你带来意外的乘客. 懂得区别的驾驶者,两者都会喜欢.