アダプティブクルーズコントロールはラウンドアバウトで何をするのか?
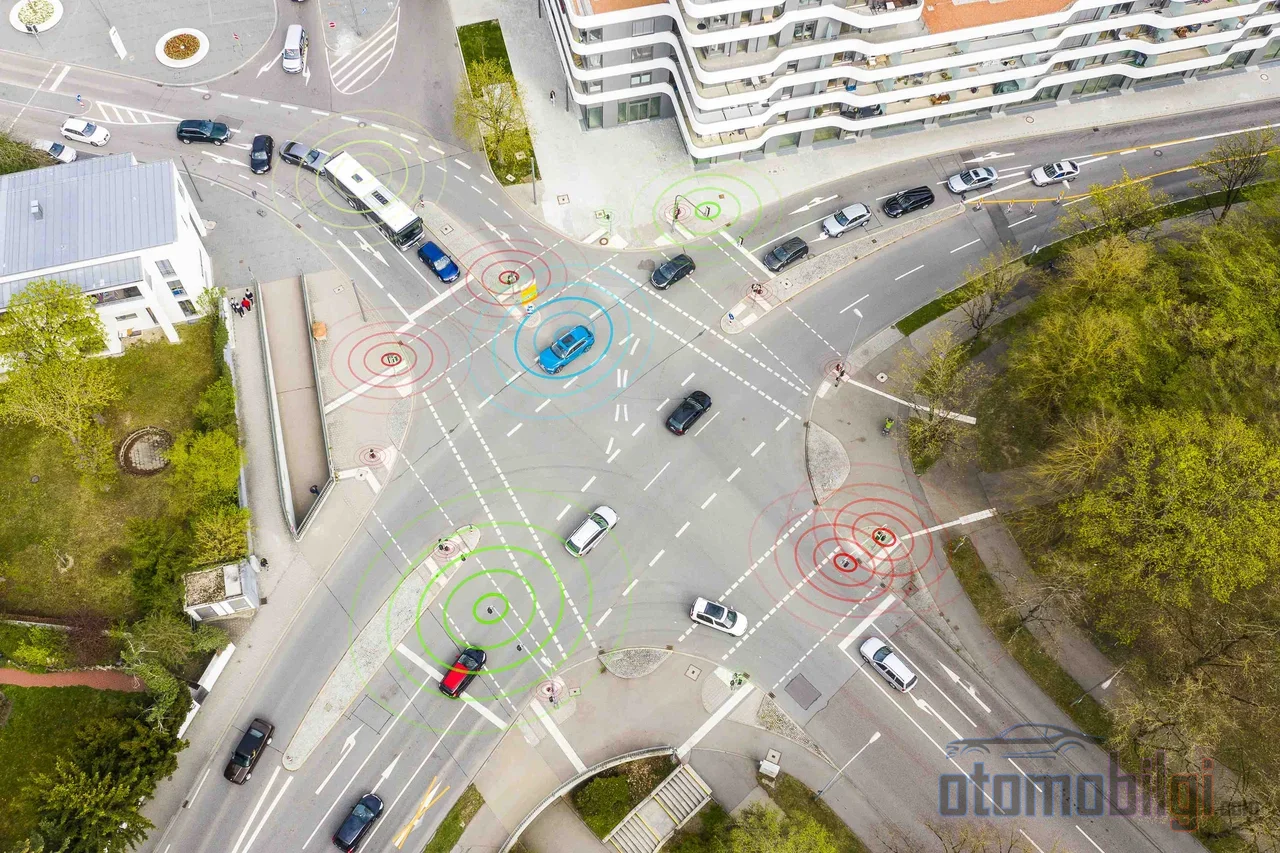
ラウンドアバウトに近づいている、アダプティブクルーズコントロールはオン、足はアクセルから離れていて、すべてが順調に見える. ところがラウンドアバウトが狭まり、前の車がカーブの中に見えなくなるや、まるで誰かが突然飛び出してきたかのようにシステムはブレーキをかける. 数秒後、出口に差し掛かると同じ車が自力で加速を取り戻し、元のペースに戻る. では、アダプティブクルーズコントロールはラウンドアバウトで実際に何をするのか、そこをカーブだと認識するのか、それとも普通の道路区間だと認識するのか、そしてなぜ時に制御を手放して逃げてしまうのか. 実は、これらの疑問への答えは、自動車フォーラムで最も議論されながらも十分に解説されていないテーマのひとつなのだ.
まず、次の点をはっきりさせておこう: このページでは速度に関する部分だけを扱う. なぜなら、アダプティブクルーズコントロールは、名前のとおり、速度を制御するシステムだからだ. ハンドルには一切関与せず、代わりにラウンドアバウトで曲がることもない. この区別こそが、今後見ていくすべての内容の鍵となる.
アダプティブクルーズコントロールはラウンドアバウトをどう認識するのか?
アダプティブクルーズコントロールの頭脳を支えるのは、2つの主要センサーだ: 前方を向くカメラとレーダーである. 新型車ではこの2つが連携して動作し、設定した車間距離を維持するために加速と減速を行う. 一方、旧型車ではカメラのみ、またはレーダーのみが機能している場合もある. 重要なポイントはこうだ: システムの目はまっすぐ前方のみを見る. カーブの多い道路ではレーダーのビームが自車線から逸れることがあり、そのためシステムが隣の車線のトラックを追いかけようとして予期せず減速したり、 逆に自車線の車を見失ってしまうこともある.
ラウンドアバウトは、まさにこの限界のど真ん中に位置する. システムはラウンドアバウトを特別な構造として認識しない. システムにとってそこは、単なるカーブと追従走行が組み合わさったシナリオにすぎない. ラウンドアバウトを本当に認識できるのは、ナビゲーションや道路認識データを利用するシステムだけである. たとえば一部のトヨタ車のカーブ減速機能は、カメラとヨー(回転)センサーを使ってカーブを検知し、自ら速度を落とす. この設定はオン・オフの切り替えが可能だ. ナビゲーション連携型システムは、カーブや道路の変化を地図データから事前に把握している. ナビゲーションや道路認識が統合されていないACCにとって、ラウンドアバウトはセンサーが対処すべき即興の試練なのである.
要点まとめ
- ACCはラウンドアバウトを特別な構造ではなく、カーブ+追従の組み合わせとして捉える.
- 狭いラウンドアバウトでは前の車を見失って減速し、出口で設定速度に戻る.
- 一部のメーカーは公式マニュアルで、ACCを高速道路およびバリアで分離された道路向けとしてのみ推奨している.
- システムはハンドル操作を一切行わない. ラウンドアバウトでの曲がりは、常にドライバーの役割である.
- 車線維持システムの多くは、約72 km/s未満の速度では作動しなくなる.
ラウンドアバウトへの進入時と走行中にブレーキがかかるのはなぜか?
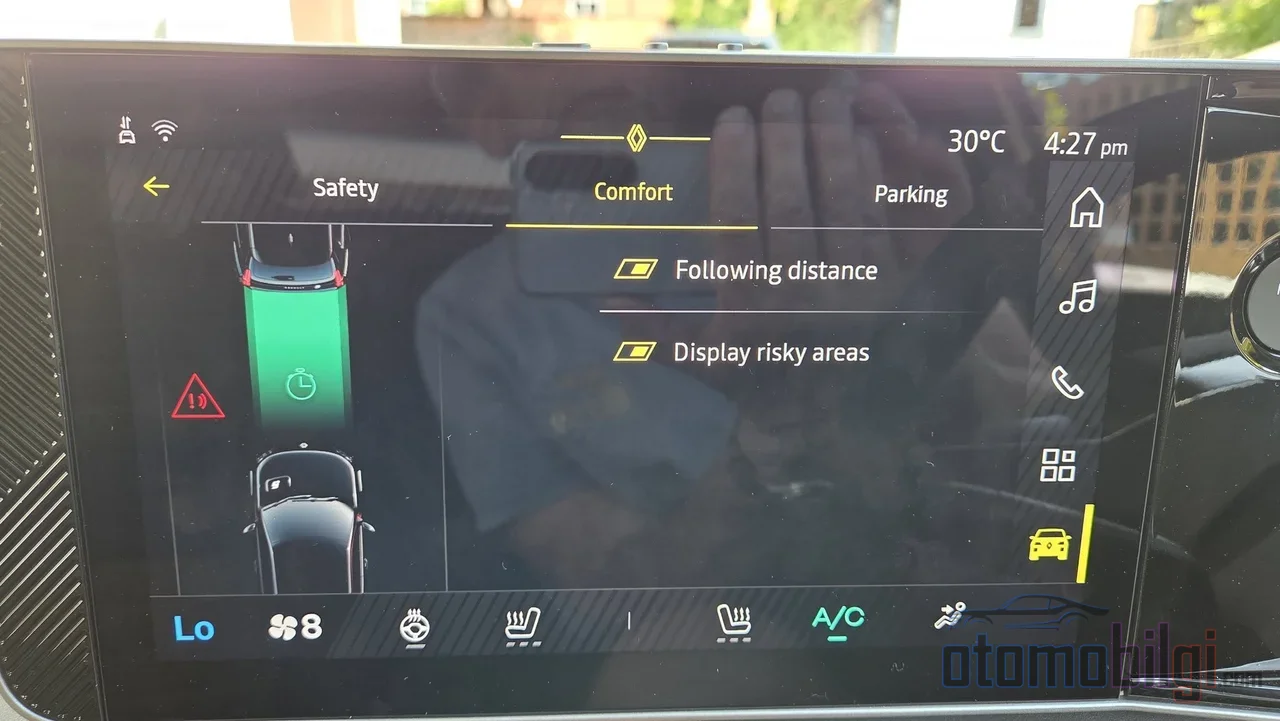
ラウンドアバウトに進入する際、2つの別個のメカニズムがブレーキ作動の原因となり得る. ひとつ目は意図的な減速だ: ナビゲーションや道路認識機能を備えたシステムは、ラウンドアバウトを事前に察知し、段階的に速度を落とすことができる. ふたつ目は、より脆弱な状況である: 狭く小さい交差点では、レーダーは追従している車両の旋回中の軌道を見失うことがある. 車両は物理的にはまだ前方にいるのに、センサーはそれを検知できない. するとシステムは安全のため減速する. 電気自動車のオーナーがフォーラムで最も語るのが、まさにこの場面だ. 交差点内での急減速、そしてその後車両がターゲットを再検知して速度を回復するまでの一連の流れである.
アプローチ段階にもサプライズはあり得る. 交差点に向かって走行中、前方の車両が減速している場合は、ACCのブレーキ能力には限界があることを思い出す必要がある. メーカーの取扱説明書はこの点について明確に語っている. 前方の車両が非常に急に停止した場合、システムはドライバーに警告を発し、ブレーキの役割はドライバーに移る. さらに、ACCは衝突回避システムではない. 快適性のために設計されているのだ. 停車中または非常にゆっくり移動している車両には反応しない場合がある. つまり、交差点入口で歩行者、自転車、停車中の車両を見る目は、依然としてあなた自身の目なのだ.
ブレーキはなぜ時に急激に感じられるのか?
ACCはコーナーで隣車線の大型車を誤って追従ターゲットとして選んだり、ターゲットを一瞬見失った際に攻撃的な反応を示すことがある. フォーラムで最もよく知られている例は、トラックのような幅広の車両を追い越す際に起こる不要な減速だ. この種の急ブレーキは英語で「誤警報による急ブレーキ( false alarm braking )」と呼ばれ、ACCで最も不満の多い動作の一つである.
出口で速度はいつ戻るのか?
交差点の出口はこの問題の最も重要な瞬間であり、ここでシステムは特徴的に2つに分かれる. 前方の車両があなたとは違う方向に交差点を出て、あなたが近距離追従モードにいる場合、システムはターゲット車両を見失う. 一部の車両では、これによりACCが完全に解除される. ハンドルやインストゥルメントパネルの警告は、システムを再度有効にする必要があることを伝える. 一部の車両では、システムはターゲットを見失うと、直接設定速度に戻ろうとする. この2つ目のシナリオでは注意が必要だ. システムは急いで加速する可能性がある.
この2つ目の動作には、もう一つ知られている現象がある. 追従している車両が交差点出口で別の道路に曲がり、新しい道路を走り始めた場合、あなたのACCがまだそれをターゲットとして認識するかどうかで、予期しない速度変化が生じる可能性がある. 一般的なルールはシンプルだ. 出口で速度がいつ、どのように戻るかを管理するのはシステムではなく、あなた自身であるべきだ. アクセルペダルを踏むと自動ブレーキは一時的に解除され、 ブレーキペダルを踏むとACCはキャンセルされる. Cancelボタンやオン/オフボタンでシステムを解除することもできる.
車線維持アシストは交差点で役に立つのか?
短い答えは、 ほとんどのシステムでノーだ. 車線維持アシスト(LKA)と車線中央維持システムは、道路の白線を追跡することで動作する. ラウンドアバウトの円形ジオメトリと複雑な線は、これらのシステムにとって読み取りが難しい地図である. さらに、多くの車線中央維持システムは特定の速度以下では動作しない. よく知られた例の一つは、約72 km/s未満で無効になるシステムである. 交差点内では速度が通常これよりはるかに低いため、交差点でレーンキープ機能が解除されるのは正常であり、故障ではありません.
レーンキープが有効のままであっても、ハンズフリー運転はできません. レーンセンタリング機能を備えた車では、ドライバーは数秒ごとにハンドルを軽く握るか動かす必要があります. より高度なパッケージは違いを生みます: 一部のメーカーの運転支援パッケージは、交差点やカーブの手前での減速や、前方の速度制限を認識できるため、単純なACCとレーンアシストの組み合わせよりも有能に機能します. ただしこれらもラウンドアバウトではハンドル操作を代行しません; 速度の面だけをより賢く管理します.
複数レーンの交差点でシステムが外れるのはなぜか?
複数レーンのラウンドアバウトは、ACCにとって最も難しい環境です: 同時に減速する車両、レーンを変更する車両、交差点の外から進入する車両. メーカーの取扱説明書はこの状況を明確に扱っています. 一部のメーカーは、ACCを高速道路とバリアで分離された複数レーンの道路でのみ使用することを推奨しており; ラウンドアバウトや複雑な市街地の交差点は、この推奨の明確な対象外です. あるメーカーは、カーブの多い起伏のある道路や、高速道路の出入口ランプではシステムを使用しないよう述べています.これらの条件下では前方の車両を検知できない可能性があるためです.
交通の混雑した交差点でシステムを解除することは敗北ではなく、正しい使い方です. 長時間アクセルで解除することも解決策ではありません: 一部の車両では、システムを60秒以上解除し続けるとACCが完全にオフになり、再度有効にする必要があります.
システムが交通を読み取れないことがなぜ重要なのか?
ここに小さいながらも印象的な科学的知見があります. ある大学のチームが2019年にアリゾナ州で2社の車7台を使い、1,000マイルを超える公道テストを実施しました. 結果: すべてのテストでACCを使用した車両は、前方の車に対して必要以上に減速し、これが連鎖的な減速を引き起こすファントム渋滞につながりました. 前方の車が速度を50マイルから6マイルに下げたとき、列の7番目の車の速度はACCの動作下限を下回りました. 研究者たちの説明は示唆に富んでいます: 人間のドライバーは数台先を見ることができますが、ACCのセンサーはすぐ前方の車両しか見ることができません. システムは交通の流れを予測できず、反応するだけです.
ラウンドアバウトはまさにこれです: 流れが絶えず変化し、数台先と交差点の進入口を見ることが不可欠な環境. ACCがこの環境で快適装備としての役割に限定されるのは、設計上の制約ではなく、物理とソフトウェアの限界によるものです.
短い答え: アダプティブクルーズコントロールはラウンドアバウトで何をするのか?
要約すると: アダプティブクルーズコントロールはラウンドアバウトを認識せず、それをカーブと車両追従のシナリオとして扱います. 狭い交差点では前方の車両を見失って減速し、出口では目標を見つければ設定速度に戻るか、完全に解除されて制御をあなたに委ねます. いかなる状況でもハンドル操作に介入することはありません; ラウンドアバウトを安全に通過する責任は、常にドライバーにあります.
交差点に近づく際の正しい準備方法
では、実践では何をすべきでしょうか? ルールは非常にシンプルで、メーカーのマニュアルも同じことを言っています: システムを信頼しつつ、備えておくこと. 以下の短いリストが役立ちます:
- 交差点に近づく前に速度センサーとブレーキの制御を自分で確認しておく; 必要であればブレーキでACCを解除する.
- 幅が狭い交差点や車線の多い交差点ではクルーズコントロールを完全にオフにする; これはミスではなく、マニュアルに沿った正しい使い方です.
- x
- 交差点を出た後の自動加速を待たない; 交通状況を目で確認し、アクセルは自分で管理する.
- 車線維持アシストは低速では解除されることを理解し、ハンドルを緩めない.
- ハンドルから手を離さないこと; これらのシステムはSAEレベル2の範囲内であり、責任は常にドライバーにあります.
交通ルールの面でも状況は明確です: 車両の安全な運用は常にドライバーの責任であり、安全機能だけを頼ることは推奨されません. アダプティブクルーズコントロールは高速道路では素晴らしい相棒です; ラウンドアバウトでは、最善の状態では優しいアシスタント、最悪の状態では驚きに満ちた乗客になります. その違いを理解するドライバーは、両方を活かせます.