अडैप्टिव क्रूज़ कंट्रोल राउंडअबाउट पर क्या करता है?
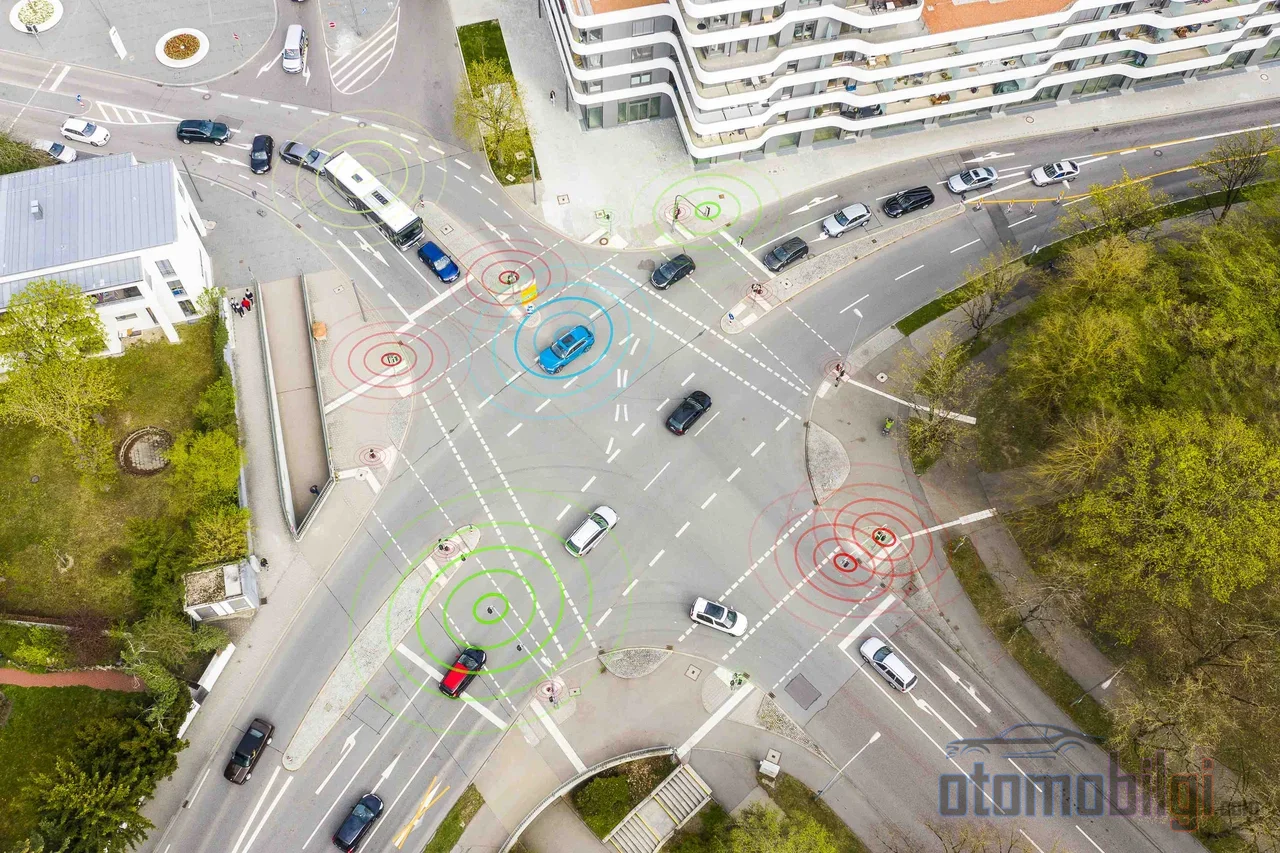
आप राउंडअबाउट के पास पहुंच रहे हैं, Adaptive Cruise Control चालू है, आपका पैर एक्सेलेटर पर नहीं है और सब कुछ ठीक लग रहा है। फिर काट नाक तंग हो जाती है, आगे की गाड़ी मोड़ में गायब हो जाती है और सिस्टम ऐसे ब्रेक लगाता है मानो किसी ने अचानक उसके सामने छलांग लगा दी हो। कुछ सेकंड बाद जब निकास आता है, वही गाड़ी अपने आप तेज होकर अपनी पुरानी गति वापस पा लेती है। तो Adaptive Cruise Control वास्तव में राउंडअबाउट पर क्या करता है, वह काट नाक को मोड़ समझता है या साधारण सड़क का हिस्सा, और कभी-कभी वह इसे छोड़कर निकल क्यों जाता है? इन प्रश्नों के उत्तर ही वह विषय है जो कार फोरमों में सबसे अधिक चर्चित है लेकिन कम समझाया गया है।
पहले यह स्पष्ट कर लें: इस पृष्ठ पर हम केवल गति वाले हिस्से की बात करेंगे। क्योंकि Adaptive Control, नाम के अनुसार ही, एक गति प्रणाली है। यह कभी स्टीयरिंग में दखल नहीं देता और आपकी जगह काट नाक पर मोड़ नहीं लेता। यह अंतर आगे जो कुछ हम देखेंगे, उस सबकी कुंजी है।
Adaptive Cruise Control राउंडअबाउट को कैसे देखता है?
Adaptive Cruise Control के मस्तिष्क को दो मुख्य सेंसर बनाते हैं: आगे की ओर देखने वाला कैमरा और राडार। नई पीढ़ी के वाहनों में ये दोनों मिलकर काम करते हैं और आपके चुने हुए पीछा अंतर को बनाए रखने के लिए तेज होते और धीमे होते हैं; पुराने वाहनों में कभी-कभी केवल कैमरा या केवल राडार कार्य करता है। महत्वपूर्ण बात यह है: सिस्टम की आंखें सीधे आगे देखती हैं। घुमावदार सड़कों पर राडार किरण अपनी लेन से हट सकती है, इसलिए सिस्टम बगल की लेन के एक ट्रक का पीछा करने की कोशिश करके अप्रत्याशित रूप से धीमा हो सकता है; या इसके विपरीत, अपनी ही लेन की गाड़ी को नहीं देख पा सकता।
राउंडअबाउट इसी सीमा के ठीक बीच में आता है। सिस्टम काट नाक को विशेष संरचना के रूप में नहीं पहचानता; उसके लिए वहां सीधे-सीधे एक मोड़ और एक पीछा परिदृश्य होता है। काट नाक को सचमुच पहचान सकने वाले सिस्टम केवल वे होते हैं जो नेविगेशन या सड़क पहचान डेटा के साथ काम करते हैं। उदाहरण के लिए कुछ Toyota मॉडलों में मोड़ गति कम करने का फंक्शन कैमरा और मोड़ (yaw) सेंसरों का उपयोग करके मोड़ का पता लगाता है और गति स्वयं कम कर देता है; यह सेटिंग चालू और बंद की जा सकती है। नेविगेशन आधारित सिस्टम मोड़ों और सड़क परिवर्तनों को मैप डेटा से पहले से जानते हैं। नेविगेशन या सड़क किनारे की पहचान एकीकृत न करने वाले ACC के लिए काट नाक, सेंसरों के लिए एक बौद्धिक परीक्षा होती है।
मुख्य बातें
- ACC राउंडअबाउट को विशेष संरचना नहीं, बल्कि मोड़ + पीछा के संयोजन के रूप में देखता है।
- तंग काट नाकों में अपने आगे की गाड़ी को खोकर धीमा हो जाता है, निकास पर सेट गति पर वापस आ जाता है।
- कुछ निर्माता ACC को अपने आधिकारिक मैनुअल में केवल हाईवे और बैरियर से अलग सड़कों के लिए अनुशंसित करते हैं।
- सिस्टम स्टीयरिंग नियंत्रण नहीं देता; काट नाक पर मोड़ लेना हमेशा चालक का काम होता है।
- अधिकांश लेन पीछा प्रणालियाँ लगभग 72 किमी/घंटा से कम गति पर निष्क्रिय हो जाती हैं।
काट नाक में प्रवेश पर और मोड़ के दौरान ब्रेक क्यों लगते हैं?
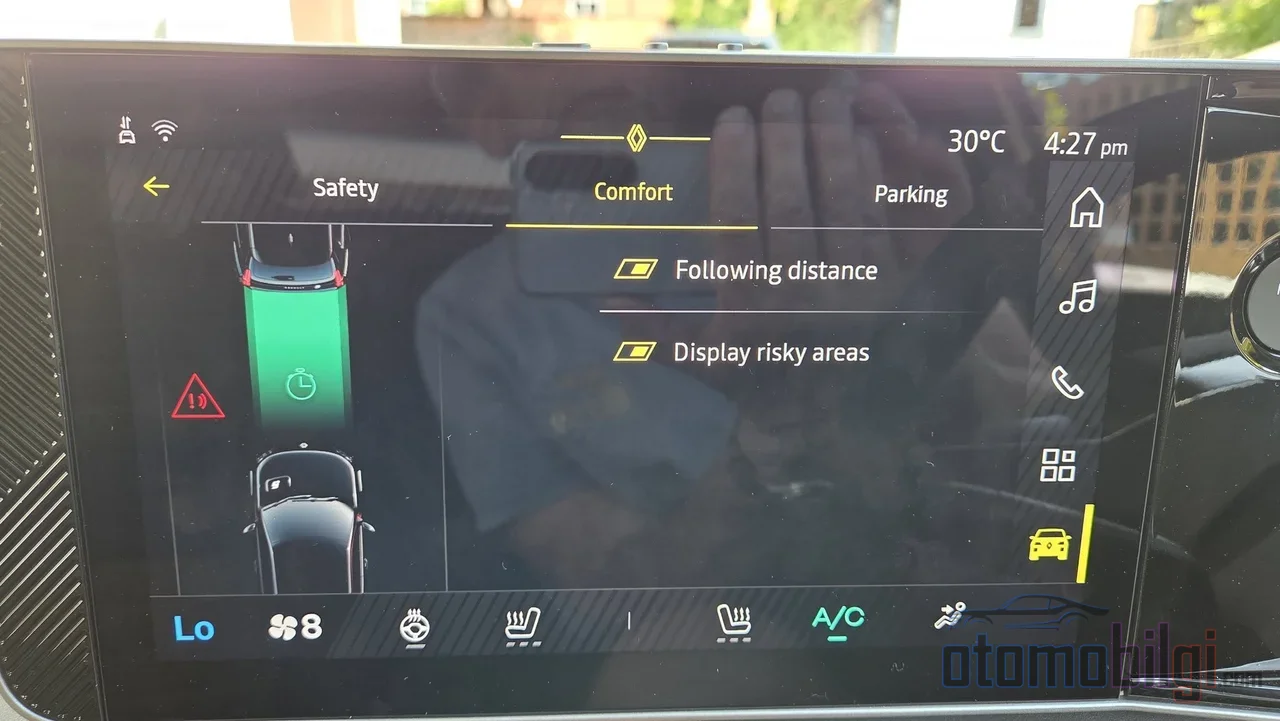
काट नाक में प्रवेश करते समय दो अलग तंत्र ब्रेक लगाने का कारण बन सकते हैं। पहला जानबूझकर धीमा होना: नेविगेशन या सड़क पहचान सुविधा वाले सिस्टम काट नाक को पहले से पकड़कर गति को क्रमशः कम कर सकते हैं। दूसरा अधिक संवेदनशील स्थिति है: संकरे और छोटे जंक्शनों पर रडार आपके सामने वाले वाहन का मोड़ के भीतर का पथ खो देता है। वाहन शारीरिक रूप से अभी भी आपके सामने होता है, लेकिन सेंसर उसे नहीं देख पाता; और सुरक्षा कारणों से सिस्टम धीमा हो जाता है। इलेक्ट्रिक वाहन मालिक फ़ोरम में जो परिदृश्य सबसे ज़्यादा बताते हैं, वही यही है: जंक्शन के भीतर अचानक धीमा होना, और फिर वाहन का लक्ष्य को दोबारा ढूंढकर गति वापस हासिल करना।
पहुंचने के चरण में भी अचानक उतार-चढ़ाव हो सकता है। जंक्शन की ओर जाते समय यदि सामने वाला वाहन धीमा हो रहा है, तो यह याद रखना ज़रूरी है कि ACC की ब्रेकिंग क्षमता सीमित होती है। निर्माता के मैनुअल इस विषय में स्पष्ट रूप से कहते हैं: यदि सामने वाला वाहन बहुत अचानक रुक जाए, तो सिस्टम ड्राइवर को चेतावनी देता है और ब्रेक लगाने की ज़िम्मेदारी ड्राइवर पर आ जाती है। इसके अलावा, ACC एक कोलिज़न प्रिवेंशन सिस्टम नहीं है; यह सुविधा के लिए डिज़ाइन किया गया है। यह खड़े या बहुत धीरे चल रहे वाहनों पर प्रतिक्रिया नहीं दे सकता। यानी जंक्शन के प्रवेश द्वार पर पैदल चलने वालों, साइकिल सवारों और खड़े वाहनों को देखने वाली आंख आज भी आपकी ही आंख है।
ब्रेकिंग कभी-कभी कठोर क्यों महसूस होती है?
ACC मोड़ पर बग़ल की लेन में चल रहे बड़े वाहन को गलती से फ़ॉलो टारगेट के रूप में चुन सकता है, या जब वह लक्ष्य को क्षण भर के लिए खो देता है तो प्रतिक्रिया आक्रामक हो सकती है। फ़ोरम में इस स्थिति का सबसे जाना-माना उदाहरण है, ट्रक जैसे चौड़े वाहनों को पार करते समय होने वाली अनावश्यक धीमी गति। इस तरह की अचानक ब्रेकिंग को अंग्रेज़ी में false alarm induced harsh braking कहा जाता है और यह ACC की सबसे ज़्यादा शिकायत वाली व्यवहारों में से एक है।
बाहर निकलने पर गति कब वापस आती है?
जंक्शन से निकलना इस पूरे मामले का सबसे महत्वपूर्ण क्षण है और यहां सिस्टम विशेष रूप से दो भागों में बंट जाता है। यदि सामने वाला वाहन आपके जंक्शन से निकलने के रास्ते से अलग दिशा में मुड़ जाए और आप क्लोज़ फ़ॉलो मोड में हों, तो सिस्टम लक्ष्य वाहन को खो देता है। कुछ वाहनों में इसका परिणाम ACC का पूरी तरह निष्क्रिय हो जाना होता है; स्टीयरिंग या डैशबोर्ड पर चेतावनी आपको बताती है कि आपको सिस्टम को दोबारा सक्रिय करना होगा। कुछ वाहनों में, जब सिस्टम लक्ष्य खो देता है, तो वह सीधे सेट की गई गति पर लौटने की कोशिश करता है। इस दूसरे परिदृश्य में सावधान रहें: सिस्टम जल्दबाज़ी में गति बढ़ा सकता है।
इस दूसरे व्यवहार का एक जाना-माना परिणाम यह भी है: यदि आपके सामने वाला वाहन जंक्शन से निकलते ही किसी दूसरी सड़क पर मुड़ जाता है और नई सड़क पर चलना शुरू कर देता है, तो आपके ACC द्वारा उसे अभी भी लक्ष्य के रूप में देखा जा रहा है या नहीं, इससे अप्रत्याशित गति के निर्णय हो सकते हैं। सामान्य नियम सरल है: बाहर निकलते समय आपकी गति कब और कैसे वापस आएगी, यह सिस्टम नहीं, बल्कि आपको ही नियंत्रित करना चाहिए। एक्सिलरेटर पेडल दबाने से स्वचालित ब्रेकिंग अस्थायी रूप से अक्षम हो जाती है; ब्रेक पेडल दबाने से ACC रद्द हो जाता है। चाहें तो Cancel बटन या ऑन-ऑफ़ बटन से भी आप सिस्टम से बाहर निकल सकते हैं।
लेन फ़ॉलो असिस्टेंट जंक्शन पर मदद करता है?
संक्षिप्त उत्तर: अधिकांश सिस्टम में नहीं। लेन फ़ॉलो असिस्टेंट (LKA) और लेन सेंटरिंग सिस्टम, सड़क की लाइनों का पीछा करके काम करते हैं; राउंडअबाउट की गोलाकार ज्यामिति और जटिल लाइनें इन सिस्टम के लिए पढ़ने में कठिन नक्शा है। इसके अलावा, कई लेन सेंटरिंग सिस्टम एक निश्चित गति से नीचे काम नहीं करते: जाने-माने उदाहरणों में से एक ऐसा सिस्टम है जो लगभग 72 किमी/घंटा से नीचे निष्क्रिय रहता है। कव्वाक में गति आमतौर पर इससे बहुत नीचे होती है, यानी कव्वाक पर लेन सहायता का बंद होना सामान्य है, खराबी का नहीं।
लेन सहायता सक्रिय रहने पर भी हाथों से मुक्त ड्राइविंग की बात नहीं होती। लेन केंद्रित करने वाली विशेषता वाले वाहनों में ड्राइवर को हर कुछ सेकंड में स्टीयरिंग को हल्के से पकड़ना या हिलाना आवश्यक होता है। अधिक उन्नत पैकेट अंतर लाते हैं: कुछ निर्माताओं के ड्राइविंग सहायता पैकेट, कव्वाक और मोड़ों से पहले धीमे होने और आने वाली गति सीमाओं को जानने के कारण साधारण ACC और लेन असिस्टेंट के संयोजन से अधिक सक्षम काम करते हैं। लेकिन ये भी गोलाकार कव्वाक में स्टीयरिंग संभालते नहीं; केवल गति के पहलू को अधिक बुद्धिमानी से प्रबंधित करते हैं।
बहु-लेन कव्वाक में सिस्टम क्यों खिंच जाता है?
बहु-लेन गोलाकार कव्वाक ACC के लिए सबसे कठिन वातावरण है: एक ही समय में धीमे होते वाहन, लेन बदलने वाले, कव्वाक के बाहर से प्रवेश करने वाले। निर्माता मैनुअल इस स्थिति को स्पष्ट रूप से संबोधित करते हैं। कुछ निर्माता ACC का उपयोग केवल राजमार्गों और बारियर से अलग किए गए बहु-लेन सड़कों पर करने की सिफारिश करते हैं; गोलाकार कव्वाक और जटिल शहरी कव्वाक इस सिफारिश से स्पष्ट रूप से बाहर हैं। एक निर्माता यह भी कहता है कि मोड़दार और ऊबड़-खाबड़ सड़कों पर, राजमार्ग के प्रवेश और निकास रैंपों पर सिस्टम का उपयोग नहीं किया जाना चाहिए, क्योंकि इन परिस्थितियों में आगे का वाहन पहचाना नहीं जा सकता।
ड्राइविंग का घना होने वाले कव्वाक में सिस्टम को निष्क्रिय करना हार नहीं, सही उपयोग है। लंबे समय तक गैस से निष्क्रिय करना भी समाधान नहीं है: कुछ वाहनों में यदि आप सिस्टम को 60 सेकंड से अधिक समय तक निष्क्रिय करते हैं तो ACC पूरी तरह बंद हो जाता है और आपको इसे फिर से सक्रिय करना होगा।
सिस्टम का ट्रैफिक न पढ़ पाना क्यों महत्वपूर्ण है?
यहाँ एक छोटा लेकिन उल्लेखनीय वैज्ञानिक निष्कर्ष है। एक विश्वविद्यालय टीम ने 2019 में एरिज़ोना में दो निर्माताओं के सात वाहनों के साथ 1,000 मील से अधिक खुले सड़क परीक्षण किया। परिणाम: हर परीक्षण में ACC का उपयोग करने वाला वाहन, आगे के वाहन की तुलना में आवश्यकता से अधिक धीमा हुआ और यह स्थिति श्रृंखलाबद्ध धीमेपन पैदा करने वाले भूतिया ट्रैफिक जाम में बदल गई। जब आगे के वाहन ने अपनी गति 50 मील से 6 मील पर घटाई तो कतार में सातवें वाहन की गति ACC की न्यूनतम कार्य सीमा से भी नीचे चली गई। शोधकर्ताओं की व्याख्या शिक्षाप्रद है: मानव ड्राइवर कई वाहन आगे तक देखता है, जबकि ACC के सेंसर केवल ठीक आगे के वाहन को। सिस्टम ट्रैफिक प्रवाह का पूर्वानुमान नहीं लगा सकता, केवल प्रतिक्रिया देता है।
गोलाकार कव्वाक भी ठीक यही है: एक ऐसा वातावरण जहाँ प्रवाह लगातार बदलता रहता है और कई वाहन आगे तथा कव्वाक के प्रवेश द्वार देखना आवश्यक होता है। इस वातावरण में ACC का एक सुविधा उपकरण के रूप में सीमित रहना डिजाइन से नहीं, बल्कि भौतिकी और सॉफ्टवेयर की सीमा से उपजता है।
संक्षिप्त उत्तर: एडेप्टिव क्रूज़ कंट्रोल गोलाकार कव्वाक में क्या करता है?
संक्षेप में: एडेप्टिव क्रूज़ कंट्रोल गोलाकार कव्वाक को पहचानता नहीं, उसे एक मोड़ और अनुसरण परिदृश्य के रूप में आँकता है। संकरे कव्वाक में आगे का वाहन खोकर धीमा हो जाता है, निकास पर या तो लक्ष्य मिलने पर निर्धारित गति पर लौटता है या पूरी तरह निष्क्रिय रहता है और नियंत्रण आपके हवाले कर देता है। स्टीयरिंग में किसी भी स्थिति में हस्तक्षेप नहीं करता; एक गोलाकार कव्वाक को सुरक्षित रूप से पार करना हमेशा ड्राइवर की जिम्मेदारी में रहता है।
कवशा की ओर सही तरीके से पहुंचने का सही तरीका
तो व्यवहार में आपको क्या करना चाहिए? नियम बहुत सरल है और निर्माता के दस्तावेज़ भी यही कहते हैं: सिस्टम पर भरोसा करें लेकिन तैयार रहें। यह छोटी सूची आपके काम आएगी:
- कवशा से पहले गति सेंसर और ब्रेकिंग का नियंत्रण अपने पास रखें; जरूरत हो तो ब्रेक लगाकर ACC रद्द करें।
- संकरे और बहुत लेन वाले कवशों में Cruise Control को पूरी तरह बंद कर दें; यह कोई गलती नहीं, बल्कि मैनुअल के अनुसार सही उपयोग है।
- x
- कवशे से निकलते समय स्वचालित त्वरण की प्रतीक्षा न करें; यातायात को देखें और गति स्वयं नियंत्रित करें।
- जान लें कि लेन असिस्टेंट कम गति पर बंद हो जाएगा और स्टीयरिंग पर भरोसा न करें।
- अपने हाथ स्टीयरिंग से हटाएं नहीं; सिस्टम SAE स्तर 2 के दायरे में हैं और जिम्मेदारी हमेशा चालक की होती है।
यातायात नियमों के लिहाज़ से भी स्थिति स्पष्ट है: वाहन का सुरक्षित उपयोग हमेशा आपकी जिम्मेदारी है, केवल सुरक्षा सुविधाओं पर भरोसा करने की सलाह नहीं दी जाती। Adaptif Cruise Control हाईवे पर एक शानदार साथी है; राउंडअबाउट पर यह अपने सर्वश्रेष्ठ रूप में एक विनम्र सहायक और अपने सबसे खराब रूप में आश्चर्यों से भरा यात्री है। अंतर जानने वाला चालक दोनों से प्यार करता है।