अडैप्टिव और क्लासिक क्रूज़ कंट्रोल के बीच क्या अंतर हैं?
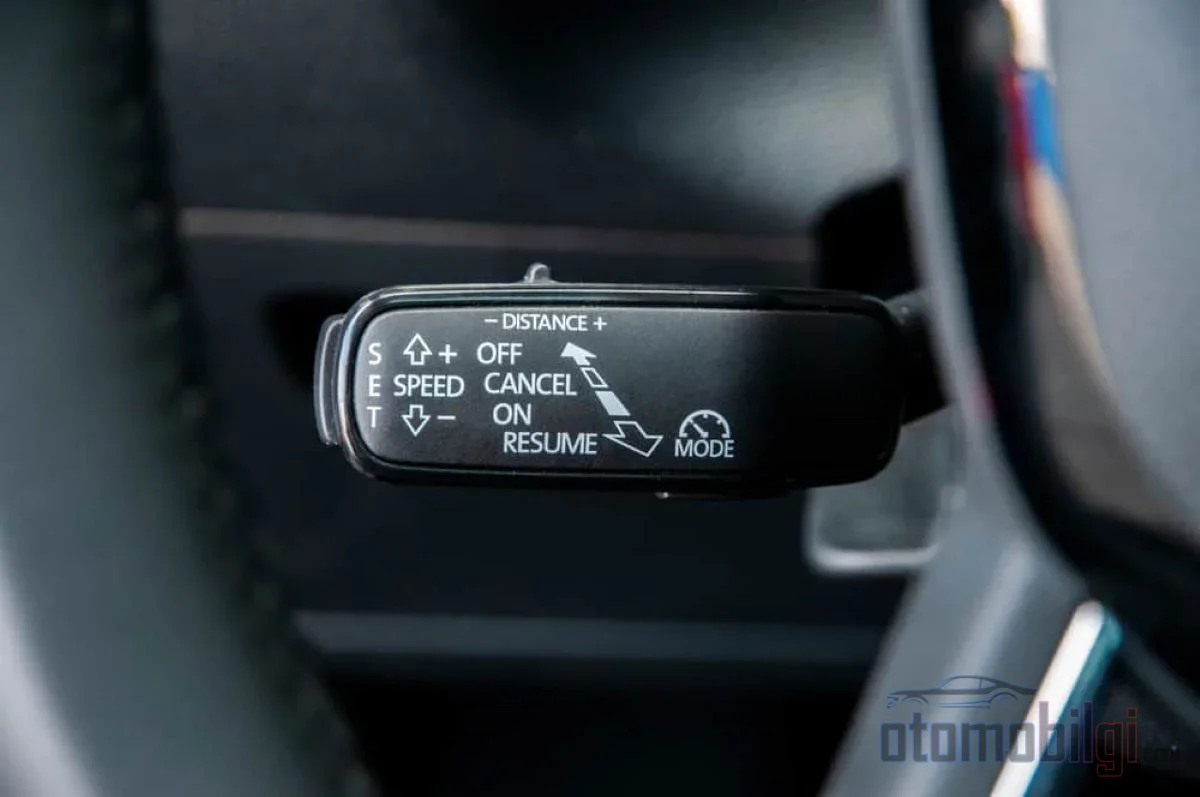
आप स्टीयरिंग के पीछे बैठे हैं, एक बटन दबाते हैं और अब कार गति को खुद बनाए रखती है। लेकिन क्या आप जानते हैं कि आपने जो बटन देखा, वह असल में क्या करता है? क्योंकि सड़कों पर हम जिन बहुत से ड्राइवरों से मिलते हैं, वे सोचते हैं कि उनकी कार का क्लासिक Cruise Control और Adaptif Cruise Control (ACC) एक ही चीज़ हैं। लेकिन इन दोनों के बीच का अंतर उतना बड़ा है जितना एक साधारण साइकिल और एक स्मार्ट ड्राइवर सहायक के बीच का अंतर। आइए इन दो सिस्टमों को परत-दर-परत समझें।
क्लासिक Cruise Control असल में क्या करता है?
क्लासिक Cruise Control का कार्य-विवरण बहुत स्पष्ट है: आपके निर्धारित की गई गति को, जब तक आप ब्रेक न दबाएं या सिस्टम बंद न करें, वैसे ही बनाए रखना। यह ट्रैफिक की परवाह नहीं करता, सामने की कार को नहीं देखता, धीमा नहीं होता। एक विचार प्रयोग ऐसा है: आपने हाईवे पर 120 km/h सेट किया, आपके सामने एक गाड़ी आ गई और धीमी हो गई। क्लासिक सिस्टम क्या करेगा? कुछ नहीं। जब तक वह उस निश्चित गति को बनाए रखता रहता है, ब्रेक लगाने का काम पूरी तरह आप पर छूट जाता है।
यानी क्लासिक Cruise Control की न आंख होती है, न कान; यह केवल आपके दाहिने पैर का विकल्प बनने वाली एक मशीन है। लंबे, खुले और सहज बहते ट्रैफिक वाले हाईवे पर यह एक शानदार आराम साधन है। लेकिन भारी ट्रैफिक में इसे इस्तेमाल करने का कोई औचित्य नहीं है; यह एक ऐसा सिस्टम है जिसने हर उस जगह खुद को निष्क्रिय रहना सीख लिया है जहां निरंतर प्रवाह टूट जाता है।
Adaptif Cruise Control कैसे काम करता है?
Adaptif Cruise Control उन्नत ड्राइवर सहायता सिस्टमों (ADAS) के परिवार के सबसे प्रिय सदस्यों में से एक है। इसका मूल विचार सरल लेकिन चतुर है: आप अपनी इच्छित गति और सामने की गाड़ी से बनाए रखने चाहती दूरी चुनते हैं। बाकी सिस्टम संभाल लेता है। अगर सामने का ट्रैफिक धीमा हो जाए तो यह अपने आप थ्रॉटल कम कर देता है, और अधिकांश सिस्टमों में ज़रूरत पड़ने पर ब्रेक तक लगा देता है। और जब रास्ता खुल जाता है, तो यह धीरे-धीरे आपकी इच्छित गति पर वापस चढ़ जाता है।
संक्षेप में, ACC क्लासिक सिस्टम से अलग होकर वाहन के सामने देखता है। लेकिन एक बात शुरू से ही स्पष्ट कर लें: ACC स्वायत्त ड्राइविंग नहीं है। शब्दशः, यह एक ड्राइवर-रहित सिस्टम का केवल एक घटक है। SAE International के वर्गीकरण में अधिकांश ACC सिस्टम स्तर 1 ऑटोमेशन हैं; यानी केवल आगे-पीछे की दिशा में गति को नियंत्रित करते हैं। लेन सेंटरिंग के साथ मिलकर यह स्तर 2 तक पहुंच जाता है, लेकिन फिर भी स्टीयरिंग पर एक जागता हुआ ड्राइवर होना ज़रूरी है।
मुख्य बातें
- रडार सेंसर 160 मीटर से अधिक की दूरियां माप सकता है और बंपर के पीछे छिपाया जा सकता है।
- पहला रडार समर्थित ACC, 1999 में Mercedes के Distronic के साथ S-क्लास में पेश किया गया।
- अधिकांश ACC सिस्टम SAE वर्गीकरण में स्तर 1 हैं; लेन सेंटरिंग के साथ स्तर 2 बन जाते हैं।
- Stop-and-Go ACC सिस्टमों की सामान्य रेंज लगभग 130 मीटर है।
- खराब मौसम की स्थिति दोनों सिस्टमों के प्रदर्शन को कम कर सकती है या उन्हें निष्क्रिय कर सकती है।
दोनों सिस्टमों का दिल: सेंसर में अंतर
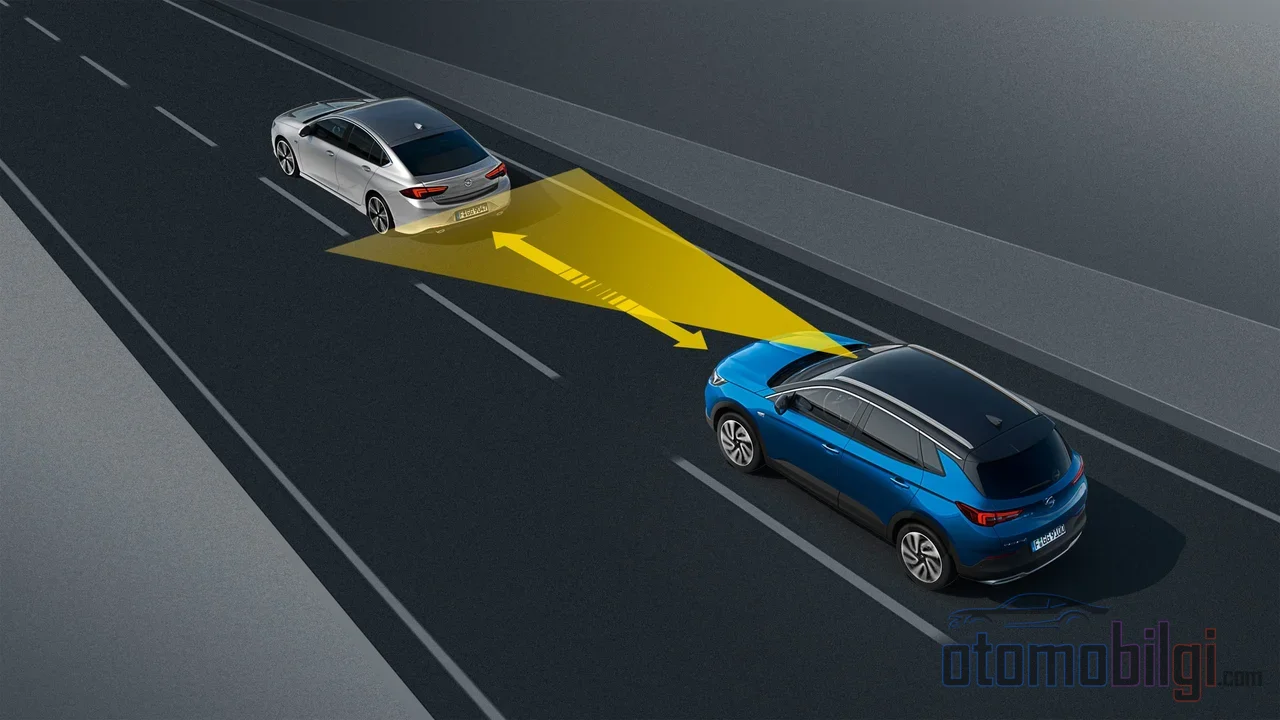
क्लासिक Cruise Control में एक भी सेंसर नहीं होता; यह केवल पहियों की गति पढ़ता है। जबकि ACC में देखने, मापने और समझने वाले हार्डवेयर का एक सेट होता है। इसीलिए इन दोनों को मिलाना नहीं चाहिए। तो ACC असल में दुनिया को कैसे देखता है?
रडार: दूरी के उस्ताद
ज़्यादातर ACC सिस्टम के केंद्र में एक रडार सेंसर होता है, जो आमतौर पर वाहन के सामने स्थित होता है। यह 24 GHz या 77 GHz की रेडियो तरंगें प्रसारित करता है और सिग्नल के लौटने के समय की गणना करके दूरी मापता है। रेडियो तरंगें व्यापक रूप से फैलती हैं, इसलिए दृष्टि क्षेत्र चौड़ा होता है और यह 160 मीटर से अधिक की दूरियों को सटीक रूप से माप सकता है। इसके अलावा, चूंकि यह प्लास्टिक बम्पर के पीछे छिपाया जा सकता है, इसलिए यह वाहन की बाहरी दिखावट को भी खराब नहीं करता। अच्छी बात यह है: यह हल्की बारिश से बहुत प्रभावित नहीं होता और विश्वसनीय दूरी तथा सापेक्ष गति का डेटा प्रदान करता है।
लेज़र और कैमरा: छवि को समझने वाले
लेज़र आधारित (लिडार) सिस्टम सैद्धांतिक रूप से सबसे लंबी पहचान दूरी और सबसे अच्छी सटीकता प्रदान करते हैं; लेकिन उनकी कमज़ोरियाँ भी हैं। कोहरा और पानी के कण लेज़र प्रकाश को अवशोषित और विक्षेपित कर देते हैं, इसलिए बुरे मौसम में विश्वसनीयता कम हो जाती है, और इसके अलावा गंदे और गैर-परावर्तक वाहनों का पीछा करने में भी कठिनाई होती है।
कैमरा आधारित सिस्टम कंप्यूटर विज़न के माध्यम से आगे के वाहनों का पता लगाते हैं। दूरी को सीधे मापने के बजाय, यह ऑब्जेक्ट के आकार और फ्रेम के बीच की गति जैसे छवि संकेतों से इसका अनुमान निकालता है। डबल (स्टीरियो) कैमरा का उपयोग करने वाले सिस्टम पैरालैक्स के कारण वास्तविक गहराई का एहसास कर सकते हैं। कैमरे की ताकत ऑब्जेक्ट पहचान और दृश्य व्याख्या में निहित है; साइनबोर्ड पढ़ना या लेन की रेखाएँ देखना जैसे काम इसके क्षेत्र हैं।
जब दोनों की ताकत मिलती है
सबसे आम आधुनिक समाधान हाइब्रिड दृष्टिकोण है: रडार मज़बूत दूरी और गति का मापन करता है, जबकि कैमरा ऑब्जेक्ट वर्गीकरण और दृश्य की व्याख्या का काम संभालता है। आप इसकी तुलना एक टीम से कर सकते हैं: रडार एक विश्वसनीय दूरीमापक है जो अंधेरे में भी दूरी बताता है; और कैमरा वे आँखें हैं जो समझती हैं कि जो दिख रहा है वह वाहन है, साइनबोर्ड है या छाया। जब दोनों एक साथ काम करते हैं, तो सिस्टम जानता है कि कितनी दूर है और किसके करीब जा रहा है।
स्टॉप-एंड-गो ट्रैफिक में दो सिस्टमों की स्थिति
यहाँ वह दृश्य है जहाँ ACC पारंपरिक सिस्टम से सबसे स्पष्ट रूप से अलग होता है: ट्रैफिक जाम की स्थिति। पारंपरिक क्रूज़ कंट्रोल इस वातावरण में पूरी तरह अक्षम होता है; गति स्थिर रहती है, ब्रेक लगाना आप पर छोड़ दिया जाता है। ACC की बात करें तो... यहाँ सिस्टमों की श्रेणी का पता चलता है। तीन मुख्य श्रेणियाँ हैं:
- पूरी तरह रुक सकने वाले लेकिन फिर से सक्रियण के लिए चालक के हस्तक्षेप की प्रतीक्षा करने वाले सिस्टम
- ट्रैफिक जाम असिस्टेंट या Stop&Go नाम से जाने जाने वाले, स्टॉप-एंड-गो से स्वतः आगे बढ़ सकने वाले सिस्टम
- एक निश्चित न्यूनतम गति से नीचे स्वयं को बंद कर लेने वाले आंशिक सिस्टम
कई सिस्टम लगभग 32-40 km/s तक काम करते हैं; पूर्ण गति श्रेणी (FSRA) सिस्टम स्टॉप-एंड-गो ट्रैफिक को भी संभाल सकते हैं, जबकि सीमित गति श्रेणी (LSRA) सिस्टम कम गति पर निष्क्रिय हो जाते हैं। Stop-and-Go प्रकार के सिस्टमों की सामान्य सीमा लगभग 130 मीटर है; सड़क का ढाल और मौसम की स्थिति इसे प्रभावित कर सकती है। ध्यान देने योग्य एक विवरण: कुछ सिस्टम वाहन को पूरी तरह रोक सकते हैं लेकिन कुछ सेकंड बाद स्वयं को रीसेट कर लेते हैं; वाहन को स्थिर रखने के लिए ब्रेक पैडल दबाना आवश्यक होता है। इसके अलावा, स्टॉप-एंड-गो में भी ACC आपको स्टीयरिंग सहायता नहीं देता; वाहन को लेन में बनाए रखना अभी भी आपका काम है।
किस सड़क पर कौन सा ज़्यादा समझदारी भरा है?
अब मुख्य व्यावहारिक सवाल पर आते हैं: किस स्थिति में आपको कौन सा सिस्टम इस्तेमाल करना चाहिए? जवाब आपकी सोच से ज़्यादा साफ है।
| स्थिति | क्लासिक क्रूज़ कंट्रोल | अडैप्टिव क्रूज़ कंट्रोल |
|---|---|---|
| खुला, निर्बाध राजमार्ग | आदर्श; स्थिर गति पर आराम | आदर्श; सुरक्षित दूरी से पीछा |
| घना, रुकना-चलना वाला ट्रैफिक | इस्तेमाल नहीं होता | FSRA/Stop&Go सिस्टम में काम करता है |
| बारिश, बर्फ, कोहरा | सावधानी से इस्तेमाल किया जा सकता है | सुझावित नहीं; सेंसर का प्रदर्शन गिर जाता है |
| घुमावदार सड़कें | ढाल और मोड़ों पर बंद हो सकता है | सुझावित नहीं; उपयोग पुस्तिकाओं के अनुसार इससे बचना चाहिए |
| अप्रत्याशित ट्रैफिक | जोखिम भरा; चालक हमेशा सक्रिय रहे | मददगार है लेकिन चालक की निगरानी ज़रूरी है |
ACC का सबसे पसंदीदा माहौल खुली, अपेक्षाकृत सपाट सड़कें हैं, जहाँ वह आगे देख सकता है और ट्रैफिक अनुमान योग्य होता है। लेन की रेखाएँ, जमा हुआ पानी, बिखरी हुई बर्फ या कम दृश्यता वाले रुके हुए ट्रैफिक को देखने में उसे कठिनाई हो सकती है। गंदा या अवरुद्ध सेंसर, या अत्यधिक संवेदनशील रूप से सेट किए गए सिस्टम में अचानक ब्रेक लगना, यानी कुछ चालकों को परिचित वह असहज कड़ी रुकावट भी महसूस हो सकती है। और इसका एक मनोवैज्ञानिक पहलू भी है: एक सुरक्षा संस्था के अध्ययन ने दिखाया कि ACC इस्तेमाल करने वाले चालकों में गति सीमा से ऊपर गाड़ी चलाने की प्रवृत्ति अधिक पाई गई। जब सिस्टम शांत दिखे तो "सेट करो और भूल जाओ" के जाल में गिरना आसान है; जबकि भीड़भाड़ वाले ट्रैफिक में ऑटोमैटिक गति नियंत्रण ध्यान भटकाव को निमंत्रण दे सकता है।
क्या ACC खुद से गाड़ी चलाना है? चालक की असली भूमिका
नहीं। और अगर आप चाहें तो इस वाक्य को पेज के सबसे महत्वपूर्ण वाक्य के रूप में चिह्नित कर दें: ACC चालक की जगह लेने वाला सिस्टम नहीं, बल्कि उसके पैर की जगह लेने वाला एक सहायक सिस्टम है। स्टीयरिंग आपकी, पूर्वानुमान आपका, ज़िम्मेदारी आपकी। चालक की गाइड भी उसी बात पर पहुँचती है: सभी ड्राइविंग, ट्रैफिक, मौसम और सड़क की स्थितियों को ध्यान में रखना चालक का दायित्व है। अन्य चालक क्या करेंगे, इसका अनुमान लगाना भी आप पर ही निर्भर है; कोई रडार उसकी जगह यह नहीं करता।
इसलिए ACC को लंबी यात्रा में एक्सिलरेटर और ब्रेक का प्रबंधन करने वाले एक सहानुभूतिपूर्ण सहायक की तरह सोचें। आराम सचमुच बढ़ता है, और अगर सुरक्षित पीछा करने की दूरी बनी रहे तो ट्रैफिक का प्रवाह भी बेहतर हो सकता है। लेकिन जिस क्षण आपको लगे कि आपने पैडल से अपना हाथ हटा लिया है, उसी क्षण सिस्टम की सीमाएँ याद रखना ज़रूरी है। आपका ब्रेक लगाना या हस्तक्षेप करना हर स्थिति में तुरंत प्रभावी होता है; सिस्टम आपका आदेश हमेशा मानता है।
संक्षेप में: अंतर एक ही वाक्य में
क्लासिक क्रूज़ कंट्रोल केवल आपके द्वारा निर्धारित गति बनाए रखता है; वह सामने के ट्रैफिक को नहीं देखता और ब्रेक लगाना हमेशा आप पर छूट जाता है। अडैप्टिव क्रूज़ कंट्रोल वहीं रडार और कैमरे से आपके सामने वाली गाड़ी पर नज़र रखता है, सुरक्षित दूरी खुद बनाए रखता है, ज़रूरत पड़ने पर धीमा हो जाता है और रास्ता खुलने पर आपके द्वारा निर्धारित गति पर लौट आता है। फिर भी दोनों में स्टीयरिंग और ज़िम्मेदारी का स्वामी आप ही हैं: ACC कोई ऑटो पायलट नहीं, बल्कि एक चतुर सहायक है। सही सड़क पर, सही स्थिति में, जागरूक रहकर इस्तेमाल किए जाने पर दोनों ही जान बचाने वाले आराम के साधन हैं।
स्रोत
- Adaptive cruise control - Wikipedia
- अडैप्टिव क्रूज़ कंट्रोल क्या है? यह कैसे काम करता है, फायदे और नुकसान
- पैसेंजर कारों के लिए अडैप्टिव क्रूज़ कंट्रोल
- अडैप्टिव क्रूज़ बनाम पारंपरिक क्रूज़: इनमें क्या अंतर है?
- क्रूज़ कंट्रोल: यह क्या है और इसका उपयोग कैसे करें
- स्टॉप एंड गो अडैप्टिव क्रूज़ कंट्रोल - Renault यूज़र मैनुअल
- अडैप्टिव क्रूज़ कंट्रोल की शर्तें और सीमाएँ
- IIHS अध्ययन: अडैप्टिव क्रूज़ कंट्रोल उपयोगकर्ताओं में तेज़ रफ्तार की संभावना अधिक
- रडार बनाम कैमरा आधारित क्रूज़ कंट्रोल : r/cars