تفاوتهای کروز کنترل تطبیقی و کلاسیک چیست؟
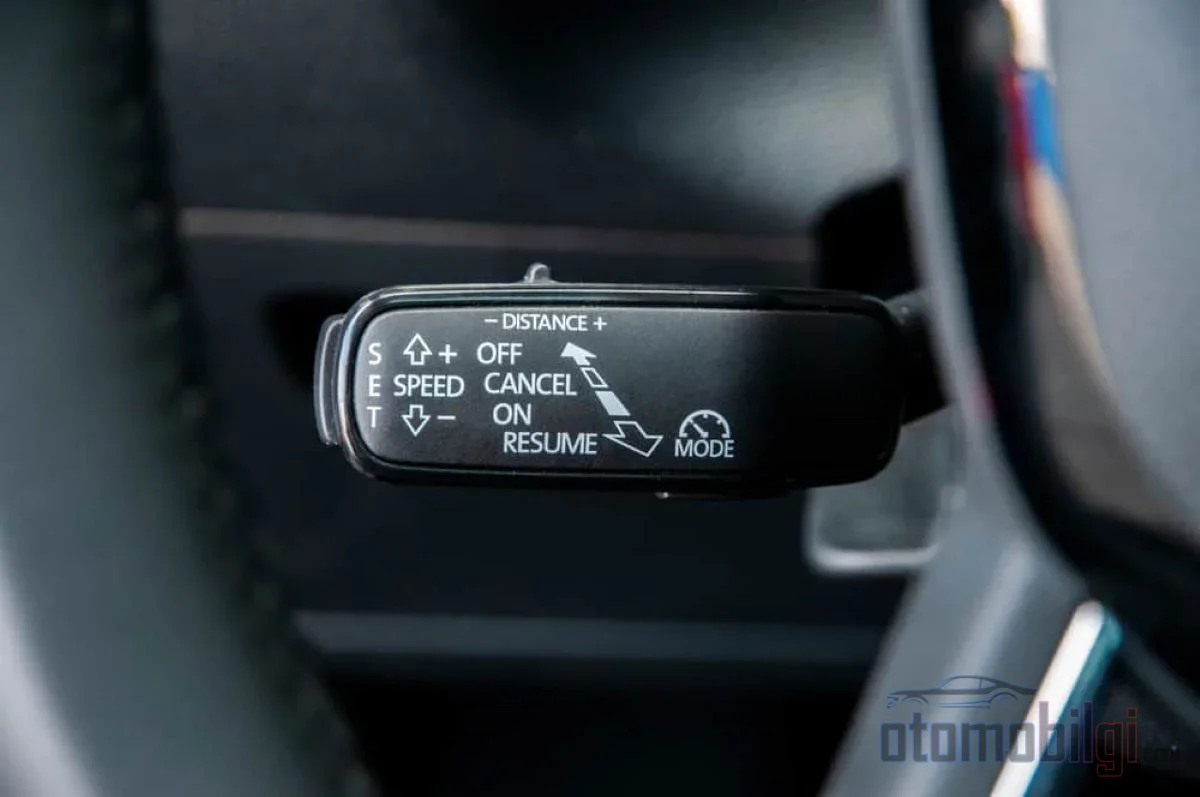
پشت فرمان نشسته ای، یک دکمه را فشار می دهی و حالا خودرو خودش سرعت را حفظ می کند. اما آیا می دانی آن دکمه ای که می بینی در واقع چه کاری انجام می دهد؟ چون بسیاری از رانندگانی که در جاده ها می بینیم، فکر می کنند کروز کنترل کلاسیک خودرویشان با کروز کنترل تطبیقی (ACC) یک چیز است. در حالی که تفاوت این دو، به بزرگی تفاوت میان یک دوچرخه ثابت و یک دستیار هوشمند رانندگی است. بیایید این دو سیستم را لایه به لایه باز کنیم.
کروز کنترل کلاسیک دقیقا چه کاری می کند؟
شرح وظایف کروز کنترل کلاسیک بسیار روشن است: حفظ سرعتی که شما تعیین کرده اید، تا زمانی که ترمز نزنید یا سیستم را خاموش نکنید. به ترافیک اهمیت نمی دهد، خودروی جلویی را نمی بیند، کند نمی شود. آزمایش ذهنی چنین است: در اتوبان 120 کیلومتر بر ساعت تنظیم کرده اید، خودرویی وارد مسیر شما می شود و کند می کند. سیستم کلاسیک چه می کند؟ هیچ چیز. در حالی که همچنان آن سرعت ثابت را حفظ می کند، کار ترمز گرفتن کاملا به شما واگذار می شود.
یعنی کروز کنترل کلاسیک نه چشمی دارد و نه گوشی؛ فقط یک مکانیزم است که جای پای راست شما را می گیرد. در بزرگراه های طولانی، باز و پرترددِ روان، یک ابزار راحتی فوق العاده است. اما به هیچ وجه برای استفاده در ترافیک سنگین مناسب نیست؛ سیستمی که در هر جایی که جریان یکنواخت ترافیک مختل شود، یاد گرفته غیرفعال بماند.
کروز کنترل تطبیقی چگونه کار می کند؟
کروز کنترل تطبیقی اما یکی از محبوب ترین اعضای خانواده سیستم های پیشرفته کمک راننده (ADAS) است. ایده اصلی اش ساده اما هوشمندانه است: شما باز هم سرعت دلخواه و فاصله ای را که می خواهید با خودروی جلویی حفظ شود انتخاب می کنید. بقیه کارها را سیستم انجام می دهد. اگر ترافیک جلویی کند شود، خودش دریچه گاز را کم می کند و در بیشتر سیستم ها در صورت لزوم حتی ترمز هم می گیرد. و وقتی جاده باز شود، به آرامی دوباره به سرعت دلخواه شما صعود می کند.
به طور خلاصه، ACC برخلاف سیستم کلاسیک به جلوی خودرو نگاه می کند. اما بیایید همین ابتدا این را روشن کنیم: ACC رانندگی خودکار نیست. به معنای واقعی کلمه، فقط یک جزء از یک سیستم بدون راننده است. در طبقه بندی SAE International، بیشتر سیستم های ACC اتوماسیون سطح 1 هستند؛ یعنی فقط حرکت در جهت جلو-عقب را کنترل می کنند. اگر با مرکز نگه داشتن در لاین ترکیب شود به سطح 2 ارتقا می یابد، اما با این حال حضور یک راننده بیدار پشت فرمان الزامی است.
نکات برجسته
- سنسور رادار می تواند فواصل بیش از 160 متر را اندازه گیری کند و پشت سپر پنهان شود.
- نخستین ACC پشتیبانی شده با رادار در سال 1999 با Mercedes Distronic در سری S معرفی شد.
- بیشتر سیستم های ACC در طبقه بندی SAE سطح 1 هستند؛ با مرکز نگه داشتن در لاین به سطح 2 تبدیل می شوند.
- برد معمول سیستم های ACC نوع Stop-and-Go حدود 130 متر است.
- شرایط جوی بد می تواند عملکرد هر دو سیستم را کاهش دهد یا آنها را غیرفعال کند.
قلب هر دو سیستم: تفاوت های سنسورها
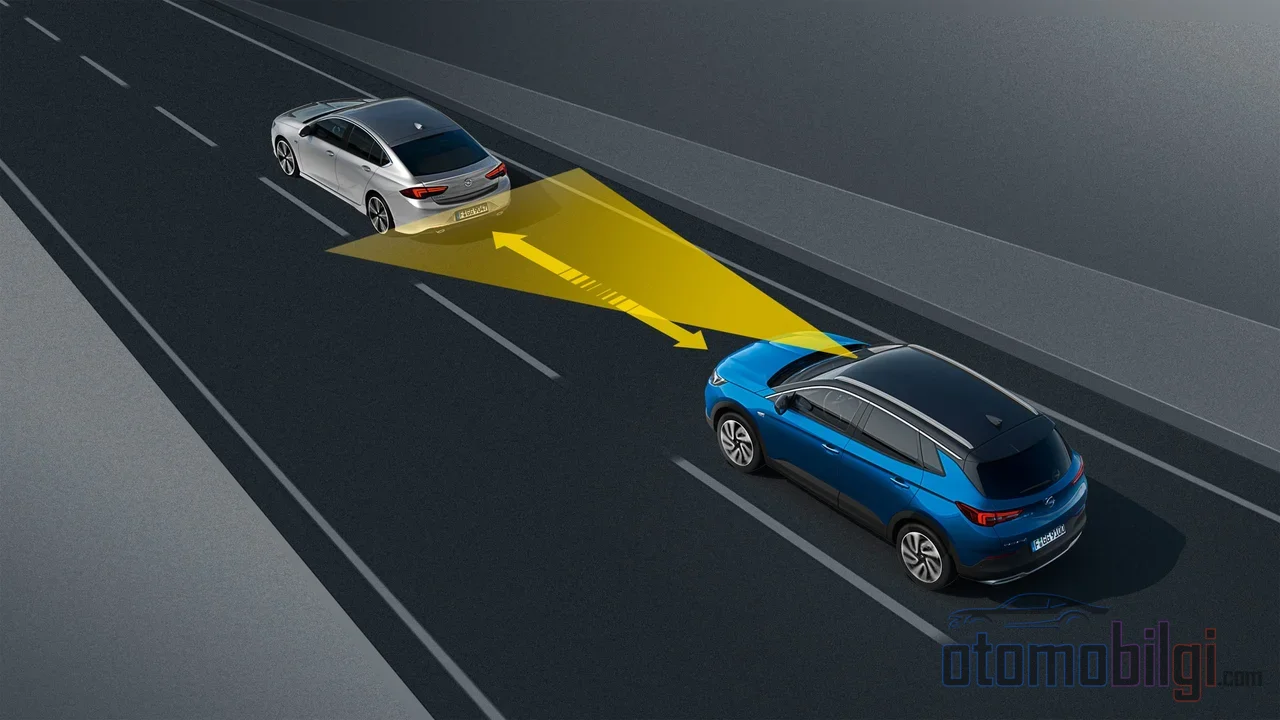
کروز کنترل کلاسیک حتی یک سنسور هم ندارد؛ فقط سرعت چرخ ها را می خواند. اما ACC مجموعه ای از سخت افزارهای دیدن، اندازه گیری و تفسیر دارد. دقیقا به همین دلیل نباید این دو را با هم اشتباه گرفت. خب ACC در واقع جهان را چگونه می بیند؟
رادار: استاد مسافت
در هسته بیشتر سیستمهای ACC، معمولاً یک سنسور رادار قرار دارد که در جلوی خودرو نصب میشود. امواج رادیویی 24 گیگاهرتز یا 77 گیگاهرتز منتشر میکند و با محاسبه زمان بازگشت سیگنال، مسافت را اندازهگیری میکند. چون امواج رادیویی پخش میشوند، زاویه دید گسترده است و میتواند مسافتهای بیش از 160 متر را با دقت اندازهگیری کند. حتی میتواند پشت سپر پلاستیکی پنهان شود و ظاهر بیرونی خودرو را هم خراب نمیکند. نکته خوبش این است: از باران سبک تأثیر زیادی نمیپذیرد و داده مسافت و سرعت نسبی قابل اعتمادی ارائه میدهد.
لیزر و دوربین: آنهایی که تصویر را میفهمند
سیستمهای مبتنی بر لیزر (لیدار) در تئوری طولانیترین فاصله تشخیص و بهترین دقت را ارائه میدهند؛ اما نقطه ضعف هم دارند. چون ذرات مه و آب نور لیزر را جذب و منحرف میکنند، در هوای بد قابلیت اطمینان کاهش مییابد و علاوه بر این، در تعقیب خودروهای کثیف و غیربازتابنده هم دچار مشکل میشود.
سیستمهای مبتنی بر دوربین اما خودروهای جلویی را با بینایی کامپیوتری تشخیص میدهند. بهجای اندازهگیری مستقیم مسافت، آن را از سرنخهای تصویری مانند اندازه جسم و حرکت بین فریمها استنتاج میکند. سیستمهایی که از دوربین جفتی (استریو) استفاده میکنند، به لطف اختلاف منظر میتوانند عمق واقعی را درک کنند. قدرت دوربین در تشخیص جسم و تفسیر صحنه نهفته است؛ کارهایی مثل خواندن تابلوها یا دیدن خطوط لاین، حوزه کاری اوست.
وقتی قدرت هر دو ترکیب شود
رایجترین راهحل مدرن، رویکرد هیبریدی است: رادار در حالی اندازهگیری مطمئن مسافت و سرعت را انجام میدهد، دوربین وظیفه طبقهبندی اجسام و تفسیر صحنه را بر عهده میگیرد. میتوانید این را به یک تیم تشبیه کنید: رادار، یک مترهای قابل اعتماد است که حتی در تاریکی مسافت را میگوید؛ و دوربین، چشمانی است که میفهمد چیزی که میبیند خودرو است، تابلو است یا سایه. وقتی این دو با هم کار میکنند، سیستم هم میداند چقدر دور است و هم به چه چیزی نزدیک میشود.
وضعیت دو سیستم در ترافیک توقفوحرکت
این صحنهای است که ACC بیشترین تمایز را با سیستم کلاسیک نشان میدهد: جریان ترافیکی آهسته و متوقفشونده. کروز کنترل کلاسیک در این محیط کاملاً بیفایده است؛ سرعت ثابت میماند و ترمز کردن با توست. اما وقتی نوبت به ACC میرسد... اینجاست که کلاس سیستمها از هم جدا میشود. سه دسته اصلی وجود دارد:
- سیستمهایی که میتوانند کاملاً متوقف شوند اما برای فعالسازی مجدد منتظر مداخله راننده میمانند
- سیستمهایی که با نام دستیار ترافیک سنگین یا Stop&Go میتوانند پس از توقفوحرکت، خودبهخود ادامه دهند
- سیستمهای جزئی که زیر حداقل سرعت مشخصی خودشان را خاموش میکنند
بسیاری از سیستمها تا حدود 32-40 کیلومتر بر ساعت کار میکنند؛ سیستمهای با محدوده سرعت کامل (FSRA) میتوانند ترافیک توقفوحرکت را هم مدیریت کنند، در حالی که سیستمهای با محدوده سرعت محدود (LSRA) در سرعتهای پایین غیرفعال میشوند. محدوده معمول سیستمهای نوع Stop-and-Go حدود 130 متر است؛ شیب زمین و شرایط جوی میتوانند بر این موضوع تأثیر بگذارند. جزئیاتی که باید به آن توجه کرد: برخی سیستمها میتوانند خودرو را کاملاً متوقف کنند اما بعد از چند ثانیه خودشان را ریست میکنند؛ برای اینکه خودرو بیحرکت بماند، باید پدال ترمز را فشار دهید. علاوه بر این، حتی در توقفوحرکت هم ACC به شما کمک فرماندهی نمیدهد؛ حفظ خودرو در لاین همچنان کار خودتان است.
کدام سیستم در کدام جاده منطقی است؟
حالا برسیم به سوال اصلی عملی: در چه شرایطی باید از کدام سیستم استفاده کنید؟ پاسخ روشنتر از آن چیزی است که فکر میکنید.
| شرایط | کروز کنترل کلاسیک | کروز کنترل تطبیقی |
|---|---|---|
| بزرگراه باز و روان | ایدهآل؛ راحتی با سرعت ثابت | ایدهآل؛ دنبال کردن با فاصله امن |
| ترافیک سنگین با توقف و حرکت | قابل استفاده نیست | در سیستمهای FSRA/Stop&Go کار میکند |
| باران، برف، مه | با احتیاط قابل استفاده است | توصیه نمیشود؛ عملکرد حسگرها کاهش مییابد |
| جادههای پیچدار | در سربالایی و پیچها ممکن است غیرفعال شود | توصیه نمیشود؛ طبق دفترچه راهنمای استفاده باید از آن پرهیز کرد |
| ترافیک غیرقابل پیشبینی | پرخطر؛ راننده باید همیشه درگیر باشد | کمککننده است اما نظارت راننده ضروری است |
محیط مورد علاقه ACC، جادههای باز و نسبتاً همواری است که رو به جلو نگاه میکند و ترافیک قابل پیشبینی است. ممکن است در دیدن خطوط لاین، آبهای راکد، برف پراکنده یا ترافیک ایستادهای که دید در آن کم است، دچار مشکل شود. حسگر کثیف یا مسدود شده و سیستمهای تنظیمشده بیش از حد حساس میتوانند ترمزهای ناگهانی ایجاد کنند؛ یعنی همان توقفهای ناگهانی و آزاردهندهای که برخی رانندهها میشناسند. یک جنبه روانی هم وجود دارد: کار یک نهاد ایمنی نشان داد که رانندگان استفادهکننده از ACC تمایل بیشتری به رانندگی بالای حد سرعت دارند. وقتی سیستم آرام به نظر میرسد، افتادن در تله «تنظیم کن و فراموش کن» آسان است؛ در حالی که در ترافیک شلوغ، کروز کنترل تطبیقی میتواند به حواسپرتی دعوت کند.
آیا ACC خودران است؟ نقش واقعی راننده
نه. و اگر بخواهید، این جمله را مهمترین جمله صفحه علامت بزنید: ACC سیستمی جایگزین راننده نیست، بلکه سیستمی کمکی جایگزین پای اوست. فرمان با توست، پیشبینی با توست، مسئولیت با توست. دفترچههای راهنمای راننده هم به همین نتیجه میرسند: در نظر گرفتن تمام شرایط رانندگی، ترافیک، هوا و جاده، وظیفه راننده است. پیشبینی رفتار سایر رانندگان هم باز به عهده توست؛ هیچ راداری این کار را جای او انجام نمیدهد.
پس ACC را مانند یک دستیار خیرخواه در نظر بگیر که در سفر طولانی، گاز دادن و ترمز کردن را مدیریت میکند. راحتی واقعاً افزایش مییابد و اگر فاصله امن دنبال کردن حفظ شود، جریان ترافیک هم میتواند بهبود یابد. اما لحظهای که فکر میکنی پایت را از روی پدالها برداشتهای، همان لحظهای است که باید محدودیتهای سیستم را به یاد بیاوری. ترمز گرفتن یا مداخله تو در هر شرایطی بلافاصله معتبر است؛ سیستم همیشه فرمان تو را میپذیرد.
خلاصه: تفاوت در یک جمله
کروز کنترل کلاسیک فقط سرعتی که تنظیم کردهای را حفظ میکند؛ ترافیک جلویی را نمیبیند و ترمز کردن همیشه به عهده توست. اما کروز کنترل تطبیقی با رادار و دوربین خودروی جلویی را زیر نظر دارد، فاصله امن را خودش حفظ میکند، در صورت لزوم کند میشود و با باز شدن جاده به سرعت تنظیمشده بازمیگردد. با این حال، در هر دو، فرمان و مسئولیت با توست: ACC خلبان خودکار نیست، یک دستیار هوشمند است. در جاده درست، در شرایط درست و با هوشیاری کامل، هر دو ابزار راحتی نجاتبخش زندگی هستند.
منابع
- Adaptive cruise control - Wikipedia
- کروز کنترل تطبیقی چیست؟ نحوه کار، مزایا و معایب
- کروز کنترل تطبیقی برای خودروهای سواری
- کروز کنترل تطبیقی در مقابل کروز کنترل سنتی: تفاوت چیست؟
- کروز کنترل: چیست و چگونه از آن استفاده کنیم
- کروز کنترل تطبیقی Stop and Go - دفترچه راهنمای رنو
- شرایط و محدودیتهای کروز کنترل تطبیقی
- مطالعه IIHS: کاربران کروز کنترل تطبیقی بیشتر مستعد سرعت غیرمجاز هستند
- کروز کنترل راداری در مقابل دوربینی : r/cars