LiDAR، دوربین و رادار: در ADAS هر کدام چه کاری انجام میدهند؟
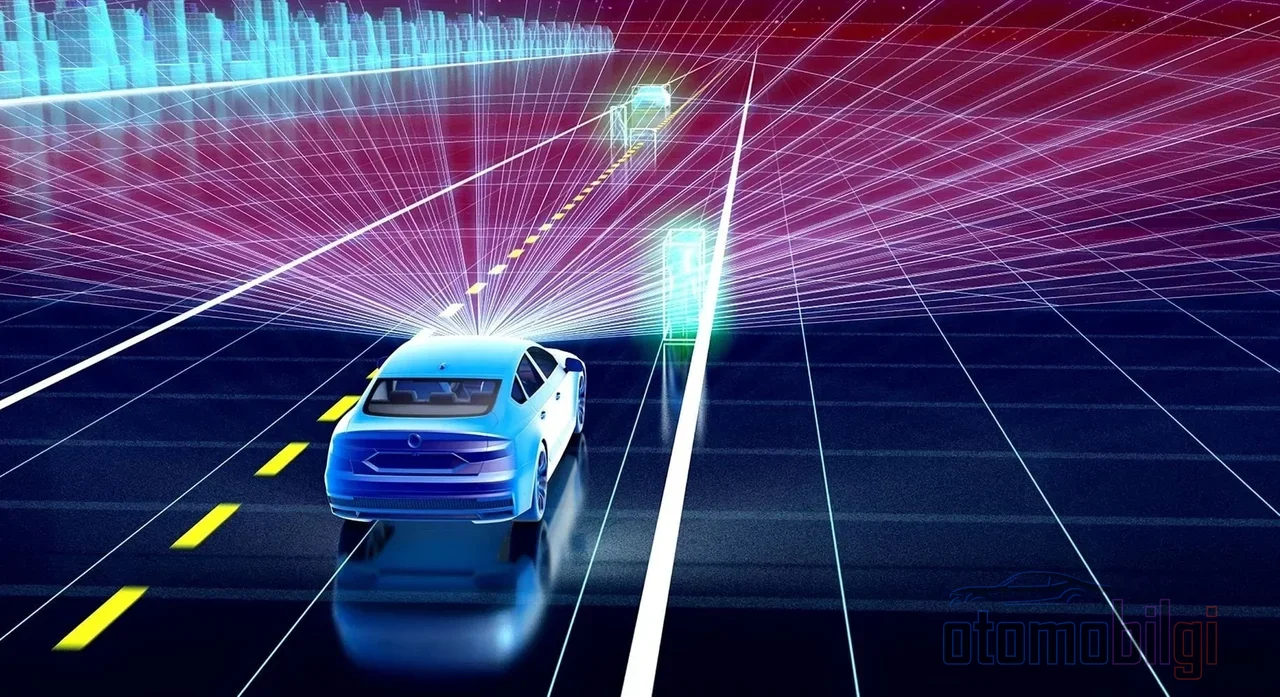
شب، در جادهای بارانی در حال پیشروی هستی. کروز کنترل تطبیقی روشن است و خودروی جلویی را دنبال میکند. اما آیا تا به حال به این فکر کردهای که خودرو چگونه آن خودرو را میبیند؟ دوربین نگاه میکند، رادار اندازه میگیرد، یا لیزری نامرئی در حال اسکن کردن است؟ در بیشتر مقایسههای سنسورها، مدام از دوربین و رادار صحبت میشود؛ اما بازیگر سوم، یعنی LiDAR، چندان سر زبانها نیست. در حالی که جالبترین داستان دقیقاً آنجاست: گرانترین سنسور دنیا زمانی 75,000 دلار بود و امروز به 200 دلار رسیده؛ با این افت قیمت، بازی کاملاً تغییر کرده است.
در این صفحه توضیح میدهم که LiDAR چگونه با دوربین و رادار متفاوت کار میکند، در چه شرایطی جان میدهد و در چه شرایطی به مشکل برمیخورد، و چرا برخی تولیدکنندگان هنوز از آن فاصله میگیرند. اگر آمادهای شروع کنیم، چون این موضوع واقعاً جذاب است.
LiDAR چگونه کار میکند: منطق اکولوکیشن با لیزر
منطق LiDAR در واقع همان خفاش است، فقط به جای صدا از لیزر استفاده میکند. سیستم پالسهای لیزری کوتاه میفرستد و زمان رفت و برگشت هر پالس از جسم را اندازهگیری میکند. چون نور با سرعت تقریبی 300.000 کیلومتر بر ثانیه حرکت میکند، رفت و برگشت یک کیلومتر تقریباً 0.000006 ثانیه طول میکشد. بله، فاصله از زمانی باورنکردنی در حد شش میلیوندوم ثانیه محاسبه میشود. نام این تکنیک زمان پرواز یا همان اندازهگیری Time-of-Flight (ToF) است.
جادوی اصلی اینجا در دقت زمانبندی نهفته است. اگر انحراف سیگنال بین واحد روشنایی و سنسور فقط 10 پیکوثانیه باشد، اندازهگیری فاصله 1.5 میلیمتر جابهجا میشود. یعنی برای فاصله دقیق به یک کرنومتر فوقالعاده دقیق نیاز است. در عوض، آنچه به دست میآید ارزشمند است: دقت اندازهگیری معمولاً در حدود یک درصد فاصله است و میتوان با سرعت تا 160 فریم در ثانیه داده دریافت کرد. به همین دلیل برای کاربردهای رانندگی بلادرنگ کاملاً مناسب است.
وقتی همه این اندازهگیریها با هم ترکیب میشوند، چیزی که به آن ابر نقاط میگویند پدیدار میشود: نقشهای سهبعدی از محیط اطراف خودرو با دقت سانتیمتری. این نقشه میتواند لبههای خطوط، عابران پیاده و موانع را یکییکی شناسایی کند.
سه سنسور، سه شخصیت: LiDAR، دوربین و رادار کنار هم
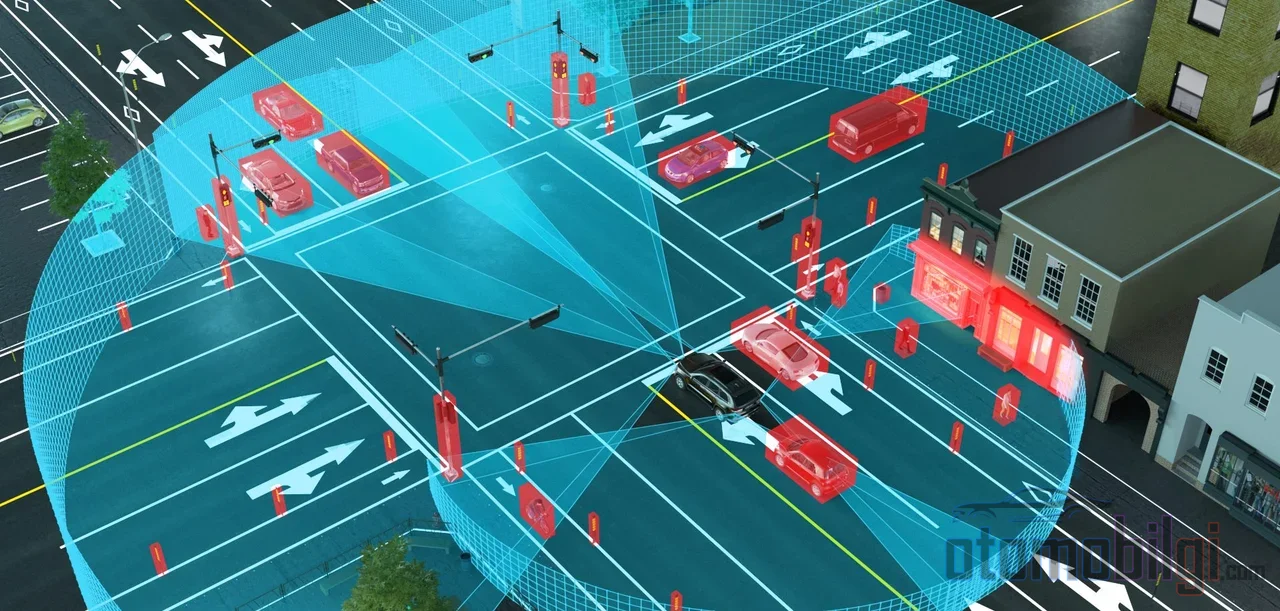
تفاوت اصلی سه سنسور در نوع موجی که استفاده میکنند پنهان است. رادار از امواج رادیویی در مقیاس سانتیمتر تا میلیمتر استفاده میکند، LiDAR از نور مادون قرمز نزدیک، و دوربین نور قابل مشاهده برای چشم را پردازش میکند. همین یک تفاوت، شخصیت هر یک را تعیین میکند. خلاصهای کوتاه در جدول ارائه میدهم:
| ویژگی | دوربین | رادار | LiDAR |
|---|---|---|---|
| نوع موج مورد استفاده | نور مرئی | امواج رادیویی | لیزر مادون قرمز نزدیک |
| دقت فاصله | غیرمستقیم، وابسته به نرمافزار | دقت پایینتر | در حد سانتیمتر |
| برد معمول تشخیص | متغیر | بیش از 250 متر | تا 200 متر |
| عملکرد شبانه | ضعیف | بسیار قابل اعتماد | بسیار خوب |
| مقاومت در برابر هوای بد | متأثر میشود | مقاومترین | عملکرد کاهش مییابد |
| معنادهی (رنگ، تابلو) | بهترین | ندارد | محدود |
همانطور که میبینید، هیچکس در همه کارها قهرمان نیست. دوربین در زمینه درک معنا بیرقیب است: خواندن تابلو، تشخیص رنگ، شناسایی چراغ راهنمایی همگی کار دوربین هستند. رادار در برد بلند و هوای بد لرزهناپذیر است. اما لیدار در اندازهگیری شکل و عمق و ساختن دنیای سهبعدی، دقیقترین ابزار است.
نکات برجسته
- لیدار مدت بازگشت پالسهای لیزر را اندازه میگیرد؛ دقت آن معماری حدود ۱ درصد فاصله است.
- چون لیدار به نور محیط وابسته نیست، در شب و نور کم بسیار قابلاعاتر از دوربین عمل میکند.
- در باران شدید، برف و غبار، عملکرد لیدار بهطور محسوس افت میکند؛ در این هواها رادار سر پا میماند.
- قیمت لیدار از 75,000 دلار در سال 2015 به 200 دلار تا سال 2026 کاهش یافته است.
- تولیدکنندگانی مانند نیسان در سیستمهای رانندگی جدید از فیوژن سنسورها دوربین + رادار + لیدار استفاده میکنند.
لحظههای درخشش لیدار: شب، کنتراست کم، موانع ثابت
سنسوری که در تاریکی نور خودش را با خود حمل میکند
دوربین بهتنهایی در تاریکی نمیبیند؛ این قانون فیزیک است. اما لیدار چون پالسهای لیزر خودش را میتاباند، تقریباً هیچ وابستگی به نور محیط ندارد. در سفر شبانه، حتی اگر مانعی در محدوده نور چراغهای خودرو نباشد، لیدار آن را در ابر نقطههای خود ثبت میکند. حتی گزارش شده که لیدار در مه با غلظت کم و متوسط، جایی که دوربینها در ۵۰ متر اشیاء را نمیبینند، همچنان میتواند داده قابل استفاده برای خودروها تولید کند.
کنتراست کم و اجسام ثابت
رادار یک ضعف جالب دارد: میتواند اشیاء متحرک را با ثابتها اشتباه بگیرد. جسمی که روی جاده قرار گرفته، گاهی در فیلترهای رادار مانند یک لبه کنار جاده تلقی شده و نادیده گرفته میشود. اما لیدار چون محیط را نقطه به نقطه نقشهبرداری میکند، در تشخیص موانع ثابت همراه با شکل آنها مزیت دارد. همچنین در برابر یک کامیون سفید که ناگهان جلوی خودرو ظاهر میشود یا جسمی با کنتراست کم، چشم دوربین بهراحتی میتواند اشتباه کند؛ داده فاصله با دقت سانتیمتر در چنین مواردی بیقیمت است. اینکه سیستمهایی مانند کروز کنترل تطبیقی و ترمز اضطراری خودکار بتوانند تصمیم درست بگیرند، دقیقاً به همین دادهها تکیه دارد: وقتی رادار اطلاعات سرعت خود خودرو را هم اضافه میکند، فاصله پیگیری با اطمینان حفظ میشود و آشکارسازی پیشبرخورد لیدار هم آخرین لحظه قبل از تصادف را ثبت میکند.
هوای دشوار لیدار: باران، برف، غبار
حالا روی دیگر سکه. ذرات معلق در هوا، یعنی باران، برف، مه و غبار، آشکارسازی لیدار را تضعیف میکنند؛ این یافتهای است که هم با مطالعات دانشگاهی و هم با تجربه میدانی سازگار است. دلیلش ساده است: پرتوی لیزر به هر قطره و هر دانه برف میخورد و پراکنده میشود و دادههای کاذب به سنسور برمیگردد.
برف بهویژه مشکلساز است، چون دانههای برف بسیار بزرگتر از قطرههای ریز آب مه هستند و لیزر را بیشتر بازمیتابانند. باران شدید هم با همین منطق عملکرد را کاهش میدهد. یعنی افسانه «در بارش شدید لیدار کار نمیکند» دقیقاً درست نیست؛ سیستم در شرایط کم و متوسط به کار ادامه میدهد، اما در شرایط شدید ممکن است کور شود. دقیقاً در همین نقطه است که رادار وارد عمل میشود: حتی در هوایی که عملکرد لیدار فرو میریزد، امواج رادیویی به کار ادامه میدهند. طبق دادههای سازنده، یک LiDAR که در 200 متر با بازتابندگی 10 درصد کار میکند، عملکرد خود را نسبت به LiDاری که در 150 متر با همان بازتابندگی کار میکند، یکسوم افزایش میدهد؛ یعنی برد و تلورانس شرایط مستقیماً به هم وابستهاند.
دقیقاً به همین دلیل است که داستانهای قهرمانی تکسنسوره در این صنعت چندان دوامی ندارند. سؤال اصلی این نیست که "LiDAR یا دوربین"؛ سؤال این است که "LiDAR + دوربین + رادار با هم، یا فقط دوربین".
چرا Tesla فقط با دوربین حرکت میکند و دیگران چرا با فیوژن؟
Tesla از سال 2022 در پکیج Full Self-Driving کاملاً بر پایه دوربین کار میکند؛ در این سیستم از سنسورهای فرابنفش، رادار و LiDAR استفاده نمیکند. دلیل این رویکرد هزینه و سادگی است: سیستم دوربین ارزانتر و سادهتر است. یک استدلال فنی هم مطرح میشود: این ادعا که وقتی سنسورهای مختلف با هم تضاد دارند، سیستم در تصمیمگیری درباره اینکه به کدامیک اعتماد کند دچار ابهام میشود. پژوهشگران کورنل نیز نشان داده بودند که با روشهای بدون LiDAR و با هزینه بسیار کمتر، میتوان تشخیص اشیاء با دقتی نزدیک به LiDAR انجام داد.
اما اردوگاه مقابل موضع بسیار روشنی دارد: نسل جدید ProPILOT نیسان برای رانندگی پیشرفتهتر در اتوبان و داخل شهر، همزمان از دوربین، رادار و LiDAR استفاده میکند. در سال 2026 سیستمهایی مانند Surround ADAS مبتنی بر EyeQ6H موبایلآی وارد خودروهای بازار انبوه میشوند و رانندگی آزاد دستان گستردهتر در اتوبان ارائه میدهند. پس اردوگاه فیوژن بزرگ میشود، نه کوچک.
بحث میان این دو اردوگاه گاهی تند میشود؛ منتقدان کنار گذاشتن رادار، طرف مقابل را به نادیده گرفتن قوانین فیزیک متهم میکنند و دل بستگان به دوربین میگویند سنسور اضافی آشفتگی ایجاد میکند. یک جزئیات جالب: این ارزیابی وجود دارد که Tesla ممکن است از رادار با وضوح بالای خود به عنوان مرجع دقت، یعنی ground truth در آموزش هوش مصنوعی استفاده کند. یعنی حتی سیستم دوربینی هم ممکن است در پسزمینه با اندازهگیریهای بسیار دقیقی تغذیه شود.
منحنی هزینه: از 75.000 دلار به 200 دلار
دلیل اصلی بزرگ گسترده نشدن LiDAR همیشه قیمت آن بوده است. در بازه 2016 تا 2018، سیستمهای LiDAR مکانیکی پریمیوم با قیمت 75.000 دلار و بالاتر فروخته میشدند. امروز؟ قیمت هر واحد تا 200 دلار کاهش یافته و در CES 2026 حتی از هدف 100 دلار صحبت به میان آمده است. MicroVision در حال توسعه LiDAR حالت جامد به قیمت 200 دلار برای هر واحد است که انتشار آن برای 2029 برنامهریزی شده و مدیریت شرکت اعلام میکند قیمت میتواند تا 100 دلار کاهش یابد.
طرحهای حالت جامد همچنین بادوامترند: چون قطعات مکانیکی متحرک کمتری دارند، در برابر سایش مقاومترند و با نیازهای سخت رانندگی خودران سازگارترند. بازار نیز شاهد این شتاب است: شروع بازار LiDAR خودروسازی در سال 2026 حدوداً بین 1 تا 1.7 میلیارد دلار و رسیدن آن در اواسط دهه 2030 به بیش از 6.5 میلیارد دلار طبق برآوردهای شرکتهای تحقیقاتی مختلف، رشد سالانه حدود 30 درصد را نشان میدهد. اگرچه اعداد از شرکتی به شرکت دیگر متفاوتاند، اما جهت همیشه یکی است: بالا.
پاسخ کوتاه: LiDAR چه تفاوتی با دوربین و رادار دارد؟
خلاصه خلاصه این است: LiDAR با اندازهگیری زمان بازگشت پالسهای لیزری، نقشه فاصله سهبعدی با دقت سانتیمتری تولید میکند؛ دور معنا و تفسیر میکند اما در تاریکی کور میشود، رادار برد بلند و مقاوم در برابر هوا دارد اما وضوح آن پایین است. LiDAR در شب و کنتراست پایین مطمئنترین منبع سنجش فاصله است، اما در باران سنگین، برف و گردوغبار ضعیف میشود؛ به همین دلیل رویکرد مدرن، استفاده همزمان از هر سه است.
در واقع شما این را پشت فرمان حس میکنید: اینکه ترمز خودکار در جاده شبانه عابری که راه را قطع کرده را بهراحتی تشخیص میدهد، یا در شرایط آبوهوایی بد Adaptive Cruise Control فاصله تعقیب را حفظ میکند، یا برعکس، سیستم یکدفعه بیدلیل ترمز میگیرد... همهی اینها نتیجهی این است که حسگر پشت آن در آن لحظه چه میتواند ببیند. هرچه حسگرها ارزانتر شوند و ادغام حسگرها رایجتر، این رفتارها بهتدریج قابل پیشبینیتر خواهند شد. یعنی چند سال آینده، سالهای انقلابی آرام اما سریع در نحوهی دیدن جهان توسط خودروها خواهد بود. من به تماشا ادامه خواهم داد؛ تو هم تماشا کن.
منابع
- Time-of-flight camera - Wikipedia
- An in-depth comparison of LiDAR, Cameras, and Radars - Outsight
- The Strengths and Limitations of Camera, Radar, and Lidar - Hesai Tech
- How Weather Really Affects LiDAR Performance - Yellowscan
- Survey on LiDAR Perception in Adverse Weather Conditions - arXiv
- Tesla's Big Bet: Cameras over LiDAR - Vik's Newsletter
- Researchers back Tesla's non-LiDAR approach - The Robot Report
- Lidar costs for autonomous trucks are dropping fast - FleetOwner
- The Great Sensor War Behind Self-Driving Cars - MotorTrend
- Lidar's Critical Role in Next Gen Autonomous Driving - MicroVision