چرا ADAS در تونلها دچار مشکل میشود؟
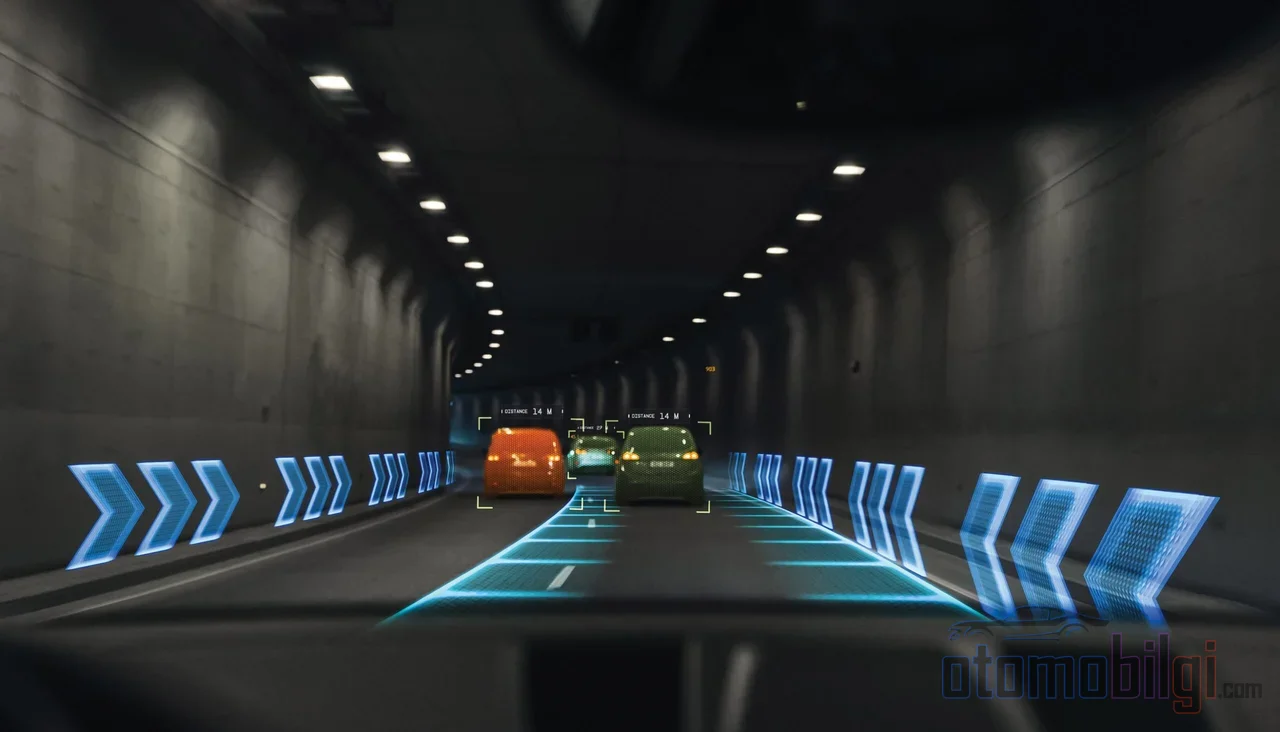
همان لحظه که وارد تونل میشوی، دستیار خط دیدهبانی ساکت میشود، کروز کنترل تطبیقی ناگهان ترمز میکند و ناوبری هم بیهدف روی نقشه سرگردان میماند، اینطور نیست؟ نگران نباش، خودرویت خراب نشده است. تونل برای سیستمهای کمکراننده عملاً یک پیست کابوسوار است: تغییر ناگهانی نور، الگوی دیواری یکنواخت و بهعلاوه سیگنالهای راداری که از دیوارها بازتابیده و برمیگردند. اما چرا همه این فناوریهای هوشمند، در تونلی که از آن عبور میکنیم ناگهان "هوشمندی" خود را از دست میدهند؟ پاسخ در منطق کارکرد حسگرها پنهان است.
دوربین در تونل چه اتفاقی برایش میافتد؟
سیستمهایی مانند دستیار حفظ خط (LKA) و هشدار خروج از خط (LDW) به تصویر دوربینی که روی شیشه جلو نصب شده اعتماد میکنند. اگر دوربین نتواند خطوط جاده را ببیند و تفسیر کند، سیستم کار نمیکند؛ همینقدر ساده است. و تونل یکی از محیطهای مورد علاقهترینهای دوربین نیست.
گذار ناگهانی نور: اثر سیاهچاله و سفیدچاله
همان لحظه که در حال حرکت در نور روز شیرجه به تاریکی تونل میزنی، مردمک دوربین نمیتواند مدتی کاملاً تطبیق پیدا کند. این تغییر ناگهانی روشنایی در سرعت بالا، از دید دوربین اثر "سیاهچاله" یا برعکس در خروجی تونل اثر "سفیدچاله" ایجاد میکند: تصویر برای یک لحظه یا تاریک میشود یا کاملاً سفید. چشم انسان هم همین را تجربه میکند، تو همان احساس کوری یکی-دو ثانیهای را حس کردهای. اما برای دوربین، این یعنی تصویر قابل پردازش نیست و ردیابی خط در آن لحظه ممکن است غیرفعال شود.
دیوارهای یکنواخت و کنتراست پایین
داخل تونل علاوه بر آن، مکانی دشوار است. این سیستمها معمولاً از قبل هم خطوط کمرنگ، ناقص یا کمکنتراست را حل نمیکنند؛ نور مصنوعی و رنگی روشنایی تونل هم تشخیص خط را دشوارتر میکند. خودروسازها هم این را میدانند: بعضی دفترچههای راهنمای کاربر بهروشنی بیان میکنند که تونلهای کمنور و دوربینهای کثیف یا مهآلود به محدودیتهای سیستم منجر میشوند. یعنی ساکت شدن سیستم در تونل خرابی نیست، یک محدودیت شناختهشده است.
چرا رادار در تونل هدف اشتباه میبیند؟
در قلب سیستمهایی مانند کروز کنترل تطبیقی (ACC) و هشدار نقطه کور (BSM) حسگر رادار قرار دارد. سیگنالهای رادار در خطوط مستقیم حرکت میکنند، اما دیوارهای بتنی و سقف تونل این سیگنالها را بازمیتابانند. وقتی سیگنال به دیوار برخورد کرده و برمیگردد، سیستم ممکن است تصور کند خودرویی در مکانی که در واقعیت وجود ندارد وجود دارد. به این بازتاب چندمسکه، یعنی multipath میگویند و دیوارهای تونل نمونهترین مثال این مشکلاند.
نتیجه چه میشود؟ ACC ممکن است بهسوی مکانی بیمعنا ترمز کند، به خودرویی که جلویش نیست "قفل" شود یا ردیابی هدف واقعی را رها کند. هشدار نقطه کور هم ممکن است هشدار اشتباه صادر کند. خبر خوب این است: رادارهای تصویربرداری نسل جدید 4D در تستهای داخل تونل بازتابها را فیلتر کرده و تشخیص جسم تمیزی نشان میدهند؛ یعنی مشکل شناخته شده و در مسیر راهحل است. اما اکثر خودروهای روی جاده هنوز رادار کلاسیک دارند، پس باید در تونل محتاط بود.
نکات برجسته
- %73 از مشکلات عملکرد ADAS گزارششده مربوط به کمک خط است.
- خودروهای دارای دستیار ردیابی خط %24 کمتر در تصادفات تخطی ناخواسته از خط دخیل هستند.
- GPS در تونلها و زیر زمین کار نمیکند؛ ناوبری موقعیت را با حدس و تخمین ادامه میدهد.
- دیوارهای تونل با بازتاب دادن سیگنالهای رادار باعث تولید هدف کاذب میشوند.
- در خودروهای دارای سیستم نوار حرکت و نقطه کور، انواع مربوط به این تصادفات 11 درصد و جراحات 21 درصد کمتر است.
چرا GPS در تونل گم میشود؟
سیگنال GPS از ماهوارههای فضایی میآید؛ چند متر بتن بهراحتی آن را مسدود میکند. به همین دلیل GPS در تونل کاملاً از کار میافتد، و اتفاقاً دقیقاً در جایی که خودروها بیش از هر جای دیگر به اطلاعات موقعیت نیاز دارند. اما چرا ناوبری همچنان بهنوعی روی نقشه در حال حرکت بهنظر میرسد؟ چون بیشتر اپلیکیشنهای مدرن، هنگام از دست رفتن سیگنال، موقعیت را با آخرین اطلاعات مکان، سرعت و جهت تخمین میزنند و ادامه میدهند. این تخمین گاهی درست از آب درمیآید و گاهی ممکن است خودرو را به جادهای اشتباه تطبیق دهد؛ در تونلهای دارای نقشه و قطعههای مجهز به بیکن، تجربه بهتر میشود. نکته کلیدی: موقعیت نمایشدادهشده روی صفحه ناوبری داخل تونل "واقعی" نیست، بلکه یک تخمین است.
رفتار سیستمها در تونل
کمک به حفظ نوار حرکت و هشدار خروج از نوار
سیستمای که در تونل بیشترین دشواری را دارد، ردیابی نوار حرکت است. دوربینها در حالت واماندگی نور، سایه، نور کم و خطوط با کنتراست پایین ممکن است نوار را از دست بدهند؛ 73 درصد از مشکلات گزارششده ADAS مربوط به کمک نوار حرکت است. یعنی قطع شدن تصحیحهای فرمان در تونل، دلیلی برای وحشت نیست اما نیازمند توجه است. همچنین LKA در پیچها تمایل دارد خودرو را در مرکز نوار ثابت نگه دارد؛ این مسیر با خط طبیعی پیچ راننده انسانی متفاوت است و در پیچهای تونل میتواند حس شود.
کنترل سرعت تطبیقی (Adaptive Cruise Control)
ACC در تونل دو خطر دارد: اهداف کاذب ناشی از بازتاب دیوارها و تضعیف تشخیص در گذر نوری ناگهانی در سیستمهایی که دوربین نیز در آنها فعال است. اگر در ورودی یا داخل تونل ترمزی بیدلیل تجربه کردی، احتمالاً توضیح همین است. اگر ترافیک سنگین است، آماده باش فاصله پیروی را خودت مدیریت کنی.
هشدار نقطه کور
از آنجا که BSM مبتنی بر رادار است، ممکن است از بازتابهای تونل تأثیر بپذیرد؛ ضمناً برخی سیستمها برای کارایی در سرعتهای پایین طراحی نشدهاند. عادت بازبینی شانه را پیش از تغییر نوار هرگز کنار نگذار. این سیستمها در کنار عادتهای رانندگی محکم بهترین عملکرد را دارند؛ در خودروهای دارای پایش نقطه کور همراه با هشدار ترافیک عرضی عقب، تصادفات دنده عقب 78 درصد کاهش یافته است، پس وقتی کار میکنند واقعاً مؤثرند.
راننده چه باید بکند؟ قواعد عملی برای تونل
اول این نکته روشن باشد: هیچ سیستم ADAS جای تو نمیراند؛ همه آنها یک دستیارند و تو هر لحظه آماده به دست گرفتن کنترل هستی. دستها روی فرمان، چشمها روی جاده. بیتوجهی به هشدارهای سیستم، برداشتن دستها از فرمان یا حواسپرتی، مسئولیت را بر عهده راننده میگذارد؛ در یک تصادف احتمالی، این مسئولیت طبق قاعده از بین نمیرود.
- پیش از ورود به تونل به ردیابی نوار و ACC تکیه نکن و آسودهخاطر نشو؛ کنترل فرمان را در دست خودت نگه دار.
- محیط اطراف حسگرها را بهطور منظم تمیز کن؛ دوربین کثیف یا بخارگرفته مشکلات نور را دوچندان میکنند.
- اتکای صرفاً به هشدار نقطه کور و جا انداختن بازبینی شانه را ترک کن.
- در خروجی تونل، هشدارهای داشبورد و وضعیت سیستم را دوباره بررسی کن؛ پس از گذار نور، سیستمها باید دوباره دادههای درست دریافت کنند.
- در گذرگاههای باریک و بسته (مثلاً تونلهای کارواش) خاموش کردن برخی سیستمها به عنوان یک رویه رسمی ایمنی توصیه میشود.
چالش تونل دائمی است یا راهحلی در راه است؟
تکنولوژی نمیایستد. ادغام حسگرها، یعنی رویکرد ترکیب دادههای دوربین، رادار و سایر حسگرها، با جبران ضعفهای یک حسگر منفرد (خیرگی نور، از دست رفتن سیگنال) قابلیت اطمینان را افزایش میدهد. رادارهای 4D پیشرفت محسوسی در رد انعکاسهای درون تونل نشان میدهند و پارازیتهای راداری تونل در دستور کار روز صنعت قرار دارد. اما واقعیت فعلی این است: بیشتر خودروهای موجود در جاده به سیستمهای مبتنی بر تک دوربین یا رادار کلاسیک مجهز هستند و اینها در تونل طبیعتاً با مشکل مواجه میشوند. کالیبراسیون نیز بخش حیاتی ماجرا است: آزمایشها نشان داده که دوربینی با یک درجه خطای نصب، عملکرد ترمز خودکار را تا 60٪ کاهش میدهد؛ سه چهارم خودروهایی که تعمیر شدهاند مشکل ADAS را گزارش میکنند. بازم بررسی هشدارها در خروجی تونل تنها با سیستمهای درست تراز شده معنادار است.
پاسخ کوتاه: چرا ADAS در تونل با مشکل مواجه میشود؟
سیستمهای ADAS در تونلها دچار مشکل میشوند، زیرا دوربین در گذار ناگهانی نور و میان دیوارهای یکنواخت نمیتواند خط شریط را با اطمینان تشخیص دهد، سیگنالهای رادار از دیوارهای تونل بازتابیده و اهداف اشتباه تولید میکنند و سیگنال GPS در زیر بeton بهطور کامل قطع میشود. سیستمها جایگزین تو نمیشوند؛ حفظ کنترل در طول تونل و در خروجی، و بازم بررسی هشدارها، کار راننده است. تونل ضعف یک سیستم را نشان نمیدهد، در واقع یادآور این است که رانندگی محتاطانه در هر شرایطی چرا حذفناپذیر است.
منابع
- Limitations of Camera and Radar Based ADAS
- Lane-Keep Assist Failures: Understanding Driver and Manufacturer Responsibility
- ADAS Limitations - دفترچه راهنمای کاربر Lucid
- Highway Vehicle Tracking with Multipath Radar Reflections
- 4D Radar Advances: Improved Situational Awareness for Autonomous Vehicles
- Limiting the Radar Disturbances and Artefacts in Tunnels - Mobex
- Blind Spot Monitoring: A Crucial Technology for Safer Roads
- Safe ADAS: Why Mobile Calibration Alone Isn't Enough
- Effect of Environmental Factors on ADAS Sensor Performance - AAA
- Traffic Safety Improvement via Optimizing Light Environment