ADAS Gặp Khó Khăn Trong Hầm Ch karena Đâu?
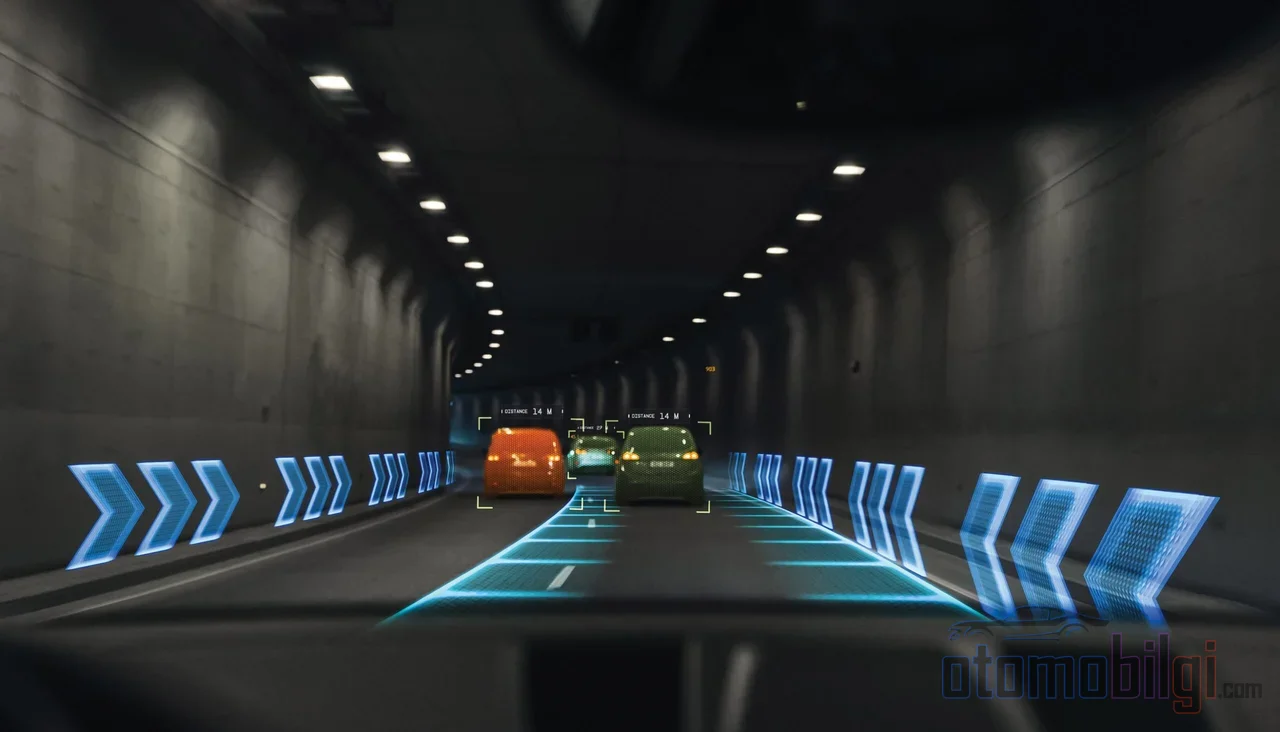
Vừa lái xe vào hầm thì trợ giúp giữ làn im bặt, Adaptive Cruise Control đột ngột phanh, còn hệ thống định vị thì lang thang vô định trên bản đồ, đúng không? Bình tĩnh đi, xe của bạn không bị hỏng. Hầm tunnels thực sự là chặng đua ác mộng đối với các hệ thống hỗ trợ lái xe: sự thay đổi ánh sáng đột ngột, hoa văn tường đơn điệu, cộng thêm tín hiệu radar phản xạ từ các bức tường rồi quay trở lại. Vậy tại sao tất cả công nghệ thông minh này lại đột nhiên "mất thông minh" khi đi qua một đường hầm? Câu trả lời nằm ngay trong logic hoạt động của các cảm biến.
Camera trải nghiệm gì trong hầm?
Các hệ thống như trợ giúp giữ làn (LKA) và cảnh báo rời làn (LDW) dựa vào hình ảnh của camera gắn trên kính chắn gió phía trước. Nếu camera không thể nhìn và phân tích các vạch kẻ đường thì hệ thống không thể hoạt động; đơn giản vậy thôi. Còn đường hầm lại là một trong những môi trường mà camera "ghét" nhất.
Chuyển đổi ánh sáng đột ngột: Hiệu ứng "hố đen" và "hố trắng"
Khi đang chạy dưới ánh sáng ban ngày mà đột ngột lao vào bóng tối của đường hầm, đồng tử của camera trong một khoảng thời gian không thể thích nghi hoàn toàn. Sự thay đổi độ sáng đột ngột này xảy ra ở tốc độ cao, tạo ra hiệu ứng "hố đen" hoặc ngược lại ở lối ra hầm là hiệu ứng "hố trắng" đối với camera: hình ảnh trong một khoảnh khắc hoặc tối đen hoặc trắng xóa. Mắt người cũng trải qua điều tương tự, chắc hẳn bạn đã từng cảm thấy mù lòa trong một hai giây. Đối với camera, điều này đồng nghĩa với việc hình ảnh không thể được xử lý, và việc giữ làn có thể bị vô hiệu hóa trong khoảnh khắc đó.
Tường đơn điệu và độ tương phản thấp
Bên trong đường hầm cũng là một nơi đầy thách thức. Các vạch kẻ đường nhạt màu, thiếu nét hoặc độ tương phản thấp vốn dĩ đã khó mà các hệ thống này giải mã được; ánh sáng nhân tạo và nhiều màu sắc từ đèn chiếu sáng trong hầm còn khiến việc nhận diện làn đường càng thêm khó khăn. Các nhà sản xuất ô tô cũng biết điều này: một số sách hướng dẫn sử dụng chỉ rõ rằng những đường hầm thiếu ánh sáng cùng camera bị bẩn hoặc mờ sương là những nguyên nhân gây ra giới hạn của hệ thống. Nghĩa là việc hệ thống "im lặng" trong hầm không phải là lỗi, mà là một giới hạn đã được ghi nhận.
Tại sao radar nhìn thấy mục tiêu sai trong hầm?
Ở trung tâm của các hệ thống như Adaptive Cruise Control (ACC) và cảnh báo điểm mù (BSM) là cảm biến radar. Tín hiệu radar đi theo đường thẳng nhưng tường bê tông và trần của đường hầm lại phản xạ những tín hiệu này. Khi tín hiệu chạm vào tường và quay trở lại, hệ thống có thể tưởng rằng có một chiếc xe ở một vị trí thực tế không tồn tại. Hiện tượng này được gọi là phản xạ đa đường, hay multipath, và tường hầm là ví dụ điển hình nhất của vấn đề này.
Vậy kết quả là gì? ACC có thể phanh về phía một vị trí vô nghĩa, có thể "khóa" vào một chiếc xe không tồn tại phía trước hoặc bỏ theo dõi mục tiêu thực. Cảnh báo điểm mù cũng có thể tạo ra báo động giả. Tin tốt là: các radar hình ảnh 4D thế hệ mới trong các thử nghiệm trong hầm đã loại bỏ được phản xạ và cho thấy khả năng phát hiện đối tượng sạch; nghĩa là vấn đề đã được nhận biết và đang trên đường được giải quyết. Nhưng đa số xe trên đường vẫn dùng radar cổ điển, nên khi đi trong hầm cần phải thận trọng.
Những điểm nổi bật
- 73% các vấn đề hiệu suất ADAS được báo cáo liên quan đến hỗ trợ giữ làn.
- Các xe trang bị trợ giúp giữ làn ít gặp tai nạn vi phạm làn ngoài ý muốn hơn 24%.
- GPS không hoạt động trong hầm và dưới lòng đất; hệ thống định vị tiếp tục dựa vào ước tính vị trí.
- Tường hầm phản chiếu tín hiệu radar, dẫn đến việc tạo ra mục tiêu sai.
- Trên các xe có hệ thống giữ làn và cảnh báo điểm mù, các loại tai nạn liên quan ít hơn 11%, chấn thương ít hơn 21%.
Tại sao GPS bị mất trong hầm?
Tín hiệu GPS đến từ các vệ tinh trong không gian; vài mét bê tông dễ dàng chặn nó. Vì vậy GPS hoàn toàn bị vô hiệu hóa trong hầm, và điều này lại xảy ra ngay tại nơi xe cần thông tin vị trí nhất. Vậy tại sao hệ thống định vị vẫn có vẻ đang di chuyển trên bản đồ? Bởi vì hầu hết các ứng dụng hiện đại, khi mất tín hiệu, tiếp tục ước tính vị trí bằng thông tin vị trí, tốc độ và hướng đã biết cuối cùng. Đôi khi ước tính này trúng, đôi khi có thể gán xe vào con đường sai; trong các hầm có bản đồ và các đoạn được hỗ trợ bởi beacon, trải nghiệm được cải thiện. Lời rút ra: vị trí trên màn hình định vị bên trong hầm không phải là "thực tế", mà là ước tính.
Hành vi của các hệ thống trong hầm
Giữ làn và cảnh báo rời làn
Hệ thống gặp khó khăn nhất trong hầm là theo dõi làn đường. Camera có thể mất làn khi bị chói, bóng đổ, ánh sáng yếu và vạch tương phản thấp; 73% các vấn đề ADAS được báo cáo liên quan đến hỗ trợ giữ làn. Nghĩa là việc ngừng các chỉnh sửa vô lăng trong hầm không phải là lý do để hoảng sợ, nhưng cần sự chú ý. Ngoài ra, LKA có xu hướng giữ xe cố định ở giữa làn trong các khúc cua; hệ thống đi theo lộ trình khác với quỹ đạo cua tự nhiên của người lái, điều này có thể được cảm nhận ở các khúc cua trong hầm.
Kiểm soát hành trình thích ứng
ACC mang lại hai rủi ro trong hầm: mục tiêu sai phát sinh từ phản chiếu tường và sự suy yếu nhận thức ở các hệ thống có camera tham gia khi chuyển đổi ánh sáng đột ngột. Nếu bạn gặp phanh đột ngột không rõ lý do ở đầu hầm hoặc bên trong, đây có lẽ là lời giải thích. Khi giao thông đông, hãy sẵn sàng tự quản lý khoảng cách theo xe.
Cảnh báo điểm mù
Vì BSM dựa trên radar nên có thể bị ảnh hưởng bởi phản chiếu trong hầm; một số hệ thống cũng không được thiết kế để hoạt động hiệu quả ở tốc độ thấp. Đừng bao giờ bỏ thói quen kiểm tra vai trước khi chuyển làn. Các hệ thống này hoạt động tốt nhất cùng với thói quen lái xe vững vàng; trên các xe có kết hợp giám sát điểm mù và cảnh báo giao thông ngang phía sau, các vụ tai nạn khi lùi xe đã giảm 78%, vì vậy chúng thực sự hiệu quả khi hoạt động.
Người lái nên làm gì? Quy tắc thực tế cho hầm
Trước tiên, điều này cần rõ ràng: Không có hệ thống ADAS nào lái xe thay bạn; tất cả đều là trợ lý, và bạn luôn sẵn sàng tiếp quản bất cứ lúc nào. Tay trên vô lăng, mắt nhìn đường. Việc phớt lờ các cảnh báo của hệ thống, buông tay khỏi vô lăng hoặc mất tập trung, trách nhiệm thuộc về người lái; trong một vụ tai nạn có thể xảy ra, theo quy tắc, trách nhiệm này không được.
- Trước khi vào hầm, đừngỷ lại vào hệ thống giữ làn và ACC mà lơ là; giữ quyền kiểm soát vô lăng trong tay.
- Thường xuyên vệ sinh xung quanh cảm biến; camera bẩn hoặc mờ sẽ nhân đôi các vấn đề về ánh sáng.
- Đừng bỏ qua kiểm tra vai vì tin tưởng cảnh báo điểm mù.
- Ở lối ra hầm, hãy xác nhận lại các cảnh báo trên bảng đồng hồ và trạng thái của hệ thống; sau khi chuyển đổi ánh sáng, các hệ thống phải nhận dữ liệu trở lại một cách bình thường.
- Ở các lối đi hẹp và kín (ví dụ như hầm rửa xe), việc tắt một số hệ thống được khuyến nghị như một thực hành an toàn chính thức.
Khó khăn trong hầm có còn dai dẳng, hay giải pháp đang trên đường tới?
Công nghệ không ngừng phát triển. Ghép cảm biến, tức là cách tiếp cận kết hợp dữ liệu từ camera, radar và các cảm biến khác, đang bù đắp những điểm yếu của từng cảm biến riêng lẻ (loá, mất tín hiệu) để tăng độ tin cậy. Radar 4D cho thấy tiến bộ rõ rệt trong việc loại bỏ phản xạ trong hầm, và nhiễu radar trong hầm đang là vấn đề thời sự của ngành công nghiệp. Nhưng thực tế hiện nay là: hầu hết các xe trên đường được trang bị hệ thống phụ thuộc chủ yếu vào một camera hoặc radar cổ điển, và những hệ thống này đương nhiên gặp khó khăn trong hầm. Việc hiệu chỉnh cũng là một phần quan trọng của vấn đề: đã được kiểm chứng rằng một camera lắp sai lệch 1 độ làm giảm hiệu năng phanh tự động tới 60%; ba phần tư các xe qua sửa chữa báo cáo sự cố liên quan đến ADAS. Việc xác nhận lại các cảnh báo ở lối ra hầm chỉ có ý nghĩa khi hệ thống được căn chỉnh đúng.
Câu trả lời ngắn gọn: Tại sao ADAS gặp khó khăn trong hầm?
Các hệ thống ADAS gặp khó khăn trong hầm vì camera không thể nhận diện đáng tin cậy vạch làn đường khi ánh sáng thay đổi đột ngột và giữa các bức tường đơn điệu, tín hiệu radar phản xạ từ tường hầm tạo ra các mục tiêu sai, và tín hiệu GPS bị cắt hoàn toàn dưới lớp bê tông. Các hệ thống không thay thế bạn; giữ quyền kiểm soát suốt chiều dài hầm và ở lối ra, xác nhận lại các cảnh báo là việc của người lái. Hầm không cho thấy điểm yếu của một hệ thống, mà thực ra nhắc nhở vì sao việc lái xe thận trọng trong mọi điều kiện là không thể thiếu.
Nguồn tài liệu
- Limitations of Camera and Radar Based ADAS
- Lane-Keep Assist Failures: Understanding Driver and Manufacturer Responsibility
- ADAS Limitations - Sổ tay hướng dẫn sử dụng Lucid
- Highway Vehicle Tracking with Multipath Radar Reflections
- 4D Radar Advances: Improved Situational Awareness for Autonomous Vehicles
- Limiting the Radar Disturbances and Artefacts in Tunnels - Mobex
- Blind Spot Monitoring: A Crucial Technology for Safer Roads
- Safe ADAS: Why Mobile Calibration Alone Isn't Enough
- Effect of Environmental Factors on ADAS Sensor Performance - AAA
- Traffic Safety Improvement via Optimizing Light Environment