ADASはなぜトンネルで苦戦するのか?
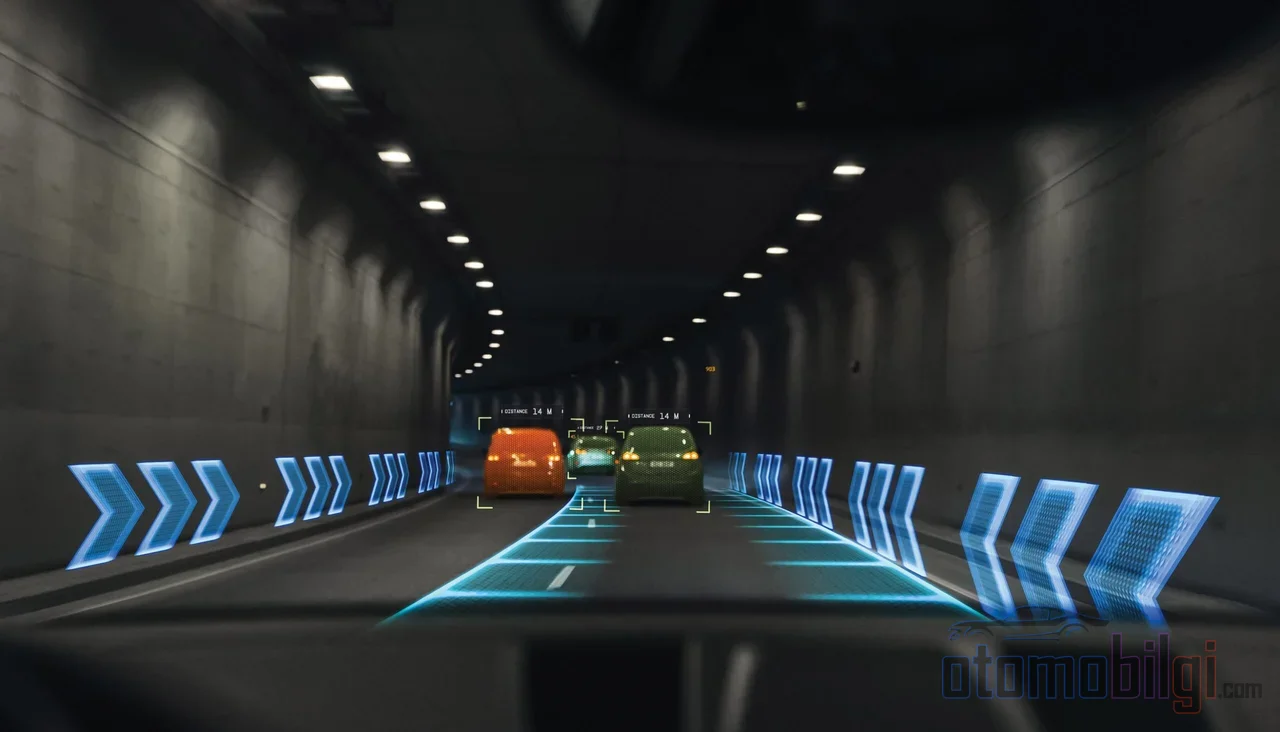
トンネルに入った瞬間に車線維持アシストが黙り込み、アダプティブクルーズコントロールが突然ブレーキをかけ、ナビは地図上で迷子になる、そんな経験ないですか? 落ち着いてください、車が壊れたわけではありません. トンネルは、ドライバーサポートシステムにとってまさに悪夢のコースです: 急激な光の変化、単調な壁のパターン、そして壁に反射して跳ね返ってくるレーダー信号. では、これらすべてのスマートテクノロジーは、なぜトンネルの中を通過する瞬間に「賢さ」を失ってしまうのでしょうか? その答えは、センサーの動作原理に隠されています.
カメラはトンネルで何を経験するのか?
車線維持アシスト(LKA)や車線逸脱警告(LDW)などのシステムは、フロントガラスに取り付けられたカメラの映像を信頼しています. カメラが車線を認識して解釈できなければ、システムは作動しません; それだけのことです. トンネルは、カメラが最も苦手とする環境のひとつです.
急激な光の変化: ブラックホール効果とホワイトホール効果
日光下で走行中にトンネルの暗闇に飛び込んだ瞬間、カメラの瞳はしばらくの間完全に順応できません. 高速走行中のこの急激な明るさの変化は、カメラにとって「ブラックホール」、あるいは逆にトンネル出口では「ホワイトホール」効果を生み出します: 映像は一瞬真っ暗になるか、あるいは真っ白に飛んでしまいます. 人間の目も同じことを経験します、1-2秒の盲状態を感じたことがあるはずです. カメラにとっては、これは映像を処理できないことを意味し、車線維持機能がその瞬間に無効になる可能性があります.
単調な壁と低コントラスト
トンネルの中はさらに過酷な環境です. 色あせた、不鮮明な、あるいは低コントラストの車線線は、これらのシステムでは通常そもそも認識できません; トンネル照明の人工的で色付きの光は、車線認識をさらに困難にします. 車メーカーもこのことを知っています: 一部のユーザーマニュアルでは、照明の少ないトンネルや汚れた・曇ったカメラがシステムの制限を引き起こすことを明確に記載しています. つまり、トンネルでシステムが沈黙するのは故障ではなく、認知された制限なのです.
レーダーはなぜトンネルで誤ったターゲットを見るのか?
アダプティブクルーズコントロール(ACC)やブラインドスポット警告(BSM)などのシステムの中心にはレーダーセンサーがあります. レーダー信号は直線状に進みますが、トンネルのコンクリートの壁や天井はこれらの信号を反射します. 信号が壁に当たって戻ってくると、システムは実際には存在しない場所に車両があると判断する可能性があります. これはマルチパス反射と呼ばれ、つまりmultipathであり、トンネルの壁はこの問題の最も典型的な例です.
その結果どうなるのでしょうか? ACCは無意味な場所に向かってブレーキをかけたり、前方に存在しない車両に「ロックオン」したり、あるいは本当のターゲットの追跡を諦めてしまう可能性があります. ブラインドスポット警告も誤警報を発生させる可能性があります. 良いニュースはこちら: 新型の4Dイメージングレーダーは、トンネル内テストで反射を排除し、クリアな物体検出を実現しています; つまり、問題は認識されており、解決への道を進んでいます. しかし、道路上の車のほとんどにはまだ従来型のレーダーが搭載されているため、トンネルでは慎重になる必要があります.
注目ポイント
- 報告されたADAS性能問題の73%は車線支援に関連しています.
- 車線維持アシスト付きの車両は、無意識の車線逸脱事故に24%少なく関わっています.
- GPSはトンネル内や地下では動作しません. ナビゲーションは位置を推定で維持します.
- トンネルの壁がレーダー信号を反射し、誤ったターゲットの生成を引き起こします.
- レーンキープと死角検知システムを搭載した車では、該当する事故の種類が11%、負傷が21%減少しています.
トンネルでGPSはなぜ失われるのか?
GPS信号は宇宙の衛星から届きます. わずか数メートルのコンクリートでも簡単に遮断してしまいます. そのためトンネル内ではGPSが完全に無効になり、しかもそれがまさに車両の位置情報が最も必要とされる場所で起きます. では、なぜナビゲーションはまだ地図上を進んでいるように見えるのでしょうか? 多くの最新アプリは、信号が失われると最後に把握した位置、速度、方向の情報に基づいて位置の推定を続けるからです. この推定は当たることもあれば、車を間違った道路にマッピングしてしまうこともあります. 地図データのあるトンネルやビーコン対応区間では、体験は改善されます. 要点はこうです: トンネル内のナビ画面に表示される位置は「実際の位置」ではなく、推定値です.
システムごとのトンネルでの挙動
レーンキープと車線逸脱警報
トンネルで最も苦労するのはレーントラッキングです. カメラはまぶしさ、影、低照度、低コントラストの車線線ではレーンを見失うことがあります. 報告されているADAS問題の73%はレーンアシストに関連しています. つまり、トンネル内でハンドル修正が止まるのは、パニックになるようなことではありませんが、注意を要する状況です. また、LKAはカーブで車をレーン中央に固定しようとする傾向があります. 人間のドライバーが自然に取るカーブのラインとは異なる経路を通るため、トンネルのカーブではその違いを感じることがあります.
アダプティブクルーズコントロール
ACCはトンネル内で2つのリスクを抱えています. 壁の反射による誤ターゲットと、急な明暗の切り替わり時にカメラも作動しているシステムでの検知能力の低下です. トンネルの入口や内部で理由のわからないブレーキを経験した場合、これがおそらくその説明です. 交通が混んでいる場合は、車間距離を自分で管理できるよう準備しておきましょう.
死角警報(ブラインドスポットモニター)
BSMはレーダー方式のため、トンネル内の反射の影響を受ける可能性があります. さらに、一部のシステムは低速度では効率的に動作するよう設計されていません. レーンチェンジの前には、肩の確認(目視確認)の習慣を決してやめてはいけません. これらのシステムは確実な運転習慣と組み合わせたときに最も効果を発揮します. 死角モニターと後側方車両警報を併せ持つ車では後退時の事故が78%減少しており、システムが機能しているときは本当に役立っているのです.
ドライバーは何をすべきか? トンネルのための実用ルール
まず、次のことをはっきりさせておきましょう: どんなADASシステムもあなたの代わりに運転はしません.すべてはアシスタントであり、あなたはいつでも引き継げる準備ができていなければなりません. 手はハンドルに、目は前方に. システムの警告を無視すること、ハンドルから手を離すこと、注意を散漫にすることは、責任がドライバー側にあります. 万一の事故の場合、これは原則として免責にはなりません.
- トンネルに入る前にレーントラッキングやACCに過度に依存して安心しないこと. ハンドルのコントロールは常に自分の手の中に保持しましょう.
- センサー周辺は定期的に清掃しましょう. 汚れたり曇ったりしたカメラは、光の問題を倍増させます.
- 死角警報を信用して肩の確認を省くことはやめましょう.
- トンネル出口では警告表示とシステムの状態を再度確認すること. 光の急変後はシステムが再び正常にデータを受け取るはずである.
- 狭く閉鎖された通路(洗車トンネルなど)では、一部のシステムをオフにすることが正式な安全対策として推奨される.
トンネルの課題は続くのか、それとも解決は近いのか?
技術は止まらない. センサーフュージョン、つまりカメラ、レーダー、その他のセンサーのデータを統合するアプローチは、単一センサーの弱点(反射、信号損失)を補い、信頼性を高めている. 4Dレーダーはトンネル内の反射除去において明確な進歩を示しており、トンネル内のレーダー干渉は業界の現在の課題となっている. しかし現時点の現実はこうだ: 道路を走る車両の大部分は単一カメラまたは従来のレーダー中心のシステムを搭載しており、これらはトンネルでは当然苦戦する. キャリブレーションも重要な要素である: 1度の誤差で取り付けられたカメラが自動ブレーキ性能を60%低下させることが試験で確認されている. 修理を経た車両の4分の3がADASの問題を報告している. トンネル出口での警告の再確認は、正しく調整されたシステムがあってこそ意味を持つ.
短い回答: ADASはなぜトンネルで苦戦するのか?
ADASシステムがトンネルで苦戦するのは、カメラが急激な光の変化と単調な壁に挟まれた環境では車線線を確実に検知できず、レーダー信号がトンネルの壁に反射して誤ったターゲットを生成し、GPS信号はコンクリートの下で完全に遮断されるためである. システムは君の代わりにはならない. トンネル内および出口で制御を握り、警告を再確認するのはドライバーの仕事だ. トンネルはシステムの弱点を示すのではなく、むしろあらゆる状況で注意深い運転が不可欠である理由を思い出させるものだ.