ACCは車線変更時にどのように追従目標を判断するか
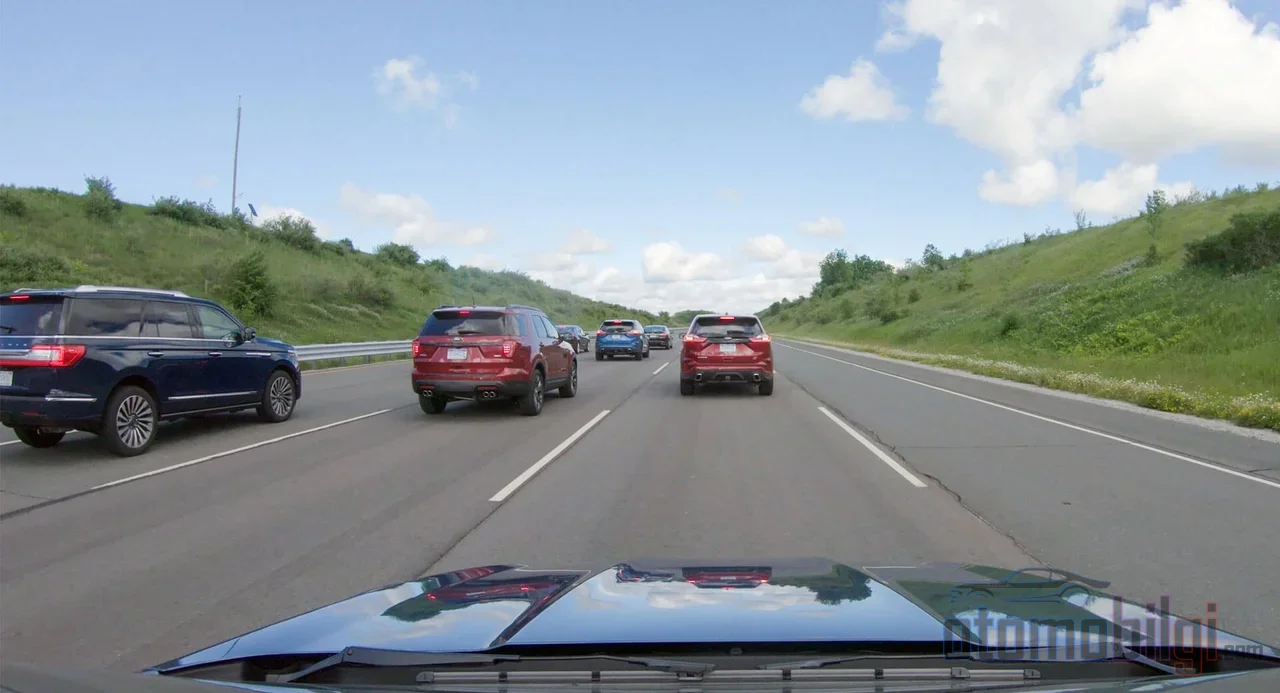
高速道路でアダプティブクルーズコントロール(ACC)が作動し、交通の流れも順調、すべてが順調に進んでいる. 突然、前の車が右に寄って車線が空き、あなたの車は一秒前にアクセルを全開にしていたのに、一秒後には急に減速し始める. あるいは正反対のケース: 隣の車線から車が割り込んでくるのに、システムは何事もなかったかのように加速を続ける. この数秒こそ、ACCの最も重要でありながら最も語られることのない瞬間である: システムがレーダーのターゲットを前の車から別の車へ切り替える移行ウィンドウだ. このページでは、まさにその瞬間を解説する.
では、なぜこのテーマがこれほど重要なのか? なぜなら、ほとんどのドライバーはACCの動作している姿は目にするものの、バックグラウンドでどの車が「ターゲット」に選ばれているのか、その選択がどう変わるのか、そして切り替えの瞬間になぜ厄介なサプライズが起こりうるのかを知らないからだ. 準備ができたら、そのシグナルの裏にある意思決定の連鎖を掘り下げてみよう.
ACCは前方の車をどう選び、どう追跡するのか?
まず簡単なおさらいから.ターゲットの切り替えを理解するには、システムのロジックを知る必要がある. ACCは、フロントグリルやバンパーの裏に隠されたレーダーから発射され、周囲の物体に反射して戻ってくる電波の動きによって機能する. 多くの最新システムでは、ルームミラー付近に配置されたカメラも作動している: このカメラは、画像認識ソフトウェアによって車両、車線区分線、交通標識を識別する. レーダーとカメラを併用するメーカーでは、2つのセンサーのデータが融合される. このマルチセンサーアプローチは、単一センサーよりはるかに信頼性の高い検知を可能にする.
本当に興味深いのは処理速度だ: 車のコンピュータはセンサーデータを秒間に10~20回処理し、そのたびに前方の車との距離がどう変化しているかを測定する. 前の車は減速しているのか、加速しているのか、一定の速度なのか? システムはこれらの測定値をもとに、今後数秒で何が起こるかを予測しようとする. つまりACCは、実のところ絶えず小さな計算を続ける予測マシンなのだ. ただミラー越しに前の車を見て反応しているだけではない.
複数の車が追跡範囲に入っているときは何が起こるのか?
レーダーのビームは、実際には同時に複数の物体を捉えている. システムは車線区分線と車両の軌跡をもとに、「どれが自分の進路内か」を判断しなければならない. ここでマルチオブジェクトトラッキングが登場する: システムは連続するカメラフレームとレーダースキャンの間で検知結果を照合し、各車両の識別情報と軌跡を維持しようとする. レーダーデータはカメラの映像に投影されて照合される. こうして「車線に割り込んできた白い車」と「2車線先の赤い車」が混同されることはない. 少なくとも理論上は、混同されない.
しかし実際には、思ったほど滑らかにはいかない. そしてまさにここから、このページの本題に入る.
前の車が車線を変えたとき、何が起こるのか?
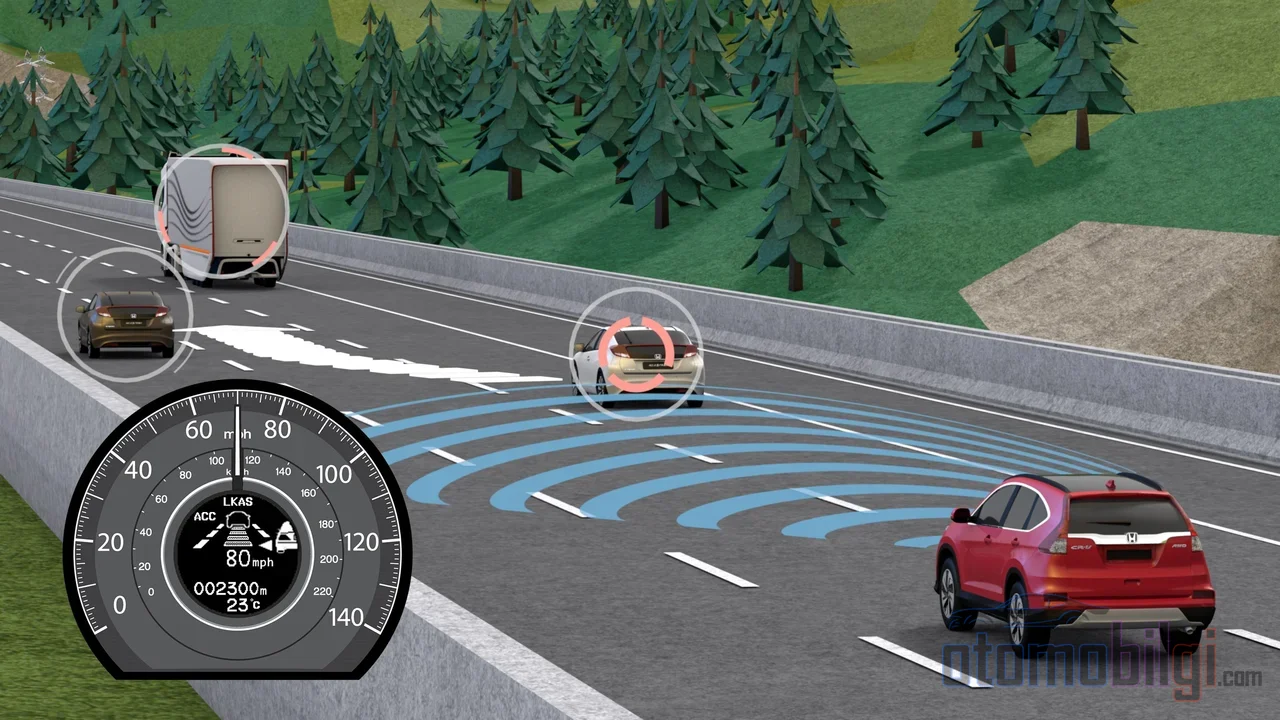
シナリオをはっきりさせよう: ACCが前方の車を追従している. その車が右に寄って車線を離れる. システムがそれに気づくと、追跡していた車がもはや自分の進路内にないことを検知し、車は再び設定された速度へと加速する. 注意を払っていれば十分に理にかなっている、そう思わないだろうか? しかし、この検出にはセンサーの数サイクルの処理時間がかかり、この移行期間中、システムは判断の不確実性の中にあります: 古いターゲットは去り、新しいターゲットはまだ完全には定まっていません.
ハイライト
- ACCはセンサーデータを1秒間に10〜20回処理します; ターゲットの移行はこれらのサイクルの間に完了します.
- 2021年の査読済み研究によると、従来型のACCは、車線に割り込んでくる車を効果的に認識して事前に対応することができません.
- 車間距離の設定は通常約1.5秒から約3秒の範囲です; 安全上の推奨値は3〜4秒です.
- カーブではACCが隣の車線の車を誤ってターゲットにする場合があります.
- ACCはブレーキを完全に引き受けません: システムの限界に達すると警告を発し、ドライバーは直ちに介入しなければなりません.
移行時の新しいターゲットの選択は以下の基準に基づきます: 候補車両が自車線の線内にあるかどうか、軌道角度、速度差、および距離. レーダーがカメラと組み合わさると、システムはどの車が本当に前方にいるかを区別しようとします. 高度なシステムはさらに一歩進むことができます: 隣の車線の車のウィンカーの点滅や進路角度を監視することで、自車線への割り込み可能性を事前に予測します. しかし注意してください、この機能はすべての車にあるわけではありません; 多くのシステムはウィンカーを無視し、割り込みが発生した瞬間に反応せざるを得ません.
車間距離は移行時にどのように再計算されるのか?
新しいターゲットが決定されると、システムは車間距離もゼロから設定し直します. ドライバーは通常、3〜4段階の距離レベルから1つを選択します; これらのレベルは約1.5秒の近い設定から3秒の遠い設定まで及びます. 距離の物理的な実態は速度によって変わります: 2秒の車間距離は低速時で約88フィート(約27メートル)、高速道路の速度では約205フィート(約62メートル)に相当します. 候補ターゲットに切り替える際、システムは新しい車の速度と距離を数サイクルにわたって測定しなければなりません; 測定が確定しないままブレーキやアクセルの判断を下すと、まさにその「なんで減速したんだ?」という瞬間が生まれます.
システムはなぜこの移行で誤るのか?
さて、ここからが最重要部分です. ターゲット移行は単なる登録の切り替えのように見えますが、この瞬間こそシステムが最も脆弱な瞬間であり、その理由はきわめて物理的なものです.
カットイン(Cut-in)シナリオ: 厳しい現実
2021年の査読済み工学論文は、この状況を明確に示しています: カットイン、つまり車が前方に割り込むシナリオでは、従来型のACCは割り込んでくる車を通常は効果的に認識できず、事前に対応することもできません. つまり、システムは新しいターゲットを「選択」するどころか、割り込んでくる車を確実に検出することさえ苦労する場合があるのです. ドライバーにとっては、割り込みの瞬間に車が予想より遅く反応したり、まったく反応しなかったりすることを意味します.
隣車線との混同: 誤ターゲット症候群
逆の問題もあり、フォーラムはその事例で溢れています: 隣の車線を走行している車があるにもかかわらず、一部のドライバーは、自分の車がその車を前方の車と誤認して不必要に減速すると報告しています. これに対する技術的な説明は、センサーの幾何学にあります: 前方を向いたレーダーとカメラは基本的にまっすぐ前方しか見ない. カーブでは道路は曲がるが、センサーのビームは曲がらない; その結果、カーブの向こう側の隣車線の車がまるで自分の車線内に落ちてくるか、あるいはシステムがカーブの途中で自車の先行車を見失うことになる. 予期しない減速や加速の大部分は、まさにここから生じる. 解決策はシンプルだが厄介だ: カーブでは車間距離を広めに取り、足をブレーキの上でいつでも使えるようにしておくこと.
近距離ターゲットでの信号の混雑
もうひとつの技術的な詳細: ターゲットがレーダーに非常に近い場合、センサーは1台の車に対してでも複数の検出を生成することがある. 非常に接近して追従してくる車と追い越しの瞬間が重なると、これらの余分な検出がターゲット混同の技術的な土台を作ってしまう. つまりシステムは、判断の際にデータ不足ではなく、過剰で矛盾するデータに悩まされることもあるのだ.
追い越しの瞬間にドライバーは何をすべきか?
これらすべてを学んだところで、悪いニュースをお伝えしよう: いかなるACCも、その追い越しの数秒間にあなたの代わりは務めない. 公式の運転安全の権威者たちも同じことを言っている - ドライバーはこの支援機能を常時監視し、運転の責任を維持しなければならない. ACCを自動運転と見なすドライバーは、注意深く使用するドライバーよりも明らかに事故リスクが高いことが知られている. 失恋も、壊れたバンパーも避けるために、追い越しの瞬間には以下に注意しよう:
- インストルメントパネルのターゲットアイコンを確認する: 前の車が車線を変更した際に、どの車がターゲットとして選択されたかをパネルで確認できる; 追い越し時にアイコンが新しい車に移行したかどうかをチェックする.
- 車間距離は余裕を持って: システム設定では約1.5-3秒が提供されるが、安全上の推奨は3-4秒である; 追い越しの余裕が大きくなるほど、システムの誤認のコストは小さくなる.
- カーブでは疑いを持ち続ける: センサーは曲がれない; カーブが近づいたら、足をブレーキの近くに置いておく.
- ブレーキを決して忘れない: アクセルペダルはシステムを無効化し、ブレーキペダルは即座に完全なコントロールをあなたに返す. ほとんどのACCシステムには緊急停止の能力がない; 限界を超えると視覚的および音声の警告が出され、あなたが引き継がなければならない.
- 交差点、信号、対向車線からの交通を忘れない: ACCは同じ方向の同じ車線を走る交通のみを追跡する; 進路を横切るすべてのものはあなたの仕事だ.
ターゲット混同は故障か、それとも限界か?
ここではドライバーコミュニティで続いている議論がある. ある見解では、前の車が車線変更した際の不要な減速は故障ではなく、システムの能力の限界の自然な結果だとされる. 反対の見解では、画面が車を誤った車線に表示し、キャリブレーションの再実施にもかかわらず問題が続いているため、ソフトウェアのバグの可能性を真剣に検討すべきというユーザー経験がある. 真実はこうだ: すべての誤った減速に整備の予約を取る必要はないが、動作が繰り返され、キャリブレーション後も続く場合は、整備に相談する価値がある. というのも、ACCは周囲の車の心を読むことはできない; ただ、それらの車が行うことに対して反応するだけだ. 期待に応じた調整が、解決の半分です.
2026年の現場で見える状況
話題は最新性にも欠けません. 2026年には、一部のメーカーが望まない急ブレーキを引き起こすソフトウェアの異常や、断続的なACCセンサー故障が不規則な加速・ブレーキ動作につながりうるといった問題に苦しんでおり、 一部の修正は一時的に停止されたことさえあります. ユーザーフォーラムの報告(ACCの突然の遮断、過剰なブレーキへの不満)はまだ検証されていない現場からのフィードバックですが、ターゲット選択ソフトウェアの成熟プロセスがまだ続いていることを示しています.
短い答え: 新しい車への切り替えはどう起こり、何に注意すべきか?
まとめましょう: 前方の車が車線変更すると、ACCは毎秒10~20回処理するセンサーデータによって車がもはや車線内にいないことを検知し、ターゲットを解放し、車線線と軌道のマッチングに基づいて新しいターゲットを選択します. この切り替えは数処理サイクルかかり、その間に追従車間距離は新しい車に基づいて再構築されます. この切り替えの瞬間がシステムの最も脆弱なときです: 割り込んでくる車が認識されないことや、隣車線の車がカーブで誤ったターゲットになることもあります. だからこそ、切り替えの瞬間には目を道路に、足をブレーキに置くべきです. その数秒間に判断を下すのはセンサーではなく、センサーを監督するセンサー、つまりあなた自身であるべきなのです.
参考資料
- アダプティブクルーズコントロール:概要、仕組み、コスト
- 割り込みシナリオに対応するアダプティブクルーズコントロール(Chenら、2021)
- 市販ACCと運転能力(Lapardhajaら、2024)
- 先進運転支援システム(ADAS) - RSA Ireland
- センサーデータフュージョン - Bosch Mobility
- 合成レーダーおよびビジョンデータを用いたセンサーフュージョン - MathWorks
- スーパークルーズの使い方 | 車両サポート
- アダプティブクルーズコントロールは交通事故のリスクを高めているのか?
- GM、2026年モデルでスーパークルーズのブレーキアシスト修正を一時停止
- アダプティブクルーズコントロールを理解する:BCのドライバー向けガイド