Az ACC sáv váltásakor hogyan határozza meg a követési célpontot
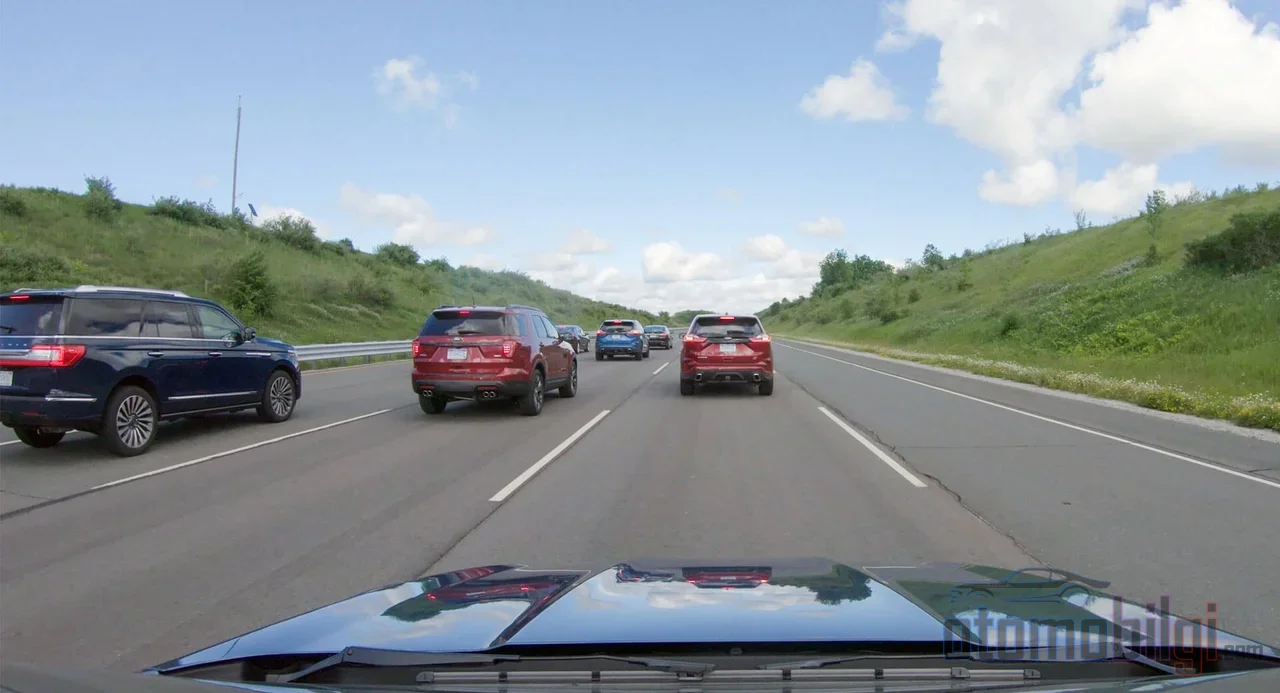
Az autópályán be van kapcsolva az Adaptív Tempomat (ACC), a forgalom áramlik, minden rendben. Hirtelen az elöttünk haladó autó jobbra sodródik, a sáv kiürül, és a te autód, amely egy pillanattal korábban még teljes gázt adott, egy másodperccel később hirtelen lelassul. Vagy éppen ellenkezőleg: a szomszédos sávból becsúszik egy autó, és a rendszer mintha mi sem történt volna, tovább gyorsul. Az a néhány másodperc az ACC legkritikusabb és legkevésbé megbeszélt pillanata: az átmeneti ablak, amikor a rendszer radar-célja az elöl haladó autóról az új autóra vált. Ezen az oldalon pontosan ezt a pillanatot fogjuk megmagyarázni.
De miért ilyen fontos ez a téma? Mert a legtöbb vezető az ACC-t csak működés közben látja, de nem tudja, hogy a háttérben melyik jármű van kijelölve "célként", hogyan változik ez a kiválasztás, és miért fordulhatnak elő démoni meglepetések éppen a váltás pillanatában. Ha készen állsz, ereszkedjünk le a jelzés mögötti döntési láncba.
Hogyan választja ki és követi az ACC az elötte haladó járművet?
Először egy rövid ismétlés, mert a célváltás megértésének útja a rendszer logikájának ismeretén vezet át. Az ACC úgy működik, hogy az elölrács vagy a lökhárító mögé rejtett radar által kibocsátott rádióhullámok visszaverődnek a környező objektumokról. A legtöbb modern rendszerben a belső tükör környékén elhelyezett kamera is aktív: ez a kamera képfelismerő szoftverrel különbözteti meg a járműveket, a sávhatárokat és a közlekedési táblákat. A radar és a kamera együttes használatánál a gyártók a két szenzor adatait keverik össze; ez a többérzékelős megközelítés sokkal megbízhatóbb észlelést biztosít, mint egyetlen szenzor.
A legérdekesebb rész a feldolgozási sebesség: az autó számítógépe másodpercenként 10-20 alkalommal dolgozza fel az érzékelők adatait, és minden körben megméri, hogyan változik a távolság az elöl haladó autóhoz képest. Az az autó lassul, gyorsul, vagy egyenletesen halad? A rendszer ezekből a mérésekből kiindulva megpróbálja előrejelezni, mi fog történni a következő néhány másodpercben. Tehát az ACC valójában egy folyamatosan mini számításokat végző előrejelző gép; nem csupán a tükörben lévő autóra néz és reagál.
Mi történik, ha több jármű van a megfigyelési zónában?
A radar nyaláb valójában egyszerre több objektumot lát; a rendszernek csak a sávhatárok és a járművek pályái alapján kell megválaszolnia a "melyik van az én utamban?" kérdést. Itt lép a képbe a többszörös objektumkövetés: a rendszer az egymást követő kameraframe-ek és radarszkennelések közötti észleléseket párosítva igyekszik megőrizni minden jármű identitását és pályáját. A radaradatot a kamera képére vetítik és párosítják; így a "sávba csúszó fehér autót" nem keverik össze a "két sávval előbbre haladó piros autóval". Legalábbis elvileg nem keverik össze.
A gyakorlatban viszont nem olyan sima a dolog, mint gondolnád. És pontosan itt érkezünk az oldal fő témájához.
Mi történik, amikor az elöl haladó jármű sávot vált?
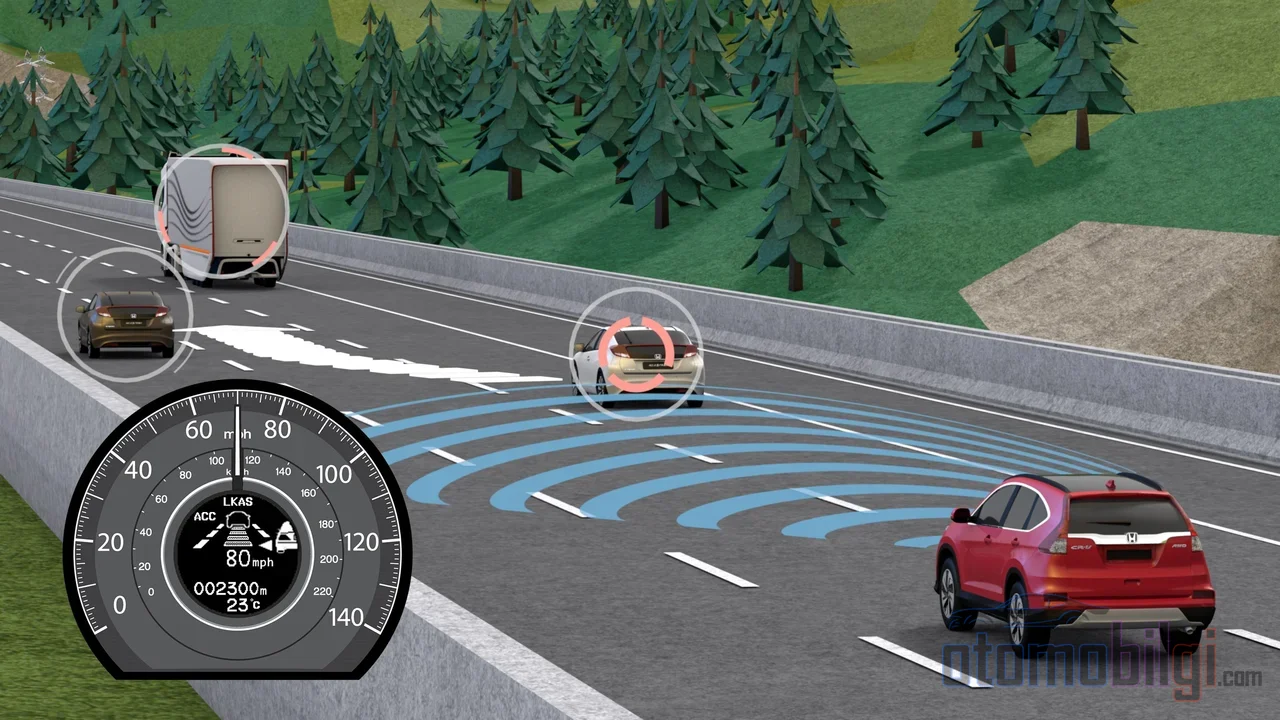
Pontosítsuk a forgatókönyvet: Az ACC a передő járművet követi. Az autó jobbra sodródik, és elhagyja a sávot. Amikor a rendszer észreveszi ezt, megállapítja, hogy a követett jármű már nincs az utadban, és az autó gyorsítani kezd az újrabeállított sebesség felé. Ha nem áll fül a fejedben, egészen logikusnak hangzik, nem igaz? De ez az érzékelés néhány feldolgozási ciklusig tart, és ebben az átmeneti ablakban a rendszer döntési bizonytalanságban él: a régi cél eltűnik, az új cél még nem állt teljesen helyére.
Kiemelt pontok
- Az ACC az érzékelőadatot másodpercenként 10–20 alkalommal dolgozza fel; a célváltás ezekben a ciklusokban megy végbe.
- Egy 2021-es lektorált tanulmány szerint a hagyományos ACC a sávba ékelődő járművet nem ismeri fel hatékonyan és nem reagál rá előzetesen.
- A követési távolság beállításai jellemzően kb. 1,5 másodpercről kb. 3 másodpercig terjednek; a biztonsági ajánlás 3–4 másodperc.
- Kanyarban az ACC tévedésből célként választhatja a szomszédos sávban haladó járművet.
- Az ACC nem veszi át a fékezést: a rendszer határának elérésekor figyelmeztet, és a vezetőnek azonnal beavatkoznia kell.
Az átmenetkor az új cél kiválasztása az alábbi kritériumokon alapul: hogy a jelölt jármű a te sávjelölésein belül van-e, a pálya szöge, a sebességkülönbség és a távolság. Radar és kamera egyesülésekor a rendszer megpróbálja megkülönböztetni, melyik jármű van valóban előtte. A fejlett rendszerek egy lépéssel tovább mehetnek: a szomszédos sávban lévő jármű jelzésadását vagy irányszögét figyelve előre jelzik a te sávodba ékelődésének esélyét. De figyelem, ez a képesség nem minden járműben van meg; sok rendszer nem látja a jelzést, és csak az ékelődés pillanatában kénytelen reagálni.
Hogyan számolja újra a rendszer a követési távolságot a váltásnál?
Amikor az új célt meghatározták, a rendszer a követési távolságot is a nulláról építi fel. A vezető általában a 3–4 távolsági szint egyikét választja; ezek a szintek kb. 1,5 másodperces közeli beállítástól a 3 másodperces távoli beállításig terjednek. A távolság fizikai megfelelője a sebességtől függ: a 2 másodperces követési távolság alacsony sebességnél kb. 88 láb (kb. 27 méter), autópályás sebességnél pedig kb. 205 lábnak (kb. 62 méternek) felel meg. Amikor a rendszer a jelölt célra vált, több cikluson keresztül kell mérnie az új jármű sebességét és távolságát; ha a mérés beállása előtt dönt fékről vagy gázról, íme megszületnek azok a "hát miért lassított le?" pillanatok.
Miért tévedik a rendszer ebben az átmenetben?
Most jöjjön a dolog legfontosabb része. A célváltás bár egyszerű rekordcserének tűnhet, ez a pillanat a rendszer legsebezhetőbb pillanata, és az okok egészen fizikaiak.
A cut-in forgatókönyv: Kemény valóság
Egy 2021-es lektorált mérnöki tanulmány egyértelműen megmutatja a képet: cut-in, azaz amikor egy jármű elé ékelődik, a hagyományos ACC az ékelődő járművet általában nem azonosítja hatékonyan, és nem reagál rá előzetesen. Vagyis a rendszer nemhogy "kiválasztaná" az új célt, de még az ékelődő jármű megbízható észlelésében is nehézségei lehetnek. A vezető szemszögéből ez azt jelenti, hogy az autó az ékelődés pillanatában a vártnál később reagál, vagy egyáltalán nem reagál.
Szomszédos sáv zavarása: A téves cél szindróma
Az ellenkező probléma is létezik, és a fórumok tele vannak a példáival: bár egy jármű a mellette lévő sávban halad, egyes vezetők arról számolnak be, hogy autójuk úgy érzékelte, mintha az előtte lenne, és indokolatlanul lassított. Ennek technikai magyarázata az érzékelő geometriájában rejlik: az előre néző radar és kamera lényegében egyenesen előre néz. Kanyarban az út kanyarodik, de a sugárnyaláb nem; ezért a kanyar túloldalán lévő szomszédos sávban haladó autó úgy tűnhet, mintha a te utadba kerülne, vagy a rendszer elveszíti a saját vezetőjárművét a kanyar közepén. A váratlan lassulások és gyorsulások többsége pontosan innen ered. A megoldás egyszerű, de kellemetlen: kanyarban növelni a követési távolságot, és a lábadat készenlétben tartani a féken.
Jelzsavar közeli céloknál
Még egy technikai részlet: ha a célok nagyon közel vannak a radarhoz, az érzékelők már egyetlen jármű esetén is több észlelést produkálhatnak. Amikor egy nagyon közel követő autóval egybeesik az előzés pillanata, ezek a túlzott észlelések készítik elő technikai alapon a célok összekavarodását. Vagyis a rendszer néha nem hiányos, hanem túlzott és ellentmondásos adatokkal küzd a döntéshozatal során.
Mit tegyen a vezető az előzés pillanatában?
Miután mindezt megtanultad, elmondom a rossz hírt: egyik ACC sem helyettesít téged az előzés néhány másodpercében. A hivatalos vezetésbiztonsági hatóságok is ugyanezt mondják - a vezetőnek folyamatosan felügyelnie kell ezt a támogató funkciót, és meg kell őriznie a vezetési felelősséget. Sőt, ismert, hogy az ACC-t autonóm vezetésként kezelő vezetők jelentősen magasabb baleseti kockázatot hordoznak, mint a teljes figyelemmel vezetők. Hogy elkerüld a megtört szíveket és a megtört lökhárítókat, az előzés pillanatában figyelj a következőkre:
- Figyeld a műszerfalon lévő céljelzést: amikor az elöled haladó autó sávot vált, a panelen láthatod, melyik jármű lett kiválasztva célként; ellenőrizd, hogy előzés közben a jelzés átkapcsolódott-e az új járműre.
- Tarts bőkezű követési távolságot: bár a rendszerbeállítások kb. 1,5-3 másodpercet kínálnak, a biztonsági ajánlás 3-4 másodperc; minél nagyobb az előzési tartalék, annál kisebb a rendszer tévedésének költsége.
- Légy gyanakvó a kanyarokban: az érzékelők nem tudnak kanyarodni; kanyar közeledtével tartsd a lábadat a fék közelében.
- A féket soha ne felejtsd el: a gázpedál felülírja a rendszert, a fékpedál viszont azonnal teljes irányítást ad a kezedbe. A legtöbb ACC rendszernek nincs vészleállítási képessége; ha a határ túllépve, vizuális és hangos figyelmeztetést ad, és neked kell átvenned az irányítást.
- Ne felejtsd el a kereszteződéseket, a lámpákat és az ellenkező irányból érkező forgalmat: az ACC csak az azonos irányban, ugyanazon a sávon haladó forgalmat követi; minden, ami az utadba kerül, a te dolgod.
Célzavar hibátlan működés vagy rendszerhatár?
Erre vonatkozóan folyamatos vita folyik a vezetői közösségekben. Egy vélemény szerint az elöl haladó autó sávváltásakor tapasztalható indokolatlan lassulás nem hiba, hanem a rendszer képességeinek határának természetes következménye. Az ellenkező vélemény szerint viszont vannak olyan felhasználói tapasztalatok, ahol a képernyő rossz sávban mutatta a járművet, és a kalibráció megismétlése ellenére is fennmaradt a probléma, így a szoftverhiba lehetőségét komolyan kell venni. Az igazság az, hogy nem kell minden hibás lassulásra szervizidőt foglalni, de ha a viselkedés ismétlődik, és kalibráció után is fennáll, érdemes konzultálni a szervizzel. Mert az ACC nem tudja olvasni a környező járművek gondolatait; csak arra reagál, amit azok csinálnak. Az elvárást ehhez igazítani már fél megoldás.
Ami 2026-ban a terepen látszik
A téma nem múlik el nyomtalanul. 2026-ban egyes gyártók küzdenek olyan problémákkal, mint a nem kívánt kemény fékezést okozó szoftveres hibák és az időszakos ACC-érzékelő meghibásodások, amelyek szabálytalan gyorsítás-fékezés viselkedést okozhatnak; néhány javítást ideiglenesen fel is függesztettek. A felhasználói fórumok beszámolói - hirtelen ACC-kikapcsolások, túlzott fékezésre panaszok - bár még nem hitelesített visszajelzések a terepről, azt jelzik, hogy a célválasztó szoftverek érési folyamata még zajlik.
Rövid válasz: Hogyan történik az átállás az új járműre, mire érdemes figyelni?
Foglaljuk össze: Amikor az elöl haladó jármű sávot vált, az ACC a másodpercenként 10-20 alkalommal feldolgozott érzékelőadatok alapján észleli, hogy a jármű már nincs az úton, elengedi a célt, és a sávjelzésekkel való pályaegyezés alapján új célt választ; ez az átállás néhány feldolgozási ciklusig tart, közben a követési távolság az új járműhöz képest újra beállításra kerül. Az átállási ablak a rendszer legsebezhetőbb pillanata: a behajtó járművek felismerhetetlenek maradhatnak, a szomszédos sáv járművei kanyarban téves célponttá válhatnak. Ezért az átállás pillanatában a szemed az úton, a kezed a féken kell legyen; mert azokban a néhány másodpercben nem az érzékelő dönt, hanem az érzékelőt felügyelő érzékelő - vagyis te magad kell legyél.
Források
- Adaptive Cruise Control: Mi ez, hogyan működik, és mennyibe kerül
- Adaptív tempomat behajtó forgatókönyvek esetén (Chen et al., 2021)
- Kereskedelmi ACC és kapacitás (Lapardhaja et al., 2024)
- Fejlett vezetőtámogató rendszerek (ADAS) - RSA Ireland
- Érzékelőadat-fúzió - Bosch Mobility
- Érzékelőfúzió szintetikus radar- és látásadatokkal - MathWorks
- Super Cruise használata | Járműtámogatás
- Az adaptív tempomat növeli a közúti balesetek kockázatát?
- A GM felfüggeszti a Super Cruise fékasszisztens javítását a 2026-os modelleknél
- Az adaptív tempomat megértése: útmutató BC-i vezetőknek