Milyen különbségek vannak az adaptív és a klasszikus tempomat között?
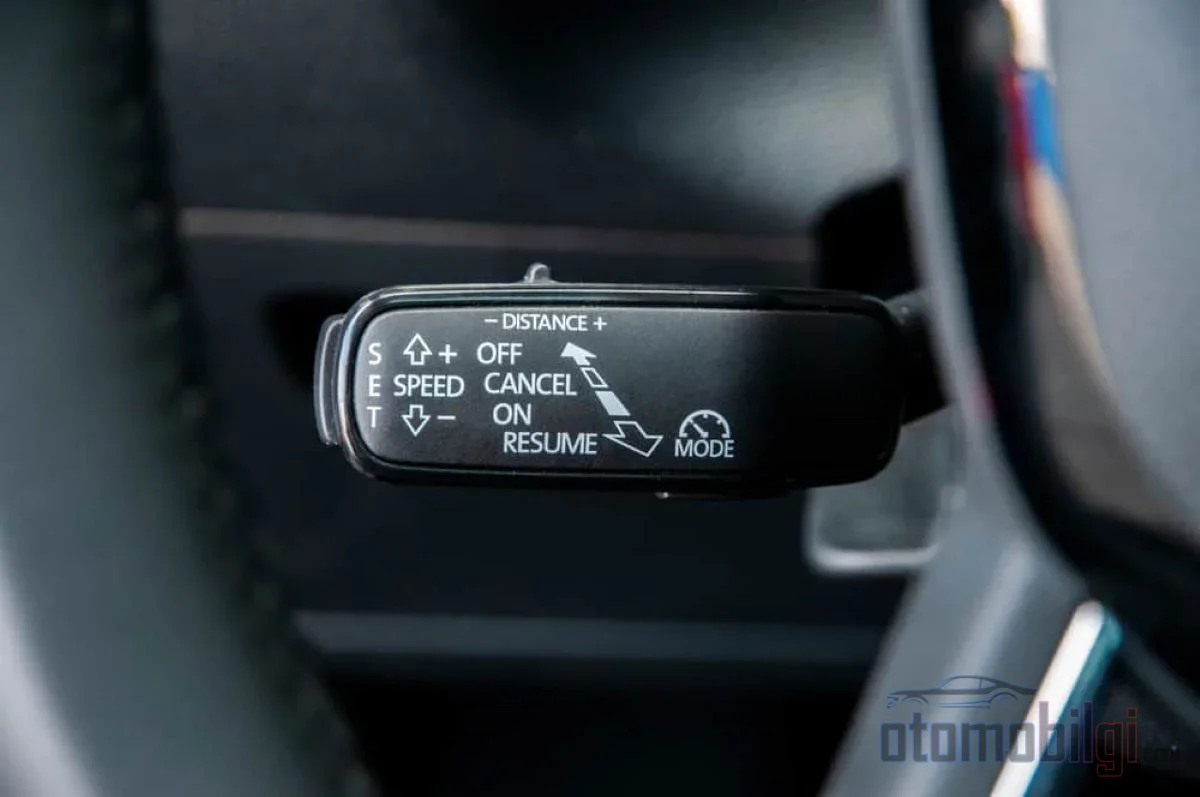
Ül elemegant a kormánynál, megnyomsz egy gombot, és az autó innentől maga tartja a sebességet. De tudod, hogy valójában mit csinál az a gomb, amit látsz? Mert sok sofőr azt hiszi, hogy az autójában lévő klasszikus tempomat (Cruise Control) és az adaptív tempomat (ACC) ugyanaz. Pedig a kettő közötti különbség akkora, mint egy fix sebességű bicikli és egy okos vezetőasszisztens közötti különbség. Nézzük hát át rétegről rétegre ezt a két rendszert.
Pontosan mit csinál a klasszikus tempomat?
A klasszikus tempomat feladatmeghatározása nagyon egyértelmű: a te által beállított sebességet megőrizni változatlanul, amíg le nem fékezel, vagy ki nem kapcsolod a rendszert. Nem törődik a forgalommal, nem látja az előtte haladó autót, nem lassít. A gondolatkísérlet így néz ki: az autópályán 120 km/h-t állítottál be, elébe került egy autó, és lassított. Mit tesz a klasszikus rendszer? Semmit. Miközben továbbra is tartja azt a rögzített sebességet, a fékezés teljesen rád marad.
Vagyis a klasszikus tempomatnak nincs szeme, nincs füle; csupán egy mechanizmus, amely a jobb lábad helyébe lép. Hosszú, nyílt és zavartalan forgalmú autópályákon nagyszerű kényelmi eszköz. De sűrű forgalomban arra viszont alkalmatlan; egy rendszer, amely mindenhol, ahol a folyamatos áramlás megszakad, kikapcsolni tanult.
Hogyan működik az adaptív tempomat?
Az adaptív tempomat (ACC) az advanced driver assistance systems (ADAS), vagyis a fejlett vezetőtámogató rendszerek családjának egyik legkedveltebb tagja. Az alapötlete egyszerű, de zseniális: te ismét kiválasztod a kívánt sebességet és azt a távolságot, amelyet az előtted haladó autótól tartani szeretnél. A többi intéznék a rendszer dolga. Ha az előtte lévő forgalom lassul, maga csökkenti a fojtószelep nyitását, és a legtöbb rendszerben szükség esetén még fékez is. Ha pedig kiürül az út, finoman visszaemelkedik a kívánt sebességre.
Röviden: az ACC a klasszikus rendszertől eltérően az autó előre lát. De ezt az elején tisztázzuk: az ACC nem önvezetés. Szó szerint véve, egy vezető nélküli rendszer csupán egyetlen összetevője. Az SAE International besorolás szerint a legtöbb ACC-rendszer 1-es szintű automatizálás; vagyis csak az előre-hátra irányú mozgást szabályozza. Sávtartóval kombinálva 2-es szintre emelkedik, de így is éber sofőr kell a kormánynál.
A legfontosabbak
- A radárérzékelő 160 méternél nagyobb távolságokat is mérhet, és elrejthető a lökhárító mögé.
- Az első radarral támogatott ACC-t 1999 -ban mutatták be a Mercedes Distronic rendszerével az S-osztályban.
- A legtöbb ACC-rendszer az SAE-besorolás szerint 1-es szintű; sávtartóval 2-es szintűvé válik.
- A Stop-and-Go ACC-rendszerek tipikus hatótávja körülbelül 130 méter.
- A rossz időjárási viszonyok mindkét rendszer teljesítményét ronthatják, vagy letilthatják azokat.
A két rendszer szíve: Érzékelőkülönbségek
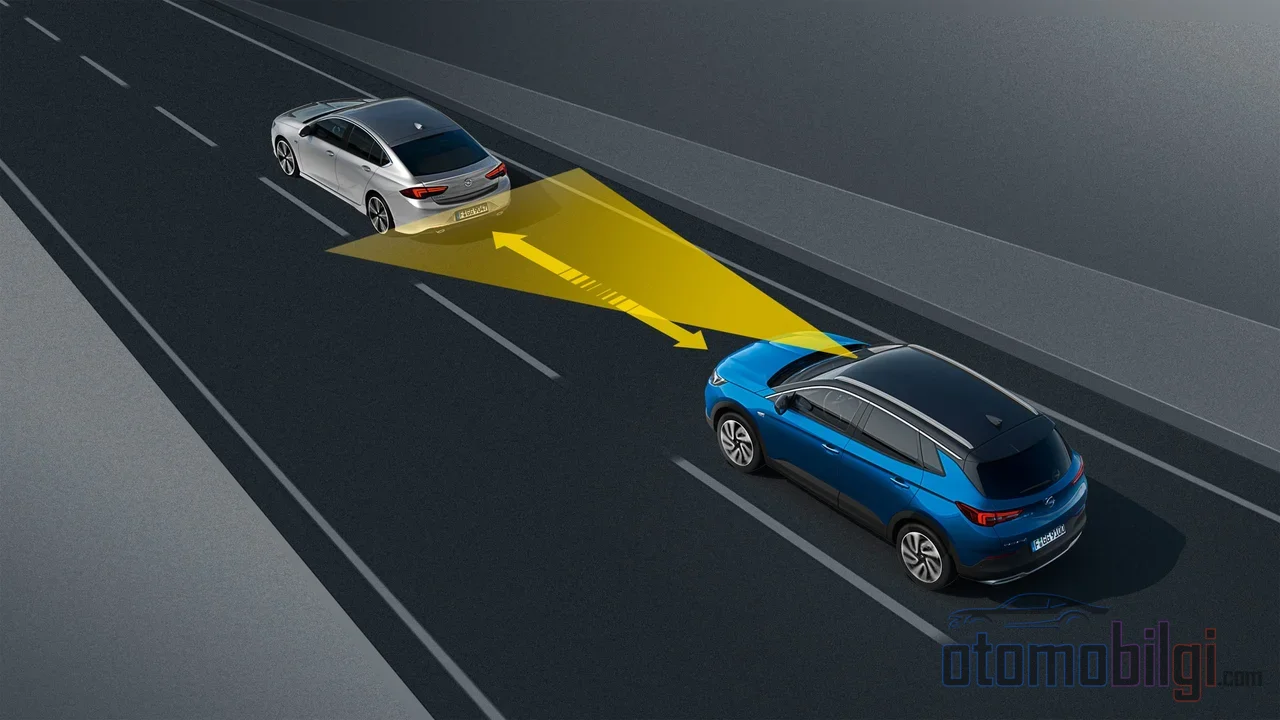
A klasszikus tempomatnak egyetlen érzékelője sincs; csak a kerék sebességét olvassa ki. Az ACC-nek viszont van egy látó, mérő és értelmező hardverkészlete. Éppen ezért nem szabad összetéveszteni a kettőt. De hogyan látja az ACC valójában a világot?
Radar: A távolság mestere
A legtöbb ACC-rendszer magjában egy radarérzékelő található, amely általában a jármű elejében kap helyet. 24 GHz-es vagy 77 GHz-es rádióhullámot sugároz, és a jel visszatérési idejének kiszámításával méri meg a távolságot. Mivel a rádióhullámok széles körben szóródnak, a látószög tágas, és 160 métert meghaladó távolságokat is pontosan képes mérni. Ráadásul a műanyag lökhárító mögé rejtve elhelyezhető, így a jármű külső megjelenését sem rontja. A szép oldala az, hogy: enyhe esőtől alig érintett, megbízható távolság- és relatív sebességadatot szolgáltat.
Lézer és kamera: A képből értők
A lézer alapú (lidar) rendszerek elméletileg a leghosszabb érzékelési távolságot és a legjobb pontosságot kínálják; de gyenge pontjaik is vannak. Mivel a köd és a vízrészecskék elnyelik és szétszórják a lézerfényt, rossz időben csökken a megbízhatóság, ráadásul nehezükre esik a koszos és nem visszaverő járművek követése.
A kamera alapú rendszerek ezzel szemben a járműveket számítógépes látással érzékelik. A távolságot nem közvetlenül mérik, hanem képi nyomokból következtetik ki, például az objektum méretéből és a képkockák közötti mozgásból. A kettős (sztereó) kamerát használó rendszerek a parallaxisnak köszönhetően valódi mélységet is érzékelhetnek. A kamera ereje a tárgyfelismerésben és a jelenet értelmezésében rejlik; olyan feladatok, mint a táblák olvasása vagy a sávot jelző vonalak észlelése, az ő területe.
Amikor a kettő ereje egyesül
A leggyakoribb modern megoldás a hibrid megközelítés: míg a radar szilárd távolság- és sebességmérést végez, a kamera a tárgy-osztályozás és a jelenet értelmezésének feladatát vállalja át. Ezt egy csapathoz hasonlíthatod: a radar egy megbízható távmérő, amely még sötétben is megmondja a távolságot; a kamera pedig olyan szemek, amelyek megértik, hogy amit látsz, az jármű, tábla vagy árnyék-e. Ha a kettő együtt működik, a rendszer tudja, milyen messze van valami, és mihez közeledik.
A két rendszer állása a stop-and-go forgalomban
Íme az a jelenet, ahol az ACC a legélesebben elkülönül a klasszikus rendszertől: a sérült, feltorlódott forgalom. A klasszikus tempomat ebben a környezetben teljesen használhatatlan; a sebesség állandó marad, a fékezés rád marad. Ami az ACC-t illeti... itt különülnek el a rendszerek osztályai. Három fő kategória létezik:
- Olyan rendszerek, amelyek teljesen meg tudnak állni, de az újraaktiváláshoz a vezető beavatkozására várnak
- Forgalmi dugó asszisztens vagy Stop&Go néven ismert rendszerek, amelyek a stop-and-go forgalomból önállóan folytatni tudják a haladást
- Részleges rendszerek, amelyek egy meghatározott minimális sebesség alatt kikapcsolják magukat
Sok rendszer körülbelül 32-40 km/h sebességig működik; míg a teljes sebességtartományú (FSRA) rendszerek a stop-and-go forgalmat is kezelik, addig a korlátozott sebességtartományú (LSRA) rendszerek alacsony sebességnél kikapcsolnak. A Stop-and-Go típusú rendszerek tipikus hatótávja körülbelül 130 méter; ezt befolyásolhatja a terep lejtése és az időjárási körülmények. Egy részletre figyelni kell: egyes rendszerek teljesen meg tudják állítani a járművet, de néhány másodperc után alaphelyzetbe állnak; ahhoz, hogy a jármű állva maradjon, meg kell nyomni a fékpedált. Ráadásul még a stop-and-go forgalomban sem nyújt az ACC kormányzási támogatást; a jármű sávon belül tartása továbbra is a te dolgod.
Melyik Úton Melyik Értelmes?
Most pedig jöjjön a tulajdonképpeni gyakorlati kérdés: milyen körülmények között melyik rendszert használd? A válasz egyértelműbb, mint gondolnád.
| Körülmény | Klasszikus tempomat | Adaptív tempomat |
|---|---|---|
| Nyílt, folyamatos autópálya | Ideális; kényelem állandó sebességnél | Ideális; követés biztonságos távolsággal |
| Sűrű, stop-and-go forgalom | Nem használható | FSRA/Stop&Go rendszerekben működik |
| Eső, hó, köd | Óvatosan használható | Nem ajánlott; a szenzorok teljesítménye romlik |
| Kanyargós utak | Lejtőkön és kanyarokban kikapcsolhat | Nem ajánlott; a használati utasítások szerint kerülni kell |
| Kiszámíthatatlan forgalom | Kockázatos; a vezetőnek folyamatosan jelen kell lennie | Segít, de a vezető felügyelése elengedhetetlen |
Az ACC kedvenc környezete a nyílt, viszonylag egyenes út, ahol előre lát és a forgalom kiszámítható. Nehézségei lehetnek a sávjelzések, az állóvíz, a felvert hó vagy a gyenge látótávolságú, álló forgalom észlelésében. Koszos vagy eltömődött szenzor, valamint túlzottan érzékeny rendszerbeállítások esetén hirtelen fékezések is előfordulhatnak, vagyis azok a kellemetlen, durva megállások, amelyeket egyes vezetők jól ismernek. És van a dolognak pszichológiai oldala is: egy biztonsági szervezet kutatása kimutatta, hogy az ACC-t használó vezetők hajlamosabbak a sebességhatár felett vezetni. Ha a rendszer nyugodtnak tűnik, könnyű a "beállítom és elfelejtem" csapdába esni; míg a zsúfolt forgalomban az automatikus sebességtartás elkalandozó figyelemre hívhatja fel a figyelmet.
Az ACC magától vezet? A vezető valódi szerepe
Nem. És ha szeretnéd, jelöld meg ezt a mondatot az oldal legfontosabb mondatának: Az ACC nem a vezetőt helyettesítő rendszer, hanem a lábát helyettesítő támogató rendszer. A kormány a tiéd, az előrelátás a tiéd, a felelősség a tiéd. A vezetői kézikönyvek is ugyanerre a következtetésre jutnak: a teljes vezetés, a forgalmi, időjárási és útviszonyok figyelembevétele a vezető kötelezettsége. A többi vezető viselkedésének előrejelzése is rád hárul; egyetlen radar sem teszi ezt meg helyetted.
Tehát az ACC-t úgy képzeld el, mint egy jóindulatú segédet, amely a hosszú utakon a gázadást és a fékezést kezeli. A kényelem valóban nő, és ha a biztonságos követési távolság megmarad, a forgalom áramlása is javulhat. De abban a pillanatban, amikor azt hiszed, hogy levetted a lábad a pedálokról, emlékezned kell a rendszer határaidra. A fékezésed vagy beavatkozásod minden körülmények között azonnal érvényesül; a rendszer mindig elfogadja a parancsodat.
Röviden: A Különbség Egy Mondatban
A klasszikus tempomat csak a beállított sebességet tartja; nem látja az elöl haladó forgalmat, és a fékezés mindig rád marad. Az adaptív tempomat viszont radar és kamera segítségével figyeli az előtte haladó járművet, maga tartja a biztonságos távolságot, szükség esetén lassít, és ha az út kiürül, visszatér a beállított sebességre. Mégis, mindkét esetben a kormány és a felelősség gazdája te vagy: az ACC nem autópilóta, hanem okos segéd. Ha helyes úton, helyes körülmények között, ébren maradva használod, mindkettő életmentő kényelmi eszköz.
Források
- Adaptive cruise control - Wikipedia
- Mi az adaptív tempomat? Hogyan működik, előnyei és hátrányai
- Adaptív tempomat személyautókhoz
- Adaptív tempomat vs. hagyományos tempomat: Mi a különbség?
- Tempomat: Mi ez és hogyan kell használni?
- Stop and Go adaptív tempomat - Renault felhasználói kézikönyv
- Az adaptív tempomat feltételei és korlátai
- Az adaptív tempomatot használók nagyobb valószínűséggel gyorsan vezetnek: IIHS kutatás
- Radar vs. kamerás tempomat : r/cars