Sự khác biệt giữa Cruise Control thích ứng và Cruise Control cổ điển là gì?
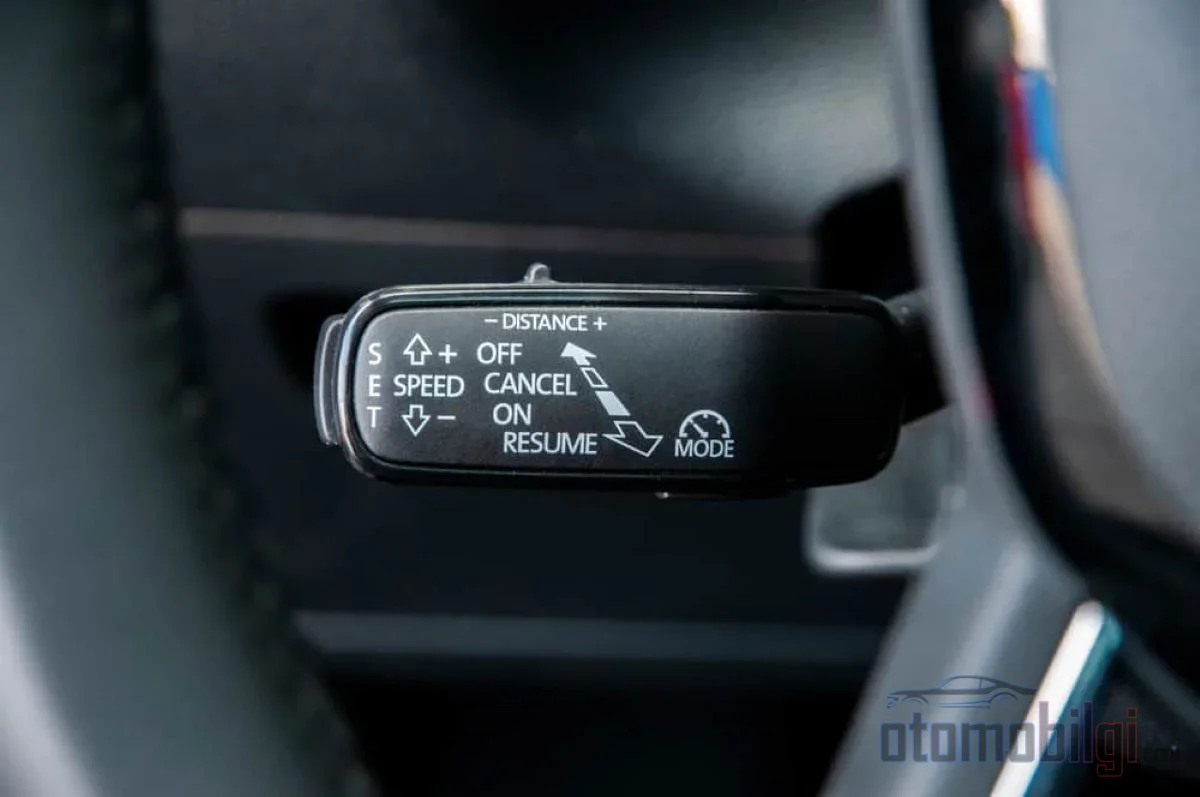
Bạn ngồi sau tay lái, nhấn một nút và xe tự giữ tốc độ. Nhưng bạn có biết nút bạn nhìn thấy thực sự làm gì không? Bởi vì nhiều tài xế chúng ta gặp trên đường nghĩ rằng Cruise Control truyền thống trên xe của họ và Adaptive Cruise Control (ACC) là một thứ. Nhưng sự khác biệt giữa hai hệ thống này lớn như sự khác biệt giữa một chiếc xe đạp đà cố định và một trợ lý lái xe thông minh. Hãy cùng phân tích hai hệ thống này từng lớp một.
Cruise Control Truyền Thống Chính Xác Làm Gì?
Nhiệm vụ của Cruise Control truyền thống rất rõ ràng: giữ nguyên tốc độ bạn đã đặt cho đến khi bạn phanh hoặc tắt hệ thống. Nó không quan tâm giao thông, không nhìn thấy xe phía trước, không giảm tốc. Thí nghiệm tư duy như sau: bạn đặt 120 km/h trên đường cao tốc, một chiếc xe cắt vào phía trước và giảm tốc. Hệ thống truyền thống làm gì? Không có gì. Trong khi nó tiếp tục giữ tốc độ cố định đó, việc phanh hoàn toàn thuộc về bạn.
Nói cách khác, Cruise Control truyền thống không có mắt, không có tai; chỉ là một cơ chế thay thế chân phải của bạn. Đây là công cụ thoải mái tuyệt vời trên những đường cao tốc dài, thông thoáng và giao thông thông suốt. Nhưng nó không có phần nào dành để sử dụng trong giao thông dày đặc; một hệ thống đã học cách tự vô hiệu hóa ở bất cứ nơi nào dòng chảy liên tục bị gián đoạn.
Adaptive Cruise Control Hoạt Động Như Thế Nào?
Adaptive Cruise Control là một trong những thành viên được yêu thích nhất của gia đình hệ thống hỗ trợ tài xế nâng cao (ADAS). Ý tưởng cơ bản đơn giản nhưng thông minh: bạn chọn tốc độ mong muốn và khoảng cách bạn muốn giữ với xe phía trước. Hệ thống lo phần còn lại. Nếu giao thông phía trước chậm lại, nó tự giảm bướm ga, và ở hầu hết các hệ thống, thậm chí còn phanh nếu cần. Khi đường thông thoáng, nó nhẹ nhàng leo trở lại tốc độ bạn muốn.
Nói ngắn gọn, ACC khác với hệ thống truyền thống ở chỗ nó nhìn phía trước xe. Nhưng hãy làm rõ điều này ngay từ đầu: ACC không phải là lái xe tự động. Theo đúng nghĩa đen, nó chỉ là một thành phần duy nhất của hệ thống không cần tài xế. Trong phân loại của SAE International, hầu hết các hệ thống ACC là tự động hóa Mức 1; nghĩa là chỉ kiểm soát chuyển động theo hướng tiến-lùi. Khi kết hợp với giữ tâm làn đường, nó nâng lên Mức 2, nhưng vẫn cần một tài xế tỉnh táo sau tay lái.
Điểm Nổi Bật
- Cảm biến radar có thể đo khoảng cách trên 160 mét và có thể được giấu sau cản xe.
- ACC hỗ trợ radar đầu tiên được giới thiệu trên dòng S-Class của Mercedes với Distronic vào năm 1999.
- Hầu hết các hệ thống ACC thuộc Mức 1 theo phân loại SAE; trở thành Mức 2 khi kết hợp với giữ tâm làn đường.
- Phạm vi điển hình của các hệ thống Stop-and-Go ACC là khoảng 130 mét.
- Điều kiện thời tiết xấu có thể làm giảm hiệu suất hoặc vô hiệu hóa cả hai hệ thống.
Trái Tim Của Hai Hệ Thống: Sự Khác Biệt Về Cảm Biến
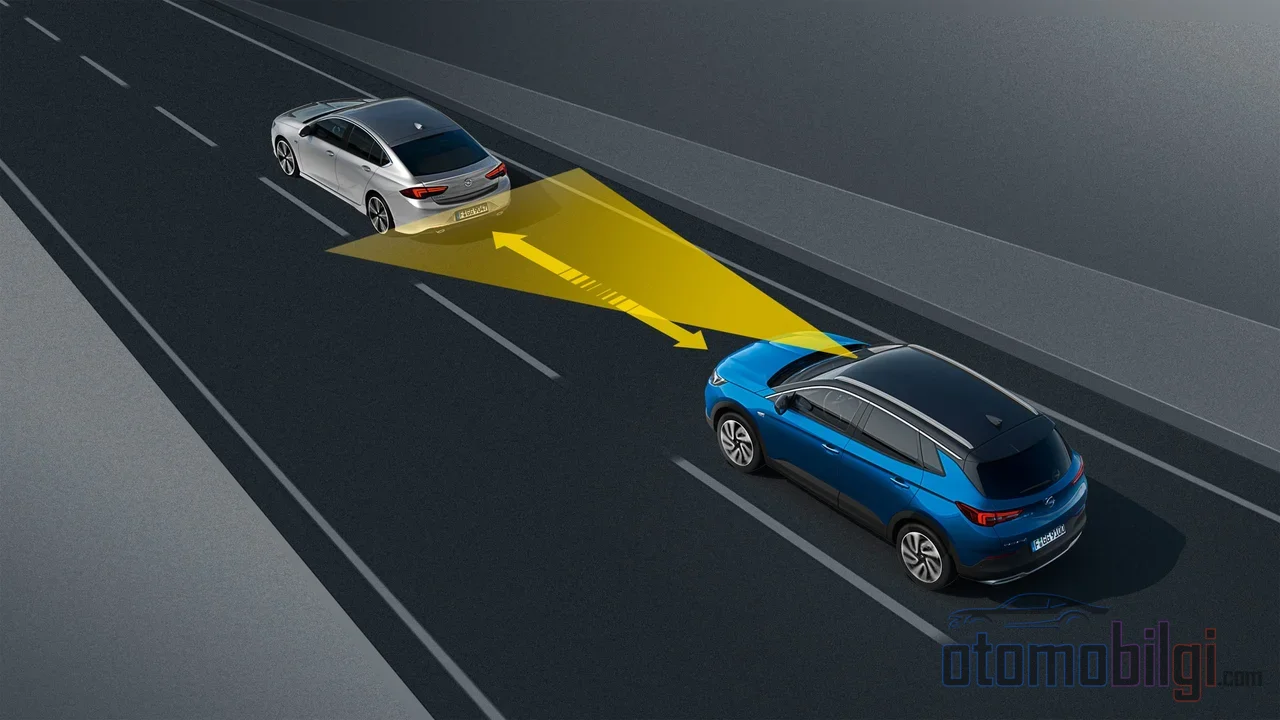
Cruise Control truyền thống không có cả một cảm biến duy nhất; chỉ đọc tốc độ bánh xe. Còn ACC có một bộ phần cứng biết nhìn, đo lường và diễn giải. Đó là lý do ta không nên nhầm lẫn hai hệ thống này. Vậy thực ra ACC nhìn thế giới như thế nào?
Radar: Bậc thầy khoảng cách
Ở lõi của hầu hết các hệ thống ACC là một cảm biến radar, thường được đặt ở phía trước xe. Nó phát ra sóng radio tần số 24 GHz hoặc 77 GHz và đo khoảng cách bằng cách tính thời gian sóng quay trở lại. Vì sóng radio lan tỏa rộng nên góc quan sát rất rộng và có thể đo chính xác những khoảng cách trên 160 mét. Hơn nữa, vì có thể được giấu sau cản nhựa nên nó không làm ảnh hưởng đến ngoại thất của xe. Điều hay là: mưa nhẹ hầu như không ảnh hưởng đến nó, và nó cung cấp dữ liệu khoảng cách và tốc độ tương đối đáng tin cậy.
Laser và Camera: Những thứ hiểu được hình ảnh
Các hệ thống dựa trên laser (lidar) về lý thuyết mang lại khoảng cách phát hiện xa nhất và độ chính xác tốt nhất; nhưng chúng cũng có điểm yếu. Vì bụi sương và các hạt nước hấp thụ và làm lệch hướng tia laser nên độ tin cậy giảm trong thời tiết xấu, hơn nữa chúng gặp khó khăn khi bám theo những xe bẩn và không phản xạ.
Trong khi đó, các hệ thống dựa trên camera phát hiện xe phía trước bằng thị giác máy tính. Thay vì đo trực tiếp khoảng cách, chúng suy ra từ các manh mối hình ảnh như kích thước vật thể và chuyển động giữa các khung hình. Các hệ thống sử dụng camera kép (stereo) có thể cảm nhận độ sâu thực nhờ hiệu ứng thị sai. Sức mạnh của camera nằm ở việc nhận dạng vật thể và diễn giải khung cảnh; những công việc như đọc biển báo hay nhìn thấy vạch làn đường là lĩnh vực của nó.
Khi sức mạnh của cả hai kết hợp
Giải pháp hiện đại phổ biến nhất là cách tiếp cận lai: radar thực hiện đo khoảng cách và tốc độ vững chắc, còn camera đảm nhận việc phân loại vật thể và diễn giải khung cảnh. Bạn có thể ví điều này như một đội: radar là người đo khoảng cách đáng tin cậy có thể cho biết khoảng cách ngay cả trong bóng tối; còn camera là đôi mắt hiểu được điều bạn nhìn thấy là một chiếc xe, biển báo hay chỉ là bóng đổ. Khi cả hai cùng làm việc, hệ thống biết cả bạn đang ở cách bao xa lẫn bạn đang tiến gần đến cái gì.
Số phận của hai hệ thống trong giao thông dừng-đi
Đây là cảnh tượng mà ACC phân biệt rõ rệt nhất với hệ thống thông thường: một dòng giao thông kẹt cứng. Cruise Control thông thường hoàn toàn bất lực trong môi trường này; tốc độ giữ nguyên, việc phanh là của bạn. Còn khi nói đến ACC... ở đây các hệ thống phân chia đẳng cấp. Có ba danh mục chính:
- Các hệ thống có thể dừng hẳn nhưng chờ sự can thiệp của người lái để kích hoạt lại
- Các hệ thống có thể tự tiếp tục sau dừng-đi với tên gọi trợ lý giao thông ùn tắc hoặc Stop&Go
- Các hệ thống một phần tự tắt khi xuống dưới một tốc độ tối thiểu nhất định
Nhiều hệ thống hoạt động đến khoảng 32-40 km/h; trong khi các hệ thống dải tốc độ đầy đủ (FSRA) cũng có thể xử lý giao thông dừng-đi thì các hệ thống dải tốc độ giới hạn (LSRA) bị vô hiệu hóa ở tốc độ thấp. Phạm vi điển hình của các hệ thống kiểu Stop-and-Go là khoảng 130 mét; độ dốc mặt đường và điều kiện thời tiết có thể ảnh hưởng đến điều này. Một chi tiết cần lưu ý: một số hệ thống có thể dừng xe hoàn toàn nhưng tự đặt lại sau vài giây; bạn phải đạp phanh để xe có thể đứng yên. Hơn nữa, ngay cả trong giao thông dừng-đi, ACC cũng không hỗ trợ tay lái cho bạn; việc giữ xe trong làn đường vẫn là việc của bạn.
Đường nào thì cái nào hợp lý hơn?
Bây giờ hãy đến với câu hỏi thực tế nhất: trong điều kiện nào bạn nên dùng hệ thống nào? Câu trả lời rõ ràng hơn bạn nghĩ.
| Điều kiện | Cruise Control cổ điển | Adaptive Cruise Control |
|---|---|---|
| Cao tốc thoáng, dòng xe thông thoáng | Lý tưởng; thoải mái ở tốc độ cố định | Lý tưởng; bám theo với khoảng cách an toàn |
| Giao thông dày đặc, dừng - chạy | Không thể sử dụng | Hoạt động trên các hệ thống FSRA/Stop&Go |
| Mưa, tuyết, sương mù | Có thể dùng nhưng cần thận trọng | Không nên dùng; hiệu suất cảm biến giảm |
| Đường quanh co | Có thể bị vô hiệu hóa trên dốc và khúc cua | Không nên dùng; hướng dẫn sử dụng khuyến cáo nên tránh |
| Giao traffic khó lường | Rủi ro; tài xế phải luôn theo dõi liên tục | Hỗ trợ tốt nhưng tài xế bắt buộc phải giám sát |
Môi trường mà ACC yêu thích nhất là những con đường thoáng, tương đối thẳng, nơi nó có thể nhìn về phía trước và giao thông dễ dự đoán. Nó có thể gặp khó khăn khi nhận diện vạch làn đường, vũng nước ngập, tuyết văng hoặc giao thông đứng yên khi tầm nhìn hạn chế. Với cảm biến bẩn hoặc bị che khuất, các hệ thống được tinh chỉnh quá nhạy có thể phanh gấp đột ngột, tức là những phanh gắt khó chịu mà một số tài xế đã từng quen thuộc. Còn có cả yếu tố tâm lý nữa: một nghiên cứu của tổ chức an toàn cho thấy tài xế sử dụng ACC có xu hướng chạy quá tốc độ giới hạn cao hơn. Khi hệ thống trông có vẻ điềm tĩnh, rất dễ rơi vào bẫy "cài đặt rồi quên"; trong khi ở giao thông đông đúc, việc tự động điều chỉnh tốc độ có thể kéo theo sự mất tập trung.
ACC Có Phải Là Tự Lái Không? Vai Thực Thực Sự Của Tài Xế
Không. Và nếu muốn, bạn hãy đánh dấu câu này là câu quan trọng nhất của bài: ACC không phải hệ thống thay thế tài xế, mà là hệ thống hỗ trợ thay thế chân của bạn. Vô lăng là của bạn, sự phán đoán là của bạn, trách nhiệm là của bạn. Hướng dẫn sử dụng của tài xế cũng đi đến kết luận tương tự: việc cân nhắc tất cả điều kiện lái xe, giao thông, thời tiết và đường sá là nghĩa vụ của tài xế. Việc đoán trước những gì các tài xế khác sẽ làm cũng thuộc về bạn; không một radar nào làm thay việc đó.
Vì vậy, hãy coi ACC như một trợ lý tốt bụng, lo việc điều khiển ga và phanh trong những chuyến đường dài. Nếu khoảng cách bám theo an toàn được giữ vững, sự thoải mái thực sự tăng lên và dòng giao thông cũng có thể được cải thiện. Nhưng khoảnh khắc bạn tưởng rằng mình đã buông khỏi bàn đạp, chính là lúc bạn cần nhớ đến giới hạn của hệ thống. Việc bạn đạp phanh hay can thiệp sẽ được ưu tiên ngay lập tức trong mọi điều kiện; hệ thống luôn chấp nhận mệnh lệnh của bạn.
Tóm lại: Sự Khác Biệt Trong Một Câu
Cruise Control cổ điển chỉ giữ tốc độ bạn đã cài; không nhìn thấy giao thông phía trước và việc phanh luôn thuộc về bạn. Adaptive Cruise Control thì theo dõi xe phía trước bằng radar và camera, tự giữ khoảng cách an toàn, giảm tốc khi cần và trở về tốc độ đã cài khi đường thông thoáng. Tuy nhiên, trong cả hai trường hợp, người nắm vô lăng và trách nhiệm vẫn là bạn: ACC không phải là phi công tự động, mà là một trợ lý thông minh. Khi được sử dụng trên đúng loại đường, trong đúng điều kiện và với sự tỉnh táo, cả hai đều là công cụ thoải mái cứu sống.
Nguồn tham khảo
- Adaptive cruise control - Wikipedia
- Kiểm soát hành trình thích ứng là gì? Cách hoạt động, ưu và nhược điểm
- Kiểm soát hành trình thích ứng cho ô tô con
- Kiểm soát hành trình thích ứng và kiểm soát hành trình truyền thống: Khác nhau ở đâu?
- Kiểm soát hành trình: Là gì và cách sử dụng
- Kiểm soát hành trình thích ứng Stop and Go - hướng dẫn sử dụng của Renault
- Điều kiện và giới hạn của kiểm soát hành trình thích ứng
- Nghiên cứu của IIHS: Người dùng kiểm soát hành trình thích ứng có xu hướng chạy nhanh hơn
- Kiểm soát hành trình dựa trên radar hay camera : r/cars