LiDAR, Camera và Radar: Mỗi loại làm gì trong ADAS?
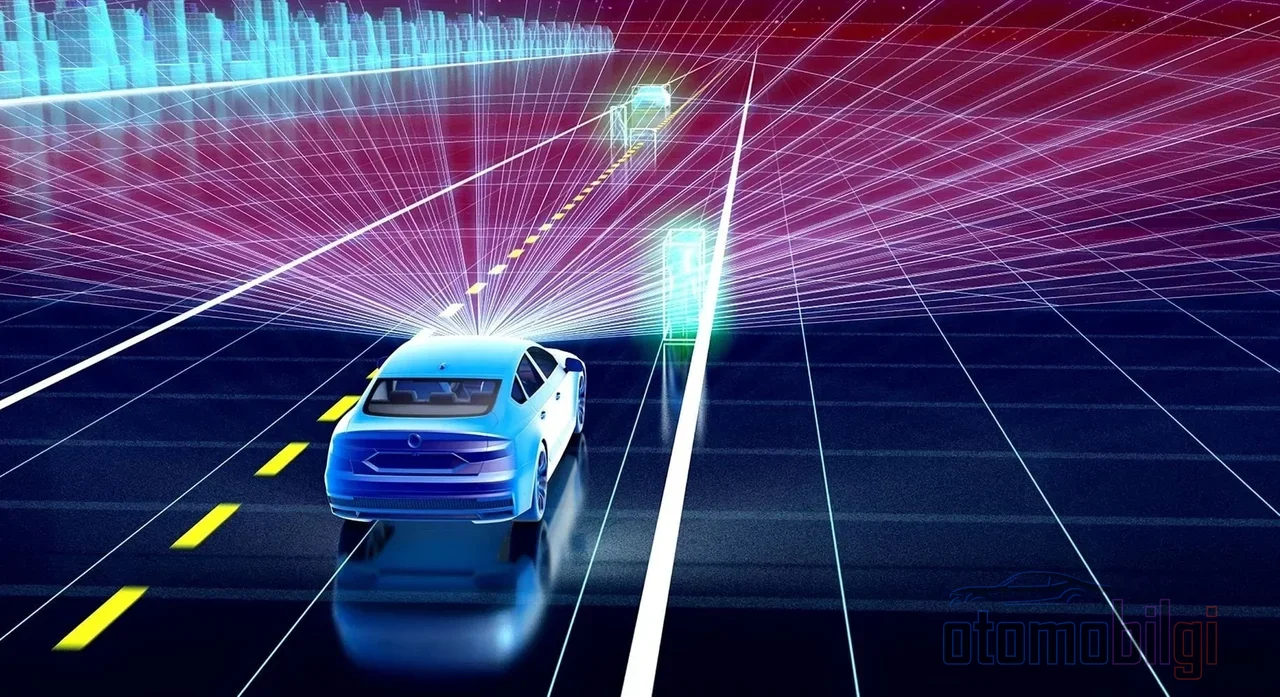
Ban đêm, bạn đang di chuyển trên một con đường mưa. Adaptive Cruise Control đang bật, xe bám theo xe phía trước. Vậy nhưng bạn đã bao giờ tò mò xe nhìn thấy xe đó như thế nào chưa? Có phải camera đang quan sát, radar đang đo, hay một loại laser vô hình đang quét? Thực tế, hầu hết các so sánh cảm biến chỉ nói về camera và radar; nhưng nhân vật thứ ba, tức LiDAR, lại ít khi được nhắc đến. Trong khi đó, câu chuyện thú vị nhất nằm đúng ở đó: cảm biến đắt nhất thế giới từng có giá 75.000 đô-la, hôm nay xuống chỉ còn 200 đô-la, cuộc chơi đã hoàn toàn thay đổi.
Trên trang này, tôi sẽ kể cho bạn nghe LiDAR hoạt động khác camera và radar ra sao, trong tình huống nào nó cứu mạng sống và trong tình huống nào nó gặp khó khăn, cũng như tại sao một số nhà sản xuất vẫn né tránh nó. Nếu bạn sẵn sàng thì bắt đầu nhé, vì chủ đề này thực sự thú vị.
LiDAR Hoạt Động Như Thế Nào: Logic Định Vị Bằng Sóng Âm Nhưng Với Laser
Thực ra logic của LiDAR giống hệt con dơi, chỉ khác là nó dùng laser thay vì âm thanh. Hệ thống gửi các xung laser ngắn và đo thời gian mỗi xung bật khỏi vật thể rồi quay về. Vì ánh sáng đi với tốc độ khoảng 300.000 km/s, quãng đường đi-về 1 km chỉ mất khoảng 0.000006 giây. Đúng vậy, khoảng cách được tính từ một khoảng thời gian khó tin chỉ bằng phần triệu giây. Kỹ thuật này có tên là đo thời gian bay, tức Time-of-Flight (ToF).
Phép màu thực sự ở đây nằm ở độ chính xác của việc định thì. Chỉ cần tín hiệu giữa mô-đun chiếu sáng và cảm biến lệch 10 picô-giây thì phép đo khoảng cách đã sai lệch 1.5 mm. Nghĩa là để có khoảng cách chính xác, cần một chiếc đồng hồ bấm giây sắc bén đáng kinh ngạc. Đổi lại, thứ thu được cũng rất đáng giá: độ chính xác đo thường vào khoảng 1% khoảng cách và có thể thu dữ liệu tới 160 khung hình mỗi giây. Vì vậy nó hoàn toàn phù hợp cho các ứng dụng lái xe thời gian thực.
Khi tất cả các phép đo này hợp lại, ta thu được thứ gọi là đám mây điểm: một bản đồ ba chiều của môi trường xung quanh xe với độ chính xác tính bằng xăng-ti-mét. Bản đồ này có thể nhận diện từng cạnh làn đường, từng người đi bộ và từng chướng ngại vật.
Ba Cảm Biến, Ba Tính Cách: LiDAR, Camera và Radar Bên Nhau
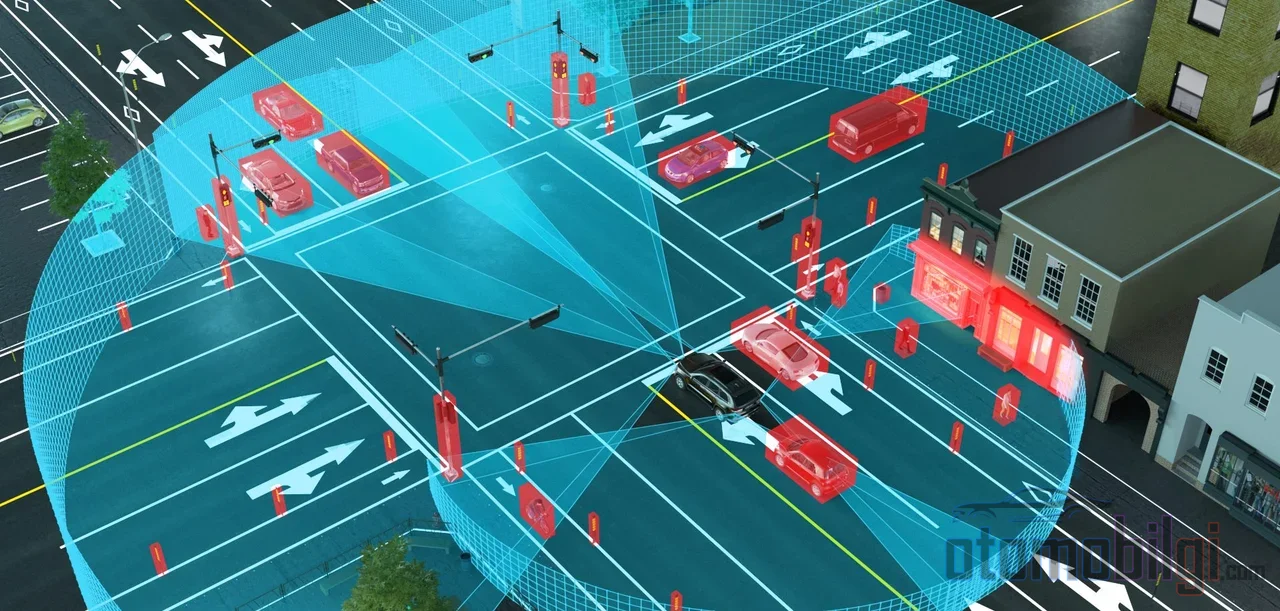
Khác biệt cơ bản của ba cảm biến nằm ở loại sóng mà chúng sử dụng. Radar dùng sóng vô tuyến ở thước xăng-ti-mét-mi-li-mét, LiDAR dùng ánh sáng hồng ngoại gần, còn camera xử lý ánh sáng mà mắt người nhìn thấy. Chính khác biệt này quyết định tính cách của từng loại. Tôi tóm tắt trong một bảng ngắn:
| Đặc tính | Camera | Radar | LiDAR |
|---|---|---|---|
| Loại sóng sử dụng | Ánh sáng khả kiến | Sóng vô tuyến | Laser hồng ngoại gần |
| Độ chính xác khoảng cách | Gián tiếp, phụ thuộc phần mềm | Độ phân giải thấp hơn | Cấp xăng-ti-mét |
| Phạm vi phát hiện điển hình | Thay đổi | Trên 250 m | Đến 200 m |
| Hiệu năng ban đêm | Yếu | Rất đáng tin cậy | Rất tốt |
| Khả năng chịu thời tiết xấu | Bị ảnh hưởng | Chịu đựng nhất | Hiệu năng giảm |
| Nhận biết ngữ nghĩa (màu sắc, biển báo) | Tốt nhất | Không có | Hạn chế |
Như bạn thấy, không ai là nhà vô địch trong mọi việc cả. Camera vô đối về mặt hiểu biết ngữ cảnh: đọc biển báo, phân biệt màu sắc, nhận diện đèn giao thông đều là việc của camera. Radar vững vàng ở tầm xa và trong thời tiết xấu. LiDAR lại là công cụ sắc bén nhất trong việc đo hình dạng và độ sâu, xây dựng thế giới ba chiều.
Điểm Nổi Bật
- LiDAR đo thời gian quay trở lại của các xung laser; độ chính xác thường bằng 1% khoảng cách.
- Vì LiDAR không phụ thuộc vào ánh sáng môi trường nên nó hoạt động đáng tin cậy hơn camera nhiều trong đêm và điều kiện thiếu sáng.
- Trong mưa lớn, tuyết và bụi, hiệu suất của LiDAR giảm rõ rệt; trong thời tiết như vậy radar mới là người trụ vững.
- Giá LiDAR đã giảm từ 75.000 đô la năm 2015 xuống còn 200 đô la khi bước sang năm 2026.
- Các nhà sản xuất như Nissan đang sử dụng gộp cảm biến camera + radar + LiDAR trong các hệ thống lái mới.
Những Khoảnh Khắc LiDAR Tỏa Sáng: Ban Đêm, Tương Phản Thấp, Vật Cản Tĩnh
Cảm biến tự mang nguồn sáng của riêng mình trong bóng tối
Camera một mình không thể nhìn thấy trong bóng tối; đó là quy luật vật lý của nó. Còn LiDAR, vì phát các xung laser của chính mình nên hầu như không phụ thuộc vào ánh sáng môi trường. Trong hành trình ban đêm, ngay cả một vật cản mà đèn pha không chiếu tới, LiDAR cũng đưa nó vào đám mây điểm của mình. Thậm chí có thông báo rằng ngay cả trong sương mù nhẹ và trung bình - nơi camera không thể nhìn thấy vật thể ở khoảng cách 50 mét - nó vẫn có thể tiếp tục tạo ra dữ liệu sử dụng được cho xe.
Tương phản thấp và vật thể tĩnh
Radar có một điểm yếu thú vị: nhầm lẫn vật thể chuyển động với vật thể tĩnh. Một vật thể nằm trên đường đôi khi bị bộ lọc của radar nhận nhầm như dải phân cách ven đường và bị loại bỏ. Còn LiDAR, vì lập bản đồ môi trường theo từng điểm nên có lợi thế trong việc phát hiện các vật cản tĩnh cùng với hình dạng của chúng. Ngoài ra, mắt camera có thể dễ dàng nhầm lẫn trước một chiếc xe tải trắng đột ngột xuất hiện phía trước hoặc vật thể tương phản thấp; dữ liệu khoảng cách với độ chính xác tính bằng centimet là vô giá trong những tình huống như vậy. Việc các hệ thống như Adaptif Cruise Control và phanh khẩn cấp tự động có thể đưa ra quyết định đúng đắn chính là dựa vào những dữ liệu này: Khi radar bổ sung thêm thông tin tốc độ của chính xe, khoảng cách theo dõi được duy trì an toàn, và khả năng phát hiện precrash của LiDAR cũng nắm bắt được khoảnh khắc cuối cùng trước va chạm.
Những Thời Tiết Gây Khó Khăn Cho LiDAR: Mưa, Tuyết, Bụi
Bây giờ đến mặt còn lại của vấn đề. Các hạt lơ lửng trong không khí, tức mưa, tuyết, sương mù và bụi, làm suy yếu khả năng cảm biến của LiDAR; đây là phát hiện nhất quán cả qua các nghiên cứu học thuật lẫn kinh nghiệm thực địa. Nguyên nhân rất đơn giản: chùm laser va vào từng giọt nước, từng hạt tuyết rồi tán xạ, và trả về cảm biến những dữ liệu giả.
Tuyết đặc biệt gây vấn đề, vì các hạt tuyết lớn hơn nhiều so với những giọt nước nhỏ của sương mù và phản xạ laser mạnh hơn nhiều. Mưa lớn cũng làm giảm hiệu suất theo cùng một logic. Nói cách khác, truyền thuyết "LiDAR vô dụng trong mưa lớn" không hoàn toàn đúng; hệ thống tiếp tục hoạt động trong điều kiện nhẹ và trung bình nhưng có thể bị mù trong điều kiện cực đoan. Và chính ở điểm đó, radar bước vào: ngay cả trong những thời tiết mà hiệu suất của LiDAR suy sụp, sóng vô tuyến vẫn tiếp tục hoạt động. Theo dữ liệu của nhà sản xuất, một LiDAR hoạt động với độ phản xạ 10% ở khoảng cách 200 mét cải thiện hiệu năng thêm một phần ba so với thiết bị hoạt động với cùng độ phản xạ ở 150 mét; nghĩa là tầm hoạt động và dung sai điều kiện gắn kết trực tiếp với nhau.
Vì vậy mà những câu chuyện anh hùng một cảm biến không tồn tại lâu trong ngành này. Câu hỏi thực sự không phải là "LiDAR hay camera"; mà là "LiDAR + camera + radar cùng lúc, hay chỉ riêng camera".
Tại Sao Tesla Đi Bằng Camera, Còn Những Người Khác Đi Bằng Fusion?
Tesla, từ năm 2022, đã làm việc hoàn toàn dựa trên camera trong gói Full Self-Driving; họ không sử dụng cảm biến siêu âm, radar hay LiDAR trong hệ thống này. Lý do cho cách tiếp cận này là chi phí và sự đơn giản: hệ thống camera rẻ hơn, đơn giản hơn. Ngoài ra còn một lập luận kỹ thuật được đưa ra: ý cho rằng khi các cảm biến khác nhau mâu thuẫn với nhau, hệ thống trở nên mơ hồ về cái nào đáng tin cậy hơn. Các nhà nghiên cứu từ Cornell cũng đã chứng minh rằng với các phương pháp không dùng LiDAR, có thể phát hiện vật thể với độ chính xác gần bằng LiDAR ở chi phí thấp hơn nhiều.
Trong khi đó, phe đối lập rất rõ ràng: ProPILOT thế hệ mới của Nissan sử dụng kết hợp camera, radar và LiDAR để lái nâng cao trên đường cao tốc và trong đô thị. Năm 2026, các hệ thống như Surround ADAS dựa trên EyeQ6H của Mobileye bắt đầu xuất hiện trên các xe đại chúng và mang lại trải nghiệm lái không cần giữ tay trên đường cao tốc mở rộng. Nói cách khác, phe fusion đang lớn lên chứ không thu nhỏ lại.
Cuộc tranh luận giữa hai phe đôi khi trở nên gay gắt; những người chỉ trích việc bỏ radar cáo buộc người khác phớt lờ luật vật lý, còn những người tin vào camera lại cho rằng cảm biến bổ sung gây ra sự phức tạp. Một chi tiết thú vị: có đánh giá cho rằng Tesla có thể đang sử dụng radar độ phân giải cao làm điểm chuẩn độ chính xác, tức ground truth, trong việc huấn luyện trí tuệ nhân tạo. Nghĩa là ngay cả hệ thống dùng camera cũng có thể đang được nuôi bằng dữ liệu đo lường độ chính xác cao ở đâu đó phía sau.
Đường Cong Chi Phí: Từ 75.000 Xuống 200 Đô La
Lý do lớn nhất khiến LiDAR chưa phổ biến luôn là giá cả. Trong giai đoạn 2016-2018, các hệ thống LiDAR cơ học cao cấp được bán với giá từ 75.000 đô la trở lên. Còn hôm nay? Giá mỗi đơn vị đã giảm xuống còn 200 đô la, và tại CES 2026, mục tiêu 100 đô la đã bắt đầu được bàn đến. MicroVision đang phát triển LiDAR dạng rắn giá 200 đô la mỗi đơn vị, dự kiến ra mắt thị trường năm 2029, và ban lãnh đạo công ty cho biết giá có thể giảm xuống còn 100 đô la.
Thiết kế dạng rắn còn bền hơn: vì ít bộ phận cơ học chuyển động nên chúng chống mài mòn tốt hơn và phù hợp hơn với những yêu cầu khắc nghiệt của lái tự hành. Thị trường cũng chứng kiến đà tăng trưởng này: theo dự báo của các công ty nghiên cứu khác nhau, thị trường LiDAR ô tô sẽ khởi đầu ở mức khoảng 1-1,7 tỷ đô la vào năm 2026 và vượt 6,5 tỷ đô la vào giữa thập niên 2030, tức tăng trưởng khoảng 30% mỗi năm. Dù con số thay đổi tùy từng công ty nhưng hướng đi luôn giống nhau: hướng lên.
Câu Trả Lời Ngắn: LiDAR Khác Gì Với Camera và Radar?
Tóm tắt của bản tóm tắt là thế này: LiDAR đo thời gian quay trở lại của xung laser để tạo ra bản đồ khoảng cách ba chiều với độ chính xác tính bằng centimet; camera có thể hiểu ngữ cảnh nhưng mù trong bóng tối, radar có tầm xa và chịu ảnh hưởng thời tiết kém nhưng độ phân giải thấp. LiDAR là nguồn dữ liệu khoảng cách đáng tin cậy nhất vào ban đêm và trong điều kiện tương phản thấp, nhưng bị suy yếu khi có mưa lớn, tuyết và bụi; vì vậy cách tiếp cận hiện đại là kết hợp cả ba.
Thực ra bạn cảm nhận được điều này khi cầm lái: việc phanh tự động dễ dàng nhận ra người đi bộ băng qua đường trên đường đêm, việc Adaptive Cruise Control giữ khoảng cách an toàn trong điều kiện thời tiết xấu, hoặc ngược lại là hệ thống đột ngột phanh không cần thiết... Tất cả những điều này đều là kết quả của việc cảm biến phía sau có thể nhìn thấy gì tại thời điểm đó. Khi cảm biến ngày càng rẻ và công nghệ hợp nhất cảm biến ngày càng phổ biến, những hành vi này sẽ trở nên dễ dự đoán hơn. Nói cách khác, vài năm tới sẽ là những năm của một cuộc cách mạng thầm lặng nhưng nhanh chóng về cách xe hơi nhìn nhận thế giới. Tôi sẽ tiếp tục theo dõi; bạn cũng vậy nhé.
Nguồn tham khảo
- Time-of-flight camera - Wikipedia
- An in-depth comparison of LiDAR, Cameras, and Radars - Outsight
- The Strengths and Limitations of Camera, Radar, and Lidar - Hesai Tech
- How Weather Really Affects LiDAR Performance - Yellowscan
- Survey on LiDAR Perception in Adverse Weather Conditions - arXiv
- Tesla's Big Bet: Cameras over LiDAR - Vik's Newsletter
- Researchers back Tesla's non-LiDAR approach - The Robot Report
- Lidar costs for autonomous trucks are dropping fast - FleetOwner
- The Great Sensor War Behind Self-Driving Cars - MotorTrend
- Lidar's Critical Role in Next Gen Autonomous Driving - MicroVision