LiDAR, ক্যামেরা এবং রাডার: ADAS-এ কোনটি কী করে?
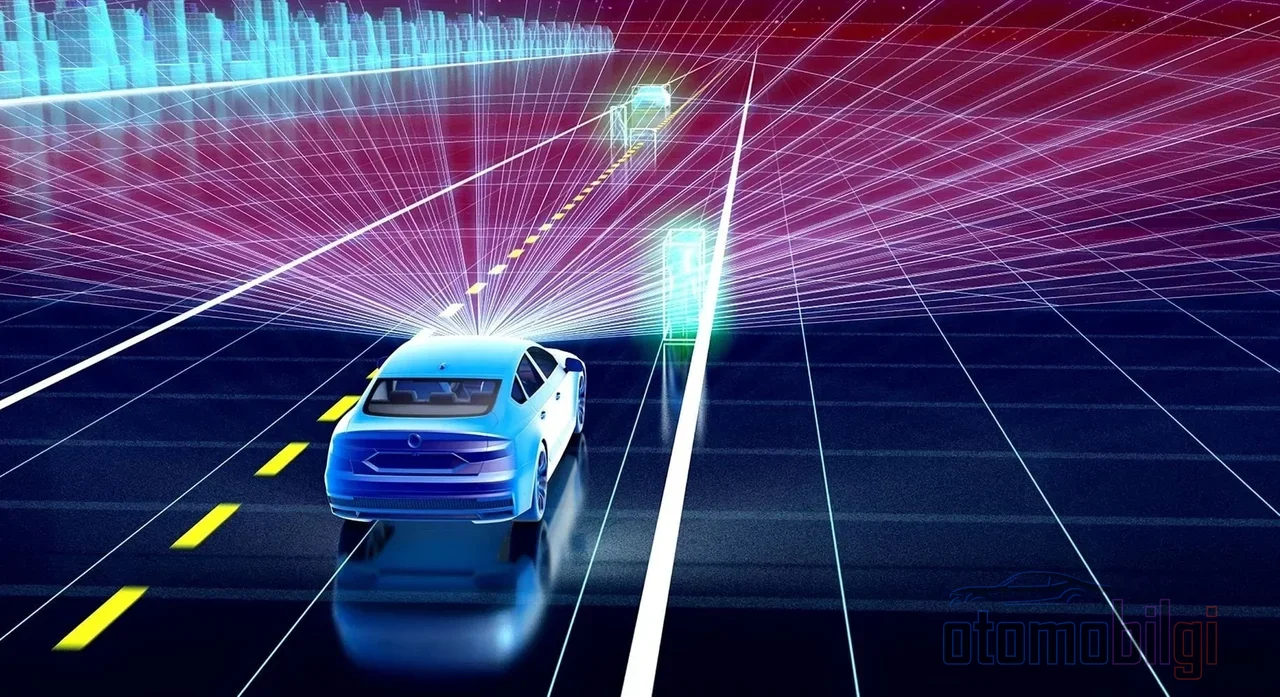
রাত, তুমি বৃষ্টিভেজা একটি রাস্তায় এগিয়ে চলেছ। Adaptif Cruise Control চালু, সামনের গাড়িকে অনুসরণ করছে। কিন্তু গাড়িটি সেই গাড়িকে কীভাবে দেখে, তা কি কখনো ভেবে দেখেছ? ক্যামেরা কি দেখছে, রাডার কি মাপছে, নাকি অদৃশ্য কোনো লেজার স্ক্যান করছে? সত্যি বলতে, বেশিরভাগ সেন্সর তুলনা ক্যামেরা আর রাডার নিয়েই আলোচনা করে থাকে; কিন্তু তৃতীয় খেলোয়াড়, অর্থাৎ LiDAR, তা খুব একটা আলোচনায় আসে না। অথচ সবচেয়ে চমকপ্রদ গল্পটি ঠিক সেখানেই: বিশ্বের সবচেয়ে দামি সেন্সর একসময় 75,000 ডলার ছিল, আজ 200 ডলার পর্যন্ত নেমে এসেছে - খেলা সম্পূর্ণ বদলে গেছে।
এই পৃষ্ঠায় আমি বলব LiDAR ক্যামেরা ও রাডার থেকে কীভাবে আলাদাভাবে কাজ করে, কোন পরিস্থিতিতে এটি জীবন বাঁচায় আর কোন পরিস্থিতিতে হিমশিম খায়, এবং কেন কিছু নির্মাতা এখনও এড়িয়ে চলে। তৈরি থাকলে শুরু করি, কারণ বিষয়টি সত্যিই দারুণ।
LiDAR কীভাবে কাজ করে: লেজারের ইকোলোকেশন লজিক
LiDAR-এর লজিক আসলে বাদুড়ের মতোই, শুধু শব্দের বদলে লেজার ব্যবহার করে। সিস্টেম ছোট লেজার পালস পাঠায় এবং প্রতিটি পালসের বস্তু থেকে প্রতিফলিত হয়ে ফিরে আসার সময় মাপে। আলো প্রায় 300,000 km/s গতিতে যায়, তাই 1 km-এর যাত্রা-প্রত্যাবর্তন মাত্র প্রায় 0.000006 সেকেন্ড সময় নেয়। হ্যাঁ, মিলিয়নের ছয় ভাগের মতো অবিশ্বাস্য ক্ষুদ্র সময় থেকে দূরত্ব হিসাব করা হয়। এই কৌশলের নাম ফ্লাইট টাইম, অর্থাৎ Time-of-Flight (ToF) পরিমাপ।
এখানকার আসল জাদু টাইমিংয়ের নির্ভুলতায়। আলোকিত ইউনিট ও সেন্সরের মধ্যকার সিগন্যাল স্থানচ্যুতি মাত্র 10 পিকোসেকেন্ড হলে দূরত্ব পরিমাপ 1.5 mm এদিক-ওদিক হয়। অর্থাৎ সঠিক দূরত্বের জন্য অবিশ্বাস্য রকম ধারালো একটি ক্রনোমিটার দরকার। বিনিময়ে পাওয়া জিনিসটিও মূল্যবান: পরিমাপের নির্ভুলতা সাধারণত দূরত্বের 1 শতাংশের কাছাকাছি এবং সেকেন্ডে 160 ফ্রেম পর্যন্ত ডেটা সংগ্রহ করা সম্ভব। এ কারণেই এটি রিয়েল-টাইম ড্রাইভিং অ্যাপ্লিকেশনের জন্য সম্পূর্ণ উপযুক্ত।
এই সব পরিমাপ একত্রিত হলে যা তৈরি হয় তাকে বলা হয় পয়েন্ট ক্লাউড: গাড়ির আশেপাশের পরিবেশের সেন্টিমিটার নির্ভুলতায় ত্রিমাত্রিক একটি মানচিত্র। এই মানচিত্র লেনের ধার, পথচারী ও বাধাগুলোকে একে একে চিহ্নিত করতে পারে।
তিন সেন্সর, তিন চরিত্র: LiDAR, ক্যামেরা ও রাডার পাশাপাশি
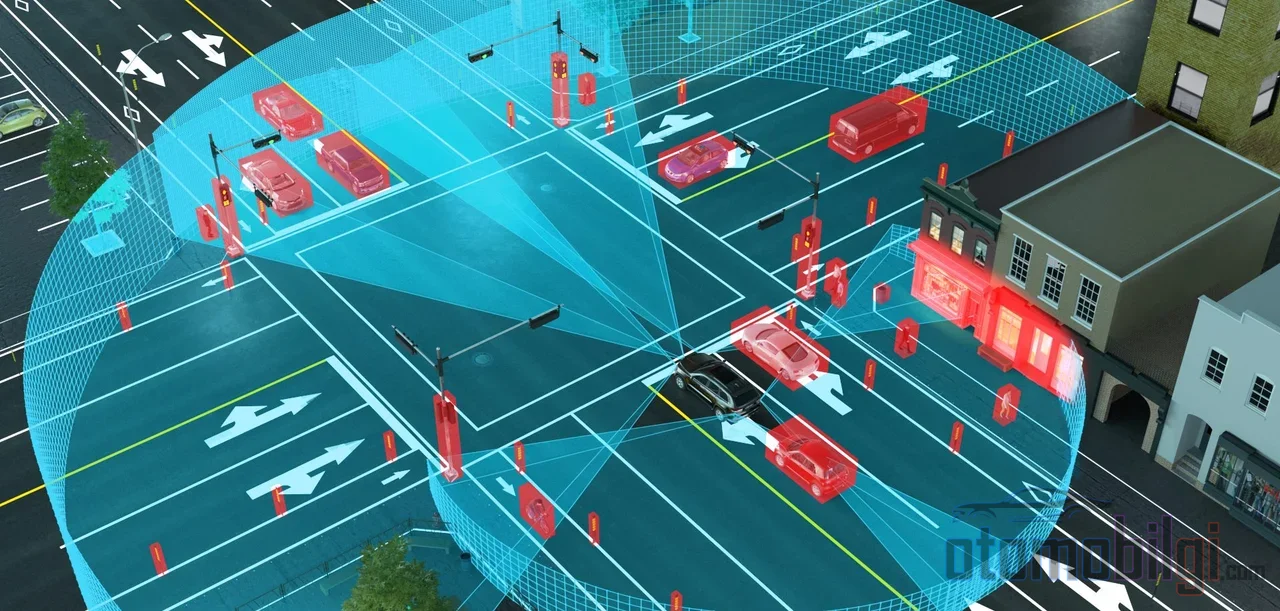
তিন সেন্সরের মূল পার্থক্য লুকিয়ে আছে তারা ব্যবহৃত তরঙ্গের ধরনে। রাডার সেন্টিমিটার-মিলিমিটার স্কেলের রেডিও তরঙ্গ ব্যবহার করে, LiDAR কাছাকাছি ইনফ্রারেড আলো, আর ক্যামেরা চোখের দেখা আলোকে প্রসেস করে। এই একটি পার্থক্যই প্রতিটির চরিত্র নির্ধারণ করে। সংক্ষেপে একটি টেবিলে তুলে ধরি:
| বৈশিষ্ট্য | ক্যামেরা | রাডার | LiDAR |
|---|---|---|---|
| ব্যবহৃত তরঙ্গ | দৃশ্যমান আলো | রেডিও তরঙ্গ | কাছাকাছি ইনফ্রারেড লেজার |
| দূরত্ব নির্ভুলতা | পরোক্ষ, সফটওয়্যার নির্ভর | তুলনামূলক কম রেজল্যুশন | সেন্টিমিটার স্তর |
| সাধারণ শনাক্তকরণ পরিসর | পরিবর্তনশীল | 250 m এর বেশি | 200 m পর্যন্ত |
| রাতের পারফরম্যান্স | দুর্বল | অত্যন্ত নির্ভরযোগ্য | খুবই ভালো |
| খারাপ আবহাওয়ার সহনশীলতা | প্রভাবিত হয় | সবচেয়ে প্রতিরোধী | পারফরম্যান্স কমে যায় |
| অর্থ নির্ণয় (রঙ, সাইনবোর্ড) | সবচেয়ে ভালো | নেই | সীমিত |
দেখা যাচ্ছে, কেউই সব কাজে চ্যাম্পিয়ন নয়। অর্থ বোঝার ব্যাপারে ক্যামেরা অতুলনীয়: সাইনবোর্ড পড়া, রঙ আলাদা করা, ট্রাফিক সিগন্যাল চেনা - এসবই ক্যামেরার কাজ। রাডার দীর্ঘ পরিসরে ও খারাপ আবহাওয়ায় টলে না। LiDAR আকৃতি ও গভীরতা মাপার এবং ত্রিমাত্রিক জগৎ গড়ে তোলার সবচেয়ে নিখুঁত উপকরণ।
উল্লেখযোগ্য বিষয়সমূহ
- LiDAR লেজার পালসের ফেরত আসার সময় মাপে; নির্ভুলতা সাধারণত দূরত্বের ১% পর্যন্ত হয়।
- LiDAR পরিবেষ্টিত আলোর ওপর নির্ভর করে না বলে রাতে ও কম আলোতে ক্যামেরার চেয়ে অনেক বেশি নির্ভরযোগ্যভাবে কাজ করে।
- ভারী বৃষ্টি, তুষার ও ধুলোয় LiDAR-এর কার্যক্ষমতা স্পষ্টভাবে কমে যায়; এমন আবহাওয়ায় রাডার টিকে থাকে।
- LiDAR-এর দাম 2015 সালে 75,000 ডলার থেকে কমে 2026 সালে এসে 200 ডলারে নেমে এসেছে।
- Nissan-এর মতো প্রস্তুতকারকরা নতুন ড্রাইভিং সিস্টেমে ক্যামেরা + রাডার + LiDAR-এর সেন্সর ফিউশন ব্যবহার করছে।
LiDAR যেসব ক্ষেত্রে দিব্যিত হয়: রাত, কম কনট্রাস্ট, স্থির বাধা
অন্ধকারে নিজের আলো বহন করা সেন্সর
ক্যামেরা একা অন্ধকারে দেখতে পায় না; এটা তার পদার্থবিজ্ঞানের নিয়ম। LiDAR নিজের লেজার পালস ছড়ায় বলে পরিবেষ্টিত আলোর ওপর প্রায় কোনো নির্ভরতাই নেই। রাতের যাত্রায় হেডলাইটের আলো না পৌঁছানো কোনো বাধাও হোক, LiDAR তাকে পয়েন্ট ক্লাউডে রূপ দেয়। এমনকি ক্যামেরাগুলো ৫০ মিটারে বস্তু দেখতে না পাওয়া হালকা ও মাঝারি ঘনত্বের কুয়াশার ভেতরেও যানবাহনের জন্য ব্যবহারযোগ্য ডেটা তৈরি করতে পারে বলে জানা গেছে।
কম কনট্রাস্ট ও স্থির বস্তু
রাডারের একটি চমকপ্রদ দুর্বলতা আছে: এটি চলমান বস্তুকে স্থির বস্তুর সঙ্গে গুলিয়ে ফেলতে পারে। রাস্তায় দাঁড়িয়ে থাকা কোনো বস্তুকে রাডারের ফিল্টার কখনো কখনো রাস্তার পাশের উঁচু-নিচু ভাব হিসেবে ধরে নিয়ে উপেক্ষা করতে পারে। LiDAR আশপাশকে পয়েন্ট-বাই-পয়েন্ট ম্যাপ করে বলে স্থির বাধাগুলোকে তার আকৃতিসহ শনাক্ত করতে সুবিধাজনক। এছাড়া হঠাৎ সামনে চলে আসা সাদা একটি ট্রাক বা কম কনট্রাস্টের কোনো বস্তুর বিরুদ্ধে ক্যামেরার চোখ সহজেই ভুল করতে পারে; সেন্টিমিটার-স্তরের নির্ভুলতাসম্পন্ন দূরত্বের ডেটা এমন পরিস্থিতিতে অমূল্য। Adaptive Cruise Control ও স্বয়ংক্রিয় জরুরি ব্রেকের মতো সিস্টেমের সঠিক সিদ্ধান্ত নেওয়ার ভিত্তিই এই ডেটা: রাডার গাড়ির নিজের গতির তথ্যও যোগ করলে অনুসরণ-দূরত্ব নিরাপদে ধরে রাখা হয়, আর LiDAR-এর প্রি-ক্র্যাশ শনাক্তকরণ সংঘর্ষের ঠিক আগের মুহূর্তটি ধরে ফেলে।
LiDAR যেসব আবহাওয়ায় দুর্বল: বৃষ্টি, তুষার, ধুলো
এবার সিক্কার অন্য পিঠ। বাতাসে ভাসমান কণা, অর্থাৎ বৃষ্টি, তুষার, কুয়াশা ও ধুলো LiDAR শনাক্তকরণকে দুর্বল করে; এটি একাডেমিক গবেষণা এবং মাঠপর্যায়ের অভিজ্ঞতা দুটোরই সঙ্গে সামঞ্জস্যপূর্ণ ফলাফল। কারণ সহজ: লেজার রশ্মি প্রতিটি ফোঁটায়, প্রতিটি তুষারকণায় আঘাত করে বিক্ষিপ্ত হয় এবং সেন্সরে ভুয়া ডেটা ফিরে আসে।
তুষার বিশেষভাবে সমস্যাযুক্ত, কারণ তুষারকণা কুয়াশার ক্ষুদ্র জলবিন্দুর চেয়ে অনেক বড় এবং লেজারকে অনেক বেশি প্রতিফলিত করে। ভারী বৃষ্টিও একই যুক্তিতে কার্যক্ষমতা কমিয়ে দেয়। "ভারী বৃষ্টিতে LiDAR কাজ করে না" এই কুসংস্কার ঠিকঠাক সত্য নয়; সিস্টেম হালকা ও মাঝারি পরিস্থিতিতে কাজ চালিয়ে যায়, তবে চরম পরিস্থিতিতে অন্ধ হয়ে যেতে পারে। ঠিক সেই মুহূর্তে কাজে নামে রাডার: LiDAR-এর কার্যক্ষমতা ভেঙে পড়া আবহাওয়ায়ও রেডিও তরঙ্গ কাজ চালিয়ে যায়। প্রস্তুতকারকের তথ্য অনুযায়ী 200 মিটারে 10 শতাংশ প্রতিফলকতায় কাজ করা একটি LiDAR, 150 মিটারে একই প্রতিফলকতায় কাজ করার তুলনায় তার কার্যক্ষমতা এক-তৃতীয়াংশ বাড়িয়ে দেয়; অর্থাৎ পরিসর এবং শর্ত সহনশীলতা সরাসরি একে অপরের সাথে যুক্ত।
এই কারণেই একক সেন্সরের বীরত্বগাথা এই শিল্পে বেশি দিন টেকে না। আসল প্রশ্ন "LiDAR না ক্যামেরা" নয়; বরং "LiDAR + ক্যামেরা + রাডার একসাথে, নাকি শুধু ক্যামেরা" - এই প্রশ্নটি।
Tesla কেন শুধু ক্যামেরা দিয়ে এগোয়, আর বাকিরা কেন ফিউশনের পথে যায়?
Tesla 2022 সাল থেকে Full Self-Driving প্যাকেজে সম্পূর্ণ ক্যামেরানির্ভর কাজ করছে; এই সিস্টেমে তারা আল্ট্রাসনিক সেন্সর, রাডার এবং LiDAR ব্যবহার করে না। এই পদ্ধতির যুক্তি হলো খরচ এবং সরলতা: ক্যামেরা সিস্টেম সস্তা এবং সহজ। আরও একটি কারিগরি যুক্তি প্রস্তাব করা হয়: বিভিন্ন সেন্সর পরস্পরের সাথে দ্বন্দ্বে গেলে সিস্টেম কোনটার উপর আস্থা রাখবে তা অস্পষ্ট হয়ে যায় - এই দাবি। Cornell-এর গবেষকরাও দেখিয়েছিলেন যে LiDAR ছাড়া পদ্ধতিতে অনেক কম খরচে LiDAR-এর কাছাকাছি নির্ভুলতায় বস্তু শনাক্ত করা সম্ভব।
বিপরীত শিবির অবশ্য খুবই স্পষ্ট: Nissan-এর নতুন প্রজন্মের ProPILOT হাইওয়ে এবং শহরের ভেতরে আরও উন্নত ড্রাইভিংয়ের জন্য ক্যামেরা, রাডার এবং LiDAR একসাথে ব্যবহার করে। 2026 সালে Mobileye-এর EyeQ6H ভিত্তিক Surround ADAS-এর মতো সিস্টেম ভরখাটের গাড়িতে ঢুকছে এবং বর্ধিত হাতমুক্ত হাইওয়ে ড্রাইভিং দিচ্ছে। অর্থাৎ ফিউশন শিবির বড় হচ্ছে, ছোট হচ্ছে না।
দুই শিবিরের মধ্যে বিতর্ক মাঝে মাঝে তীব্র হয়; রাডার বাদ দেওয়ার সমালোচকরা পদার্থবিদ্যার নিয়ম উপেক্ষা করার অভিযোগ আনেন, আর ক্যামেরায় বিশ্বাসীরা বলেন অতিরিক্ত সেন্সর জটিলতা সৃষ্টি করে। একটি চমকপ্রদ বিষয়: এমন মূল্যায়ন আছে যে Tesla তার উচ্চ রেজোলিউশনের রাডারকে কৃত্রিম বুদ্ধিমত্তার প্রশিক্ষণে নির্ভুলতার রেফারেন্স অর্থাৎ ground truth হিসেবে ব্যবহার করতে পারে। অর্থাৎ ক্যামেরানির্ভর সিস্টেমও পেছনে কোথাও উচ্চ নির্ভুলতার পরিমাপ দিয়ে পুষ্ট হচ্ছে।
খরচের বক্ররেখা: 75,000 ডলার থেকে 200 ডলারে
LiDAR-এর ব্যাপক হতে না পারার একটাই বড় কারণ ছিল এর দাম। 2016-2018 সালের মধ্যে প্রিমিয়াম মেকানিক্যাল LiDAR সিস্টেম 75,000 ডলার বা তার বেশি দামে বিক্রি হতো। আজ? একক মূল্য 200 ডলারে নেমেছে এবং CES 2026-তে 100 ডলারের লক্ষ্য নিয়ে আলোচনা শুরু হয়ে গেছে। MicroVision 2029 সালে বাজারে আসার কথা থাকা ইউনিটপ্রতি 200 ডলার মূল্যের সলিড-স্টেট LiDAR তৈরি করছে এবং কোম্পানির ব্যবস্থাপনা জানাচ্ছে দাম 100 ডলার পর্যন্ত নামতে পারে।
সলিড-স্টেট ডিজাইনগুলো আরও টেকসই: চলমান যান্ত্রিক অংশ কম থাকায় ক্ষয়ের বিরুদ্ধে এগুলো বেশি প্রতিরোধী এবং স্বয়ংচালিত ড্রাইভিংয়ের কঠিন চাহিদার জন্য বেশি উপযুক্ত। বাজারও এই গতিবেগের সাক্ষী: বিভিন্ন গবেষণা সংস্থার অনুমানে অটোমোটিভ LiDAR বাজার 2026 সালে মোটামুটি 1-1.7 বিলিয়ন ডলার থেকে শুরু হয়ে 2030-এর দশকের মাঝামাঝি 6.5 বিলিয়ন ডলার ছাড়িয়ে যাওয়ার সম্ভাবনা, অর্থাৎ বছরে প্রায় 30 শতাংশ বৃদ্ধি প্রত্যাশিত। সংখ্যাগুলো সংস্থাভেদে আলাদা হলেও দিকটা সবসময় এক: উপরের দিকে।
সংক্ষিপ্ত উত্তর: LiDAR ক্যামেরা এবং রাডার থেকে কীভাবে আলাদা?
সারসংক্ষেপের সারসংক্ষেপ হলো: LiDAR লেজার পালসের প্রতিফলনের সময় পরিমাপ করে সেন্টিমিটার স্তরের নির্ভুলতায় ত্রিমাত্রিক দূরত্বের মানচিত্র তৈরি করে; ক্যামেরা বোঝাতে পারে কিন্তু অন্ধকারে অন্ধ হয়ে যায়, রাডার দূরপাল্লার এবং আবহাওয়া-প্রতিরোধী কিন্তু এর রেজল্যুশন কম। LiDAR রাতে ও কম কনট্রাস্টে সবচেয়ে নির্ভরযোগ্য দূরত্বের উৎস, তবে ভারী বৃষ্টি, তুষার ও ধুলোতে দুর্বল হয়ে যায়; তাই আধুনিক পদ্ধতি হলো তিনটি একসাথে ব্যবহার করা।
আসলে তুমি এটা স্টিয়ারিংয়ের পেতেই অনুভব করো: রাতের রাস্তায় অটোমেটিক ব্রেক সড়ক পার হচ্ছে এমন পথচারীকে সহজে চিনতে পারা, খারাপ আবহাওয়ায় Adaptif Cruise Control-এর অনুসরণ দূরত্ব ধরে রাখা, অথবা ঠিক উল্টোটা - হঠাৎ অকারণে সিস্টেমের ব্রেক কষা... এসবের সবই পেছনের সেন্সরটি সেই মুহূর্তে কী দেখতে পাচ্ছে তার ফলাফল। সেন্সরের দাম কমতে থাকলে এবং ফিউশন ছড়িয়ে পড়তে থাকলে, এই আচরণগুলো ক্রমশ আরও পূর্বানুমেয় হয়ে উঠবে। অর্থাৎ আগামী কয়েক বছর হবে গাড়ির বিশ্বকে দেখার উপায়ের এক নীরব কিন্তু দ্রুত বিপ্লবের বছর। আমি দেখতে থাকব; তুমিও দেখো।
তথ্যসূত্র
- Time-of-flight camera - Wikipedia
- An in-depth comparison of LiDAR, Cameras, and Radars - Outsight
- The Strengths and Limitations of Camera, Radar, and Lidar - Hesai Tech
- How Weather Really Affects LiDAR Performance - Yellowscan
- Survey on LiDAR Perception in Adverse Weather Conditions - arXiv
- Tesla's Big Bet: Cameras over LiDAR - Vik's Newsletter
- Researchers back Tesla's non-LiDAR approach - The Robot Report
- Lidar costs for autonomous trucks are dropping fast - FleetOwner
- The Great Sensor War Behind Self-Driving Cars - MotorTrend
- Lidar's Critical Role in Next Gen Autonomous Driving - MicroVision