LiDAR, कैमरा और रडार: ADAS में कौन क्या करता है?
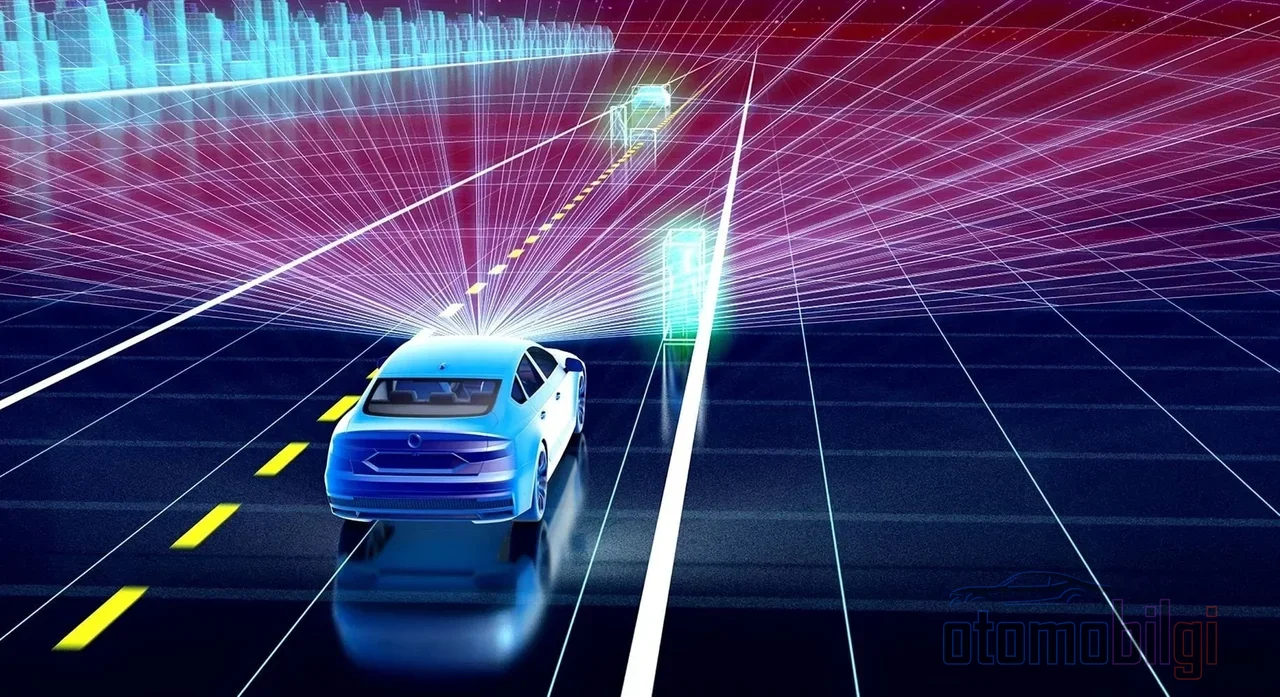
रात का समय है, आप एक बरसाती सड़क पर आगे बढ़ रहे हैं। Adaptive Cruise Control चालू है और आपकी कार सामने वाली गाड़ी का पीछा कर रही है। लेकिन क्या आपने कभी सोचा है कि कार उस गाड़ी को कैसे देखती है? क्या कैमरा देख रहा है, राडार माप रहा है, या कोई अदृश्य लेज़र स्कैन कर रहा है? अधिकांश सेंसर तुलनाएँ केवल कैमरा और राडार की बात करती रहती हैं; लेकिन तीसरा खिलाड़ी, यानी LiDAR, बहस में शायद ही कभी आता है। जबकि सबसे दिलचस्प कहानी वहीं है: दुनिया का सबसे महंगा सेंसर कभी 75,000 डॉलर का था, और आज जब उसकी कीमत 200 डॉलर तक गिर गई है, तो पूरा खेल बदल गया है।
इस पेज पर मैं बताऊँगा कि LiDAR कैमरा और राडार से कैसे अलग काम करता है, किस स्थिति में यह जान बचाता है और किस स्थिति में यह संघर्ष करता है, और कुछ निर्माता अभी भी इससे क्यों दूर रहते हैं। अगर आप तैयार हैं तो शुरू करते हैं, क्योंकि यह विषय सच में बहुत रोमांचक है।
LiDAR कैसे काम करता है: लेज़र से इकोलोकेशन का तर्क
LiDAR का तर्क दरअसल चमगादड़ जैसा ही है, बस यह ध्वनि की जगह लेज़र का इस्तेमाल करता है। सिस्टम छोटे लेज़र पल्स भेजता है और हर पल्स के किसी वस्तु से टकराकर वापस लौटने में लगने वाले समय को मापता है। चूँकि प्रकाश लगभग 300,000 किमी/सेकंड की गति से चलता है, 1 किमी का राउंड ट्रिप लगभग 0.000006 सेकंड लेता है। हाँ, दूरी की गणना एक अविश्वसनीय रूप से छोटे समय, यानी एक मिलियन के छह हिस्से सेकंड से की जाती है। इस तकनीक का नाम फ्लाइट टाइम है, यानी Time-of-Flight (ToF) माप।
यहाँ असली जादू समय की सटीकता में निहित है। अगर प्रकाश इकाई और सेंसर के बीच सिग्नल शिफ्ट केवल 10 पिकोसेकंड हो, तो दूरी माप में 1.5 मिमी का अंतर आ जाता है। यानी सही दूरी के लिए एक अविश्वसनीय रूप से सटीक स्टॉपवॉच चाहिए। बदले में मिलने वाली चीज़ भी कीमती है: माप की सटीकता आमतौर पर दूरी का लगभग 1 प्रतिशत होती है और प्रति सेकंड 160 फ्रेम तक का डेटा प्राप्त किया जा सकता है। इसीलिए यह रियल-टाइम ड्राइविंग अनुप्रयोगों के लिए बिल्कुल उपयुक्त है।
ये सभी माप एक साथ मिलकर पॉइंट क्लाउड कहलाने वाली चीज़ बनाते हैं: गाड़ी के आसपास के वातावरण का सेंटीमीटर स्तर की सटीकता वाला त्रिविमीय नक्शा। यह नक्शा लेन के किनारों, पैदल चलने वालों और बाधाओं को एक-एक करके पहचान सकता है।
तीन सेंसर, तीन किरदार: LiDAR, कैमरा और राडार साथ-साथ
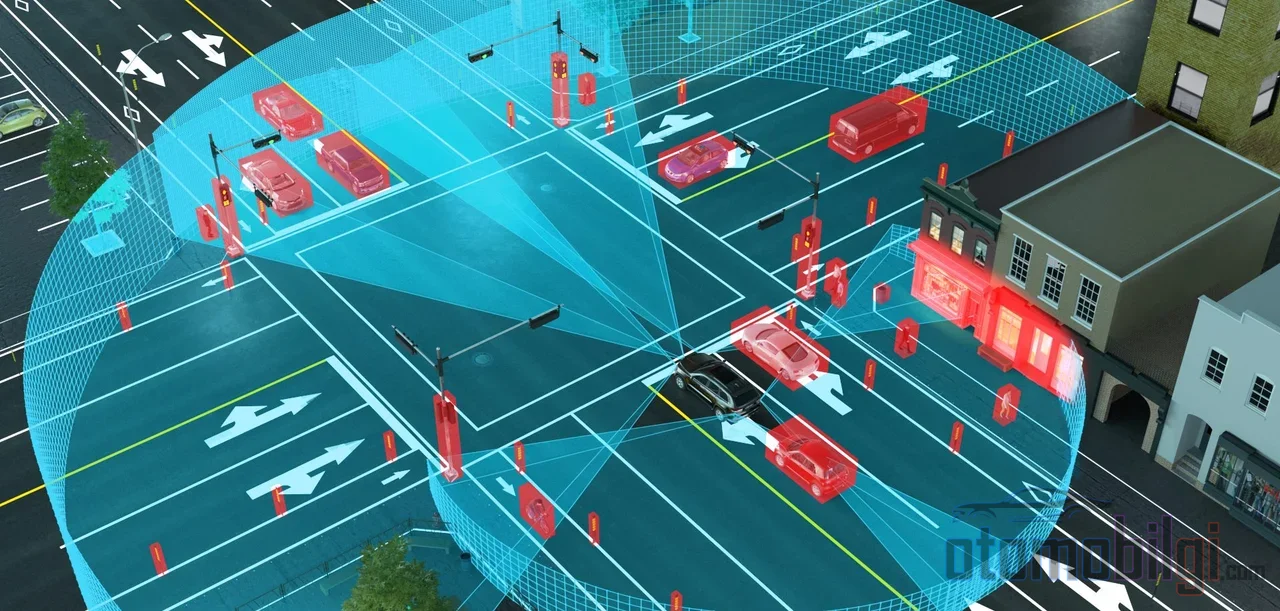
तीनों सेंसरों का मूल अंतर उनके द्वारा उपयोग की जाने वाली तरंग के प्रकार में छिपा है। राडार सेंटीमीटर-मिलीमीटर पैमाने की रेडियो तरंगें उपयोग करता है, LiDAR निकट अवरक्त प्रकाश का, जबकि कैमरा आँखों द्वारा देखे जाने वाले प्रकाश को प्रोसेस करता है। यही एक अंतर हर एक के किरदार को तय करता है। मैं इसे एक छोटी तालिका में संक्षेप में बता देता हूँ:
| विशेषता | कैमरा | राडार | LiDAR |
|---|---|---|---|
| उपयोग की गई तरंग | दृश्य प्रकाश | रेडियो तरंगें | निकट अवरक्त लेज़र |
| दूरी सटीकता | अप्रत्यक्ष, सॉफ़्टवेयर पर निर्भर | कम रिज़ॉल्यूशन | सेंटीमीटर स्तर |
| विशिष्ट पहचान सीमा | परिवर्तनशील | 250 मी से अधिक | 200 मी तक |
| रात का प्रदर्शन | कमज़ोर | बहुत विश्वसनीय | बहुत अच्छा |
| खराब मौसम सहनशीलता | प्रभावित होता है | सबसे अधिक प्रतिरोधी | प्रदर्शन गिर जाता है |
| अर्थ पहचान (रंग, साइनबोर्ड) | सबसे अच्छा | नहीं है | सीमित |
जैसा कि देखा जा सकता है, कोई भी हर काम में चैंपियन नहीं है। अर्थ समझने के मामले में कैमरा अजेय है: साइनबोर्ड पढ़ना, रंग पहचानना, ट्रैफ़िक लाइट पहचानना - ये सब कैमरे का काम है। राडार लंबी दूरी और खराब मौसम में अडिग रहता है। लिडार आकार और गहराई मापने में, त्रिआयामी दुनिया को निर्मित करने में सबसे तेज़ उपकरण है।
मुख्य बातें
- लिडार लेज़र पल्स की वापसी का समय मापता है; सटीकता आमतौर पर दूरी के 1% तक होती है।
- लिडार परिवेश के प्रकाश पर निर्भर नहीं होने के कारण रात और कम रोशनी में कैमरे से कहीं अधिक विश्वसनीय काम करता है।
- तेज़ बारिश, बर्फ और धूल में लिडार का प्रदर्शन स्पष्ट रूप से गिर जाता है; ऐसे मौसम में रडार टिका रहता है।
- लिडार की कीमत 2015 में 75,000 डॉलर से घटकर 2026 आते-आते 200 डॉलर तक पहुँच गई है।
- निसान जैसे निर्माता नई ड्राइविंग सिस्टम में कैमरा + रडार + लिडार सेंसर फ्यूजन का उपयोग कर रहे हैं।
लिडार के चमकने के क्षण: रात, कम कंट्रास्ट, स्थिर बाधाएँ
अंधेरे में अपनी रोशनी ले जाने वाला सेंसर
कैमरा अकेले अंधेरे में नहीं देख सकता; यह भौतिकी का नियम है। लिडार अपने लेज़र पल्स भेजता है, इसलिए परिवेश के प्रकाश पर लगभग निर्भर नहीं है। रात की यात्रा में हेडलाइट्स की रोशनी से दूर कोई बाधा भी हो तो लिडार उसे अपने पॉइंट क्लाउड में उतार देता है। यहाँ तक कि हल्की और मध्यम तीव्रता की कोहरे में, जहाँ कैमरे 50 मीटर पर वस्तुओं को नहीं देख पाते, वहाँ भी लिडार के वाहनों के लिए उपयोगी डेटा बनाते रहने की बात कही जाती है।
कम कंट्रास्ट और स्थिर वस्तुएँ
रडार की एक दिलचस्प कमी है: यह चलती हुई वस्तुओं को स्थिर वस्तुओं से मिला सकता है। सड़क पर खड़ी कोई वस्तु कभी-कभी रडार के फ़िल्टर में सड़क किनारे की ढलान जैसी मानी जाकर नजरों से ओझल हो सकती है। लिडार परिवेश को बिंदु-दर-बिंदु मैप करता है, इसलिए स्थिर बाधाओं को उनके आकार के साथ पहचानने में सक्षम है। इसके अलावा, अचानक सामने आए सफेद ट्रक या कम कंट्रास्ट वाली किसी वस्तु के मामले में कैमरे की नजर आसानी से धोखा खा सकती है; सेंटीमीटर स्तर की सटीकता वाला दूरी डेटा ऐसे मामलों में अमूल्य है। एडेप्टिव क्रूज़ कंट्रोल और ऑटोमैटिक इमरजेंसी ब्रेकिंग जैसे सिस्टम का सही निर्णय लेना ठीक इसी डेटा पर निर्भर करता है: रडार वाहन की अपनी गति की जानकारी भी जोड़ देता है, जिससे अनुसरण दूरी सुरक्षित रूप से बनी रहती है, और लिडार की प्री-क्रैश पहचान टकराव से ठीक पहले के अंतिम क्षण को पकड़ लेती है।
लिडार के लिए चुनौतीपूर्ण मौसम: बारिश, बर्फ, धूल
अब चाँद का दूसरा पहलू। हवा में लटके कण, यानी बारिश, बर्फ, कोहरा और धूल, लिडार की पहचान को कमजोर करते हैं; यह निष्कर्ष अकादमिक अध्ययनों और क्षेत्रीय अनुभव दोनों के अनुरूप है। कारण सरल है: लेज़र किरण हर बूँद से, हर बर्फ के कण से टकराकर बिखर जाती है और सेंसर को नकली डेटा लौटता है।
बर्फ विशेष रूप से समस्याजनक है, क्योंकि बर्फ के कण कोहरे की छोटी पानी की बूँदों से कहीं बड़े होते हैं और लेज़र को अधिक परावर्तित करते हैं। तेज़ बारिश भी उसी तर्क से प्रदर्शन गिरा देती है। यानी "तेज़ बारिश में लिडार काम नहीं करता" वाला मिथक पूरी तरह सही नहीं है; सिस्टम हल्की और मध्यम परिस्थितियों में काम करता रहता है, लेकिन अत्यधिक परिस्थितियों में अंधा हो सकता है। ठीक उसी क्षण रडार काम में आता है: लिडार के प्रदर्शन गिरने वाले मौसम में भी रेडियो तरंगें काम करती रहती हैं। निर्माता के आंकड़ों के अनुसार, 200 मीटर पर 10 प्रतिशत परावर्तकता के साथ काम करने वाला एक LiDAR, 150 मीटर पर उसी परावर्तकता के साथ काम करने वाले की तुलना में अपने प्रदर्शन को एक तिहाई बढ़ा देता है; यानी रेंज और शर्तों की सहनशीलता सीधे एक-दूसरे से जुड़ी हुई हैं।
इसीलिए इस उद्योग में सिंगल-सेंसर वाली नायकता की कहानियाँ ज्यादा देर तक नहीं टिकतीं। असली सवाल "LiDAR या कैमरा" नहीं है; सवाल यह है कि "LiDAR + कैमरा + रडार साथ में, या सिर्फ कैमरा"।
Tesla कैमरे से क्यों जाता है, और बाकी लोग फ्यूजन क्यों चुनते हैं?
Tesla, 2022 से Full Self-Driving पैकेज में पूरी तरह कैमरे पर आधारित काम कर रहा है; वह इस सिस्टम में अल्ट्रासोनिक सेंसर, रडार और LiDAR का उपयोग नहीं करता। इस दृष्टिकोण का औचित्य लागत और सरलता है: कैमरा सिस्टम सस्ता और सरल है। एक तकनीकी तर्क भी सामने रखा जाता है: यह दावा कि जब अलग-अलग सेंसर आपस में टकराते हैं तो सिस्टम किस पर भरोसा करे, यह धुंधला हो जाता है। Cornell के शोधकर्ताओं ने भी LiDAR-रहित तरीकों से, बहुत कम लागत पर LiDAR के करीब सटीकता वाली ऑब्जेक्ट पहचान किए जा सकने का प्रदर्शन किया था।
दूसरा शिविर बहुत स्पष्ट खड़ा है: Nissan की नई पीढ़ी का ProPILOT हाईवे और शहर के भीतर अधिक उन्नत ड्राइविंग के लिए कैमरा, रडार और LiDAR का साथ में उपयोग करता है। 2026 में Mobileye के EyeQ6H आधारित Surround ADAS जैसे सिस्टम जन-बाजार के वाहनों में प्रवेश कर रहे हैं और विस्तारित हैंड्स-फ्री हाईवे ड्राइविंग प्रदान कर रहे हैं। यानी फ्यूजन शिविर बढ़ रहा है, घट नहीं रहा।
दोनों शिविरों के बीच की बहस कभी-कभी कठोर हो जाती है; रडार को छोड़ने की आलोचना करने वाले भौतिक नियमों की अनदेखी करने का आरोप लगाते हैं, और कैमरे पर भरोसा करने वाले कहते हैं कि अतिरिक्त सेंसर जटिलता पैदा करता है। एक दिलचस्प विवरण: यह आकलन है कि Tesla अपने हाई-रिज़ॉल्यूशन रडार को आर्टिफिशियल इंटेलिजेंस प्रशिक्षण में सटीकता संदर्भ, यानी ground truth के रूप में उपयोग कर रहा हो सकता है। यानी कैमरे वाला सिस्टम भी पीछे कहीं उच्च सटीकता वाले माप से संचालित हो रहा हो सकता है।
लागत वक्र: 75,000 डॉलर से 200 डॉलर तक
LiDAR के व्यापक न होने का एकमात्र बड़ा कारण हमेशा इसकी कीमत रही है। 2016-2018 के बीच प्रीमियम मैकेनिकल LiDAR सिस्टम 75,000 डॉलर और उससे अधिक में बिक रहे थे। आज? यूनिट कीमतें 200 डॉलर तक गिर गई हैं और CES 2026 में 100 डॉलर के लक्ष्य की चर्चा शुरू हो चुकी है। MicroVision, 2029 में बाजार में आने की योजना बना रहा 200 डॉलर प्रति यूनिट वाला सॉलिड-स्टेट LiDAR विकसित कर रहा है और कंपनी प्रबंधन बताता है कि कीमत 100 डॉलर तक गिर सकती है।
सॉलिड-स्टेट डिज़ाइन साथ ही अधिक टिकाऊ भी हैं: चलने वाले यांत्रिक हिस्से कम होने के कारण वे घिसाव के प्रति अधिक प्रतिरोधी हैं और स्वायत्त ड्राइविंग की कठोर मांगों के लिए अधिक उपयुक्त हैं। बाजार भी इस गति का साक्षी है: अलग-अलग शोध फर्मों के अनुमानों में ऑटोमोटिव LiDAR बाजार 2026 में लगभग 1-1.7 अरब डॉलर से शुरू होकर 2030 के दशक के मध्य तक 6.5 अरब डॉलर से अधिक हो जाने की उम्मीद है, यानी प्रति वर्ष लगभग 30 प्रतिशत की वृद्धि। आंकड़े फर्म दर फर्म बदलते हैं, लेकिन दिशा हमेशा एक ही रहती है: ऊपर।
संक्षिप्त उत्तर: LiDAR कैमरा और रडार से कैसे अलग है?
सारांश का सारांश यह है: LiDAR लेज़र पल्स की वापसी के समय को मापकर सेंटीमीटर स्तर की सटीकता वाला त्रिविमीय दूरी का नक्शा बनाता है; कैमरा अर्थ समझता है लेकिन अंधेरे में अंधा हो जाता है, रडार लंबी दूरी तक काम करता है और मौसम के प्रतिरोधी होता है लेकिन इसका रिज़ॉल्यूशन कम होता है। LiDAR रात में और कम कंट्रास्ट में सबसे भरोसेमंद दूरी का स्रोत है, भारी बारिश, बर्फ और धूल में कमज़ोर पड़ जाता है; इसीलिए आधुनिक दृष्टिकोण तीनों को साथ में इस्तेमाल करना है।
दरअसल, आप इसे स्टीयरिंग पर बैठकर महसूस करते हैं: रात की सड़क पर ऑटोमैटिक ब्रेक का रास्ता पार करते पैदल चलने वाले को आसानी से पहचान लेना, बुरे मौसम में Adaptif Cruise Control का फॉलोइंग दूरी बनाए रखना, या फिर इसके उलट सिस्टम का अचानक बिना ज़रूरत ब्रेक लगाना... ये सब इनके पीछे वाले सेंसर के उस क्षण क्या देख पाने का नतीजा है। जैसे-जैसे सेंसर सस्ते होंगे और फ्यूज़न आम होगा, ये व्यवहार धीरे-धीरे और अधिक अनुमानित होते जाएंगे। यानी आने वाले कुछ साल, कारों के दुनिया को देखने के तरीके के चुपचाप पर तेज़ क्रांति के साल होंगे। मैं देखता रहूँगा; आप भी देखिए।
स्रोत
- Time-of-flight camera - Wikipedia
- LiDAR, कैमरे और रडार की गहन तुलना - Outsight
- कैमरे, रडार और Lidar की ताकत और सीमाएं - Hesai Tech
- मौसम वास्तव में LiDAR के प्रदर्शन को कैसे प्रभावित करता है - Yellowscan
- प्रतिकूल मौसम परिस्थितियों में LiDAR पर्सेप्शन पर सर्वेक्षण - arXiv
- Tesla की बड़ी दांव: LiDAR की जगह कैमरे - Vik's Newsletter
- शोधकर्ताओं ने Tesla के गैर-LiDAR दृष्टिकोण का समर्थन किया - The Robot Report
- स्वायत्त ट्रकों के लिए Lidar की लागत तेज़ी से घट रही है - FleetOwner
- सेल्फ-ड्राइविंग कारों के पीछे का महान सेंसर युद्ध - MotorTrend
- अगली पीढ़ी के स्वायत्त ड्राइविंग में Lidar की महत्वपूर्ण भूमिका - MicroVision