LiDAR กล้อง และเรดาร์: แต่ละอย่างทำหน้าที่อะไรใน ADAS?
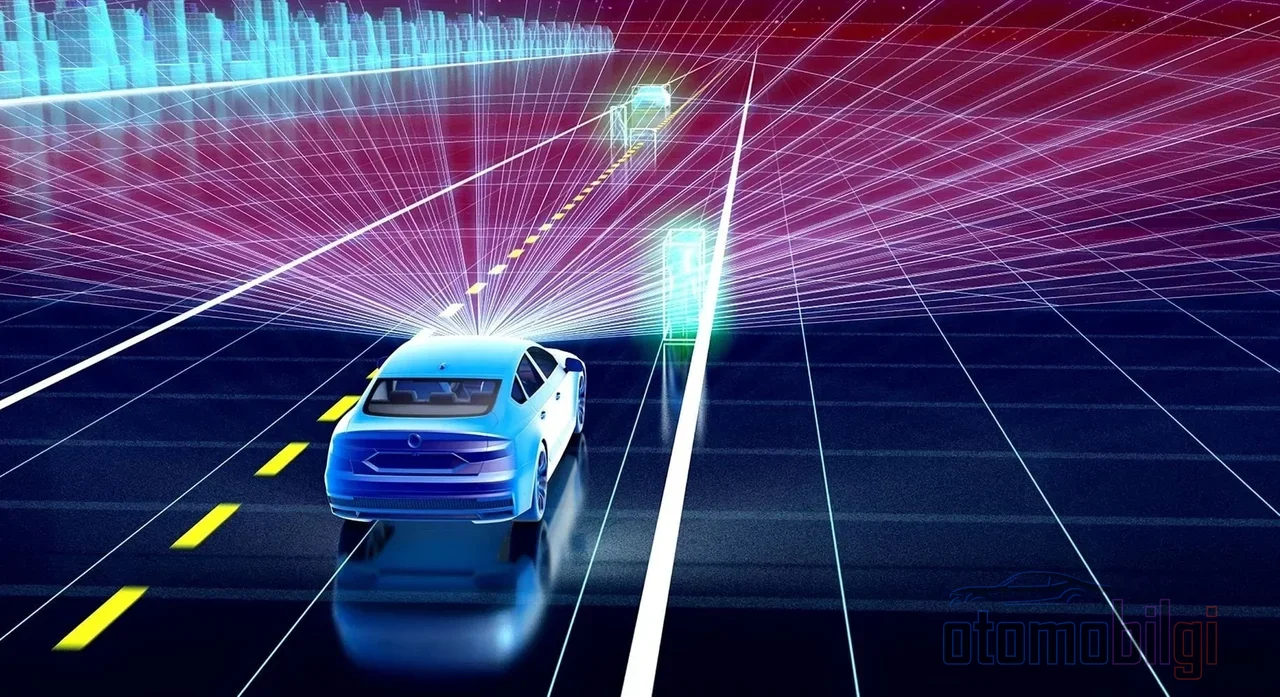
คุณกำลังขับรถไปตามถนนที่เปียกฝนในยามค่ำคืน Adaptive Cruise Control เปิดอยู่และกำลังติดตามรถคันหน้าของคุณ แต่เคยสงสัยไหมว่ารถของคุณมองเห็นรถคันนั้นได้อย่างไร? เป็นกล้องที่มอง เรดาร์ที่วัด หรือเลเซอร์ที่มองไม่เห็นที่กำลังสแกนอยู่? การเปรียบเทียบเซ็นเซอร์ส่วนใหญ่มักพูดถึงแต่กล้องกับเรดาร์ แต่ผู้เล่นตัวที่สาม นั่นคือ LiDAR กลับแทบไม่ถูกพูดถึงเลย ทั้งที่เรื่องราวที่น่าสนใจที่สุดอยู่ตรงนั้นเอง: เซ็นเซอร์ที่แพงที่สุดในโลกเคยมีราคา 75,000 ดอลลาร์ แต่วันนี้ลดลงเหลือเพียง 200 ดอลลาร์ เกมก็เปลี่ยนไปทั้งหมด
ในหน้านี้ ฉันจะเล่าให้ฟังว่า LiDAR ทำงานต่างจากกล้องและเรดาร์อย่างไร ช่วยชีวิตได้ในสถานการณ์ใด ลำบากตรงไหน และทำไมบางผู้ผลิตยังเลี่ยงมันอยู่ ถ้าพร้อมแล้วไปเริ่มกันเลย เพราะเรื่องนี้เจ๋งจริง ๆ
LiDAR ทำงานอย่างไร: ตรรกะการส่งเสียงสะท้อนด้วยเลเซอร์
ตรรกะของ LiDAR จริง ๆ แล้วเหมือนค้างคาว ต่างกันแค่ใช้เลเซอร์แทนเสียง ระบบส่งพัลส์เลเซอร์สั้น ๆ และวัดเวลาที่พัลส์แต่ละคันสะท้อนจากวัตถุแล้วกลับมา เนื่องจากแสงเดินทางด้วยความเร็วประมาณ 300,000 กม./วินาที การเดินทางไปกลับระยะ 1 กม. จึงใช้เวลาประมาณ 0.000006 วินาที ใช่แล้ว ระยะทางถูกคำนวณจากเวลาที่เหลือเชื่อเพียงหกส่วนล้านวินาที เทคนิคนี้มีชื่อว่าการวัดเวลาการบิน หรือ Time-of-Flight (ToF)
ความมหัศจรรย์ที่แท้จริงอยู่ที่ความแม่นยำในการจับเวลา ถ้าสัญญาณเลื่อนระหว่างหน่วยส่องสว่างกับเซ็นเซอร์เพียง 10 พิโควินาที การวัดระยะทางก็คลาดเคลื่อน 1.5 มม. นั่นคือต้องมีนาฬิกาจับเวลาที่แม่นยำอย่างไม่น่าเชื่อเพื่อให้ได้ระยะทางที่ถูกต้อง แต่สิ่งที่ได้มาเปลี่ยนก็มีค่า: ความแม่นยำของการวัดโดยทั่วไปอยู่ราวร้อยละ 1 ของระยะทาง และสามารถรับข้อมูลได้ถึง 160 เฟรมต่อวินาที จึงเหมาะอย่างยิ่งสำหรับการใช้งานการขับขี่แบบเรียลไทม์
เมื่อการวัดทั้งหมดนี้รวมกัน ก็เกิดสิ่งที่เรียกว่า จุดกลุ่มเมฆ (point cloud): แผนที่สามมิติของสภาพแวดล้อมรอบรถที่แม่นยำถึงระดับเซนติเมตร แผนที่นี้สามารถระบุขอบเลน คนเดินถนน และสิ่งกีดขวางได้ทีละรายการ
สามเซ็นเซอร์ สามบุคลิก: LiDAR กล้อง และเรดาร์ เทียบกันชัด ๆ
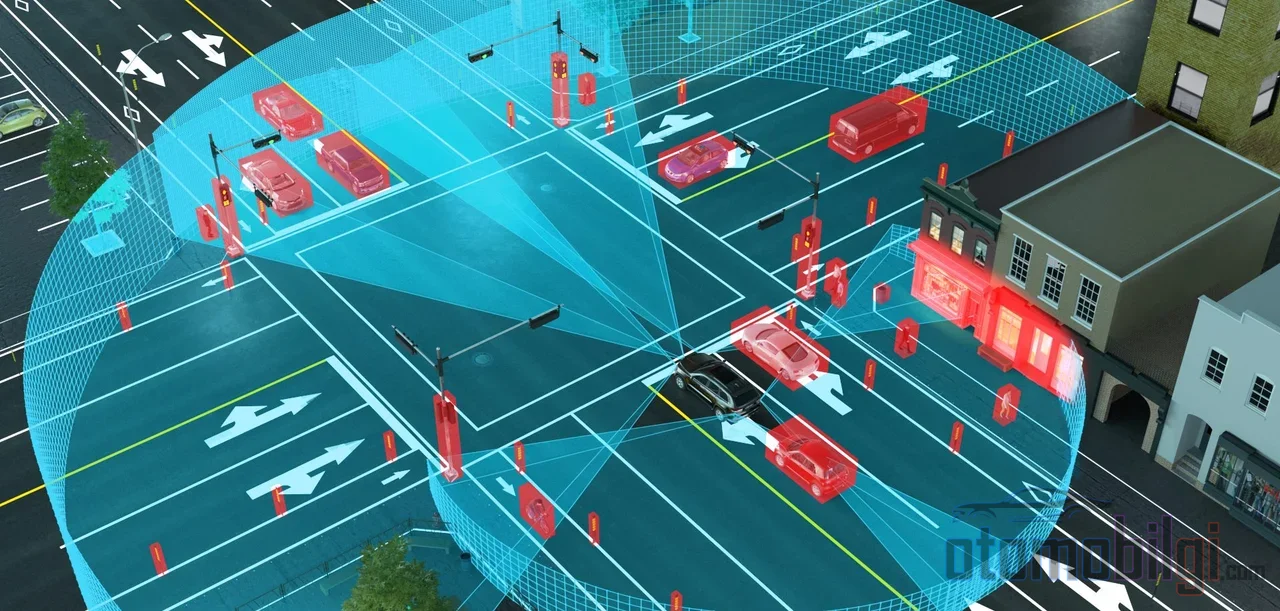
ความแตกต่างพื้นฐานของเซ็นเซอร์ทั้งสามซ่อนอยู่ในชนิดคลื่นที่ใช้ เรดาร์ใช้คลื่นวิทยุในระดับเซนติเมตรถึงมิลลิเมตร LiDAR ใช้แสงอินฟราเรดใกล้ ส่วนกล้องประมวลผลแสงที่ตามองเห็น ความแตกต่างเพียงจุดนี้กำหนดบุคลิกของแต่ละตัว ขอสรุปสั้น ๆ ในตาราง:
| คุณสมบัติ | กล้อง | เรดาร์ | LiDAR |
|---|---|---|---|
| ชนิดคลื่นที่ใช้ | แสงที่มองเห็น | คลื่นวิทยุ | เลเซอร์อินฟราเรดใกล้ |
| ความแม่นยำของระยะทาง | ทางอ้อม ขึ้นอยู่กับซอฟต์แวร์ | ความละเอียดต่ำกว่า | ระดับเซนติเมตร |
| ระยะตรวจจับโดยทั่วไป | แปรผัน | มากกว่า 250 ม. | ถึง 200 ม. |
| ประสิทธิภาพตอนกลางคืน | อ่อนแอ | เชื่อถือได้มาก | ดีมาก |
| ความทนทานต่อสภาพอากาศเลวร้าย | ได้รับผลกระทบ | ทนทานที่สุด | ประสิทธิภาพลดลง |
| การตีความ (สี ป้าย) | ดีที่สุด | ไม่มี | จำกัด |
ดังที่เห็นได้ ไม่มีใครเป็นแชมป์ในทุกงาน กล้องเป็นเลิศในเรื่องการตีความ: การอ่านป้าย การแยกแยะสี การจดจำสัญญาณไฟจราจร ล้วนเป็นหน้าที่ของกล้อง ส่วนเรดาร์มั่นคงไม่สั่นคลอนในระยะไกลและอากาศเลวร้าย ส่วน LiDAR เป็นเครื่องมือที่คมแม่นยำที่สุดในการวัดรูปทรงและความลึก และการสร้างโลกสามมิติ
จุดเด่น
- LiDAR วัดเวลาที่พัลส์เลเซอร์ใช้เดินทางกลับมา ความแม่นยำโดยทั่วไปอยู่ที่ประมาณ 1% ของระยะทาง
- เนื่องจาก LiDAR ไม่ขึ้นอยู่กับแสงในสภาพแวดล้อม จึงทำงานได้น่าเชื่อถือกว่ากล้องมากในเวลากลางคืนและแสงน้อย
- ในฝนหนัก หิมะ และฝุ่น ประสิทธิภาพของ LiDAR ลดลงอย่างชัดเจน ในสภาพอากาศเช่นนี้ เรดาร์คือสิ่งที่ยังยืนหยัดได้
- ราคา LiDAR ลดลงจาก 75,000 ดอลลาร์ในปี 2015 เหลือราว 200 ดอลลาร์เมื่อถึงปี 2026
- ผู้ผลิตอย่าง Nissan ใช้การฟิวส์เซนเซอร์แบบกล้อง + เรดาร์ + LiDAR ในระบบขับขี่ใหม่
ช่วงเวลาที่ LiDAR เปล่งประกาย: กลางคืน คอนทราสต์ต่ำ และสิ่งกีดขวางนิ่ง
เซนเซอร์ที่พาแสงของตัวเองไปในความมืด
กล้องที่อยู่ลำพังมองไม่เห็นในความมืด นั่นคือกฎฟิสิกส์ของมัน ส่วน LiDAR แผ่พัลส์เลเซอร์ของตัวเองออกไป จึงแทบไม่ขึ้นอยู่กับแสงในสภาพแวดล้อมเลย ในการเดินทางยามค่ำคืน แม้เป็นสิ่งกีดขวางที่ไฟหน้าไม่ส่องถึง LiDAR ก็จะจับมันลงในกลุ่มจุดได้ แม้แต่ในหมอกบางและหมอกความหนาแน่นปานกลางที่กล้องมองเห็นวัตถุไม่ได้ในระยะ 50 เมตร ก็ยังมีรายงานว่า LiDAR สามารถผลิตข้อมูลที่ใช้ได้สำหรับยานพาหนะต่อไปได้
คอนทราสต์ต่ำและวัตถุนิ่ง
เรดาร์มีจุดอ่อนที่น่าสนใจอย่างหนึ่ง: มันสับสนระหว่างวัตถุที่เคลื่อนไหวกับวัตถุที่อยู่นิ่งได้ วัตถุที่ตั้งอยู่กลางถนน ในฟิลเตอร์ของเรดาร์บางครั้งอาจถูกมองเป็นเพียงลานพื้นริมถนนและถูกตัดทิ้งไป ส่วน LiDAR ทำแผนที่สิ่งแวดล้อมเป็นจุดๆ จึงได้เปรียบในการตรวจจับสิ่งกีดขวางนิ่งพร้อมรูปทรงของมันด้วย นอกจากนี้ เมื่อเจอรถบรรทุกสีขาวที่พุ่งเข้ามาด้านหน้าเสียทันทีหรือวัตถุที่มีคอนทราสต์ต่ำ ดวงตาของกล้องก็หลอกตัวเองได้ง่ายๆ ข้อมูลระยะทางที่แม่นยำระดับเซนติเมตรมีค่าล้ำค่าในสถานการณ์เช่นนี้ ระบบอย่าง Adaptive Cruise Control และเบรกฉุกเฉินอัตโนมัติสามารถตัดสินใจได้ถูกต้องก็เพราะอาศัยข้อมูลเหล่านี้โดยตรง: เมื่อเรดาร์เพิ่มข้อมูลความเร็วของตัวรถเข้าไป ระยะห่างในการติดตามก็ได้รับการรักษาไว้อย่างปลอดภัย และการตรวจจับ precrash ของ LiDAR ก็คว้าช่วงเวลาสุดท้ายก่อนการชนไว้ได้
สภาพอากาศที่ LiDAR ต้องฝืน: ฝน หิมะ ฝุ่น
บัดนี้มาดูอีกด้านของเหรียญ อนุภาคที่ลอยอยู่ในอากาศ นั่นคือฝน หิมะ หมอก และฝุ่น ทำให้การตรวจจับของ LiDAR อ่อนแอลง นี่เป็นข้อค้นพบที่สอดคล้องทั้งกับงานวิจัยเชิงวิชาการและประสบการณ์ภาคสนาม สาเหตุง่ายๆ: ลำเลเซอร์กระทบเข้ากับหยดน้ำทุกหยด เม็ดหิมะทุกเม็ดแล้วกระจายออกไป ส่งข้อมูลปลอมกลับมายังเซนเซอร์
หิมะเป็นปัญหาเป็นพิเศษ เพราะเม็ดหิมะใหญ่กว่าหยดน้ำเล็กๆ ของหมอกมาก และสะท้อนเลเซอร์กลับมามากกว่า ฝนหนักก็ลดประสิทธิภาพลงด้วยตรรกะแบบเดียวกัน กล่าวคือ ตำนานที่ว่า "LiDAR ใช้ไม่ได้ในฝนหนัก" ไม่ได้ถูกต้องทั้งหมด ระบบยังทำงานต่อได้ในสภาพฝนเบาถึงปานกลาง แต่อาจตาบอดในสภาพที่รุนแรงเกินไป และนั่นคือจุดที่เรดาร์เข้ามาทำหน้าที่: แม้ในสภาพอากาศที่ประสิทธิภาพของ LiDAR ล่ม คลื่นวิทยุก็ยังทำงานต่อไปได้ ตามข้อมูลของผู้ผลิต LiDAR ที่ทำงานด้วยค่าสะท้อนแสง 10 เปอร์เซ็นต์ในระยะ 200 เมตร ให้ประสิทธิภาพมากกว่าตัวที่ทำงานด้วยค่าสะท้อนแสงเท่ากันในระยะ 150 เมตรถึงหนึ่งในสาม นั่นคือระยะตรวจจับและความทนทานต่อเงื่อนไขผูกพันกันโดยตรง
นี่คือเหตุผลที่เรื่องราวความฮีโร่แบบเซนเซอร์เดี่ยวไม่ค่อยอยู่ยงคงกระพันในอุตสาหกรรมนี้ คำถามที่แท้จริงไม่ใช่ "LiDAR หรือกล้อง" แต่เป็นคำถามว่า "LiDAR + กล้อง + เรดาร์ ใช้ร่วมกัน หรือใช้กล้องเพียงอย่างเดียว"
ทำไม Tesla เดินทางด้วยกล้อง และทำไมคนอื่นใช้การฟิวชัน?
Tesla ทำงานด้วยกล้องเพียงอย่างเดียวในแพ็กเกจ Full Self-Driving ตั้งแต่ปี 2022 โดยไม่ใช้เซนเซอร์อัลตราโซนิก เรดาร์ และ LiDAR ในระบบนี้ เหตุผลของแนวทางนี้คือต้นทุนและความเรียบง่าย ระบบกล้องถูกกว่าและเรียบง่ายกว่า ยังมีข้อโต้แย้งทางเทคนิคที่ถูกเสนอขึ้นด้วย นั่นคือข้อกล่าวอ้างว่าเมื่อเซนเซอร์ต่างชนิดขัดแย้งกัน ระบบจะเบลอไม่รู้ว่าควรเชื่ออันไหน นักวิจัยจาก Cornell เคยแสดงให้เห็นว่าวิธีการที่ไม่ใช้ LiDAR สามารถตรวจจับวัตถุด้วยความแม่นยำใกล้เคียง LiDAR ในต้นทุนที่ต่ำกว่ามากได้
ฝ่ายตรงข้ามก็ยืนกราวชัดเจน ProPILOT รุ่นใหม่ของ Nissan ใช้กล้อง เรดาร์ และ LiDAR ร่วมกันเพื่อการขับขี่ขั้นสูงบนทางด่วนและในเมือง ในปี 2026 ระบบอย่าง Surround ADAS ที่ใช้ EyeQ6H ของ Mobileye จะเข้าสู่ยานยนต์ตลาดมวลชน พร้อมเสนอการขับขี่บนทางด่วนแบบมืออิสระที่ขยายขอบเขตออกไป นั่นคือฝ่ายฟิวชันกำลังเติบโต ไม่ได้หดตัว
การถกเถียงระหว่างสองฝ่ายบางครั้งก็รุนแรงขึ้น ผู้ที่วิจารณ์การยกเลิกเรดาร์กล่าวหาว่าเป็นการเมินกฎของฟิสิกส์ ส่วนผู้ที่วางใจกล้องก็บอกว่าเซนเซอร์เพิ่มเติมสร้างความสับสน รายละเอียดที่น่าสนใจ: มีการประเมินว่า Tesla อาจใช้เรดาร์ความละเอียดสูงเป็นค่าอ้างอิงความแม่นยำ หรือ ground truth ในการฝึกฝน AI นั่นคือแม้ระบบกล้องเองก็อาจได้รับข้อมูลจากการวัดความแม่นยำสูงที่ไหนสักแห่งเบื้องหลัง
เส้นโค้งต้นทุน: จาก 75,000 ดอลลาร์ สู่ 200 ดอลลาร์
สาเหตุใหญ่ที่สุดที่ LiDAR แพร่หลายไม่ได้คือราคามาตลอด ระหว่างปี 2016-2018 ระบบ LiDAR เชิงกลระดับพรีเมียมขายในราคา 75,000 ดอลลาร์ขึ้นไป วันนี้ล่ะ? ราคาต่อหน่วยลดมาถึง 200 ดอลลาร์แล้ว และเป้าหมาย 100 ดอลลาร์ก็เริ่มถูกพูดถึงใน CES 2026 แล้ว MicroVision กำลังพัฒนา LiDAR แบบสถานะของแข็งราคา 200 ดอลลาร์ต่อหน่วยที่วางตลาดในปี 2029 และฝ่ายบริหารของบริษัทระบุว่าราคาอาจลดลงถึง 100 ดอลลาร์ได้
การออกแบบแบบสถานะของแข็งยังทนทานกว่าอีกด้วย เพราะชิ้นส่วนกลไกที่เคลื่อนที่น้อยลง จึงทนต่อการสึกหรอได้ดีกว่า และเหมาะสมกับความต้องการอันยากลำบากของการขับขี่อัตโนมัติมากกว่า ตลาดก็เป็นพยานถึงแรงผลักดันนี้: ตลาด LiDAR ยานยนต์คาดว่าจะเริ่มต้นในปี 2026 ที่ราว 1-1.7 พันล้านดอลลาร์ตามการประเมินของบริษัทวิจัยต่างๆ และสูงเกิน 6.5 พันล้านดอลลาร์เมื่อถึงกลางทศวรรษ 2030 ซึ่งคาดว่าจะเติบโตประมาณ 30 เปอร์เซ็นต์ต่อปี แม้ตัวเลขจะแตกต่างกันไปในแต่ละบริษัท แต่ทิศทางเหมือนกันเสมอ นั่นคือขึ้น
คำตอบสั้นๆ: LiDAR ต่างจากกล้องและเรดาร์อย่างไร?
สรุปของสรุปก็คือ LiDAR วัดเวลาที่ลำเลเซอร์สะท้อนกลับมาเพื่อสร้างแผนที่ระยะทางสามมิติด้วยความแม่นยำระดับเซนติเมตร; กล้องตีความภาพได้แต่มองไม่เห็นในความมืด, เรดาร์ทำงานได้ระยะไกลและทนต่อสภาพอากาศแต่ความละเอียดต่ำ LiDAR เป็นแหล่งข้อมูลระยะทางที่เชื่อถือได้ที่สุดในเวลากลางคืนและในสภาพคอนทราสต์ต่ำ แต่จะอ่อนแอลงเมื่อมีฝนหนัก หิมะ และฝุ่น; ด้วยเหตุนี้แนวทางสมัยใหม่จึงคือการใช้ทั้งสามอย่างร่วมกัน
จริงๆ แล้วคุณสัมผัสได้ถึงสิ่งนี้ขณะอยู่บนพวงมาลัย: การที่ระบบเบรกอัตโนมัติมองเห็นคนเดินข้ามถนนได้อย่างชัดเจนบนถนนยามค่ำคืน, การที่ Adaptive Cruise Control รักษาระยะห่างในการติดตามไว้ได้ในสภาพอากาศเลวร้าย หรือในทางกลับกัน การที่ระบบเบรกโดยไม่จำเป็นในทันที... ทั้งหมดนี้เป็นผลมาจากสิ่งที่เซนเซอร์ที่อยู่เบื้องหลังมองเห็นได้ในขณะนั้น เมื่อเซนเซอร์มีราคาถูกลงและการฟิวชันข้อมูลแพร่หลายมากขึ้น พฤติกรรมเหล่านี้จะคาดเดาได้มากขึ้นเรื่อยๆ กล่าวคือ อีกไม่กี่ปีข้างหน้าจะเป็นยุคของการปฏิวัติอย่างเงียบๆ แต่รวดเร็ว ในวิถีที่รถยนต์มองเห็นโลก ผมจะติดตามต่อไป; คุณก็ติดตามด้วยเช่นกัน
แหล่งอ้างอิง
- กล้อง Time-of-flight - Wikipedia
- การเปรียบเทียบอย่างลึกซึ้งระหว่าง LiDAR, กล้อง และเรดาร์ - Outsight
- จุดแข็งและข้อจำกัดของกล้อง เรดาร์ และ Lidar - Hesai Tech
- สภาพอากาศส่งผลต่อประสิทธิภาพของ LiDAR อย่างแท้จริงอย่างไร - Yellowscan
- ผลสำรวจเกี่ยวกับการรับรู้ของ LiDAR ในสภาพอากาศเลวร้าย - arXiv
- การเดิมพันครั้งใหญ่ของ Tesla: เลือกกล้องแทน LiDAR - Vik's Newsletter
- นักวิจัยสนับสนุนแนวทางไม่ใช้ LiDAR ของ Tesla - The Robot Report
- ต้นทุน Lidar สำหรับรถบรรทุกอัตโนมัติกำลังลดลงอย่างรวดเร็ว - FleetOwner
- สงครามเซนเซอร์ครั้งใหญ่เบื้องหลังรถยนต์ขับเคลื่อนอัตโนมัติ - MotorTrend
- บทบาทสำคัญของ Lidar ในการขับขี่อัตโนมัติรุ่นใหม่ - MicroVision