LiDAR, câmera e radar: o que cada um faz no ADAS?
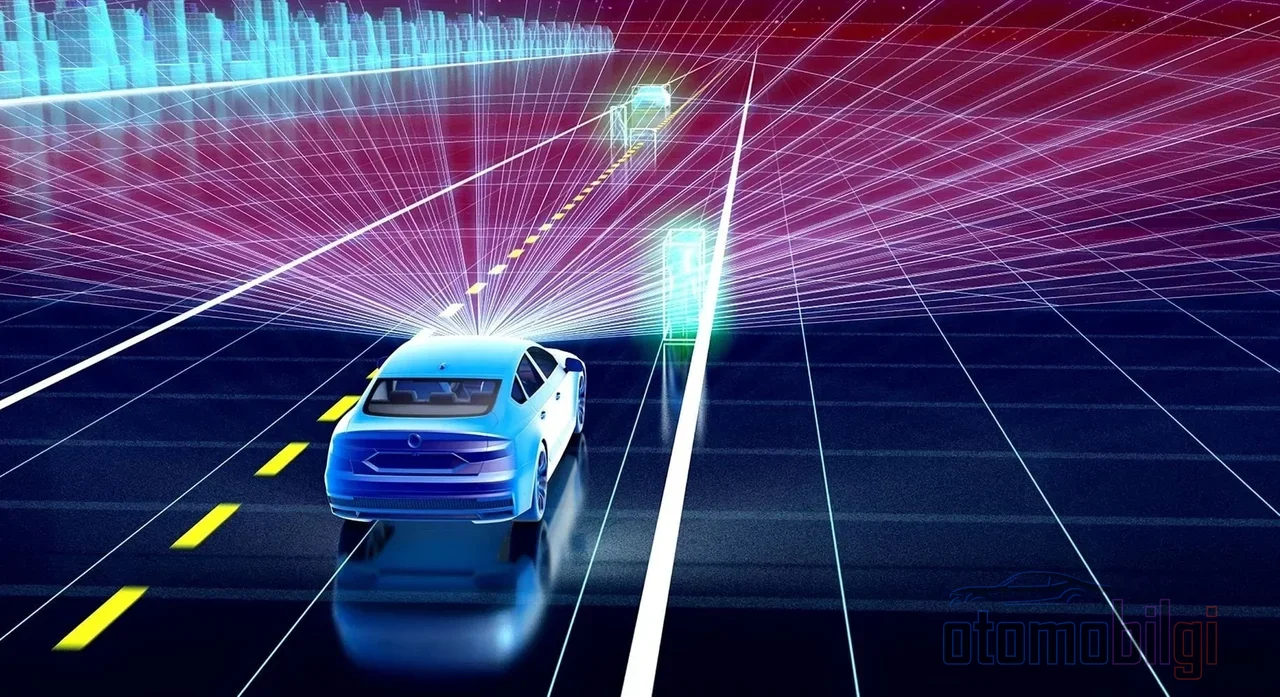
Estás a conduzir numa estrada à noite, debaixo de chuva. O controlo de cruzeiro adaptativo está ligado e segue o veículo à tua frente. Mas já te perguntaste como é que o veículo vê aquele carro? É uma câmara que observa, um radar que mede, ou será um laser invisível que faz a varrência? Na maioria das comparações de sensores, fala-se sempre da câmara e do radar; mas o terceiro jogador, ou seja, o LiDAR, raramente entra na conversa. No entanto, a história mais interessante está precisamente aí: o sensor mais caro do mundo já custou 75.000 dólares e hoje desceu até 200 dólares, o que mudou completamente o jogo.
Nesta página vou explicar como o LiDAR funciona de forma diferente da câmara e do radar, em que situações salva vidas e em que situações enfrenta dificuldades, e porque é que alguns fabricantes ainda o evitam. Se estás pronto, vamos começar, porque este tema é realmente interessante.
Como Funciona o LiDAR: A Lógica da Ecolocalização com Laser
A lógica do LiDAR é na verdade a mesma que a do morcego; apenas usa laser em vez de som. O sistema envia pulsos curtos de laser e mede o tempo que cada pulso leva para ressaltar no objeto e voltar. Como a luz viaja a cerca de 300.000 km/s, uma viagem de ida e volta de 1 km demora cerca de 0.000006 segundos. Sim, a distância é calculada a partir de um tempo inacreditável de seis milionésimos de segundo. Esta técnica chama-se medição do tempo de voo, ou seja, Time-of-Flight (ToF).
A verdadeira magia aqui está na precisão temporal. Se o desvio de sinal entre a unidade de iluminação e o sensor for de apenas 10 picossegundos, a medição da distância desvia-se 1.5 mm. Ou seja, para uma distância correta é necessário um cronómetro incrivelmente preciso. Em contrapartida, o que se obtém é valioso: a precisão da medição situa-se geralmente em torno de 1 por cento da distância e podem ser recolhidos dados até 160 fotogramas por segundo. Por isso é perfeitamente adequado para aplicações de condução em tempo real.
Quando todas estas medições se combinam, surge aquilo a que se chama nuvem de pontos: um mapa tridimensional do entorno do veículo com precisão ao centímetro. Este mapa consegue identificar individualmente os limites das faixas, os peões e os obstáculos.
Três Sensores, Três Personalidades: LiDAR, Câmara e Radar Lado a Lado
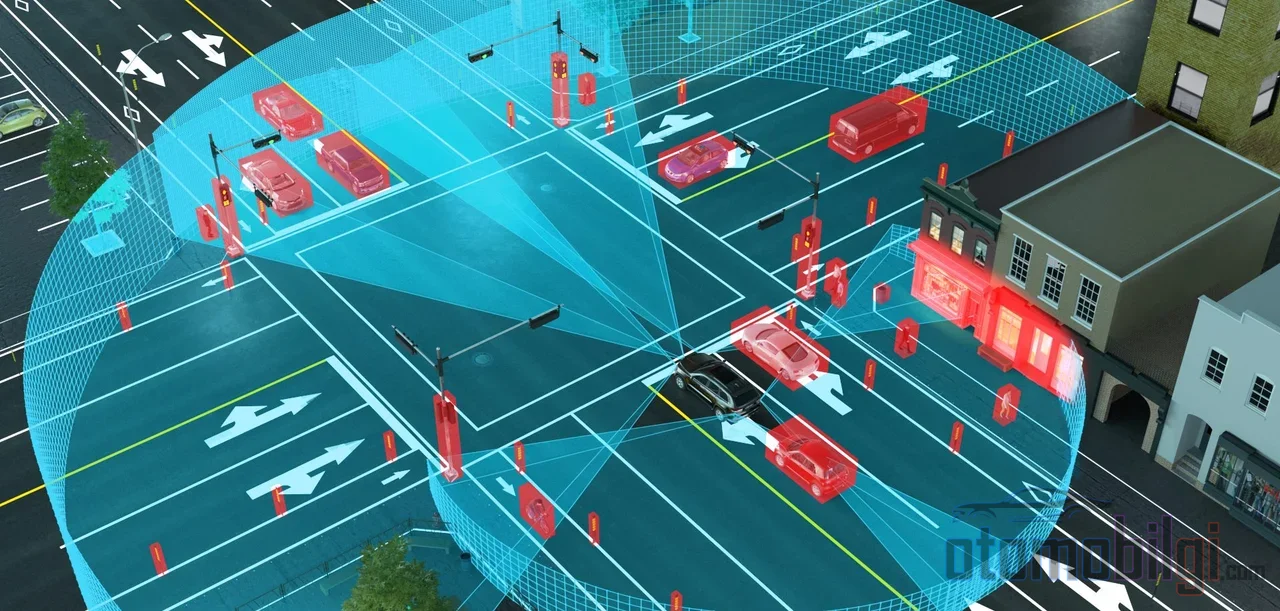
A diferença fundamental entre os três sensores está escondida no tipo de onda que utilizam. O radar usa ondas de rádio na escala de centímetros a milímetros, o LiDAR usa luz infravermelha próxima e a câmara processa a luz que o olho vê. É esta única diferença que define a personalidade de cada um. Vou resumir numa pequena tabela:
| Característica | Câmara | Radar | LiDAR |
|---|---|---|---|
| Tipo de onda utilizado | Luz visível | Ondas de rádio | Laser infravermelho próximo |
| Precisão da distância | Indireta, dependente do software | Resolução mais baixa | Nível ao centímetro |
| Alcance típico de deteção | Variável | Acima de 250 m | Até 200 m |
| Desempenho noturno | Fraco | Muito fiável | Muito bom |
| Resistência a mau tempo | É afetada | O mais resistente | O desempenho diminui |
| Interpretação (cores, sinalização) | A melhor | Inexistente | Limitada |
Como se vê, ninguém é campeão em tudo. A câmara é imbatível na interpretação: ler sinalização, distinguir cores, reconhecer semáforos é sempre trabalho da câmara. O radar é inabalável em longos alcances e em mau tempo. Já o LiDAR é a ferramenta mais precisa para medir forma e profundidade, para construir um mundo tridimensional.
Destaques
- O LiDAR mede o tempo de retorno dos pulsos de laser; a precisão geralmente é de 1% da distância.
- Como o LiDAR não depende da luz ambiente, funciona de forma muito mais confiável que a câmera à noite e em pouca luz.
- Em chuva forte, neve e poeira, o desempenho do LiDAR cai visivelmente; nessas condições, o radar é o que se mantém de pé.
- O preço do LiDAR caiu de 75.000 dólares em 2015 para apenas 200 dólares em 2026.
- Fabricantes como a Nissan usam a fusão de sensores câmera + radar + LiDAR em seus novos sistemas de direção.
Momentos em que o LiDAR Brilha: Noite, Baixo Contraste, Obstáculos Fixos
Um sensor que carrega sua própria luz no escuro
A câmera sozinha não enxerga no escuro; essa é uma regra física para ela. Já o LiDAR, como emite seus próprios pulsos de laser, praticamente não depende da luz ambiente. Em uma viagem noturna, mesmo um obstáculo que os faróis não iluminam aparece no LiDAR como uma nuvem de pontos. Inclusive, há relatos de que ele continua produzindo dados utilizáveis para os veículos mesmo dentro de uma neblina leve e moderada, na qual as câmeras não conseguem ver objetos a 50 metros.
Baixo contraste e objetos fixos
O radar tem uma fraqueza interessante: ele pode confundir objetos em movimento com os que estão parados. Um objeto parado na estrada pode, às vezes, ser interpretado pelos filtros do radar como um desnível na margem da via e acabar sendo descartado. Já o LiDAR, por mapear o ambiente ponto a ponto, tem vantagem na detecção de obstáculos fixos junto com suas formas. Além disso, diante de um caminhão branco que surge de repente ou de um objeto de baixo contraste, o olho da câmera pode facilmente se enganar; dados de distância com precisão de centímetros são inestimáveis nesses casos. Sistemas como o Adaptive Cruise Control e a frenagem automática de emergência dependem exatamente desses dados para tomar a decisão correta: quando o radar adiciona a informação da velocidade do próprio veículo, a distância de seguimento é mantida com segurança, e a detecção de pré-colisão do LiDAR captura o último instante antes do impacto.
Climas em que o LiDAR Sofre: Chuva, Neve, Poeira
Agora, o outro lado da moeda. Partículas suspensas no ar, ou seja, chuva, neve, névoa e poeira, enfraquecem a detecção do LiDAR; essa é uma constatação consistente tanto com estudos acadêmicos quanto com a experiência de campo. A razão é simples: o feixe de laser atinge cada gota, cada grão de neve, se dispersa e retorna dados falsos ao sensor.
A neve é especialmente problemática, porque os flocos de neve são muito maiores que as minúsculas gotículas de água da névoa e refletem muito mais o laser. A chuva forte também reduz o desempenho pela mesma lógica. Ou seja, o mito de que "o LiDAR não funciona em chuva forte" não é exatamente verdadeiro; o sistema continua funcionando em condições leves e moderadas, mas pode ficar cego em condições extremas. É exatamente nesse ponto que o radar entra em ação: as ondas de rádio continuam funcionando mesmo em climas em que o desempenho do LiDAR entra em colapso. De acordo com os dados do fabricante, um LiDAR que opera com 10% de refletividade a 200 metros aumenta seu desempenho em um terço em comparação com um que opera com a mesma refletividade a 150 metros; ou seja, alcance e tolerância a condições estão diretamente ligados.
É por isso que as histórias de heroísmo com um único sensor não duram muito nesse setor. A questão principal não é "LiDAR ou câmera"; é a pergunta "LiDAR + câmera + radar juntos, ou apenas câmera".
Por que a Tesla vai só com câmeras e os outros com fusão?
A Tesla, desde 2022, trabalha de forma totalmente baseada em câmeras no pacote Full Self-Driving; não usa sensores ultrassônicos, radar nem LiDAR nesse sistema. A justificativa dessa abordagem é custo e simplicidade: um sistema de câmera é mais barato e mais simples. Há também um argumento técnico apresentado: a alegação de que, quando diferentes sensores entram em conflito entre si, o sistema fica confuso sobre em qual confiar. Pesquisadores de Cornell também haviam demonstrado que métodos sem LiDAR podem realizar detecção de objetos com precisão próxima à do LiDAR, a um custo muito menor.
O campo contrário, por sua vez, está muito claro: o ProPILOT de nova geração da Nissan usa câmera, radar e LiDAR juntos para direção mais avançada em rodovias e dentro da cidade. Em 2026, sistemas como o Surround ADAS da Mobileye, baseado no EyeQ6H, entram em veículos do mercado de massa e oferecem direção autônoma em rodovia ampliada, sem as mãos. Ou seja, o campo da fusão está crescendo, não encolhendo.
O debate entre os dois campos ocasionalmente se acirra; quem critica o abandono do radar acusa os outros de ignorar as leis da física, e quem confia nas câmeras diz que um sensor adicional cria complexidade. Um detalhe interessante: há a avaliação de que a Tesla pode estar usando seu radar de alta resolução como referência de precisão, ou seja, como ground truth, no treinamento de inteligência artificial. Ou seja, até mesmo o sistema com câmeras pode estar sendo alimentado, em algum lugar nos bastidores, por medições de alta precisão.
Curva de Custos: De 75.000 Dólares para 200 Dólares
O grande motivo de o LiDAR não ter se popularizado sempre foi o preço. Entre 2016 e 2018, sistemas LiDAR mecânicos premium eram vendidos por 75.000 dólares ou mais. Hoje? Os preços unitários caíram para até 200 dólares e na CES 2026 já se começou a falar na meta de 100 dólares. A MicroVision desenvolve um LiDAR de estado sólido de 200 dólares por unidade, planejado para chegar ao mercado em 2029, e a administração da empresa afirma que o preço pode cair para até 100 dólares.
Os designs de estado sólido também são mais resistentes: como têm menos peças mecânicas móveis, são mais resistentes ao desgaste e mais adequados às exigências árduas da direção autônoma. O mercado também testemunha esse impulso: espera-se que o mercado de LiDAR automotivo, segundo as estimativas de diferentes empresas de pesquisa, comece em 2026 entre cerca de 1-1,7 bilhões de dólares e ultrapasse 6,5 bilhões de dólares em meados da década de 2030, com crescimento em torno de 30% ao ano. Embora os números variem de empresa para empresa, a direção é sempre a mesma: para cima.
Resposta Curta: Como o LiDAR é Diferente da Câmera e do Radar?
O resumo do resumo é este: O LiDAR mede o tempo de retorno dos pulsos de laser para gerar um mapa tridimensional de distâncias com precisão de centímetros; a câmera interpreta, mas fica cega no escuro, o radar tem longo alcance e resiste ao clima, mas tem baixa resolução. O LiDAR é a fonte de distância mais confiável à noite e em baixo contraste, mas enfraquece em chuva forte, neve e poeira; por isso a abordagem moderna é usar os três juntos.
Na verdade, você sente isso ao volante: o freio automático detectar com facilidade um pedestre que cruza a estrada em uma via noturna, o Adaptative Cruise Control manter a distância de segurança em condições climáticas ruins ou, pelo contrário, o sistema frear de repente desnecessariamente... Tudo isso é resultado do que o sensor por trás conseguiu enxergar naquele momento. À medida que os sensores ficam mais baratos e a fusão se torna comum, esses comportamentos se tornarão cada vez mais previsíveis. Ou seja, os próximos anos serão anos de uma revolução silenciosa, mas rápida, na forma como os carros enxergam o mundo. Eu vou continuar acompanhando; acompanhe você também.
Fontes
- Time-of-flight camera - Wikipedia
- An in-depth comparison of LiDAR, Cameras, and Radars - Outsight
- The Strengths and Limitations of Camera, Radar, and Lidar - Hesai Tech
- How Weather Really Affects LiDAR Performance - Yellowscan
- Survey on LiDAR Perception in Adverse Weather Conditions - arXiv
- Tesla's Big Bet: Cameras over LiDAR - Vik's Newsletter
- Researchers back Tesla's non-LiDAR approach - The Robot Report
- Lidar costs for autonomous trucks are dropping fast - FleetOwner
- The Great Sensor War Behind Self-Driving Cars - MotorTrend
- Lidar's Critical Role in Next Gen Autonomous Driving - MicroVision