LiDAR والكاميرا والرادار: ماذا يفعل كل منها في أنظمة ADAS؟
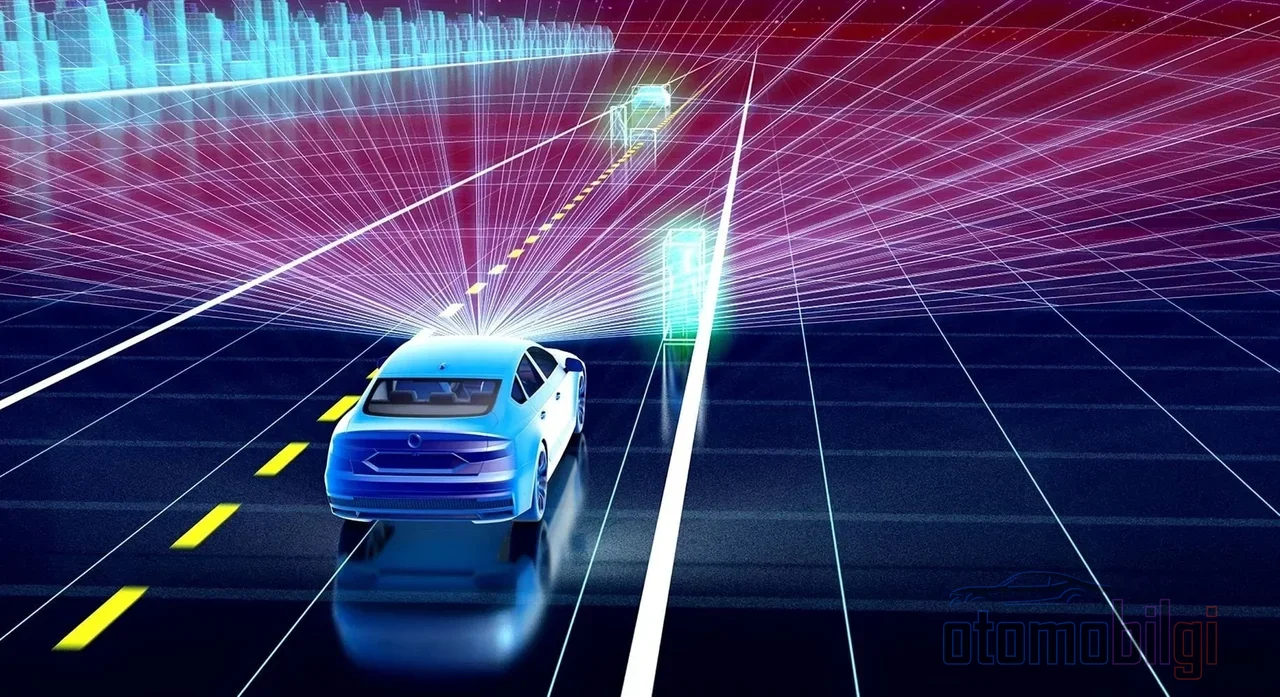
أنت تسير في طريق ليلي ممطر. نظام التحكم التكيفي في السرعة (Adaptive Cruise Control) مفتوح، وهو يتبع السيارة أمامك. لكن هل تساءلت يومًا كيف "ترى" السيارة تلك السيارة؟ هل تنظر كامة، أم يقيس رادار، أم أن ليزرًا خفيًا يقوم بالمسح؟ في الحقيقة، معظم مقارنات الحساسات تدور بين الكاميرا والرادار؛ لكن اللاعب الثالث، أي LiDAR، لا يُذكر كثيرًا في النقاش. ومع ذلك، فإن القصة الأكثر إثارة تكمن بالضبط هناك: كان أغلى حساس في العالم يساوي يومًا 75,000 دولار، واليوم انخفض حتى 200 دولار، وبهذا تغيّرت اللعبة تمامًا.
في هذه الصفحة سأشرح كيف يعمل LiDAR بشكل مختلف عن الكاميرا والرادار، ومتى ينقذ الأرواح ومتى يعاني، ولماذا لا تزال بعض الشركات المصنعة تحoliday بعيدًا عنه. إذا كنت مستعدًا فلنبدأ، لأن هذا الموضوع رائع حقًا.
كيف يعمل LiDAR: منطق تحديد الموقع بالصدى باستخدام الليزر
منطق LiDAR هو في الحقيقة نفس منطق الخفافيش، لكنه يستخدم الليزر بدلًا من الصوت. يرسل النظام نبضات ليزر قصيرة ويقيس زمن ارتداد كل نبضة عن الجسم وعودتها. بما أن الضوء يسير بسرعة 300,000 كم/س تقريبًا، فإن الذهاب والإياب لمسافة 1 كم يستغرق نحو 0.000006 ثانية. نعم، تُحسب المسافة من زمن غير مفهوم يعادل ستة من المليون من الثانية. اسم هذه التقنية هو ق زمن الطيران، أي قياس Time-of-Flight (ToF).
السحر الحقيقي هنا يكمن في دقة التوقيت. إذا كان انزياح الإشارة بين وحدة الإضاءة والحساس 10 بيكوثانية فقط، فسيتزحزح قياس المسافة بمقدار 1.5 مم. أي أن قياس المسافة بدقة يتطلب ساعة توقيت حادة بشكل مذهل. وفي المقابل، فإن ما يتم الحصول عليه ثمين: دقة القياس عادةً حوالي 1% من المسافة، ويمكن التقاط بيانات حتى 160 إطارًا في الثانية. لهذا فهو مناسب تمامًا لتطبيقات القيادة في الوقت الفعلي.
وحين تتحد كل هذه القياسات، ينتج ما يسمى بـ سحابة النقاط: خريطة ثلاثية الأبعاد لمحيط السيارة بدقة السنتيمتر. هذه الخريطة قادرة على تحديد حواف الحارات والمشاة والعوائق واحدًا واحدًا.
ثلاثة حساسات، ثلاثة شخصيات: LiDAR والكاميرا والرادار جنبًا إلى جنب
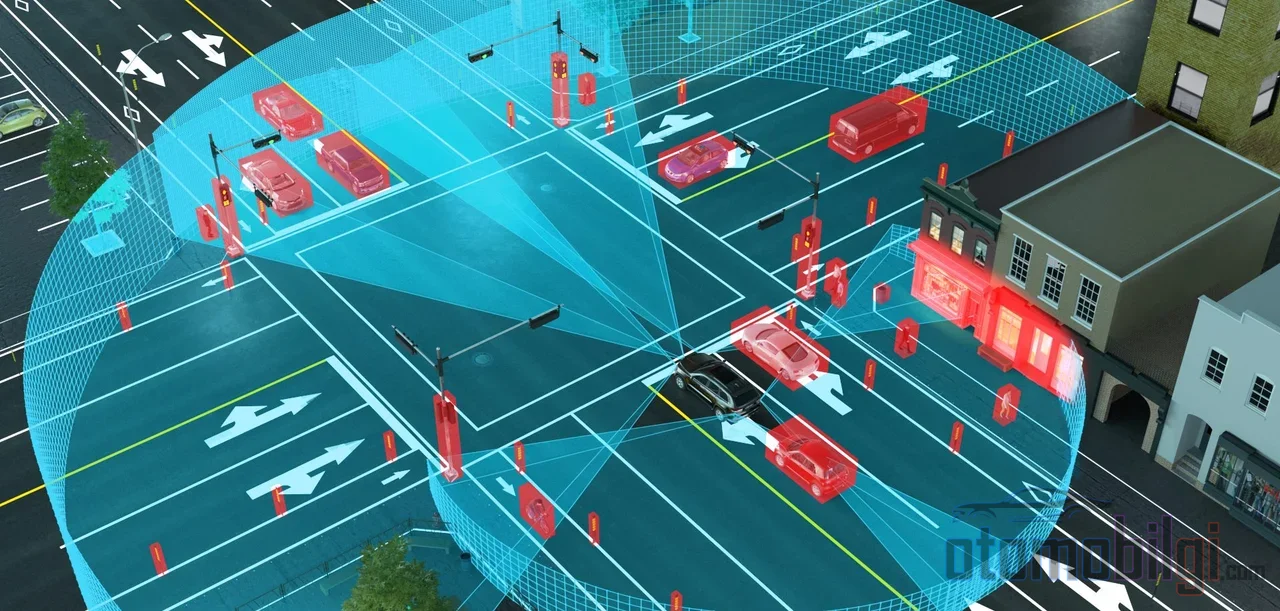
الفرق الجوهري بين الحساسات الثلاثة مخفي في نوع الموجة التي يستخدمها. الرادار يستخدم موجات راديوية بمقياس سنتيمتر-ملليمتر، وLiDAR يستخدم ضوء الأشعة تحت الحمراء القريبة، بينما الكاميرا تعالج الضوء الذي تراه العين. هذا الفرق وحده يحدد شخصية كل منها. دعني ألخص ذلك في جدول قصير:
| الخاصية | الكاميرا | الرادار | LiDAR |
|---|---|---|---|
| نوع الموجة المستخدمة | ضوء مرئي | موجات راديوية | ليزر أشعة تحت الحمراء قريبة |
| دقة المسافة | غير مباشرة، تعتمد على البرمجيات | دقة أقل | مستوى السنتيمتر |
| مدى الكشف المعتاد | متغير | أكثر من 250 م | حتى 200 م |
| الأداء الليلي | ضعيف | موثوق جدًا | جيد جدًا |
| التحمل في الأجواء السيئة | يتأثر | الأكثر مقاومة | ينخفض الأداء |
| إعطاء المعنى (الألوان، اللافتات) | الأفضل | غير موجود | محدود |
كما ترى، لا أحد بطل في كل المهام. الكاميرا لا منافس لها في فهم المعنى: قراءة اللافتات، وتمييز الألوان، والتعرف على إشارات المرور، كلها أعمال الكاميرا. أما الرادار فلا يتزعزع في المدى الطويل وفي الأجواء السيئة. أما LiDAR فهو الأداة الأدق في قياس الشكل والعمق وبناء العالم ثلاثي الأبعاد.
أبرز النقاط
- يقيس LiDAR زمن عودة نبضات الليزر؛ وتصل الدقة عادةً إلى 1% من المسافة.
- وبما أن LiDAR لا يعتمد على الإضاءة المحيطة، فإنه يعمل في الليل والإضاءة المنخفضة بموثوقية أعلى بكثير من الكاميرا.
- أما في المطر الغزير والثلج والغبار فيتدهور أداء LiDAR بشكل ملحوظ؛ وفي هذه الأجواء يبقى الرادار صامداً.
- انخفض سعر LiDAR من 75,000 دولار عام 2015 إلى 200 دولار بحلول عام 2026.
- يعتمد مصنّعون مثل Nissan في أنظمة القيادة الجديدة على دمج المستشعرات بالكاميرا والرادار وLiDAR.
لحظات تألق LiDAR: الليل، التباين المنخفض، العوائق الثابتة
مستشعر يحمل ضوءه الخاص في الظلام
الكاميرا وحدها لا ترى في الظلام؛ وهذه قاعدة فيزيائية بالنسبة لها. أما LiDAR، فبما أنه يبثّ نبضات الليزر الخاصة به، فهو لا يعتمد تقريباً على الإضاءة المحيطة. في رحلة ليلية، حتى العائق الذي لا تنيره المصابيح الأمامية يلتقطه LiDAR في سحبته النقطية. بل يُذكر أنه قادر على مواصلة إنتاج بيانات قابلة للاستخدام للمركبات حتى داخل الضباب الخفيف والمتوسط الذي تعجز فيه الكاميرات عن رؤية الأجسام على بعد 50 متراً.
التباين المنخفض والأجسام الثابتة
للرادار نقطة ضعف مثيرة للاهتمام: فهو قد يخلط بين الأجسام المتحركة والثابتة. جسم ثابت على الطريق قد يُرصد أحياناً في مرشحات الرادار كأنه حافة جانب الطريق فتُهمل. أما LiDAR، فلأنه يرسم خرائط المحيط نقطة بنقطة، فهو متفوق في اكتشاف العوائق الثابتة بأشكالها كاملة. كذلك قد تخطئ عين الكاميرا بسهولة أمام شاحنة بيضاء تظهر فجأة أو جسم منخفض التباين؛ وبيانات المسافة بدقة السنتيمتر لا تقدّر بثمن في مثل هذه الحالات. أنظمة مثل مثبت السرعة التكيفي (Adaptif Cruise Control) والفرملة الطارئة التلقائية تعتمد بالضبط على هذه البيانات لاتخاذ القرار الصحيح: فعندما يضيف الرادار معلومات سرعة المركبة نفسها تُحفظ مسافة التبعية بأمان، ويقلد إدراج ما قبل التصادم في LiDAR اللحظة الأخيرة قبل الاصطدام.
الأجواء التي يجد فيها LiDAR صعوبة: المطر، الثلج، الغبار
والآن إلى الوجه الآخر للصورة. الجسيمات العالقة في الجو، أي المطر والثلج والضباب والغبار، تضعف إدراك LiDAR؛ وهذه نتيجة متسقة مع الدراسات الأكاديمية والخبرة الميدانية على حد سواء. والسبب بسيط: فشعاع الليزر يصطدم بكل قطرة وكل حبيبة ثلج فيتشتت ويعود إلى المستشعر ببيانات زائفة.
والثلج مثير للمشكلات على وجه الخصوص، لأن حبيباته أكبر بكثير من قطرات الضباب المائية الصغيرة وترتد الليزر بمقدار أكبر. والمطر الغزير يخفض الأداء بالمنطق ذاته. أي أن أسطورة "LiDAR لا يعمل في الغزير من الأمطار" ليست صحيحة تماماً؛ فالنظام يواصل العمل في الظروف الخفيفة والمتوسطة، لكنه قد يُفقَد بصره في الظروف القاسية. وهنا تحديداً يدخل الرادار على الخط: فحتى في الأجواء التي ينهار فيها أداء LiDAR، تواصل الموجات الراديوية العمل. وفقاً لبيانات المصنّعين، مستشعر LiDAR يعمل بنسبة انعكاس 10% على مسافة 200 متر يحقق أداءً أفضل بمقدار الثلث مقارنة بآخر يعمل بنفس الانعكاس على 150 متر؛ أي أن المدى وتحمّل الظروف مترابطان ارتباطاً مباشراً.
لهذا السبب تحديداً لا تدوم قصص البطولة بحساس واحد طويلاً في هذا القطاع. السؤال الحقيقي ليس "LiDAR أم كاميرا"؛ بل السؤال هو: "LiDAR + كاميرا + رادار معاً، أم كاميرا فقط؟"
لماذا تعتمد تسلا على الكاميرات بينما يعتمد الآخرون على الدمج؟
تعتمد تسلا منذ عام 2022 في حزمة Full Self-Driving على الكاميرات بالكامل؛ فلا تستخدم في هذا النظام الحساسات فوق الصنية ولا الرادار ولا LiDAR. مبرر هذا النهج هو التكلفة والبساطة: فنظام الكاميرات أرخص وأبسط. وهناك أيضاً حجة فنية مطروحة: وهي الادعاء بأن النظام يفقد وضوحه في تحديد أي حساس يثق به عندما تتعارض الحساسات المختلفة مع بعضها. وقد أظهر باحثون من جامعة كورنيل سابقاً إمكانية اكتشاف الأجسام بدقة قريبة من LiDAR بأساليب خالية منه وبتكلفة أقل بكثير.
أما المعسكر الآخر فموقعه واضح تماماً: فجيل ProPILOT الجديد من نيسان يستخدم الكاميرا والرادار وLiDAR معاً لقيادة أكثر تقدماً على الطرق السريعة وداخل المدن. وفي عام 2026 تدخل أنظمة مثل Surround ADAS المبني على EyeQ6H من Mobileye إلى سيارات السوق الجماهيري، مقدمةً قيادة يدية حرة موسعة على الطرق السريعة. أي أن معسكر الدمج يكبر ولا يتقلص.
وينشب أحياناً جدل حاد بين المعسكرين؛ فمنتقدو التخلي عن الرادار يتهم الآخرين بتجاهل قوانين الفيزياء، بينما يقول الواثقون بالكاميرات إن الحساس الإضافي يخلق تعقيداً. وهناك تفصيل مثير للاهتمام: فهناك تقديرات بأن تسلا قد تستخدم رادارها عالي الدقة كمرجع للدقة، أي كـ ground truth، في تدريب الذكاء الاصطناعي. أي أنه حتى نظام الكاميرات قد يتغذى في الخلفية على قياسات عالية الدقة في مكان ما.
منحنى التكلفة: من 75.000 دولار إلى 200 دولار
السبب الأكبر الوحيد وراء عدم انتشار LiDAR ظل دائماً هو سعره. فبين عامي 2016 و2018 كانت أنظمة LiDAR الميكانيكية الفاخرة تُباع بسعر 75.000 دولار فأكثر. وماذا عن اليوم؟ انخفضت أسعار الوحدة إلى 200 دولار، وفي معرض CES 2026 بدأ الحديث عن هدف 100 دولار. وتطور MicroVision حساس LiDAR بحالة صلبة بتكلفة 200 دولار للوحدة من المقرر طرحه في السوق عام 2029، وتشير إدارة الشركة إلى أن السعر قد ينخفض إلى 100 دولار.
كما أن تصاميم الحالة الصلبة أكثر متانة: فبما أن الأجزاء الميكانيكية المتحركة أقل، فهي أكثر مقاومة للتآكل وأكثر ملاءمة للمتطلبات الصعبة للقيادة الذاتية. والسوق يشهد هذا الزخم أيضاً: فقد تشير تقديرات شركات أبحاث مختلفة إلى أن سوق LiDAR في صناعة السيارات سيبدأ عام 2026 بحجم يتراوح تقريباً بين 1 و1.7 مليار دولار، ليتجاوز 6.5 مليار دولار بحلول منتصف الثلاثينيات، أي بمعدل نمو سنوي يقارب 30 بالمئة. وعلى الرغم من اختلاف الأرقام من شركة إلى أخرى، فإن الاتجاه واحد دائماً: نحو الأعلى.
الإجابة المختصرة: كيف يختلف LiDAR عن الكاميرا والرادار؟
خلاصة الخلاصة هي: يقيس LiDAR زمن عودة نبضات الليزر لإنتاج خريطة مسافات ثلاثية الأبعاد بدقة سنتيمترات؛ الكاميرا تفسر المشهد لكنها تعمى في الظلام، والرادار يغطي مدى طويلا ويتحمل الطقس لكن دقته منخفضة. LiDAR هو المصدر الأكثر موثوقية للمسافات ليلًا وفي الإضاءة المنخفضة، لكنه يضعف في الأمواج الغزيرة والثلج والغبار؛ لذلك فإن النهج الحديث هو استخدام الثلاثة معًا.
أنت تشعر بذلك في الحقيقة وأنت خلف المقود: أن يتمكن الفرملة التلقائية ليلًا من ملاحظة المشاة العابرين للطريق بسهولة، أو أن يحافظ مُثبّت سرعة السير التكيفي على مسافة المتابعة في الأحوال الجوية السيئة، أو العكس تمامًا أن يفرمل النظام فجأة دون داعٍ... كل ذلك نتيجة لما يستطيع المستشعر خلفه رؤيته في تلك اللحظة. ومع رخص المستشعرات وانتشار الدمج بينها، ستصبح هذه السلوكيات أكثر قابلية للتنبؤ تدريجيًا. أي أن السنوات القليلة المقبلة ستكون عام ثورة صامتة لكنها سريعة في طريقة رؤية السيارات للعالم. سأواصل المتابعة؛ وأنت تابع أيضًا.
المصادر
- كاميرا زمن الطيران - ويكيبيديا
- مقارنة متعمقة بين LiDAR والكاميرات والرادارات - Outsight
- مزايا وحدود الكاميرا والرادار وLidar - Hesai Tech
- كيف يؤثر الطقس فعلًا على أداء LiDAR - Yellowscan
- استبيان حول إدراك LiDAR في ظروف الطقس السيئة - arXiv
- رهان تسلا الكبير: الكاميرات بدلًا من LiDAR - Vik's Newsletter
- الباحثون يدعمون نهج تسلا الخالي من LiDAR - The Robot Report
- تكاليف Lidar للشاحنات الذاتية القيادة تنخفض بسرعة - FleetOwner
- حرب المستشعرات الكبرى خلف السيارات ذاتية القيادة - MotorTrend
- الدور الحاسم لـ Lidar في القيادة الذاتية من الجيل التالي - MicroVision